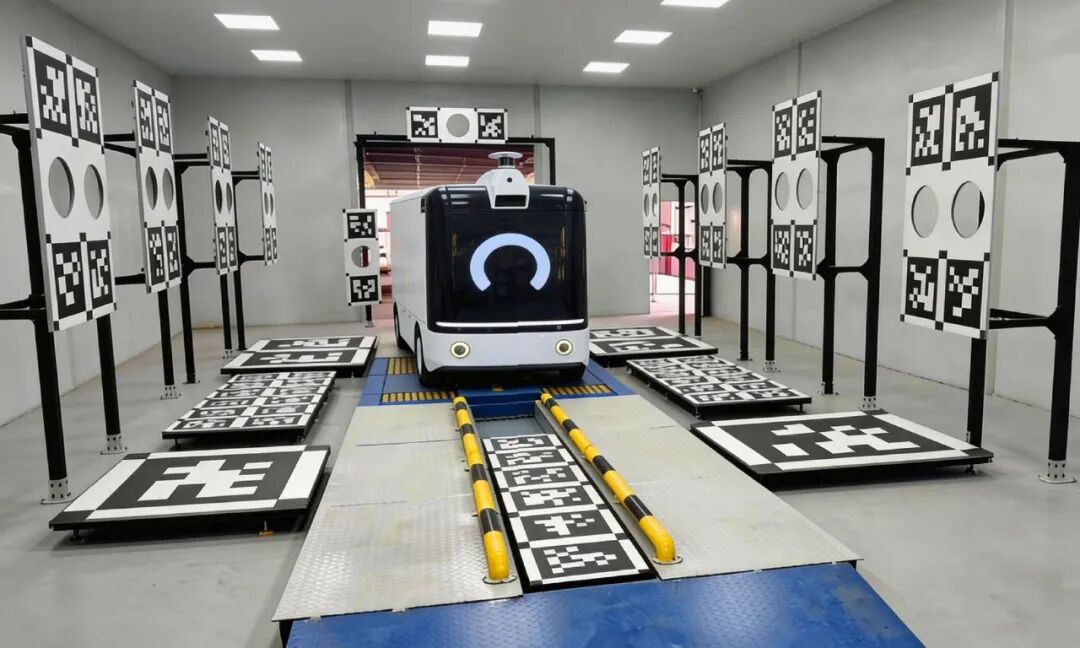
一文看懂三种标定原理:张正友、九点、手眼标定全解析
做机器视觉项目的朋友,入门时常会被各类“标定”概念绕住:张正友标定、九点标定、手眼标定,虽然同样是对着标定板采集图像、求解参数,这又有什么不同呢?然而在实际中作用这三种标定原理却天差地别。
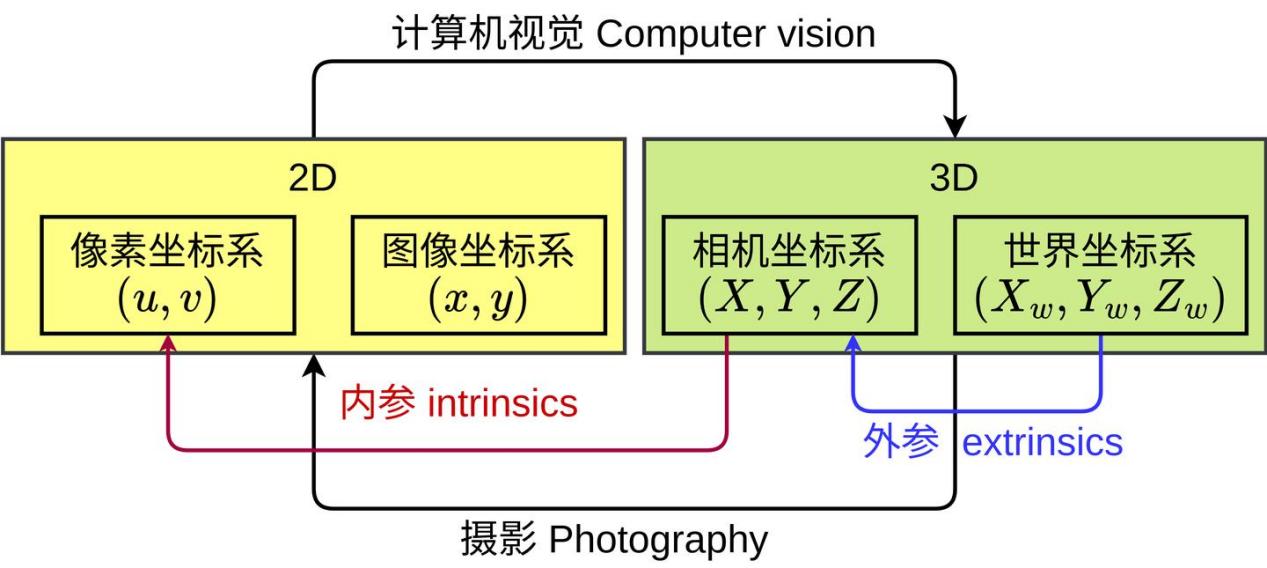
其实三者并非并列关系,而是从底层光学校正到跨系统协同的层层递进:张正友标定是所有视觉系统的成像精度基础,九点标定是平面抓取场景的轻量化坐标对齐方案,手眼标定则是覆盖二维到三维的跨系统空间映射体系。前些天,大凡光学已为大家梳理了相机标定与九点标定的区别;本文将在此基础上,进一步厘清三者的边界与递进逻辑,助力大家在项目落地时少走弯路、精准选型。
一、张正友标定:给相机做“光学校准”的通用基础
如果把相机比作人的眼睛,张正友标定就相当于给眼睛“验光配镜”——校正光学偏差,消除镜头引入的光学畸变,还原图像真实几何关系,是所有视觉应用的前置基础步骤。
1、底层逻辑:从针孔模型到畸变校正
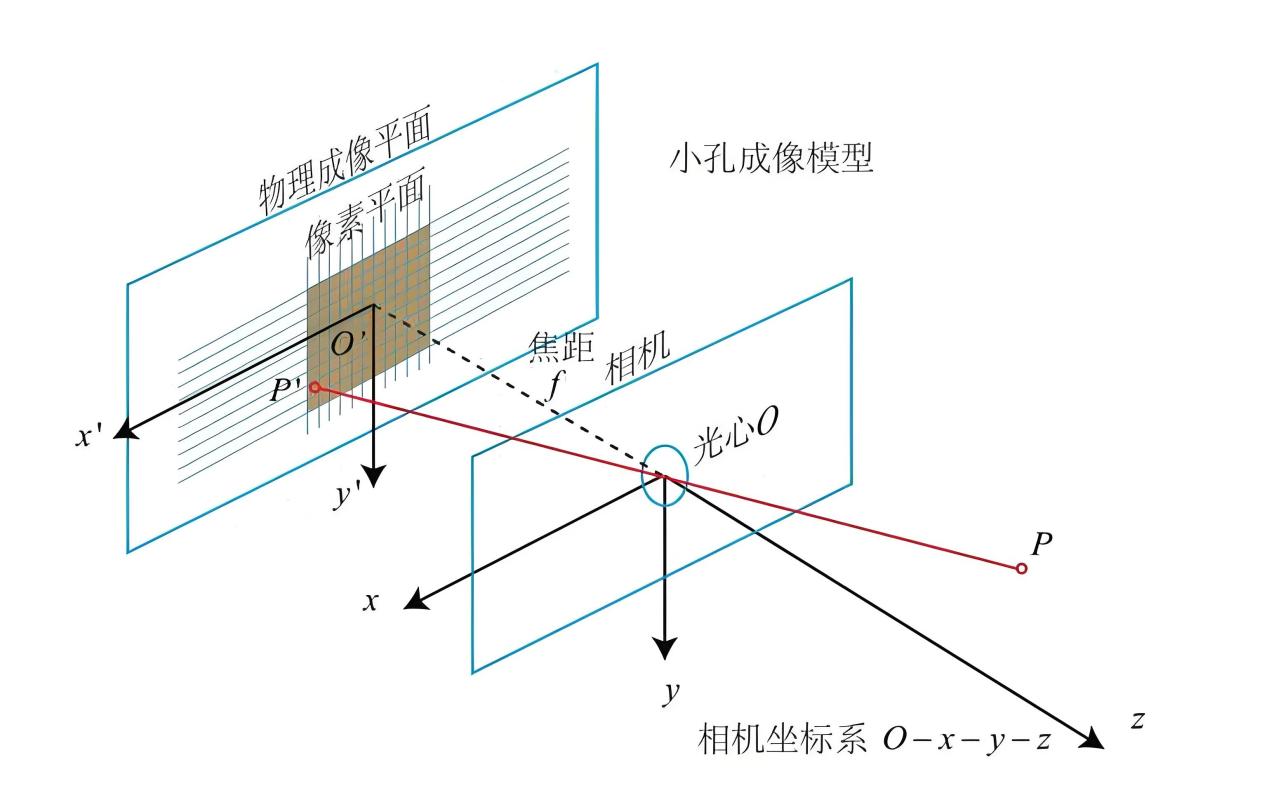
相机成像的理想模型是针孔透视投影:三维世界的光线沿直线穿过光心,在传感器平面形成倒立影像,像素坐标与物理坐标呈线性对应关系。但真实镜头由多组透镜构成,天然存在径向畸变(画面边缘直线弯曲)与切向畸变(画面梯形偏移),越靠近边缘变形越明显。如果不进行畸变校正,像素坐标无法直接换算物理尺寸,尺寸测量、空间定位都会出现系统性偏差。
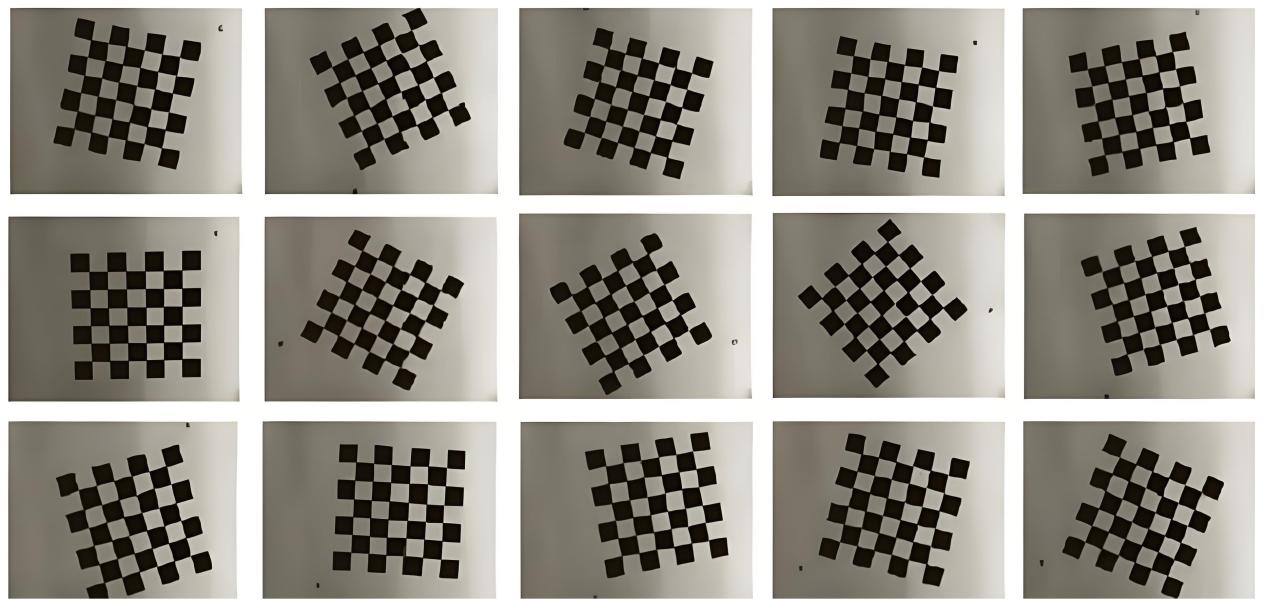
张正友平面标定法正是针对这一痛点提出的经典方案:仅需一块平面标定板,通过拍摄15~25组不同姿态、不同位置的靶标图像,提取特征点坐标后通过单应性矩阵分解、非线性优化求解,就能得到相机的内参矩阵(焦距、主点坐标)与各级畸变系数。它的优势在于不用昂贵的三维标定块,操作门槛低、求解结果稳定,已成为工业视觉领域的标定标准。
2、核心目标与适用场景
这套标定只针对相机本身,与后续是否对接机械臂、是否做抓取无关。完成标定后,镜头畸变被校正,像素具备了可换算的物理当量,图像的几何关系回归真实。无论是尺寸检测、缺陷识别,还是后续的定位引导,这一步都是不可或缺的精度底座。
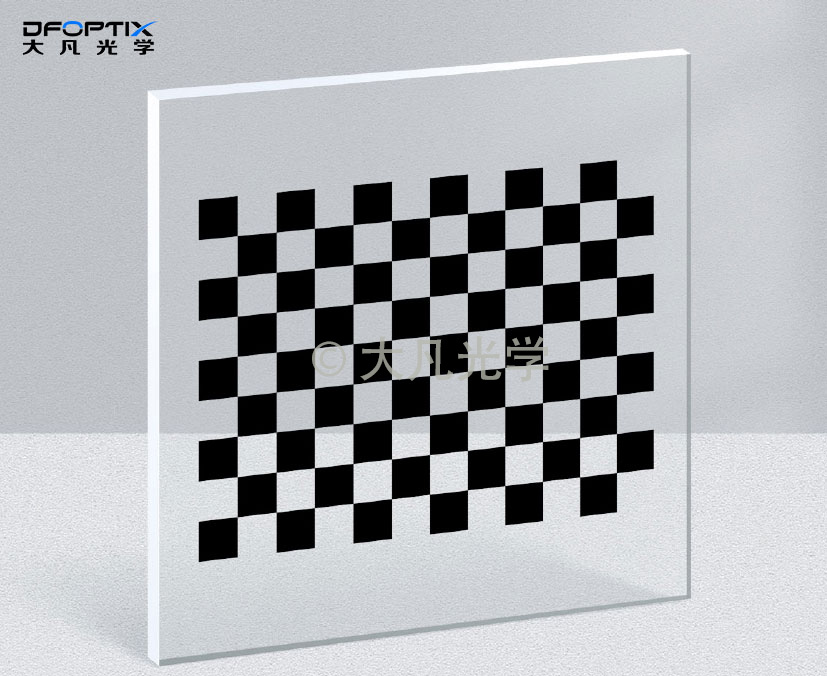
大凡光学标准玻璃基底棋盘格标定板是适配该方法的经典工具,光刻镀铬工艺特征精度可达±1μm,图案边缘锐利,亚像素角点提取准确度高,能稳定适配OpenCV、Halcon等主流算法框架。针对鱼眼、大广角这类畸变严重的镜头,大凡光学高精度圆点标定板表现更优——透视变换下圆心位置稳定性优于角点,能让边缘畸变的拟合更精准,校正效果更理想。
二、九点标定:平面抓取场景的轻量化坐标对齐
如果说张正友标定解决的是“相机看得准不准”,九点标定解决的就是“眼睛看到的位置,手臂怎么精准找到”的问题。它属于手眼标定在二维平面场景下的轻量化工程方案,广泛应用于2D分拣、上下料、贴装等工位。
1、原理:九个点搭起像素到机械的映射桥梁
它的逻辑非常直观:在机器人的工作平面内,选取9个均匀分布的特征点,这些点在机器人坐标系中的物理位置已知;同时用相机拍摄获取对应像素坐标,通过九组对应数据求解出平面变换矩阵(仿射变换或透视变换),也就是行业常说的“手眼矩阵”。
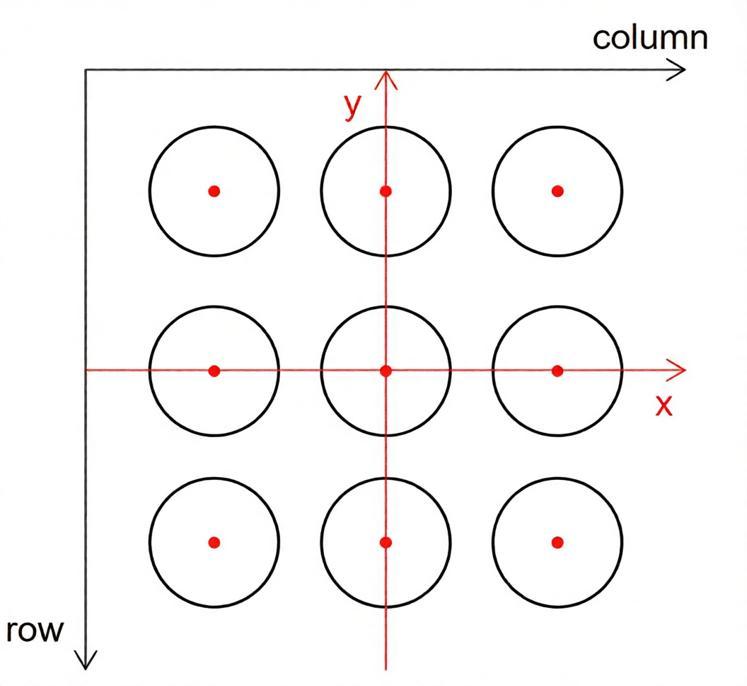
选择9个点是工程上的平衡选择:特征点数太少求解精度不足,点数太多则现场采集操作繁琐。均匀分布的九个点既能充分约束变换矩阵,又兼顾了现场操作的效率,是平面场景下性价比很高的标定方式。标定完成后,相机识别到的任意物体位置,都能通过矩阵换算成机器人可识别的平面运动坐标,实现“看到即抓到”。
2、两种架构与适用场景
九点标定分两种典型部署方式,适配不同产线结构:
眼在手:相机装在机械臂末端跟随同步运动,标定时标定板固定在工作台,机器人带动相机变换位置拍摄,求解相机与末端的相对位姿;
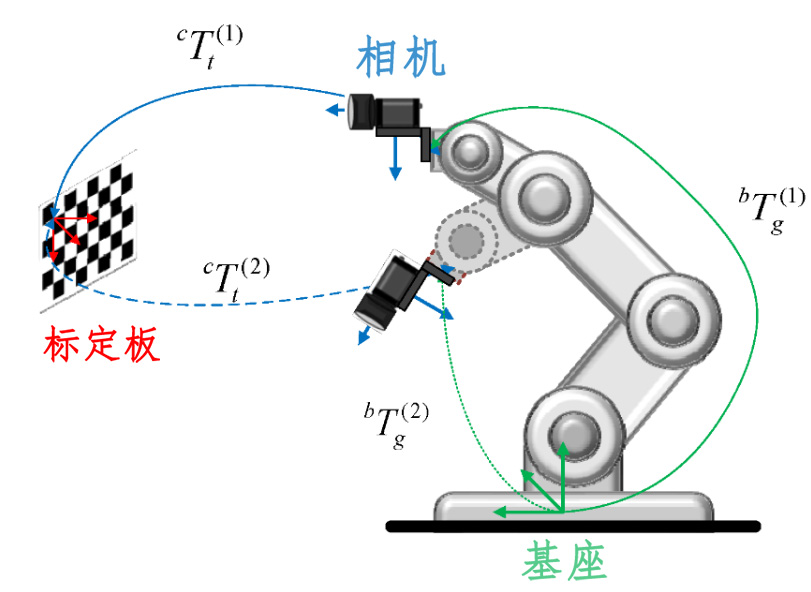
眼在外:相机固定在支架上俯瞰工作区,标定时机械臂携带特征点走到9个目标位置,相机同步采集,求解相机与机器人基坐标系的变换关系。
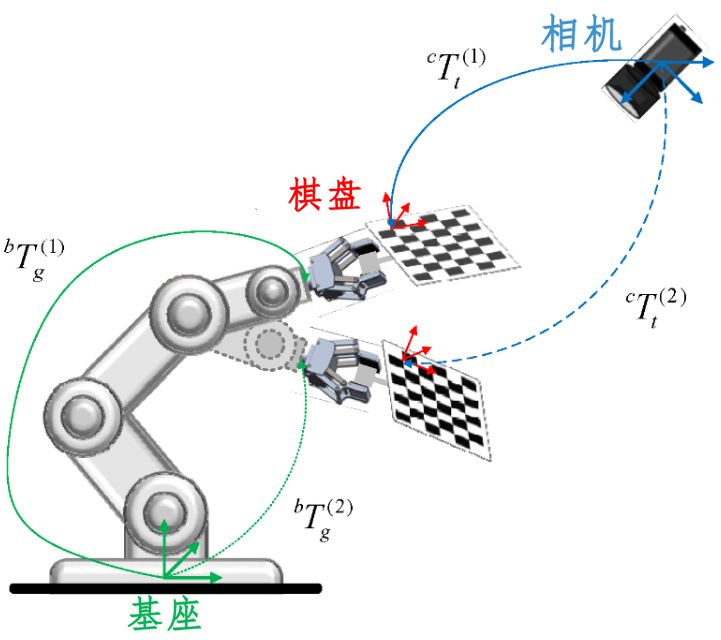
针对不同架构,大凡光学也有着对应选型方案:眼在手上场景推荐小尺寸圆点标定板或ChArUco标定板,倾斜视角下特征稳定、识别率鲁棒性更强;眼在外场景更适合AprilTag阵列标定板,单个标签即可解算位姿,覆盖范围广,标定效率更高。产线自动化工位还可选用带光源标定板,主动照明不受车间环境光干扰,识别稳定性更优。
三、手眼标定:三维空间的跨系统位姿统一
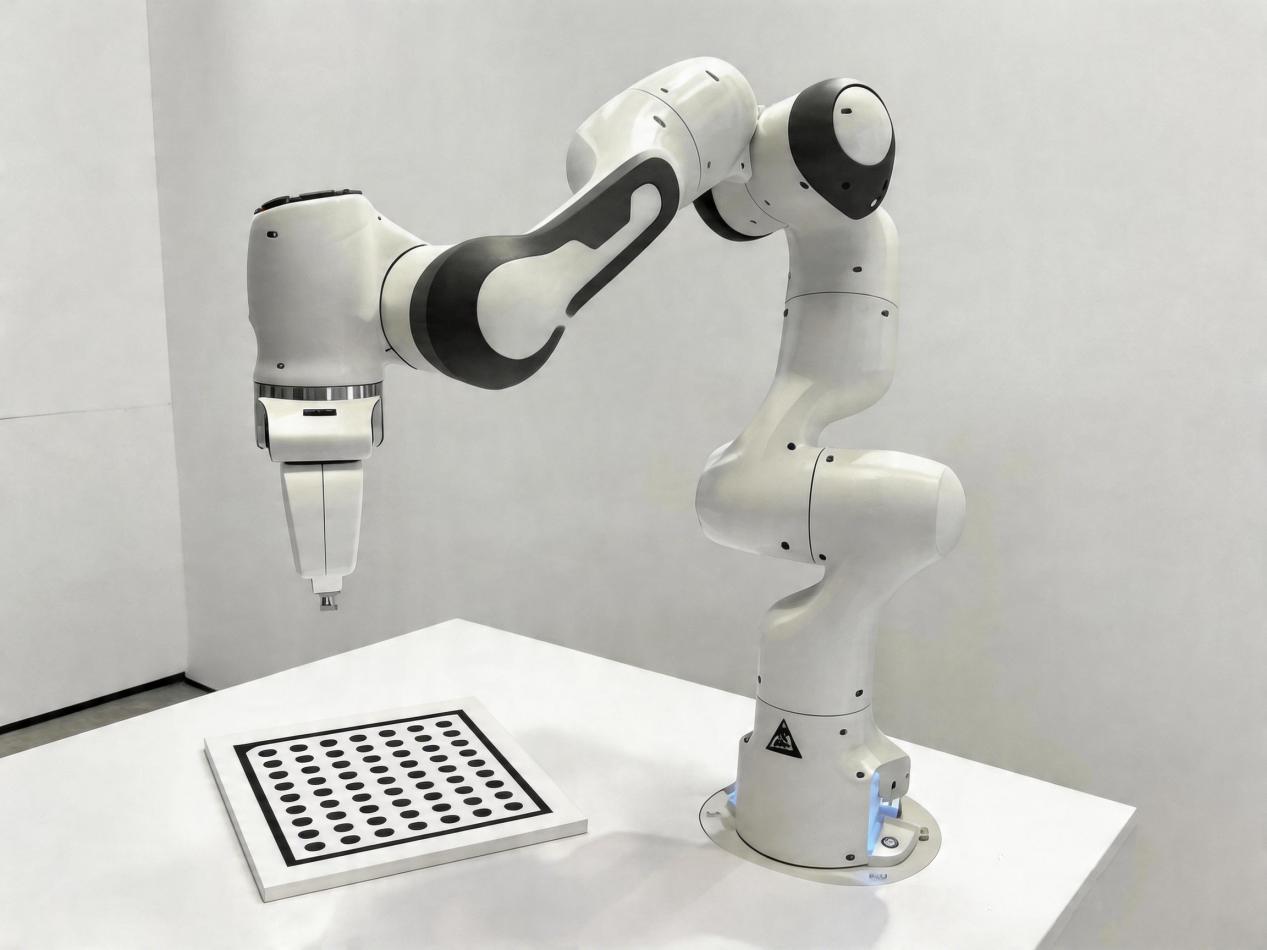
九点标定只适用于平面作业场景,一旦涉及3D抓取、立体装配、多传感器融合,就需要完整的手眼标定来实现三维空间的坐标统一。它的核心是求解相机与机器人之间的6自由度位姿变换,是连接视觉感知与机械执行的核心桥梁。
1、数学本质:AX=XB的经典求解
手眼标定的数学模型可以归纳为经典的AX=XB方程:A代表机械臂末端的运动变换矩阵,B代表相机观测到的标定板运动变换矩阵,X就是待求的手眼变换矩阵,包含旋转与平移两个维度。
求解路径主要分两类:一类是以Tsai-Lenz、Park-Martin为代表的解析解法,通过矩阵分解直接得到闭式解,计算速度快,常用来获取初始值;
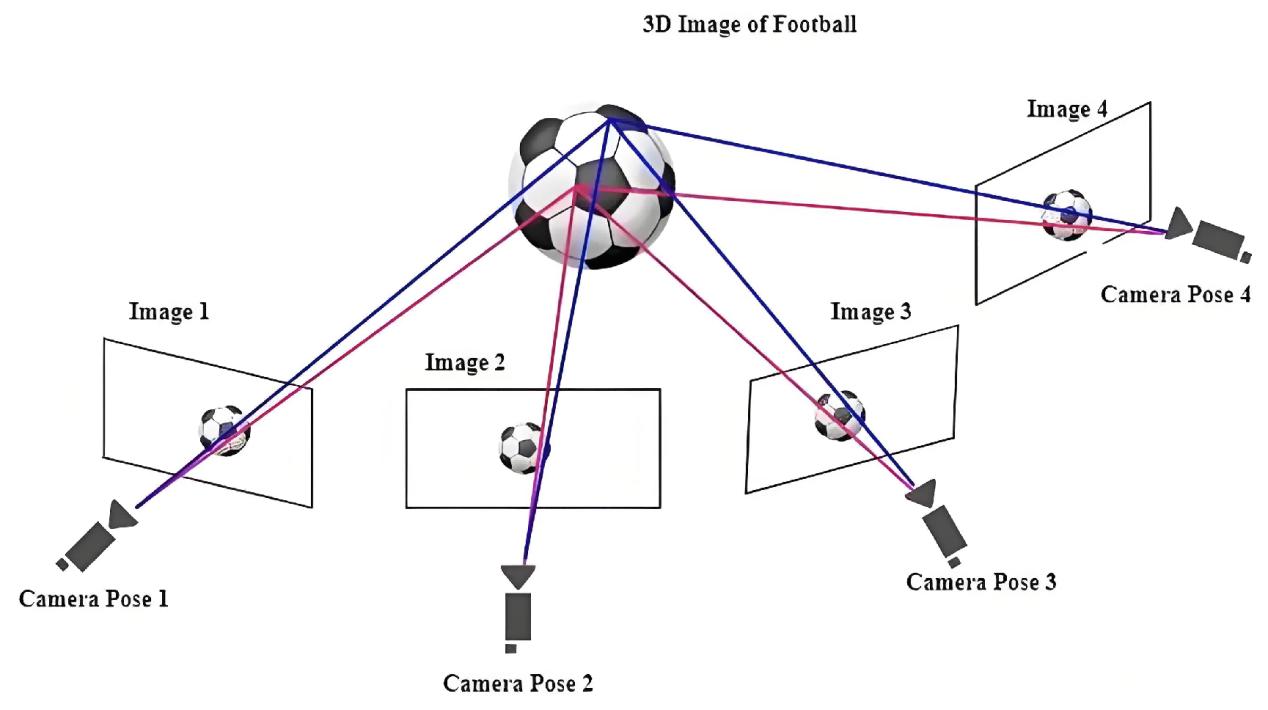
另一类是数值优化法,以重投影误差最小为目标函数,通过光束平差法迭代优化,抗干扰能力强、结果更稳定,是工业现场的主流方案。通常会先用解析法求初值,再用优化法精调,兼顾效率与精度。
2、流程与场景价值
标准手眼标定需要采集15~25组不同位姿的数据,覆盖足够的旋转角度与平移范围,避免共面、共轴导致的求解退化。标定完成后,视觉识别的三维坐标能精准映射到机器人运动坐标系,支撑3D无序抓取、精密装配、立体分拣等复杂作业。
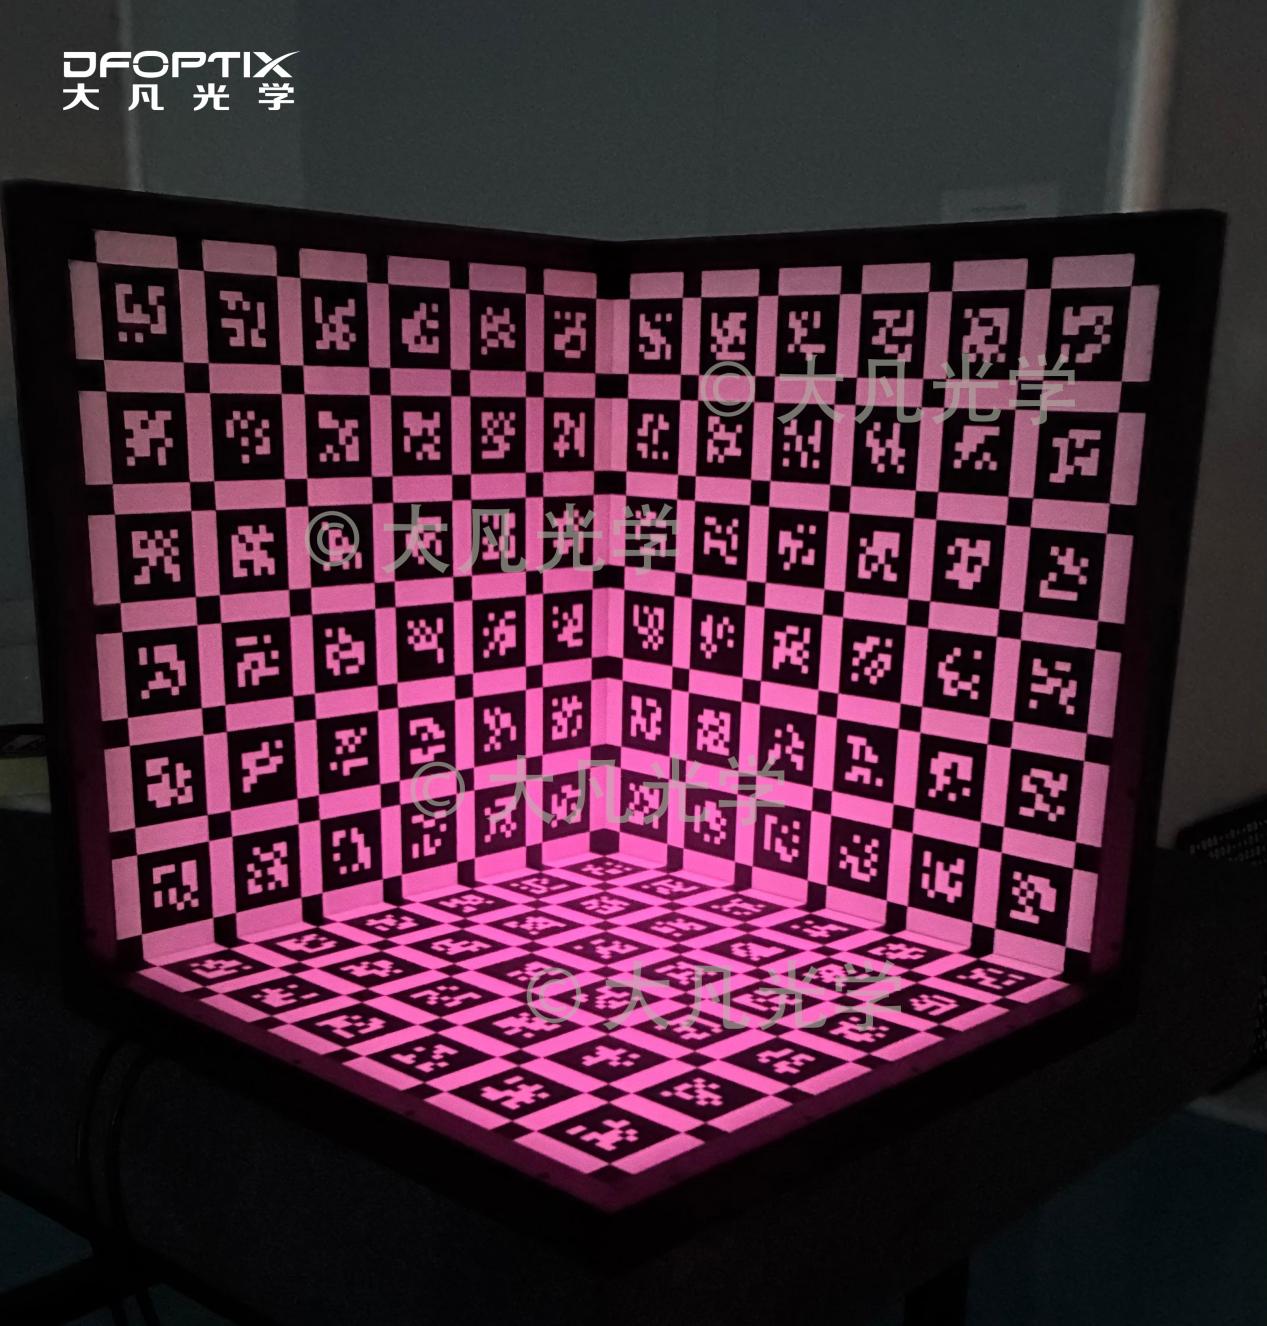
针对三维手眼标定,大凡光学提供多类工具:常规3D场景可选用三维阶梯式标定板,多深度平面提供充足的空间约束,标定结果更稳定;多目、多传感器场景可选用多面体标定板,单次拍摄获取多角度特征,标定效率更高;高精度研发场景搭配玻璃基底靶标与带光源标定箱,环境可控、特征精准,能支撑更高等级的精度需求。
四、一表分清:三种标定的核心差异
三者之所以容易混淆,核心在于标定对象与目标维度的差异。为直观呈现这些区别,大凡光学为大家整理了一个表格,可通过下表快速对照:
维度 | 张正友标定 | 九点标定 | 手眼标定 |
核心目标 | 求解相机内参与畸变系数,校正光学误差 | 建立像素到机器人平面坐标的映射 | 求解相机与机器人的三维空间6自由度位姿变换 |
标定对象 | 仅相机本身 | 相机+机械臂(平面维度) | 相机+机械臂(三维空间) |
输出参数 | 内参矩阵、畸变系数 | 平面变换矩阵 | 6自由度手眼矩阵(旋转+平移) |
空间维度 | 3D到2D的投影校正 | 2D到2D的平面映射 | 三维空间位姿对齐 |
典型场景 | 所有视觉系统的基础光学校正 | 2D平面分拣、贴装、上下料 | 3D抓取、立体装配、多传感器融合 |
五、选型落地:匹配场景选对工具
实际项目中,方案选型并非越复杂越好;结合具体工况按需配置,才是兼顾实用性与成本的有效路径:
只要做相机内参与畸变校正,优先选大凡光学标准棋盘格标定板,算法兼容好、上手简单;鱼眼、大广角等高畸变镜头换用圆点标定板效果更佳。
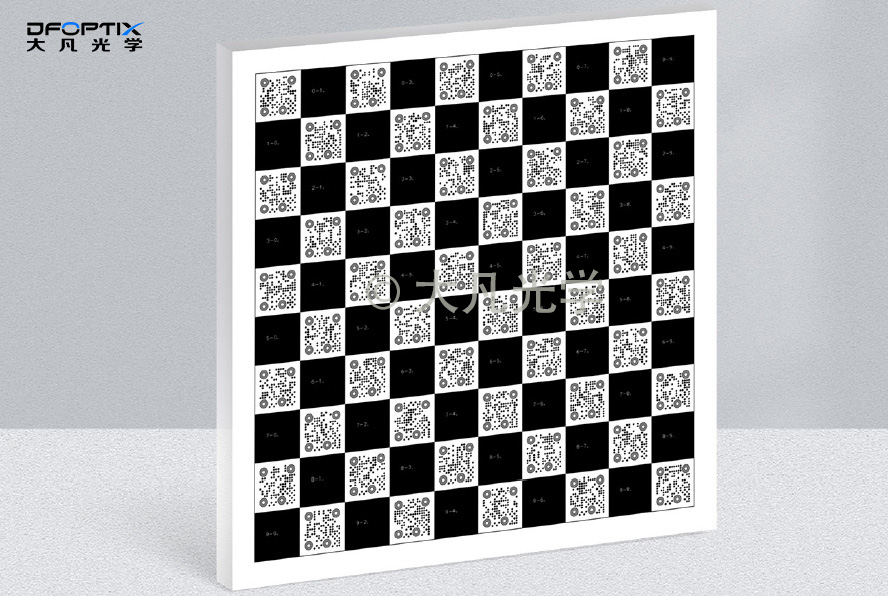
普通2D平面抓取工位,九点标定完全够用,搭配大凡光学二维码标定板能进一步提升效率与抗干扰能力。
3D视觉抓取、精密装配场景,可选用三维/多面体标定板做完整手眼标定,保障三维空间的定位精度。
产线高频复校、环境光复杂的场景,优先考虑带光源标定方案,结果重复性更好,运维更省心。
结语
总的来说,三种标定并非互斥关系,而是视觉系统从底层成像到应用执行的层层递进:张正友标定筑牢成像精度的底座,九点标定快速打通平面作业的坐标转换链路,手眼标定则实现三维空间的跨系统协同。理解三者技术的定位与边界,才能在项目中用对方法、选对工具,让视觉系统既看得准,又能和执行机构精准配合。