双目相机怎么测距?视差、深度计算与标定精度的底层逻辑
看过3D电影的朋友多半有过这种体验:画面里的物体仿佛跃出银幕,伸手就能碰到;戴上VR眼镜,转身就能看到四周的虚拟空间。这份立体视觉体验的背后,核心逻辑和人眼看世界的原理一模一样——靠左右眼的视角差感知深度。放到工业视觉里,这套逻辑就变成了双目相...
看过3D电影的朋友多半有过这种体验:画面里的物体仿佛跃出银幕,伸手就能碰到;戴上VR眼镜,转身就能看到四周的虚拟空间。这份立体视觉体验的背后,核心逻辑和人眼看世界的原理一模一样——靠左右眼的视角差感知深度。放到工业视觉里,这套逻辑就变成了双目相...
在机器视觉技术落地的万千场景里,从产线精密尺寸检测到机器人视觉定位,从安防多目拼接再到自动驾驶环境感知,精准的空间映射与几何测量始终是系统可靠运行的核心基础。而很多时候,影响测量精度的瓶颈往往不在算法或相机硬件本身,而在容易被忽略的“标定”...
做鱼眼视觉开发的朋友,多少都有过类似经历:画面中心校正效果还可以,但画面边缘的车道线、护栏线条依旧发生弯曲;车载AVM全景影像拼接时,接缝处的物体错位;反复调整畸变系数,换了好几个算法版本,校正效果始终差强人意。其实很多时候问题不在算法逻辑缺陷...
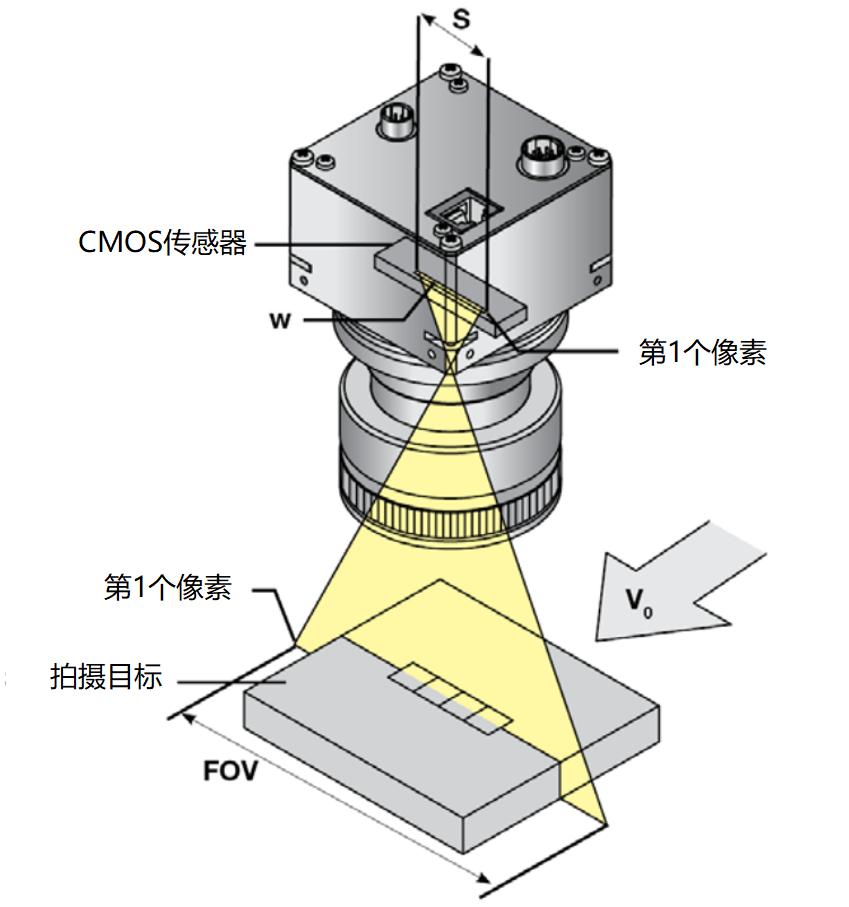
做过工业线阵检测的朋友多半有过这种经历:PCB线路扫描出来长宽比例总对不上,反复调试传送带速度依旧存在波动;宽幅面料检测工况下画面中心尺寸合格,边缘的线条发生形变;同一块标准件静态测量精度达标,动态扫描测量结果出现明显漂移。很多人第一反应是排查...
做精密制造和工业测量的朋友都懂一个道理:所有的尺寸检测、定位控制、设备校准工作,最终都要依托一套可靠的长度基准作为基准。同一工件,两台二次元测量设备输出结果相差几微米,调半天设备无法解决问题,溯源后发现根源在于两台设备的校准基准不统一;产线...
做精密尺寸检测的朋友,多少都对远心镜头又爱又恨:其凭借平行光路的独特优势,可实现无透视畸变测量、有效景深范围宽,小到精密零件、大到工件断面都能高要求精准测量;可一旦标定环节出现偏差,测量精度反而比普通镜头更容易波动。同一套标定流程,放在普通...
做安防摄像头量产的朋友,多少都碰过这类头疼事:同一条产线、同一款镜头,不同批次生产的相机,畸变校正效果参差不齐;多目全景模组单台检测全部合格,但组装拼接后出现画面接缝错位、坐标跳变;外场抽检时,部分设备识别精度达标,另一部分却偏差超标,究其...
在视觉标定与光学检测领域,日常测试与评估中经常会涉及一些专业术语,比如 LW/PH、MTF、SFR、朗伯特性等,这些看似晦涩的行业“黑话”,实则是评估光学系统、标定靶板性能的核心评判指标。理解这些关键参数,能够帮助大家快速了解测试报告、合理选型标定与检...
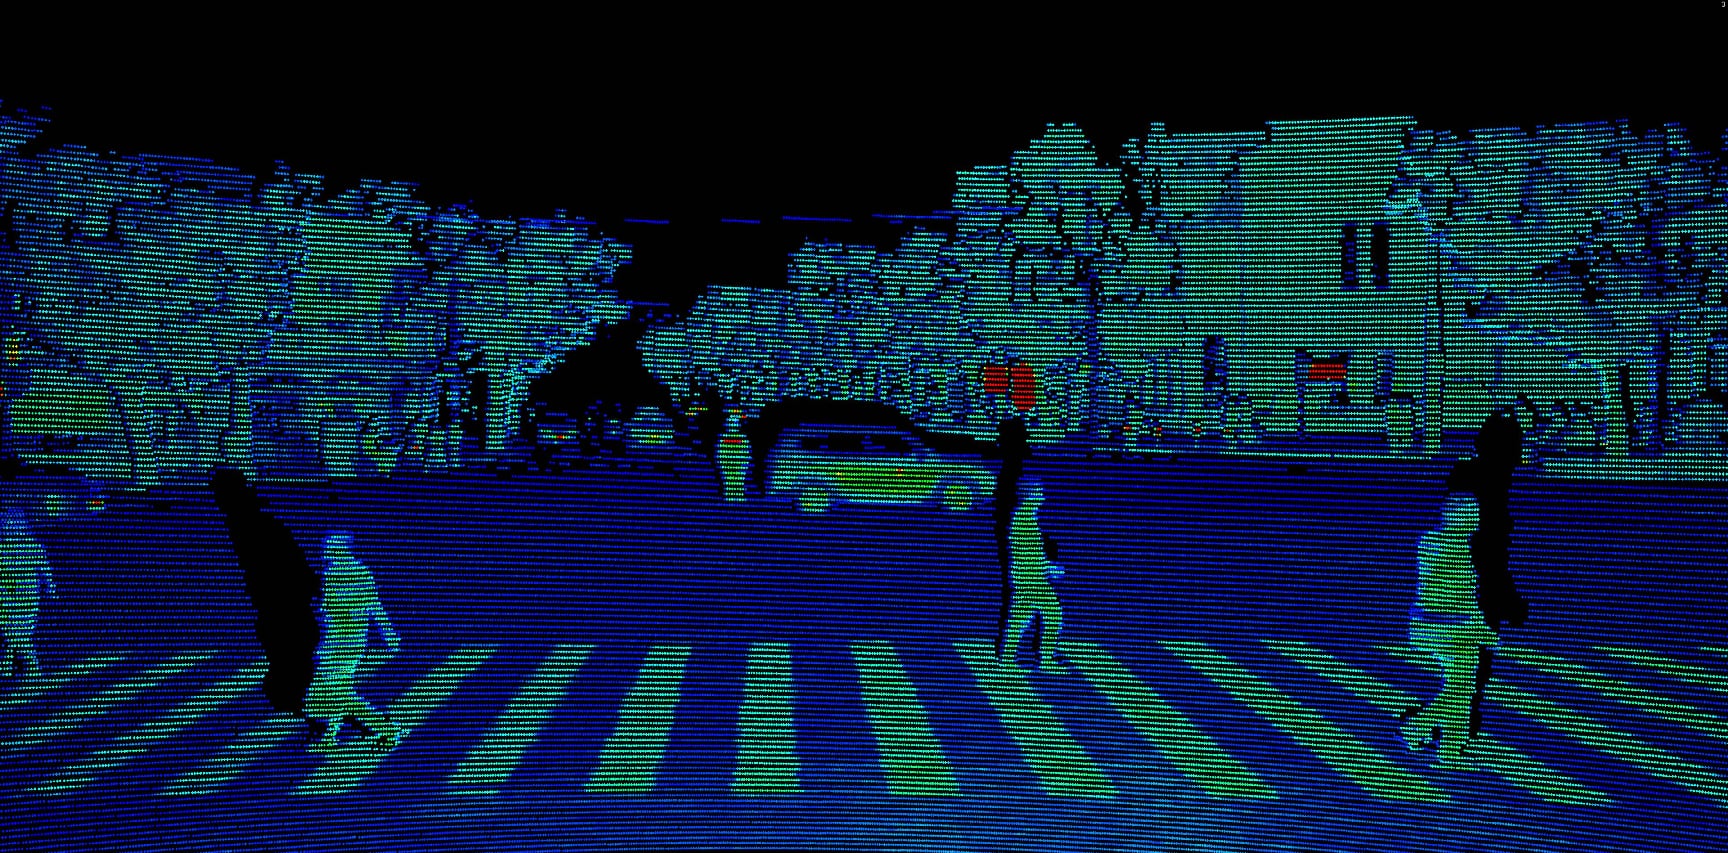
做多线激光雷达调试的朋友,多少都碰过一类共性问题:按照标准流程使用反射板完成出厂标定后,近距离测距数据表现正常,一到远距离场景就出现偏移;完成强度校准后,改变入射观测角度,雷达响应输出又出现明显偏差。即使反复调试雷达内部参数、迭代点云处理算...