一文看懂鱼眼相机标定核心难点:Kannala-Brandt模型参数拟合与去畸变算法优化
做鱼眼视觉开发的朋友,多少都有过类似经历:画面中心校正效果还可以,但画面边缘的车道线、护栏线条依旧发生弯曲;车载AVM全景影像拼接时,接缝处的物体错位;反复调整畸变系数,换了好几个算法版本,校正效果始终差强人意。其实很多时候问题不在算法逻辑缺陷,而是标定环节的特征数据质量不够,导致Kannala-Brandt模型的参数拟合失准,最终导致去畸变效果大打折扣。
鱼眼相机凭借超广角视野成为车载环视、安防监控、机器人导航的核心感知器件,但严重的径向畸变也让标定难度远高于普通针孔相机。Kannala-Brandt多项式畸变模型作为行业主流方案,其拟合精度直接决定了最终的去畸变效果与几何还原度。想要把鱼眼的超广角优势真正发挥出来,既要摸透模型的拟合逻辑,也要配合高精度的标定基准,二者协同才能实现精准的畸变校正。
一、为什么鱼眼标定首选Kannala-Brandt模型
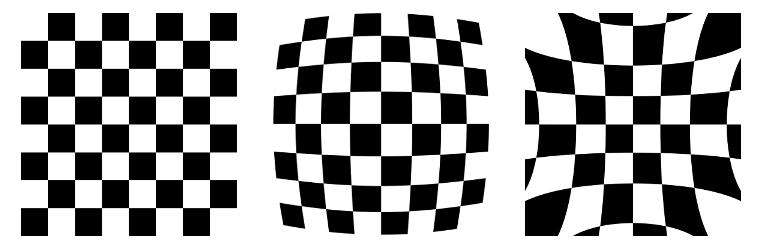
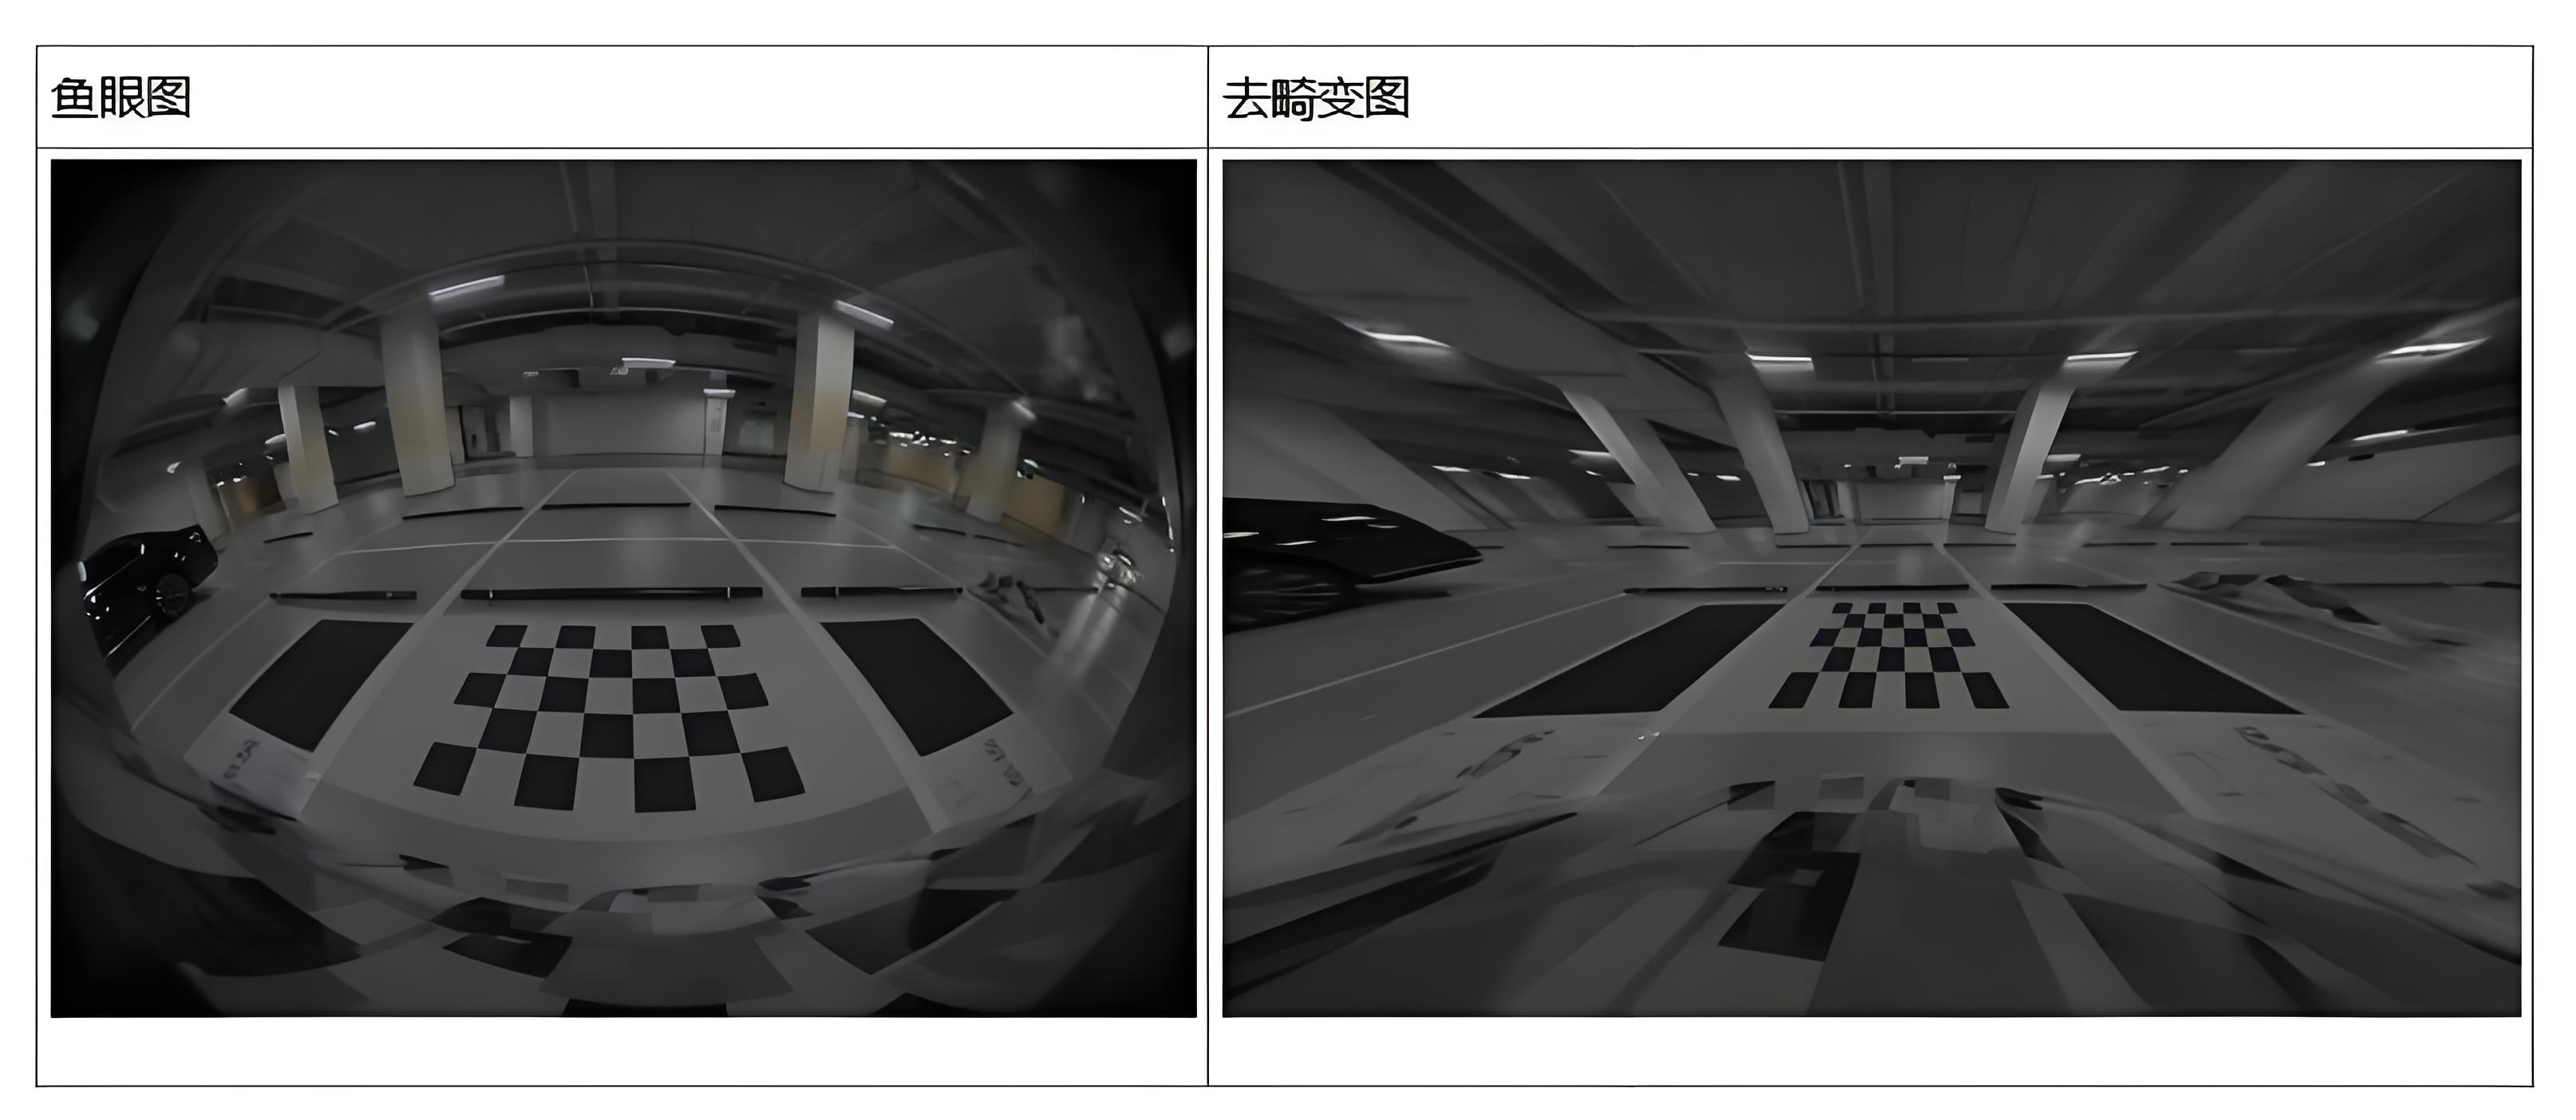
普通针孔相机的畸变通常用布朗模型就能覆盖,依靠低阶径向、切向畸变即可完成描述。但鱼眼镜头为了把180°甚至更大视场的入射光线投影压缩到平面传感器上,会产生剧烈的非线性径向畸变,图像边缘区域的形变远大于中心区域,传统低阶多项式模型不足以刻画该畸变规律。
Kannala-Brandt模型专门针对鱼眼的等距投影特性设计,用高阶奇次多项式建立入射光线角度与畸变成像半径之间的映射关系:rd=k₀・θ+k₁・θ³+k₂・θ⁵+k₃・θ⁷+k₄・θ⁹,式中θ为入射光线的角度,rd代表畸变后像点到图像中心的径向距离,k₀到k₄就是待求解的畸变系数。和其他模型相比,它对等距投影鱼眼的适配度较好,而车载AVM、工业安防等主流鱼眼应用场景,大多采用等距投影方案,这类镜头适配性优异,因此也成了工程落地的首选方案。
二、参数拟合的三大核心痛点
看似只是求解一组畸变系数,实际标定过程中,很多因素都会影响拟合精度,这也是为什么同样的模型,不同团队最终校正效果差异悬殊的原因。
1、边缘特征样本缺失,模型约束“头重脚轻”
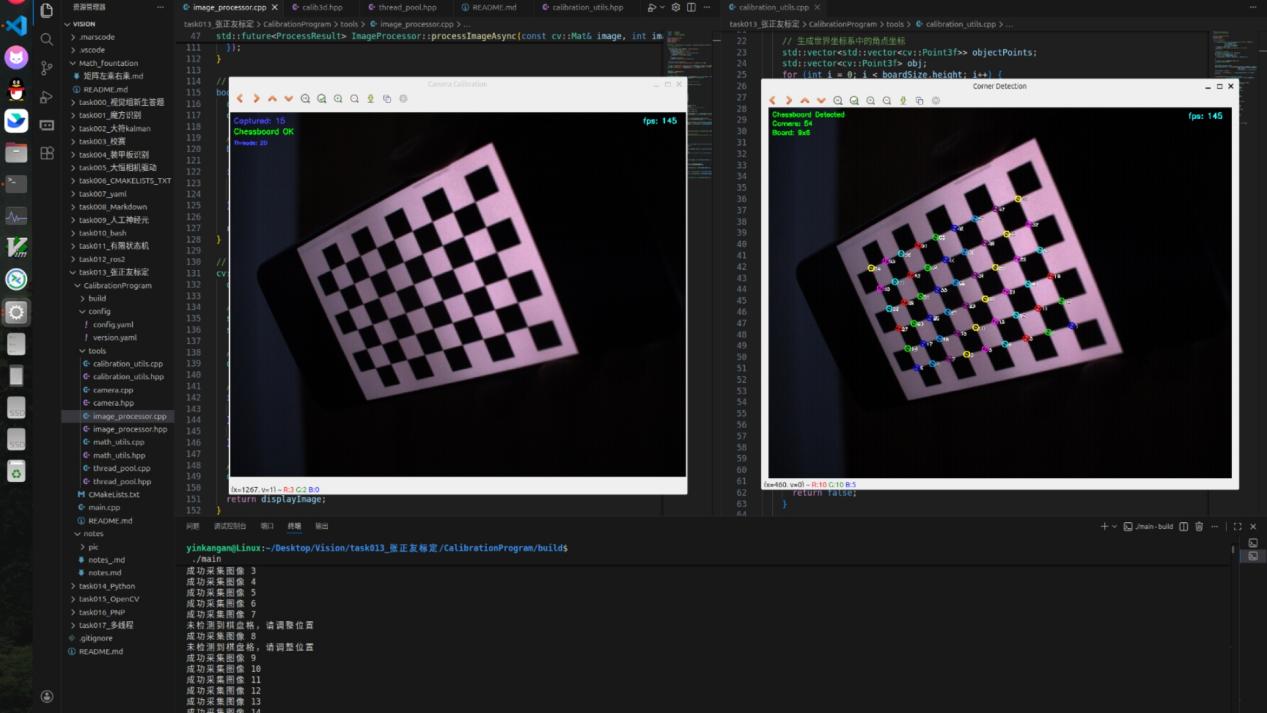
这是最常见的问题。鱼眼的畸变越往边缘越严重,按理来说边缘需要更多的特征点来约束模型。但很多标定场景里,常会出现标定板尺寸不足,或者拍摄只覆盖画面中心区域,采集到的特征点大多集中在图像中部,边缘有效特征样本缺少。拟合出来的多项式对画面中心拟合精度较高,边缘区域因缺少有效约束,偏差比较明显,最终表现就是画面边缘的直线还是弯的,全景拼接时边缘错位明显。对于180°以上的超广角鱼眼,这个问题会更突出。
2、标定基准本身存在误差,噪声引入模型参数
模型拟合的本质是用标定板已知的物理坐标去与图像提取像素坐标匹配求解,如果标定板本身的图案特征就存在尺寸偏差,那拟合出来的畸变参数自然不准。比如普通印刷标定板,图案边缘模糊、几何公差大,角点提取本身引入数个像素级别的误差,用这样的数据去拟合微米级精度要求的畸变系数,输入结果可信度会大幅度下降。尤其是在畸变严重的图像边缘区域,特征提取误差再叠加进去,拟合偏差会被进一步放大。
3、采集姿态样本覆盖不足,模型泛化性能差
Kannala-Brandt模型的参数求解,需要不同角度、不同距离的多组标定图像来约束。如果只采集少数几组正对标定板的样本,拟合出来的模型只在特定距离和角度下效果较好,一旦工作条件发生改变,畸变校正效果就会下降。工程里常出现的“标定的时候准,装到设备上就不准”,很多时候就是标定的时候是因为标定阶段姿态覆盖不够,没有覆盖实际安装的角度和距离区间,导致模型泛化性能不足。
三、去畸变算法的工程优化方向
针对这些难点,配合合适的采集策略与算法优化,能有效提升标定效果,几个经过工程验证的方向可以参考。
1、特征加权:强化图像边缘约束
针对边缘特征少、约束弱的问题,在最小二乘拟合流程中给边缘区域的特征点赋予更高的权重,引导模型优先贴合边缘的畸变特性。通常不建议盲目提高多项式阶数,阶数太高容易引发过拟合,反而造成中心区域校正结果振荡失真。常规5阶、7阶多项式就可以满足绝大多数鱼眼镜头校正需求,配合边缘特征加权,兼顾画面中心与边缘的校正精度。
2、全视场采集:让特征布满整个画面
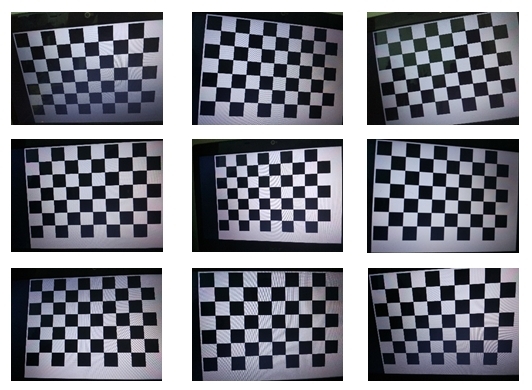
算法优化不如从采集源头优化。标定的时候尽量让标定板覆盖画面的各个区域,尤其是四个角落和边缘;多变换距离和角度,保证不同入射角下都有足够的特征数据。数据量充足了,模型的拟合精度自然会提升,比单纯调算法参数见效更明显。工程经验来看,覆盖全视场的20组左右不同姿态图像,就能得到比较稳定的拟合结果。
3、亚像素算法优化:提升特征提取精度
特征点的定位精度,直接决定了参数拟合的性能上限。采用亚像素级的角点提取算法,针对鱼眼大畸变做边缘适配补偿,能进一步提升特征坐标的精度。比如,对棋盘格标定板角点做亚像素细化处理,圆点阵列标定板用椭圆拟合求取圆点中心,都能比普通像素级提取提升数倍的精度,从源头给模型提供了更优质的数据。
四、高精度标定板:模型拟合的物理精度底座
算法和策略都是软件层面的优化,最终的精度上限,还是由标定板这个物理基准决定的。大凡光学全系列鱼眼标定产品,从特征精度、覆盖尺寸到环境适应性,全方位支撑Kannala-Brandt模型的精准拟合。
1、高精度特征:让拟合输入更可靠
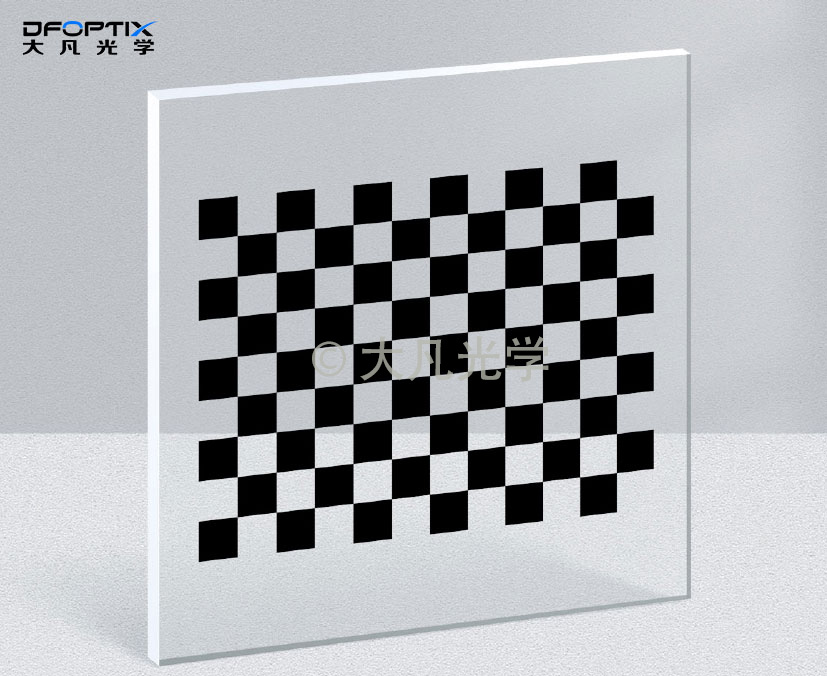
大凡光学玻璃基底棋盘格标定板采用光刻镀铬工艺制作,特征精度可达±1μm,图案边缘锐利无毛刺。用它做标定,角点的亚像素提取精度更高,相当于给模型拟合提供了误差更小的输入数据,从源头减少基准带来的拟合误差。对于高精度研发场景,还可选用圆点阵列标定板,圆点中心在大畸变下的定位稳定性优于角点,能更好地适配鱼眼边缘的强畸变场景,让边缘区域的特征坐标更准确,提升模型边缘的拟合效果。
2、大尺寸覆盖:让边缘也有足够约束
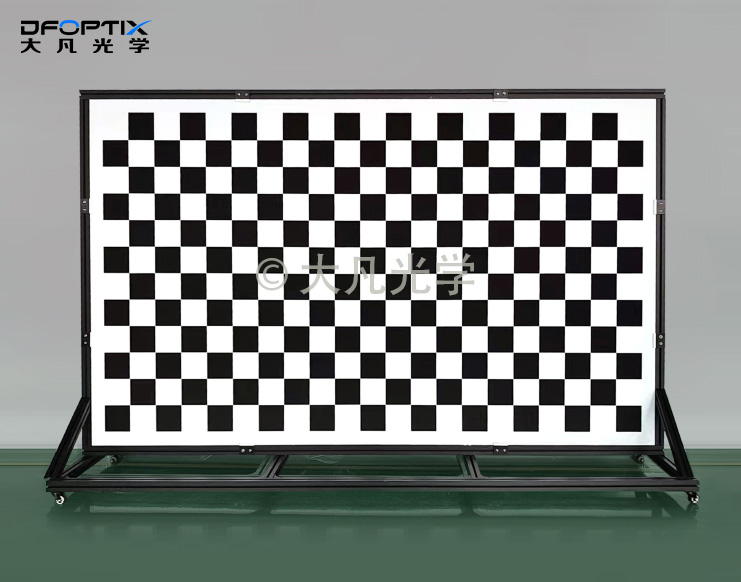
针对鱼眼大视场的特点,大凡光学大尺寸标定板单块最大可做到3m×5m,一体成型无拼接误差,能完整覆盖超广角鱼眼的全视场范围。标定的时候,整块板的特征能从中心延伸到画面边缘,不会出现只有中心有数据的情况,让Kannala-Brandt模型的全视场都有足够的特征约束,边缘畸变校正更精准。车载AVM这类需要全景拼接的场景,用大尺寸标定板做全局采集,拼接对齐精度会有明显提升。
3、编码式图案:大畸变下也能稳定识别
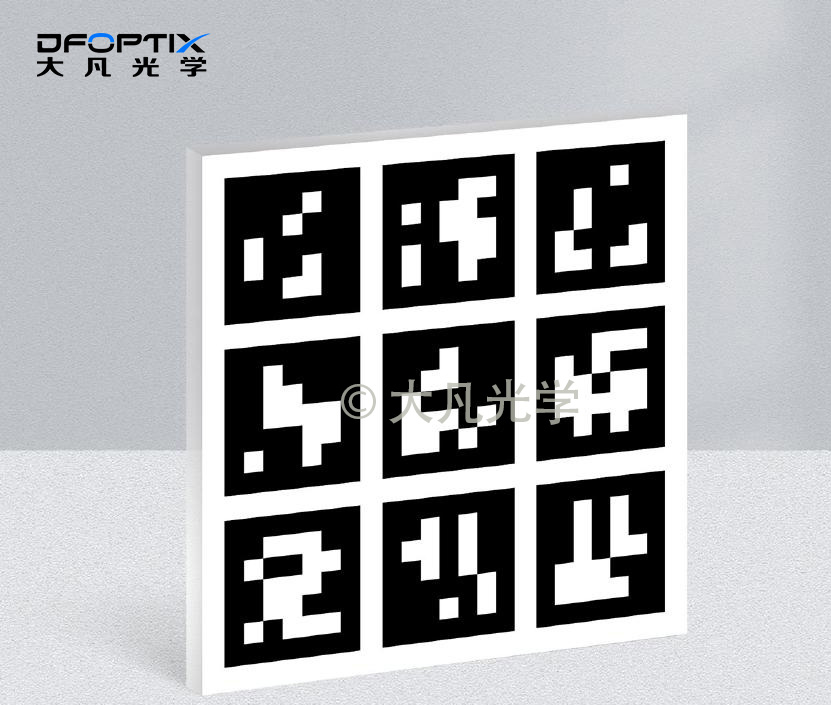
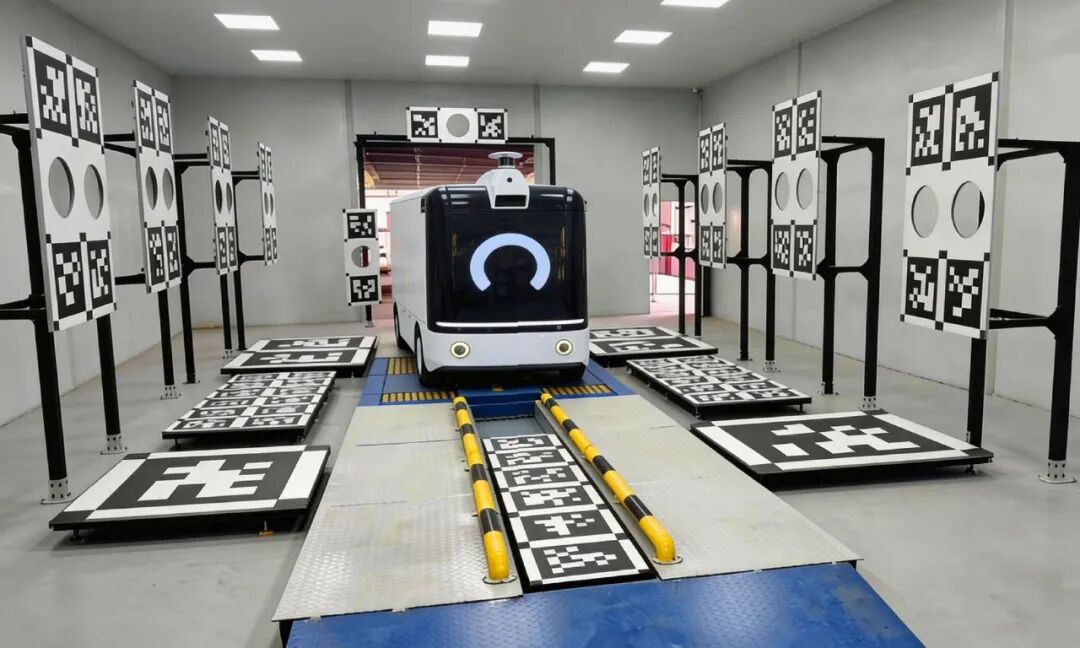
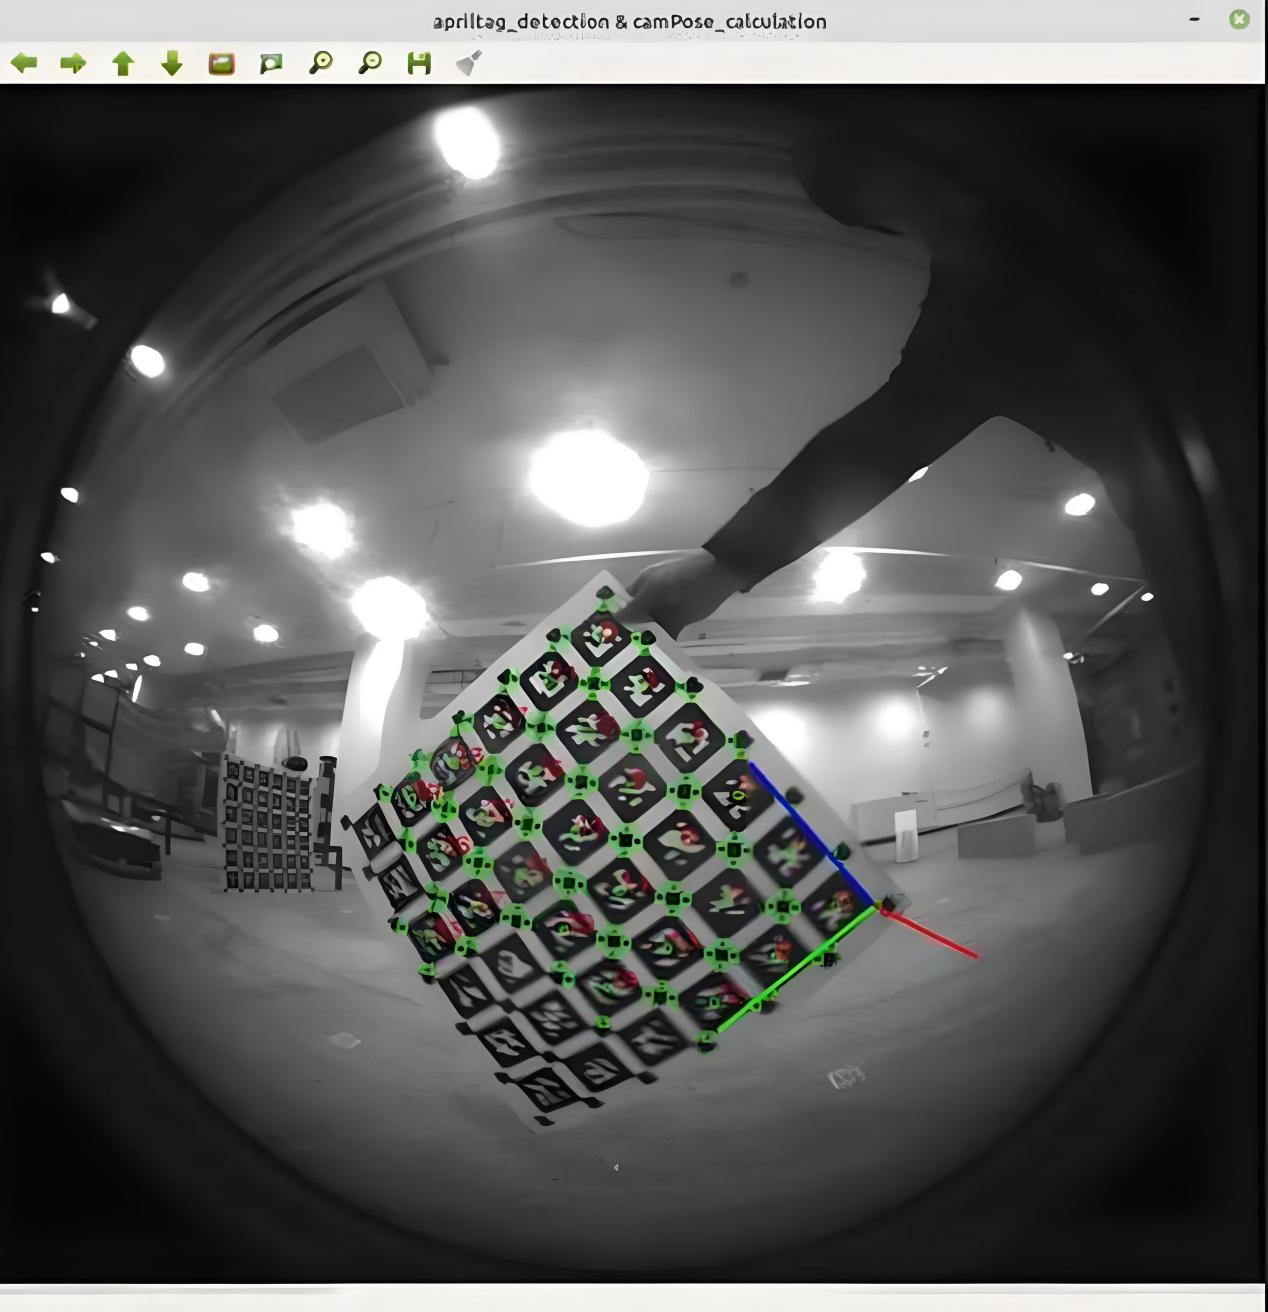
鱼眼边缘畸变非常大的时候,传统棋盘格容易出现角点识别失败、匹配错误的问题。大凡光学AprilTag阵列标定板每个标签都带全局唯一ID,哪怕在边缘大畸变、部分遮挡的情况下,仍能稳定识别并对应坐标。这意味着画面边缘的特征也能被有效提取和利用,不会因为畸变太大就识别失效,大幅提升了边缘数据的数量与可靠性,让模型在高畸变区域也能得到充分约束。
4、均匀照明:全视场特征质量一致
光照不均也会影响特征提取的一致性,尤其是边缘区域容易偏暗,角点提取误差大。搭配大凡光学带光源标定箱使用,内置匀光系统照明均匀度≥95%,能屏蔽环境杂光干扰,让全视场的特征成像质量一致,中心和边缘的特征提取精度都有保障,进一步提升模型拟合的整体稳定性。
五、场景化选型建议
不同应用场景对标定的标定精度、成本、部署条件的要求各不相同,合理选择标定工具,兼顾效果与成本。
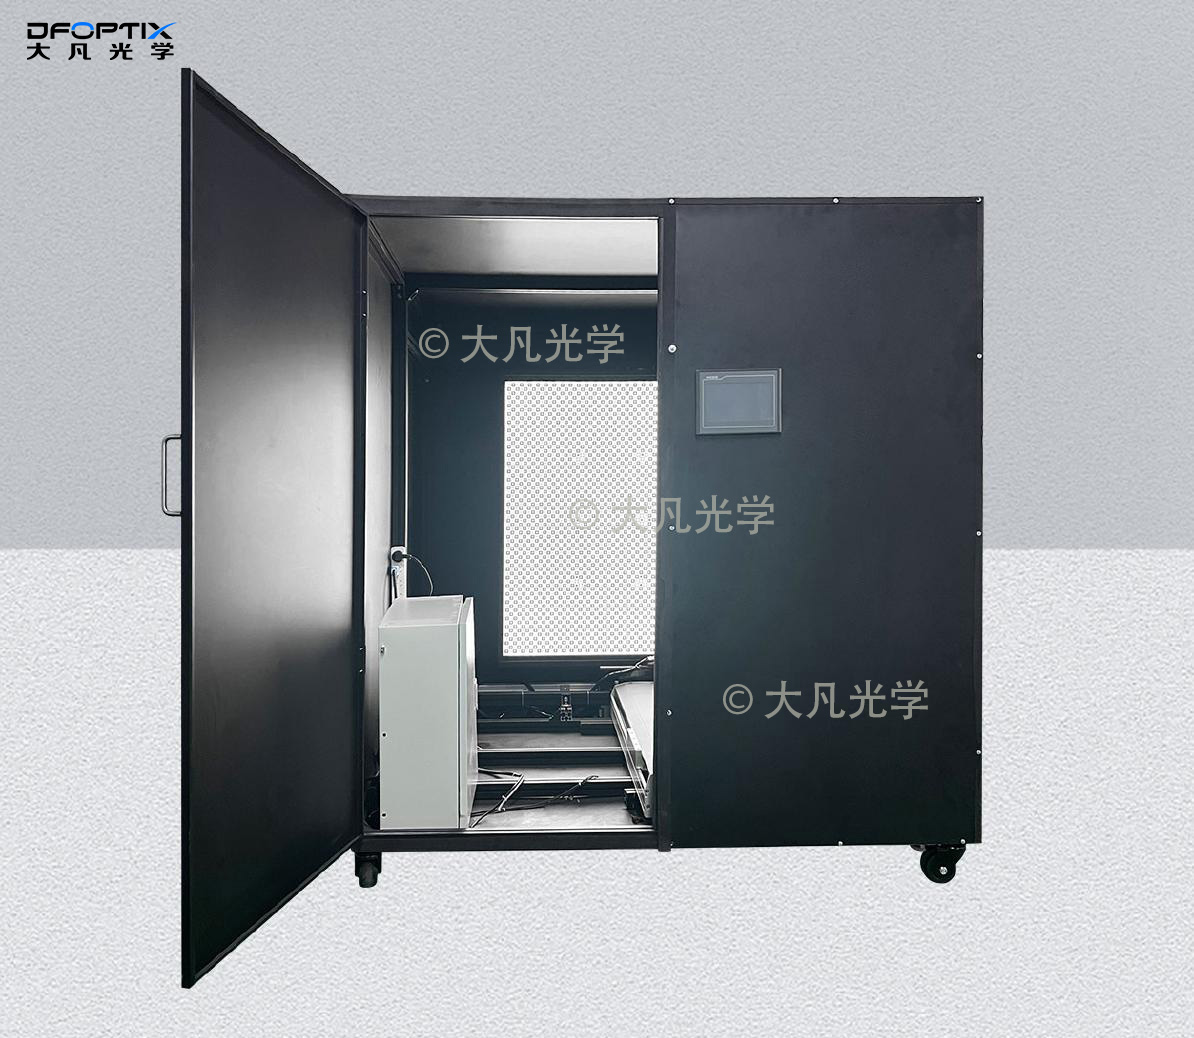
实验室研发与算法验证场景,优先选用大凡光学带光源标定箱。高精度特征配合均匀照明,输出高质量的标定数据,适合模型调优、算法验证、镜头性能定型。
车载AVM量产出厂标定场景,优先选用大尺寸碳纤维AprilTag编码阵列标定板。大尺寸覆盖全视场,编码图案识别鲁棒性高,适配产线自动化标定流程,既能保证标定精度,也能匹配量产节拍。
售后运维与外场标定场景,可选用光刻白膜标定板或标定菲林。轻便易部署,能满足基础的标定精度需求,成本也相对可控。
结语
鱼眼相机的标定精度,从来不是单靠算法就能实现的,而是物理基准、采集策略、模型拟合三者共同作用的结果。Kannala-Brandt模型提供了描述鱼眼畸变的数学框架,但想要充分发挥模型性能,依托高精度的标定板提供可靠的特征数据,才能从源头把拟合的基础打牢。