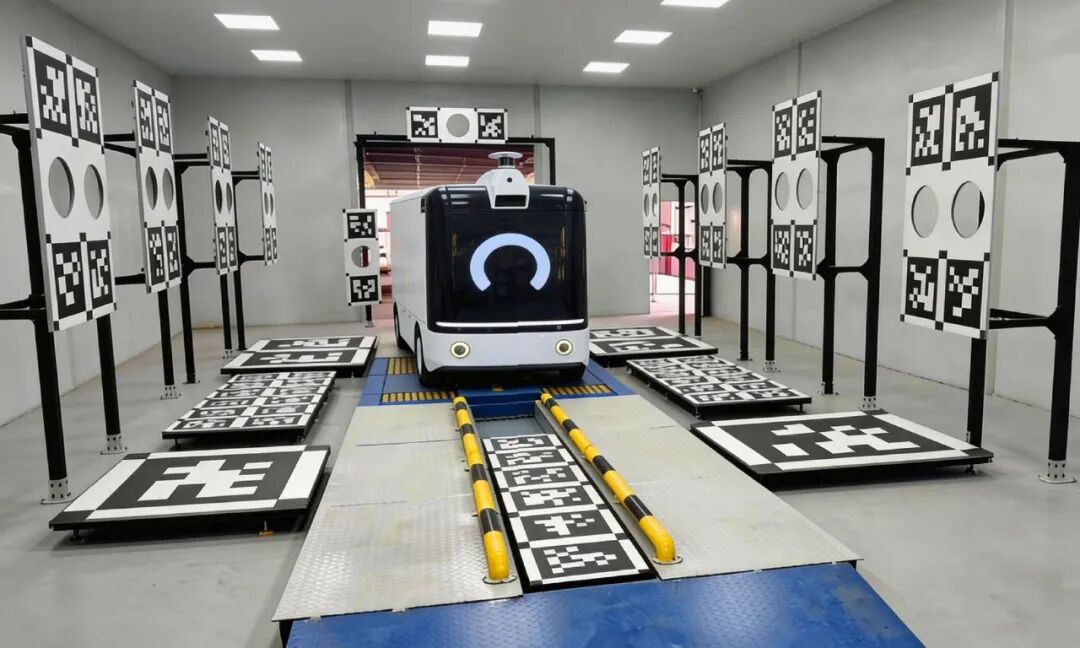
一文读懂机器视觉标定:从核心原理到必备工具全解析
在机器视觉技术落地的万千场景里,从产线精密尺寸检测到机器人视觉定位,从安防多目拼接再到自动驾驶环境感知,精准的空间映射与几何测量始终是系统可靠运行的核心基础。而很多时候,影响测量精度的瓶颈往往不在算法或相机硬件本身,而在容易被忽略的“标定”环节。
标定就像给视觉系统“定刻度、正偏差”——所有尺寸测量、空间定位、多相机拼接,都建立在这一步之上。而标定精度的上限,归根结底由标定板这个物理基准决定。今天我们就从核心原理讲到必备工具,帮大家快速理清机器视觉标定的关键逻辑与选型思路。
一、标定的核心逻辑:从理想成像模型到真实误差校正
理解标定的前提,是先看懂相机成像的底层逻辑。理想的针孔相机模型里,三维世界的光线沿直线穿过小孔,在成像平面形成清晰的倒立影像,像素坐标与世界坐标是呈现纯粹的线性投影关系。但现实中的相机依靠多组镜片汇聚光线,必然会引入光学畸变,让成像偏离理想状态;再加上安装位置的偏差,图像像素坐标无法直接换算成真实的物理尺寸。
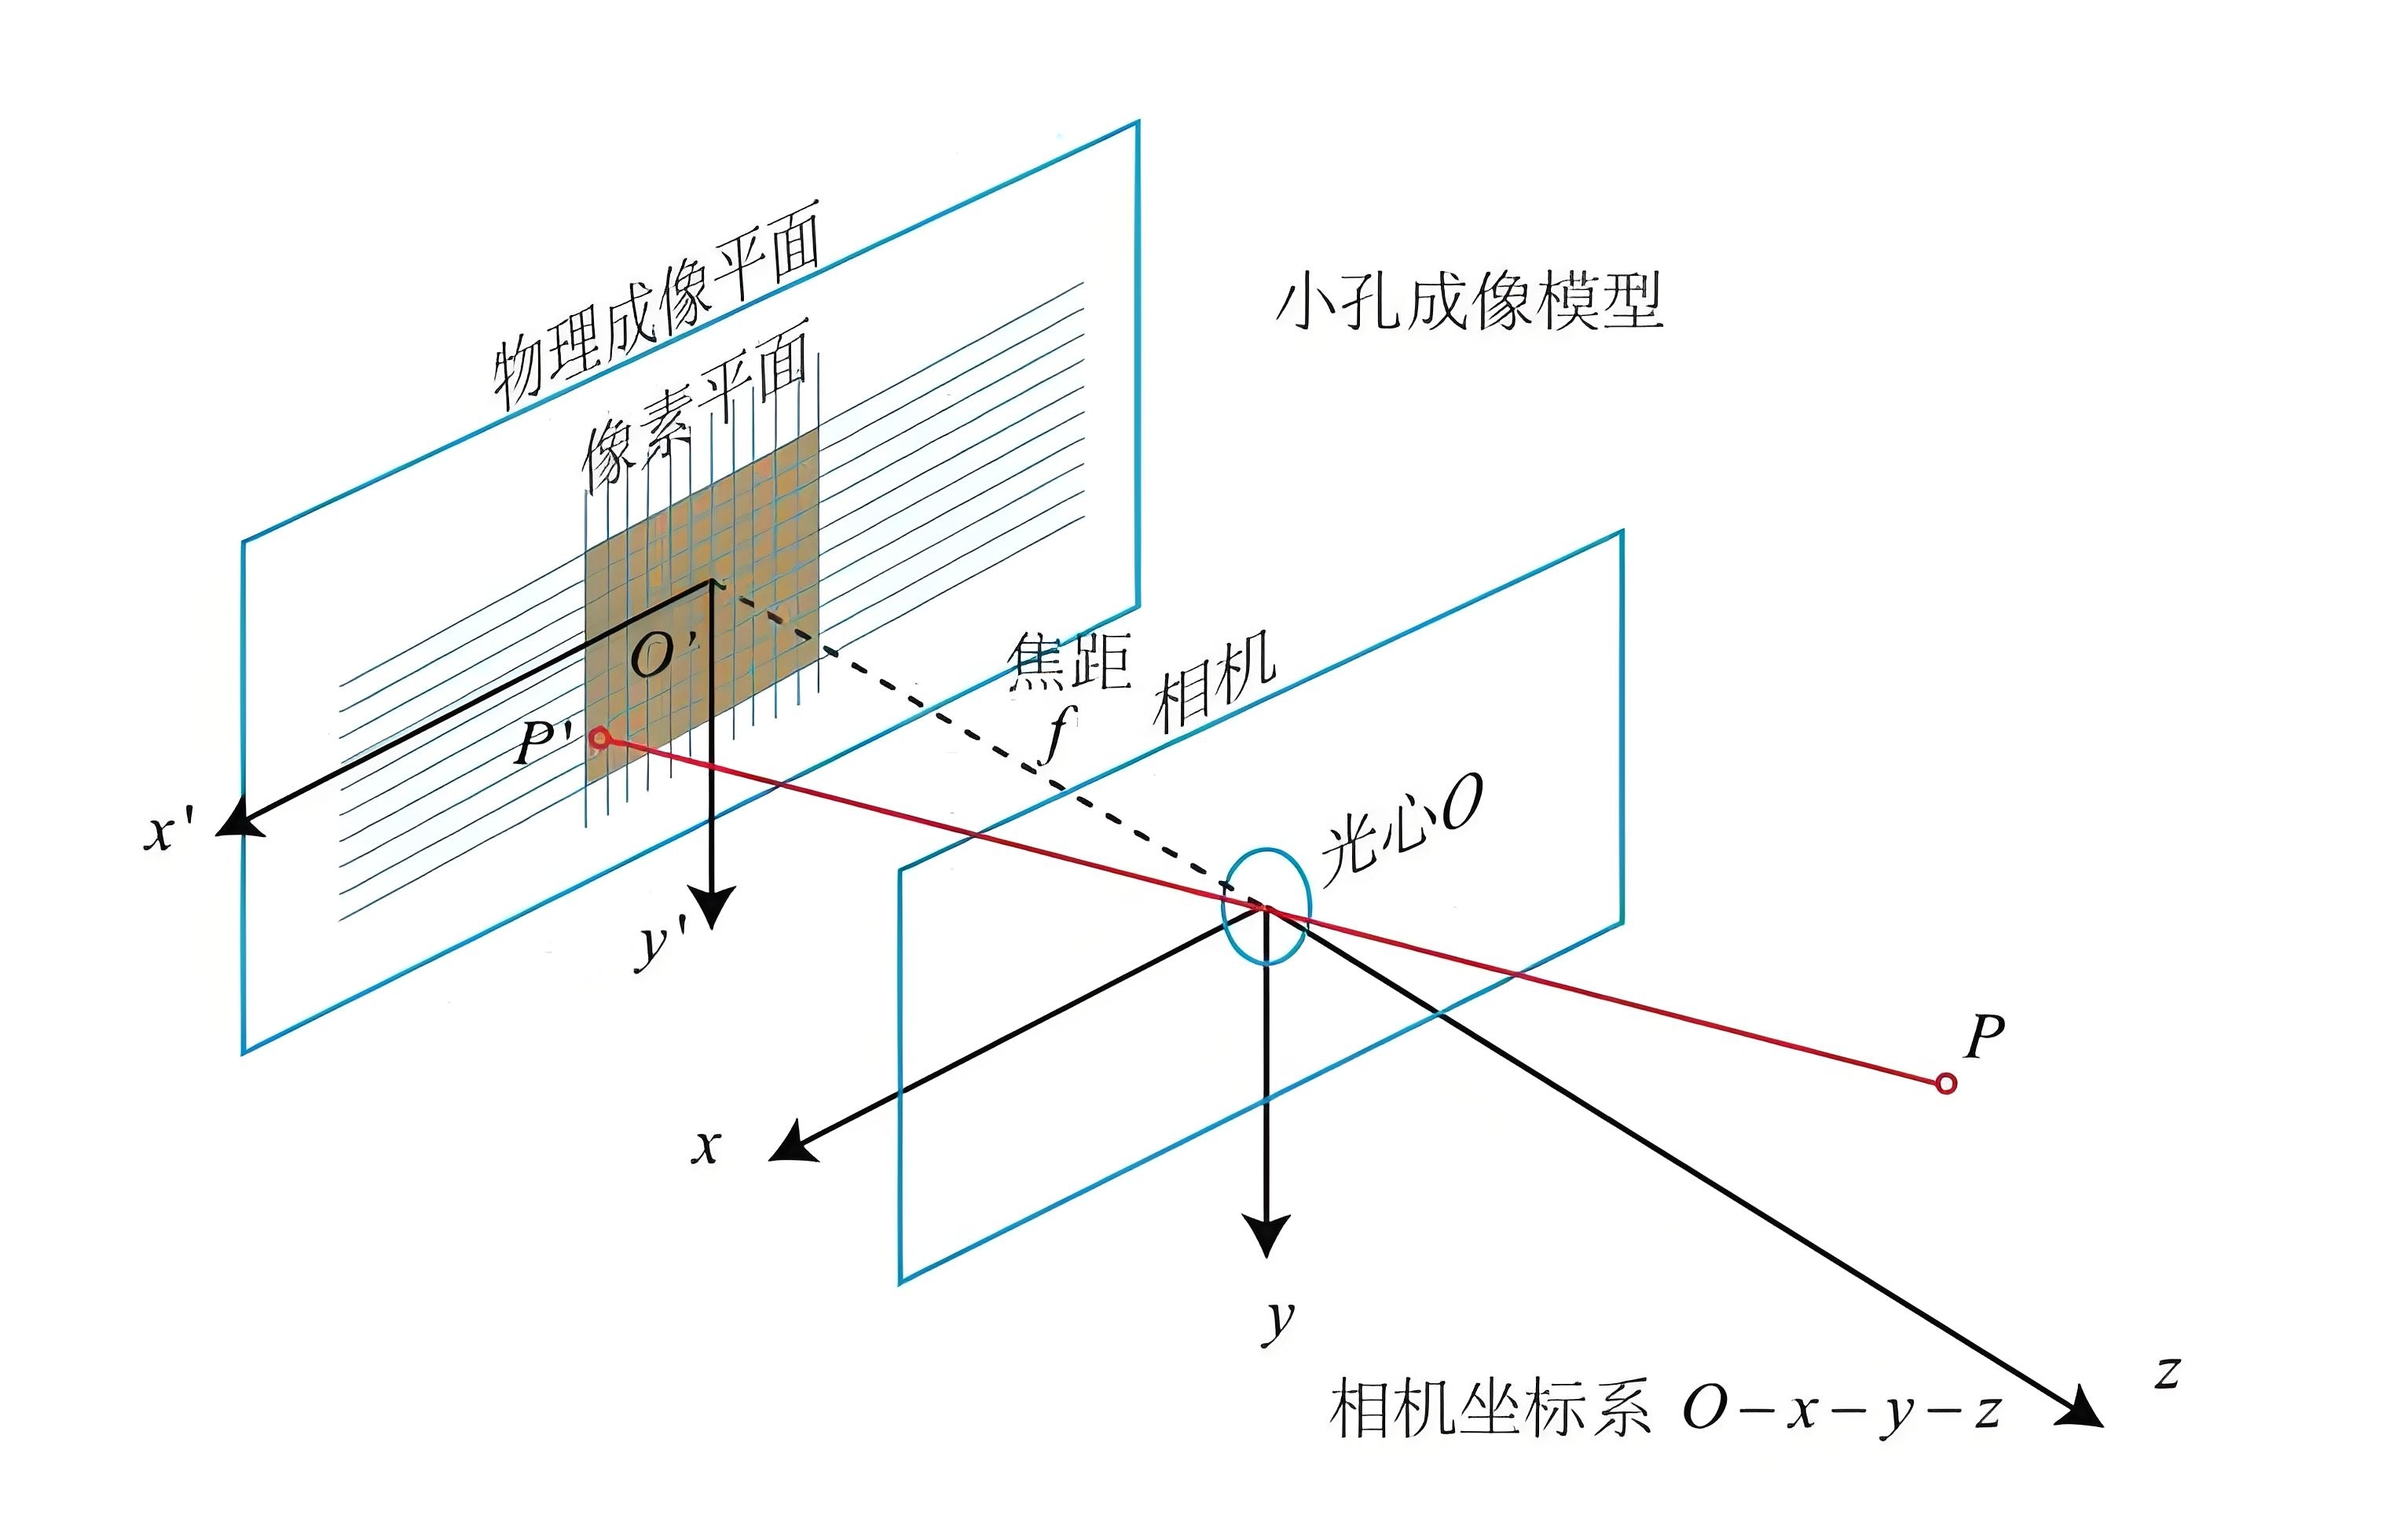
标定的核心目标,就是量化并校正这些误差,建立图像像素坐标与真实世界物理坐标的精准映射关系。目前行业通用的经典方案是张正友平面标定法:仅需一块平面标定板,通过拍摄标定板不同姿态的图像,就能求解出相机的内参与畸变系数,兼顾精度与易用性,也是工业界应用广泛的标定方法。
二、标定的三大核心参数
一套完整的标定,核心围绕三类关键参数展开,它们共同决定了视觉系统的最终输出精度。
1、内参:相机的“固有光学刻度”
内参是相机自身的光学属性参数,和设备安装位置无关,主要包含焦距与主点坐标。焦距决定了画面的视场范围与整体成像缩放比例,主点坐标则是镜头光轴与图像传感器的交点位置,二者共同决定了成像的“刻度精度”。一旦内参存在偏差,整个图像的尺寸比例都会出现系统性错误。
2、畸变系数:还原真实几何形态的关键
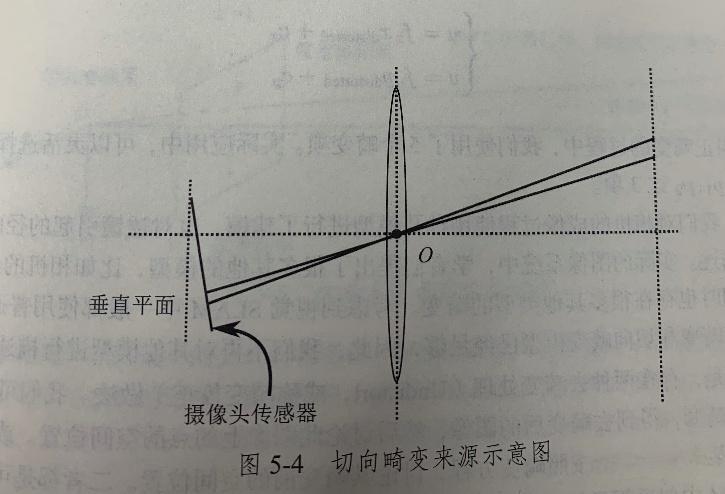
畸变是镜头光学设计与装配带来的成像偏差,分为径向畸变与切向畸变两类。径向畸变在广角、鱼眼镜头上表现尤为明显,画面中心区域畸变小,越靠近图像边缘变形越严重,原本笔直的直线会弯成弧形弯曲;切向畸变则来自镜头与图像传感器安装不平行,会让画面出现梯形倾斜。标定求解出精准的畸变系数,就能对畸变的画面做矫正,还原物体真实的几何状态。
3、外参:多传感器协同的“空间坐标纽带”
如果说内参与畸变解决的是“相机看得准不准”的问题,外参解决的就是“相机在哪里看”的问题。外参由旋转矩阵和平移向量组成,描述了相机相对于世界坐标系的位置与朝向。单台相机做识别检测时,外参的影响并不明显;但到了多相机拼接、相机+激光雷达融合、机器人手眼引导等这类场景中,缺少统一的世界坐标基准,各传感器的数据就无法对齐,最终会出现图像拼接错位、目标定位偏差等问题。
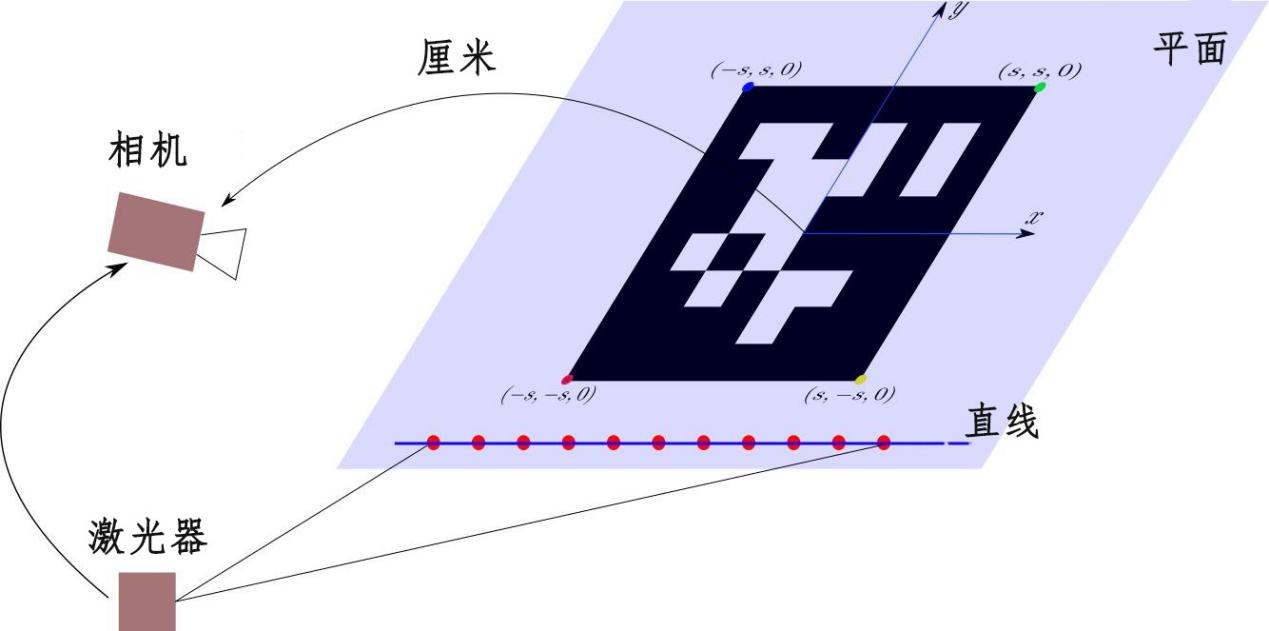
而这些参数求解的精度上限,本质上由标定板本身的几何精度决定。大凡光学全系列标定产品,依托高精度的加工工艺,为参数求解提供可靠的物理几何基准。
三、大凡光学必备标定工具全览
针对不同场景的标定需求,大凡光学形成了完整的产品矩阵,覆盖从入门教学到工业高精度的全场景需求。
1、棋盘格标定板:通用经典之选
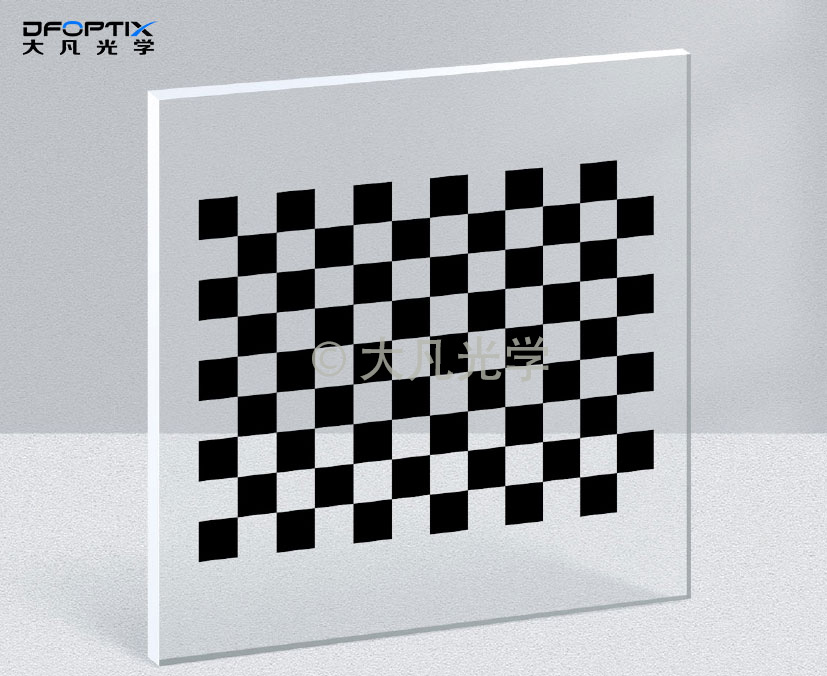
棋盘格是算法兼容性较高的标定图案,OpenCV、Halcon等主流视觉平台均原生支持,上手门槛低。大凡光学标准边框式棋盘格标定板外围带专属黑框边界标记,算法可自动识别有效区域与坐标系原点,适合教学实训与入门项目;标准玻璃基底棋盘格标定板采用光刻镀铬工艺,特征精度可达±1μm,支持反射/透射双模式使用,是实验室与常规产线的常用主力款;高精度黑底白格棋盘格标定板采用高反差设计,还可搭配中心定位标记,适配高反光、大视场的复杂场景。
2、圆点标定板:大畸变场景的实力派
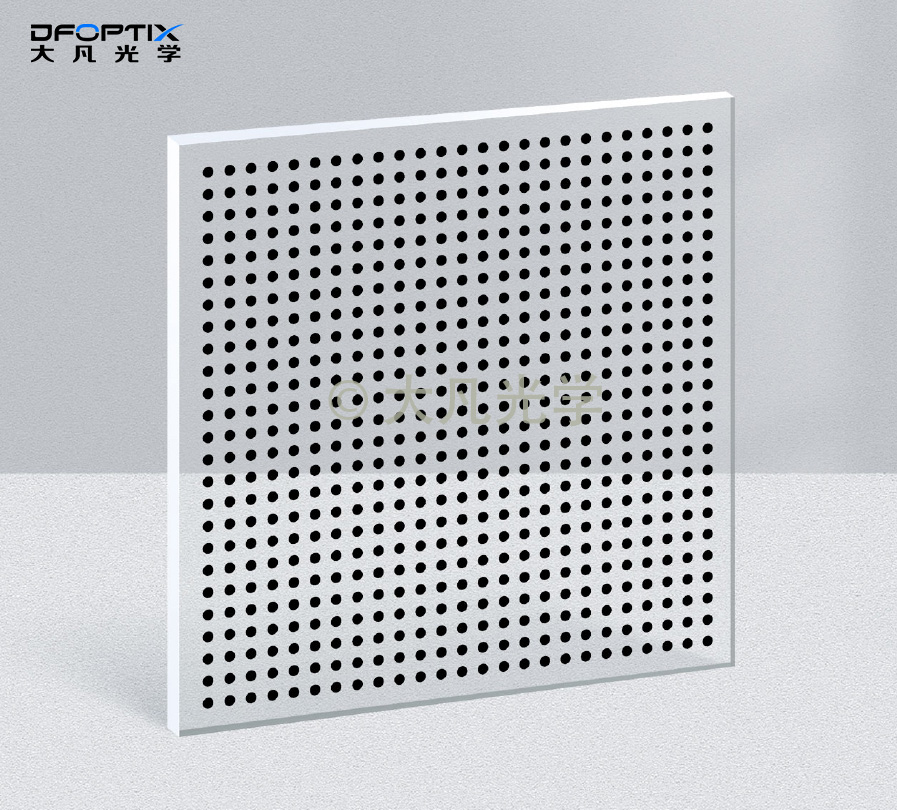
相较于棋盘格依赖角点提取特征,圆点标定板依托“透视变换下椭圆中心与圆形圆心重合”的数学特性,在大角度倾斜、大畸变镜头下,特征提取的稳定性更出色。大凡光学白底黑圆点标定板适配常规通用场景;黑底白圆点标定板针对高反光、大视场场景优化,可搭配环形定位标记辅助多相机拼接;Halcon标准7×7阵列圆点标定板严格遵循标准比例,原生适配Halcon标定算子,可实现一键标定,适合工业检测与机器人视觉定位场景。
3、二维码标定板:复杂场景的效率担当
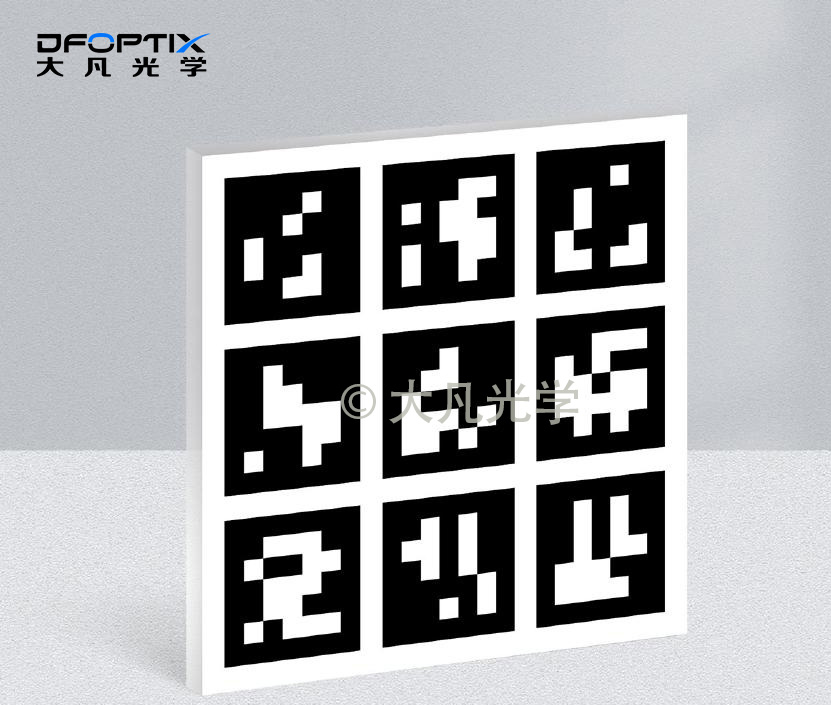
传统标定板对遮挡敏感、易出现特征匹配歧义,二维码标定板通过“几何特征+唯一编码”的复合结构,很好地解决了这些痛点。大凡光学ChArUco光学校正标定板融合了棋盘格的高精度与ArUco编码的强鲁棒性,既能保留亚像素级角点精度,又能实现抗遮挡、无歧义匹配,是工程落地综合性能均衡的选择;AprilTag标定图形板识别距离远、抗干扰能力强,适合车载智驾、机器人导航、多传感器融合等大视场动态场景。
4、专项场景定制标定工具
除了三大主流品类,大凡光学还针对特殊工况提供了专属方案:
带光源标定板/标定箱:内置均匀照明系统,照明均匀度≥95%,摆脱环境光干扰,标定结果重复性出色,适配低光照环境与自动化量产标定工位。
大尺寸标定板:覆盖碳纤维、铝合金、不锈钢等多种基材,单块可做到数米级尺寸,一体成型无拼接误差,适配车载ADAS测试、大视场工业检测等场景。
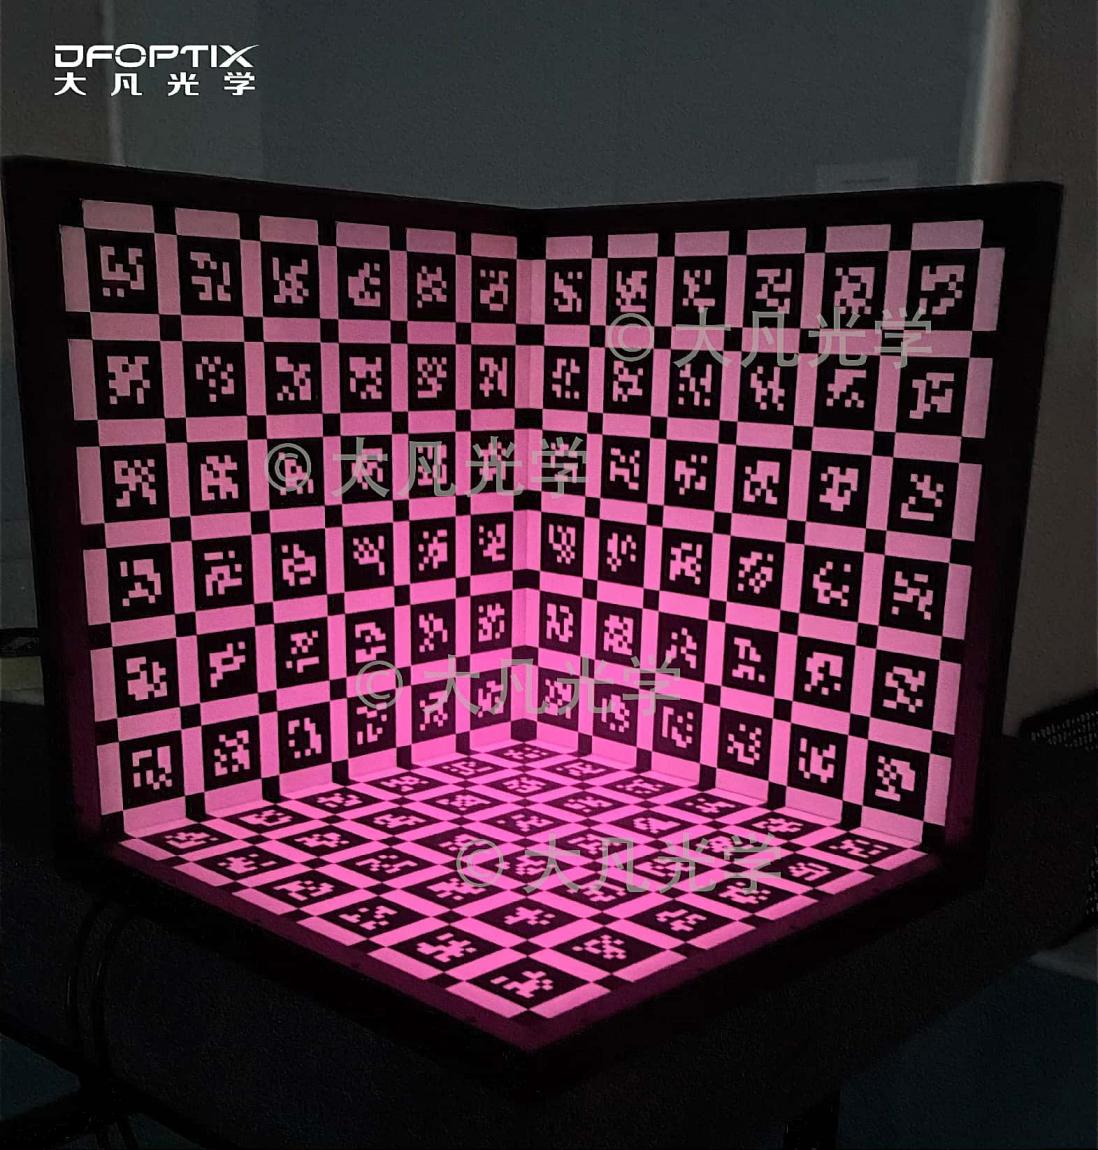
三维立体/多面体标定板:采用阶梯式、多面体等多深度结构,提供充足的三维几何约束,单帧即可完成多目系统外参求解,标定效率提升明显,适合双目立体视觉、3D重建与精密装配场景。
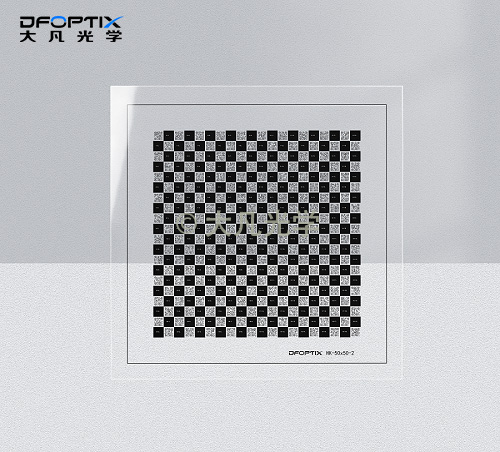
标定菲林:以PET感光胶片为基材,可卷曲收纳、大尺寸易制作、成本优势明显,适合教学实训、临时标定与超大视场快速部署场景。此外还有分辨率板、多反射率灰度板、红外标定板、激光雷达融合标定板等产品,覆盖分辨率检测、辐射校准、红外成像、多传感器融合等专项需求。
四、场景化选型快速指南
不用盲目追求高参数,匹配自身工况才是最优方案:
常规教学实训、通用工业检测:优先选择标准棋盘格标定板,算法兼容好,上手成本低;
大畸变广角镜头、高精度三维测量:优先选择圆点标定板,边缘特征提取更稳定;
遮挡频发产线、多相机全局标定:优先选择二维码系列标定板,多机协同效率更高;
低光照自动化产线:搭配带光源标定箱,标定结果一致性更优;
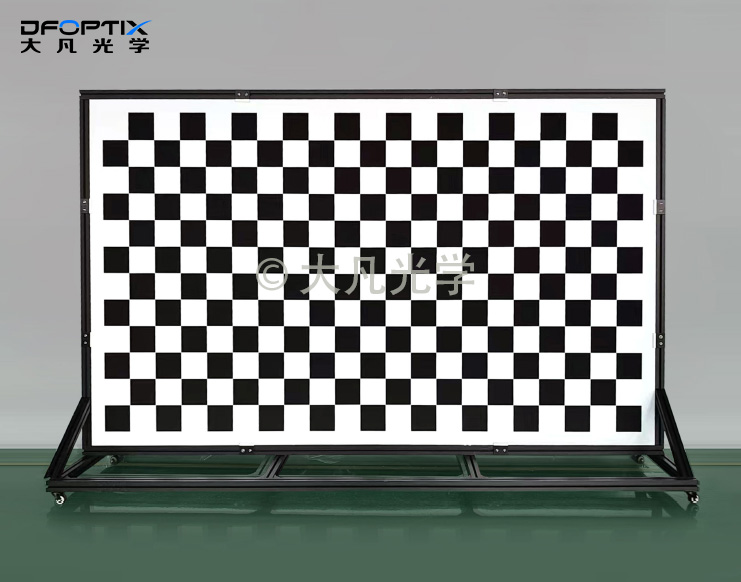
大视场外场临时标定:可选择标定菲林或大尺寸碳纤维板,兼顾覆盖范围与便携性;
双目多目3D视觉、精密装配场景:优先选择三维立体标定板,深度约束更充足。
结语
标定这件事,看似藏在幕后,实则决定了整套视觉系统的精度底线。从基础的畸变校正到复杂的多传感器空间融合,从单相机内参求解到多目系统的全局坐标统一,所有尺寸测量、空间定位、多相机拼接的应用,都建立在可靠的标定基础之上。
而标定精度不仅取决于算法与流程,更取决于标定板本身的几何精度与长期稳定性。选对适配场景的标定工具,既能提升标定效率与结果一致性,也能为后续应用省去大量调试与返工成本。把标定这一步做扎实,后面的每一步才能走得更稳。