双目相机怎么测距?视差、深度计算与标定精度的底层逻辑
看过3D电影的朋友多半有过这种体验:画面里的物体仿佛跃出银幕,伸手就能碰到;戴上VR眼镜,转身就能看到四周的虚拟空间。这份立体视觉体验的背后,核心逻辑和人眼看世界的原理一模一样——靠左右眼的视角差感知深度。放到工业视觉里,这套逻辑就变成了双目相机测距技术,从零件三维扫描、物流体积测量到机器人避障,处处都有它的身影。
很多人误以为,双目测距的精度靠相机像素与镜头硬件决定。实则标定环节才是决定深度测量准确度的隐形底座。视差是测距的理论基础,标定精度是落地的关键保障,二者相辅相成,缺一不可。今天就从底层原理到标定落地,把双目相机测距这件事一次讲透。
一、双目测距的本质:对人眼立体视觉的工程复刻
人之所以能感知空间深度,靠的是左右眼之间约6厘米的间距。观察同一个物体时,左右眼的视角画面存在细微视角差异,两幅画面传入大脑后,经过图像融合后,就能判断出物体的远近,这就是天然的立体视觉系统。
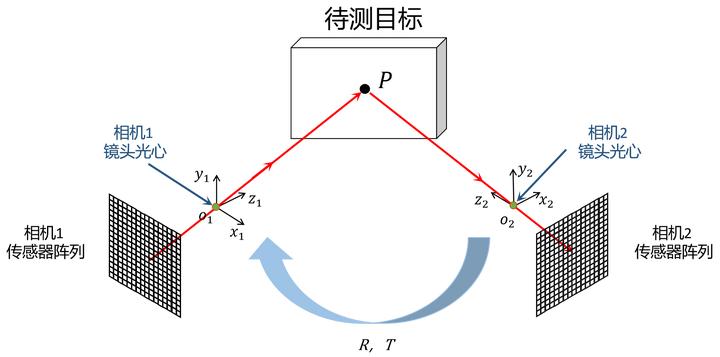
双目相机就是对这套机制的工程复刻:在水平方向布置两台相机,中间相隔固定的距离,也就是行业常说的基线长度B,两台相机同时拍摄同一场景。同一个目标物体在左右相机的画面中,会出现在不同的像素位置上,这个位置的差值就是视差d。看似简单的像素差值,就是计算深度信息的核心依据。
和人眼的感知规律类似,双目系统的基线越长,能感知的最远距离相对越远;相机的焦距越长,远距离的细节分辨能力相对越强。但这些都只是硬件基础,真正把视差转化为精准的深度数值,还要靠严谨的几何计算。
二、深度计算的底层逻辑:相似三角形的数学映射
双目测距的深度计算,本质上是利用相似三角形的几何关系,推导过程并不复杂,理解了几个核心参数,就能明白各类误差对测距结果的影响。
假设两台相机的光轴互相平行,焦距都为f,基线距离为B,目标物体距离相机的深度为Z。目标点在左、右图像中的像素坐标存在差值,也就是视差d。根据相似三角形对应边成比例的关系,可以推导出深度计算公式:Z=f×B/d。
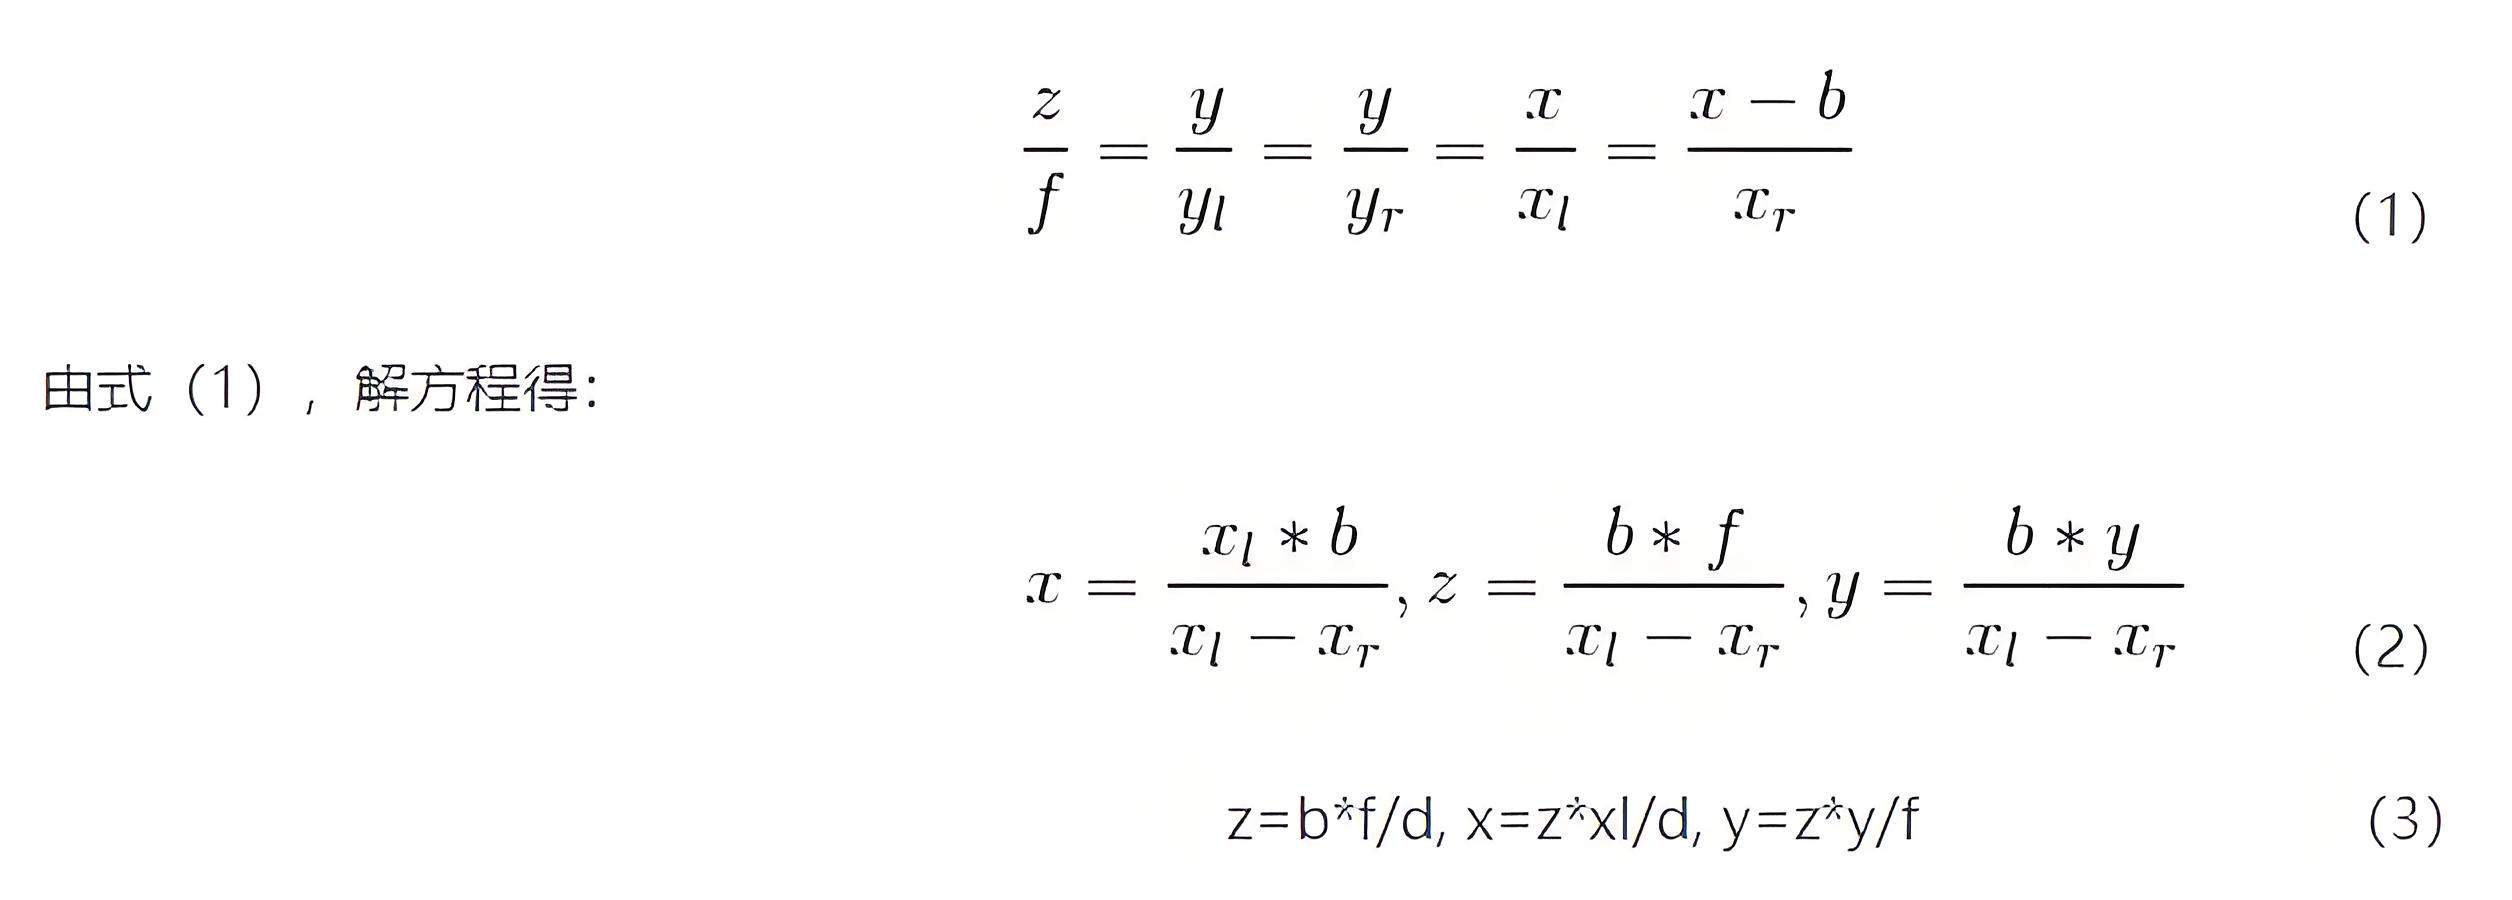
从公式里就能直观看出几个核心规律:
深度与视差成反比:物体距离越近,视差数值越大,测距精度越高;物体越远,视差越小,测距精度越随之衰减,这也是双目相机普遍存在的“近精远疏”的固有特性。
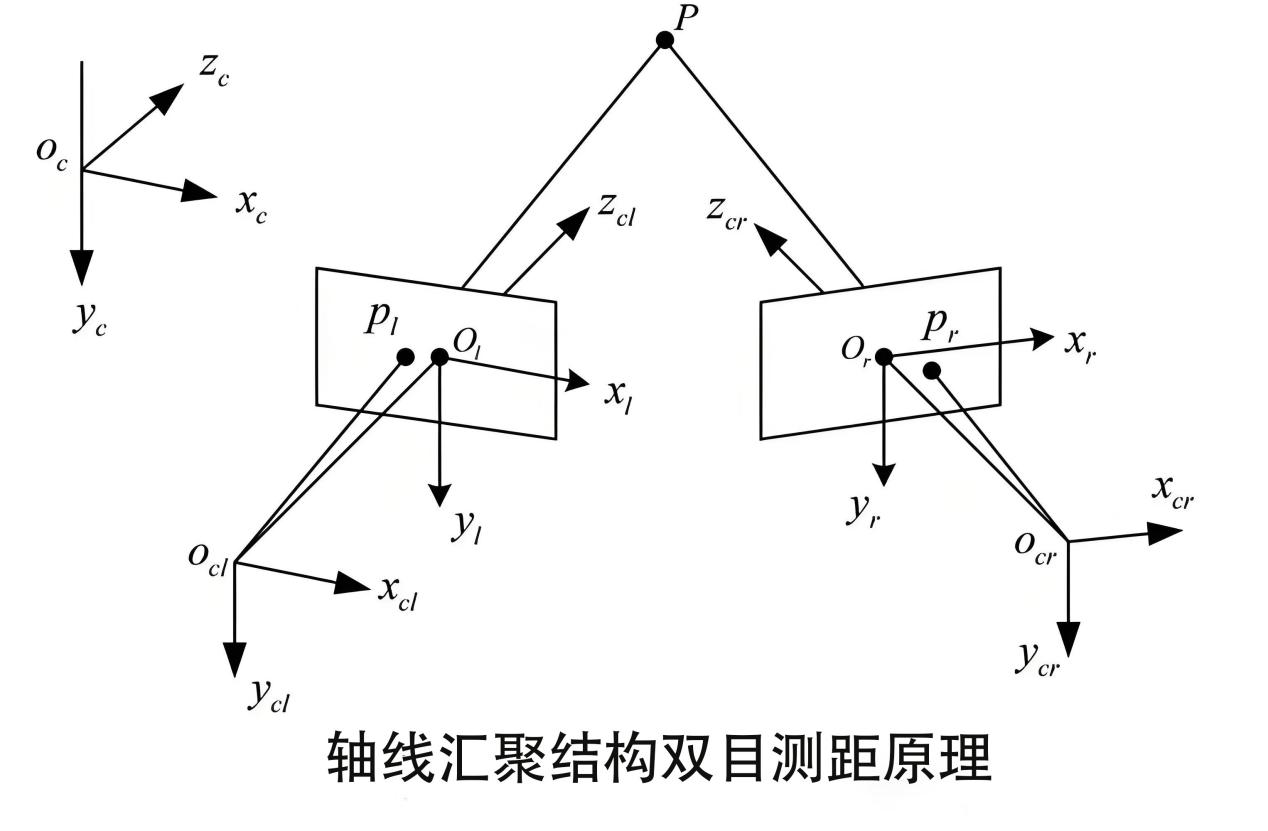
基线影响测距范围:基线越长,同等视差对应的深度越大,适合更远距离的测量;但基线过长也会导致近距视差过大,超出传感器覆盖范围,需要根据实际场景合理选择。
焦距与精度正相关:焦距越长,同等物理深度对应的视差像素数越多,深度计算的分辨率越高,远距离测量相对更有优势。
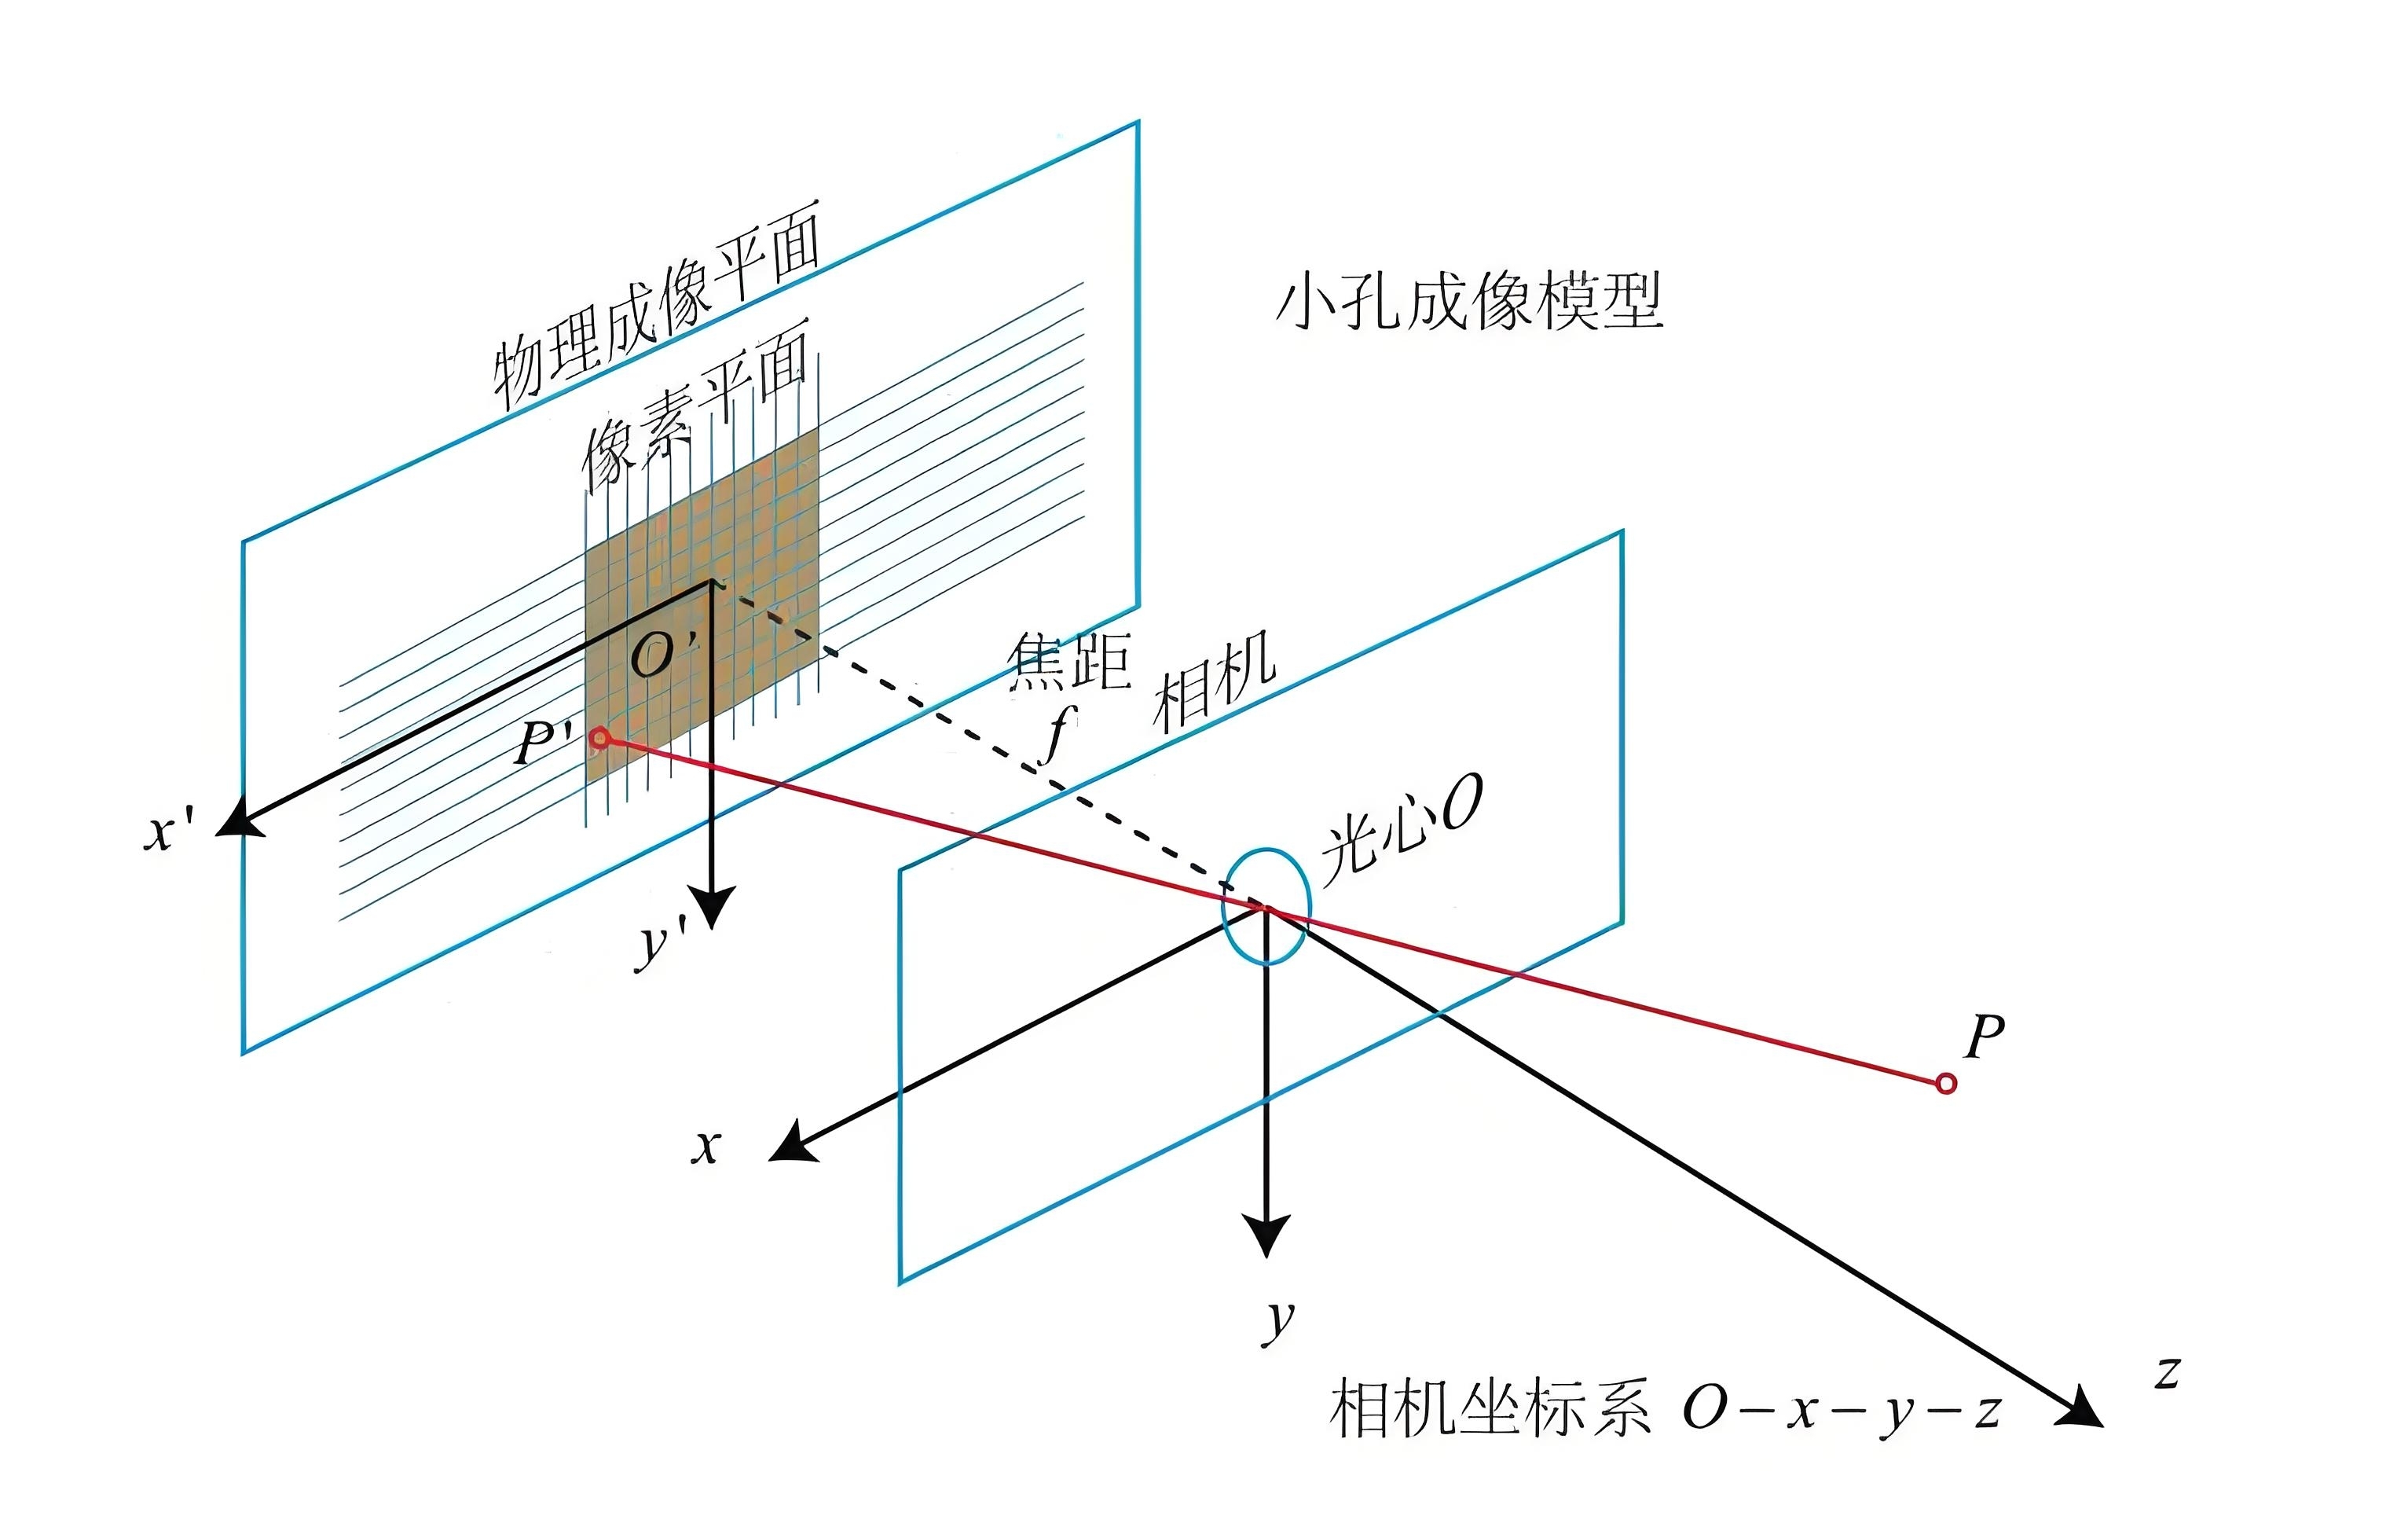
但这都是理想模型下的结论。真实场景里,镜头畸变、光轴不平行、标定误差等这些因素,都会让计算结果偏离真实值。尤其是标定环节的精度,会直接传导到最终的测距结果里,可以说标定的上限,很大程度上决定了双目测距系统的精度上限。
三、标定精度:双目测距的“隐形基准线”
一套双目系统能不能测准,硬件参数只是基础,标定才是把纸面参数转化为实际精度的关键一步。双目标定主要分为单目内参标定和双目外参标定两步,每一步都需要高精度的标定板作为基准。
1、内参标定:先把单相机的光学偏差校平
每台相机的镜头都存在固有畸变,广角镜头尤其明显。如果不做校正,画面边缘的线条会弯曲,物体在不同位置的像素缩放比例不一致,直接计算视差会引入显著误差。内参标定的目标,就是求解出相机的焦距、主点坐标和各级畸变系数,把变形的画面还原成符合理想针孔模型的状态。这一步对标定板的特征精度要求较高,特征边缘越锐利、位置越准,拟合出来的参数就越贴合真实光学特性。
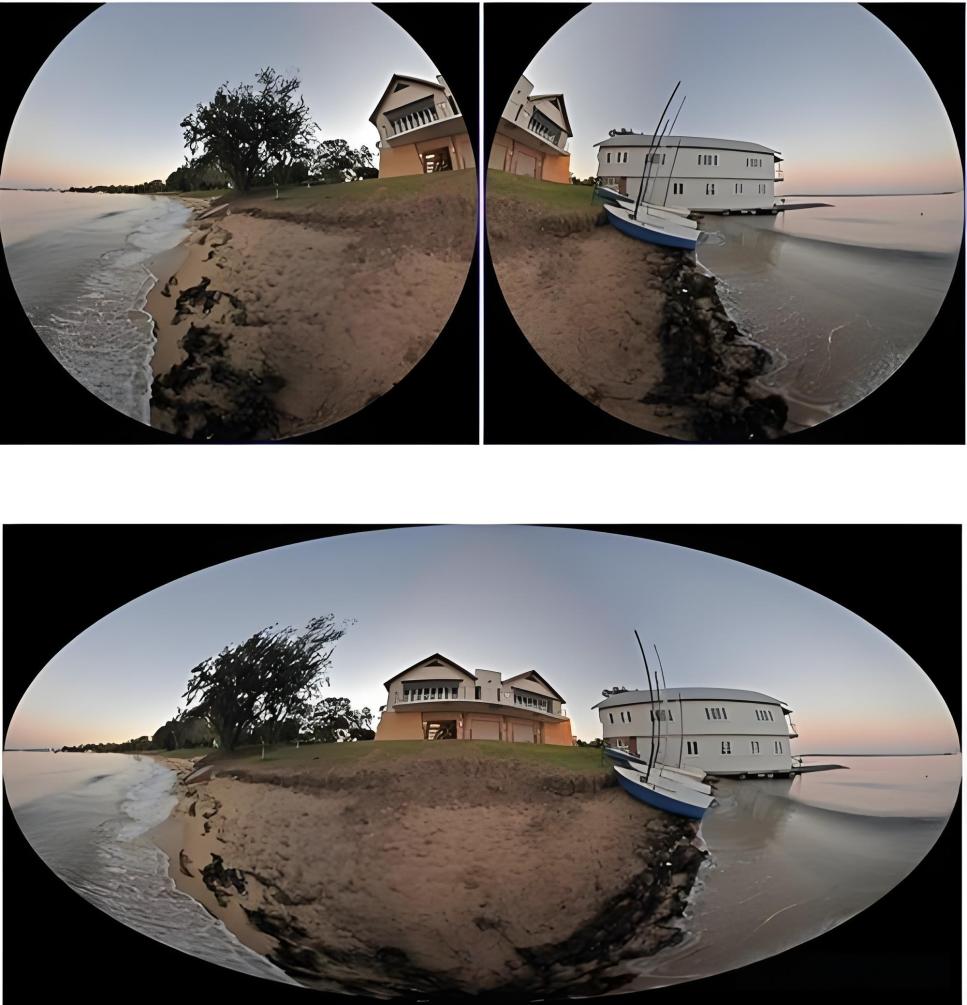
大凡光学高精度玻璃基底棋盘格标定板采用光刻镀铬工艺制作,特征精度可达±1μm,图案边缘锐利无毛刺,能为内参求解提供精准的角点特征。相比普通印刷标定板,它能有效降低特征提取环节的误差,让畸变系数和焦距参数的拟合更准确,从源头减少单相机的光学偏差。
2、外参标定:把基线与相对姿态定准
如果说内参解决的是“每只相机看得准不准”的问题,外参解决的就是“两台相机的位置关系准不准”的问题。双目测距的核心参数基线长度B,以及两台相机的之间的旋转、平移变换矩阵,都属于外参范畴。一旦光轴存在偏角、基线标定有偏差,都会让深度计算出现系统性误差,而且测量距离越远,误差被进一步放大。
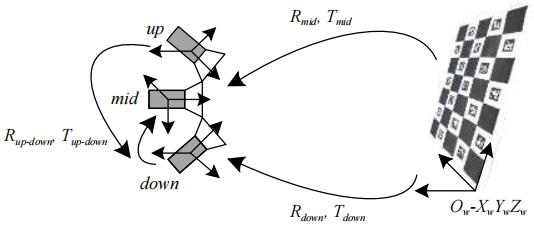
外参标定的核心是用统一的物理基准,建立两台相机的坐标关联。行业通用的做法是用同一块高精度标定板作为公共基准,左右相机同时采集图像,通过光束平差法联合优化求解相对位姿。标定板本身的位置精度越高,求解出来的外参就越可靠,基线与光轴平行度的误差就越小。
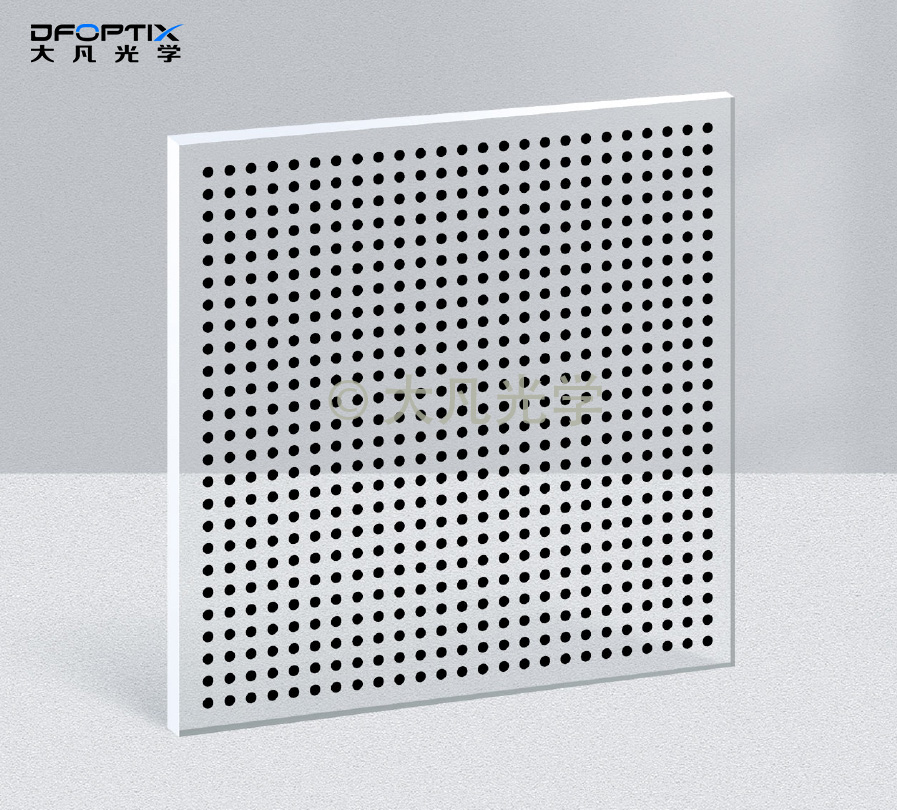
大凡光学全系列标定板都具备稳定的尺寸精度与特征位置精度,作为公共基准时,能有效降低基准引入的误差。针对高精度双目测量场景,还可选用大凡光学高精度圆点标定板,依托透视变换下圆心位置相对稳定的特性,相比棋盘格角点,它在大畸变、大倾斜角度下的特征提取更稳定,能进一步提升外参求解的精度与鲁棒性。
3、场景化选型:按需匹配标定工具
不同的双目应用场景,对标定工具的需求差异很大,按需选型既能保障测量精度,也能控制成本。
常规工业双目检测、普通体积测量场景,选用大凡光学标准玻璃棋盘格标定板即可,算法兼容性较好、成本适中,完全能满足常规精度需求。高精度微装配、精密三维检测场景,优先选用高精度圆点标定板,亚像素级圆心定位相对精准,能更好地保障微小尺寸的测距精度。
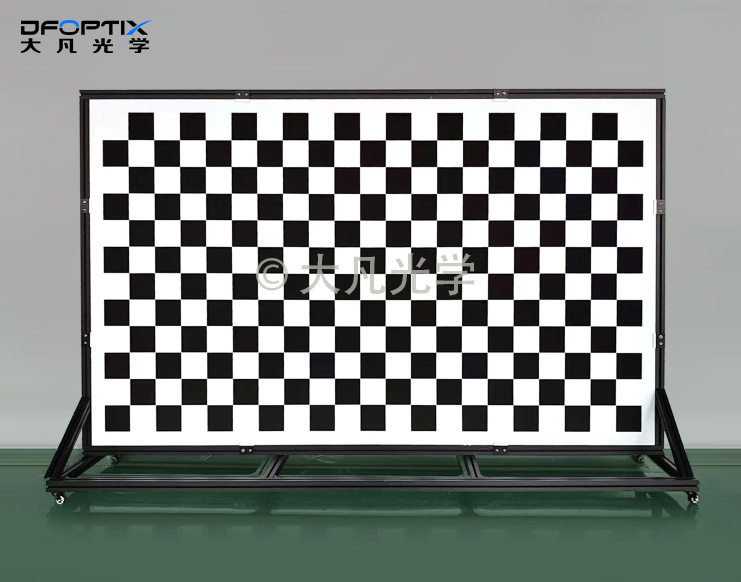
大视场户外双目监控、物流大视野检测场景,可选用大凡光学大尺寸标定板,一体成型覆盖全视场,碳纤维或铝合金基材环境适应性较强,适合户外与工业现场场景。产线在线标定动态工位标定场景,可选用大凡光学ChArUco或AprilTag编码式标定板,抗遮挡、识别效率较高,单帧即可完成位姿求解,适配动态与复杂工况。
四、常见误差与优化方向
双目测距天然存在近精远疏的特性,很多实际应用中的误差,其实都可以通过标定优化来改善。
针对远近精度不均的问题,除了合理选择基线长度,还可以通过提升标定精度来改善。尤其是外参的角度误差,是远距误差放大的主要来源之一,用高精度标定板做好外参校准,能有效降低远距离的系统偏差。
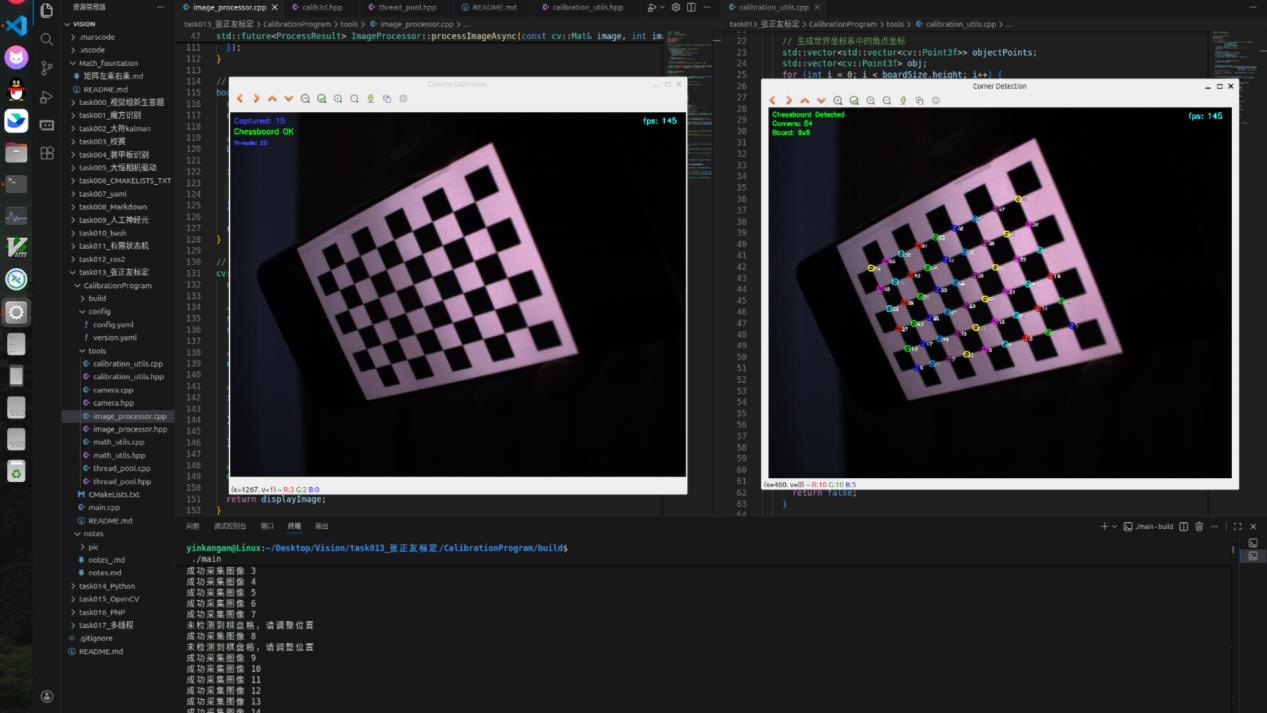
针对边缘区域测距误差大的问题,核心是边缘畸变校正不到位。标定采集图像时,尽量让标定板覆盖全视场,尤其是四角边缘区域,配合高精度标定板的特征,能让畸变模型在边缘区域也有足够约束,有效降低边缘视差的计算误差。
针对批量生产的一致性问题,建议产线采用同一块基准标定板做溯源,或者统一采用同批次的大凡光学工作标定板。同批次标定板的特征一致性较好,能保障不同模组的标定基准统一,提升批量产品的测距一致性。
结语
总的来说,双目相机测距看似是“两个摄像头拍照片”这么简单,实则是光学成像、几何数学、标定技术共同构成的完整技术体系。视差是物理原理,深度公式是数学基础,标定精度则是整套系统性能的底座。从单相机畸变校正,到双相机相对位姿求解,每一步的标定误差,最终都会传递、反映到深度测距结果之中。