结构光三维重建:系统怎么把相位差“算”成距离?深度标定怎么补?
用过三维扫描仪的朋友大多有过这种体验:工件往台上一放,几秒钟就生成精细的三维模型,连细微的倒角、表面纹路都清晰还原。很多人会觉得是算法和硬件厉害,却很少留意背后的底层逻辑——那些投射在工件上明暗相间的条纹,是怎么一步步转化成微米级精度的深度坐标的?又为什么同样的设备,有的全量程都精准,有的却“近处准、远处飘”?
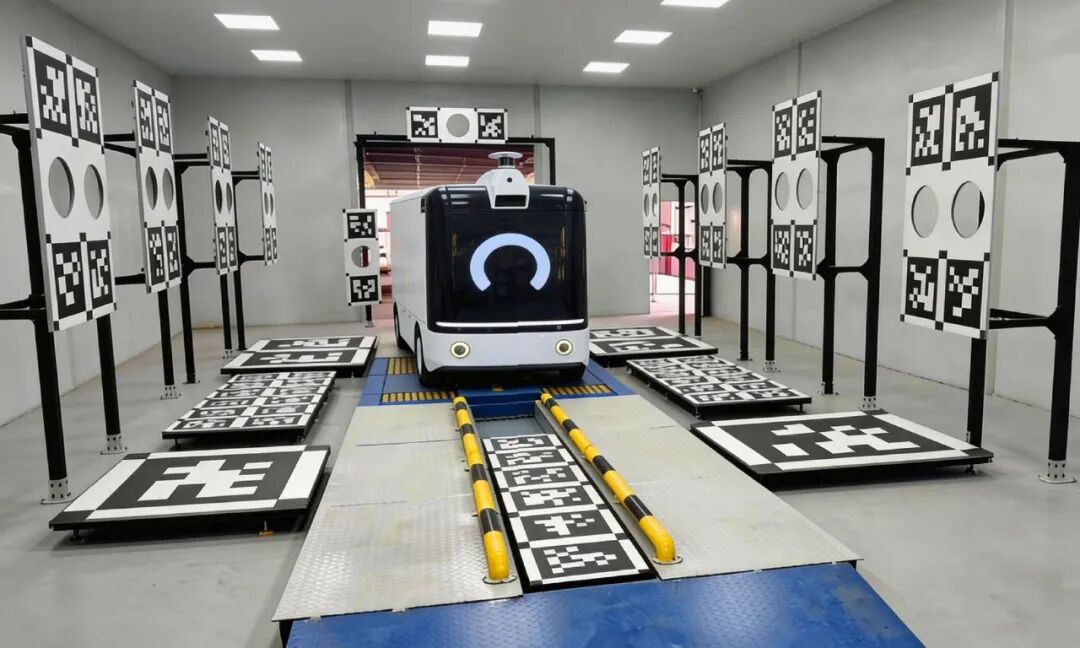
其实,结构光三维重建的核心之一,就藏在“相位差”这三个字里;而系统最终能不能测得准、测得稳,关键还在于高精度的三维标定。大凡光学三维立体标定板、多面体标定板等系列产品,正是为结构光系统提供高精度、可溯源的三维空间几何基准,为系统标定与精度验证提供可靠支撑,从源头助力三维重建精度与全量程一致性。
一、从条纹到深度:相位差怎么算出三维坐标
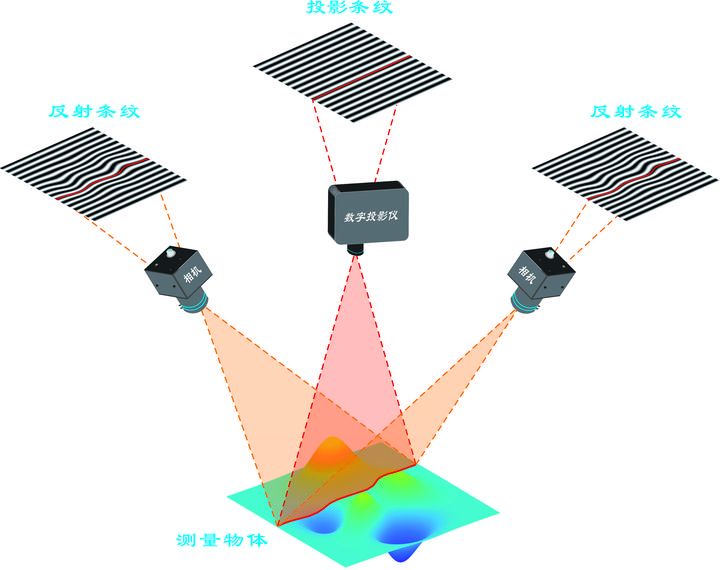
结构光系统的构成其实并不复杂:一台投影器向被测物体投射编码条纹,一台或多台相机采集经过物体表面形貌调制后的变形条纹,再通过算法解析条纹的相位变化,并结合相机与投影器的空间几何关系,还原出物体表面的三维深度信息。整个过程的核心数学逻辑,可以概括为:通过相位变化确定空间位置,再结合系统标定参数进行三角测量,实现从相位信息到三维空间坐标的映射。
1、相位差:形貌起伏的光学编码
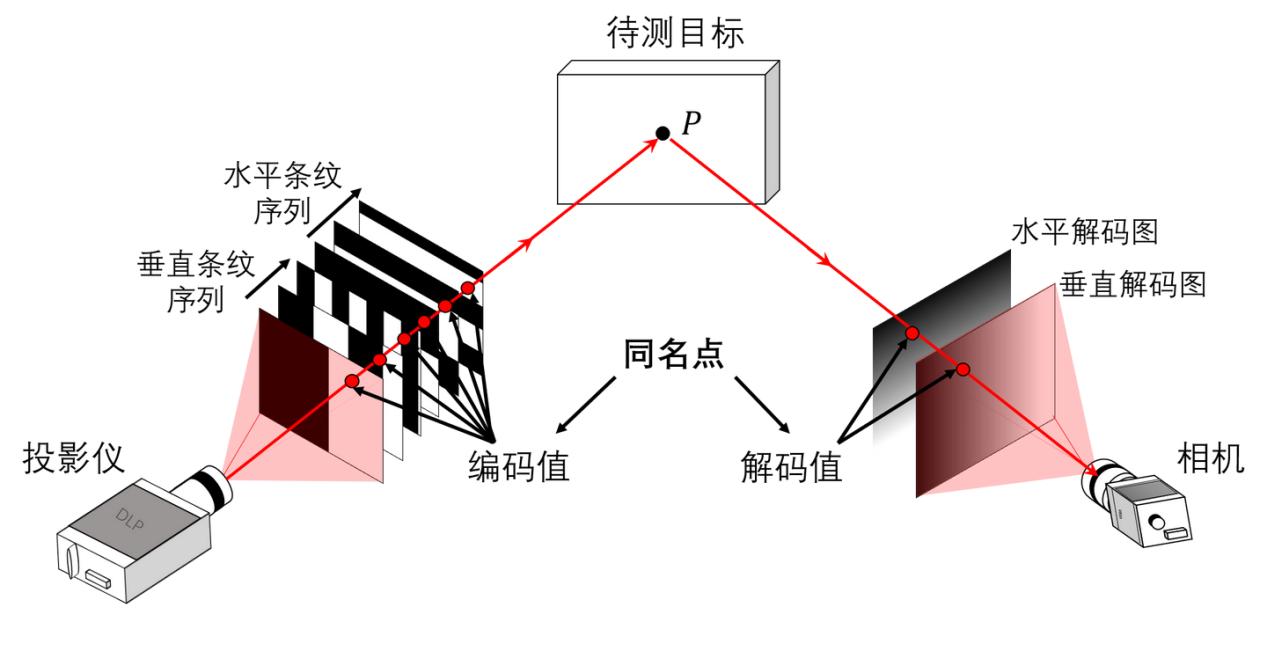
投影器投射的通常是正弦强度分布的光栅条纹,在理想平面上,条纹是等间距、均匀过渡的。但当条纹投射到有高低起伏的物体表面时,不同高度的位置会让条纹产生相对位移——凸起的地方条纹“前移”,凹陷的地方条纹“后移”,这种位移对应的就是相位差。
简单来说,物体表面每一点的高度不同,对应到条纹里就是相位偏移量不同。在固定系统参数下,相位差与深度高度存在确定的函数关系,这就是结构光能测三维的底层原理之一。
2、相位展开:从“包裹”到连续的关键一步
直接采集到的相位是“包裹相位”,数值被限制在-π到π之间,就像钟表只显示0到12点,没法直接知道是第几圈。这时候就需要相位展开算法,通过相邻点的相位连续性,把折叠的相位解开,得到连续的绝对相位值。这一步的稳定性,直接影响后续深度计算的噪声水平。
3、相位转深度:三角几何映射出三维坐标
有了连续的绝对相位,再结合系统标定得到的相机内参、畸变参数、投影仪参数、相机与投影器之间的位姿关系,以及相位—深度映射模型,就能把每个像素的相位值转换成对应的深度Z坐标,再结合XY方向的像素坐标,最终生成完整的三维点云。
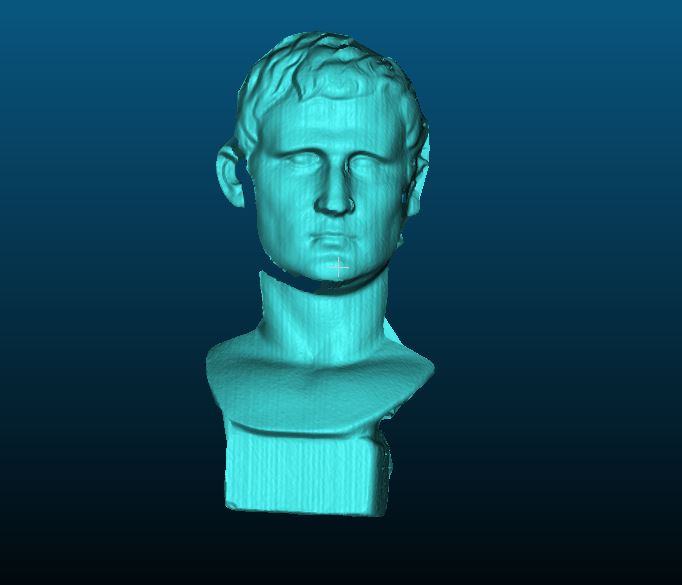
理想模型下,这一步就能输出三维模型。但在真实工业场景里,只靠理论计算出来的深度往往会出现偏差——近处还能对准,越往远处误差可能越大,全量程一致性会下降。问题的根源之一,就在于缺少精准的深度标定。
二、为什么有了相位,还必须做深度标定?
理想很丰满,现实总有偏差。镜头畸变、安装位姿误差、投影光学偏差,相位非线性等,都会让相位到深度的映射出现系统误差,深度标定就是用来修正这些偏差的关键工序。
1、平面标定的局限:深度维度的直接约束不足
平面标定可以有效建立相机的成像几何基准,并通过不同姿态、不同位置的观测,为系统外参及相关几何参数提供约束。但如果标定数据主要集中在单一或有限的深度范围内,其对结构光系统“相位—深度”映射关系的直接约束仍然有限。当系统仅依赖有限深度位置的平面标定来拟合或校正深度映射时,深度方向的误差特性可能无法得到充分表征。随着被测位置逐渐偏离标定区域,系统参数误差、模型残差及相位误差可能进一步表现为深度方向的系统性偏差,例如不同工作距离下的尺度误差、非线性误差或深度漂移。
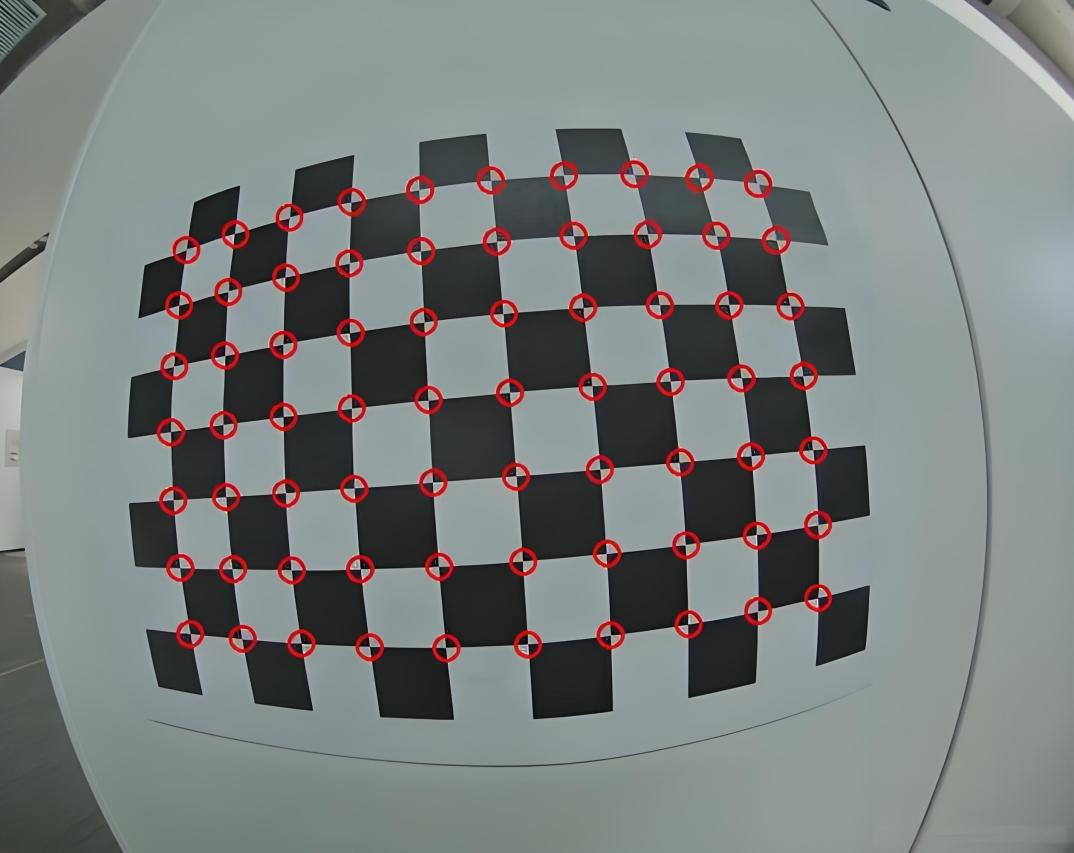
因此,对于大测量范围、高精度以及强调全量程一致性的工业三维测量系统,仅依靠单一或有限深度的平面标定往往存在局限,更需要通过多深度位置的三维标定与精度验证,对整个工作空间的深度测量性能进行约束和校正。
2、系统误差的累积:每一处偏差都会被放大
投影器的镜头畸变、相机与投影器的安装夹角偏差、工作距离偏移,每一项微小的误差,都可能随着深度增加被逐步放大。不做深度标定的系统,往往只能在某个特定工作距离附近精度尚可,稍微偏离工作距离,误差就可能快速上升,适用场景非常受限。
3、多视角拼接的痛点:全局坐标不统一
大工件逆向扫描、大场景三维重建往往需要多视角拼接。如果每个视角都只有自己的二维标定基准,没有统一的三维坐标锚点,拼接处就容易出现台阶、错位,不仅增加后处理工作量,整体模型精度也不可控。
三、深度标定怎么补?三维基准筑牢精度底线
深度标定的核心思路,是用已知精准深度的三维特征做参照,校准相位到深度的映射系数,修正全量程的深度偏差。大凡光学三维标定系列产品,正是通过多深度、高精度的特征阵列,为结构光系统提供可靠的深度基准。
1、阶梯式多深度标定:一次校准全量程
大凡光学三维立体标定板采用阶梯式多平面结构,在不同深度平面上都布设高精度的特征阵列,相当于把多个不同深度的标定基准集成在同一块板上。单级深度控制精度可达±2~5μm,平面特征位置精度最高±1μm,每个深度的物理坐标都精准可控。
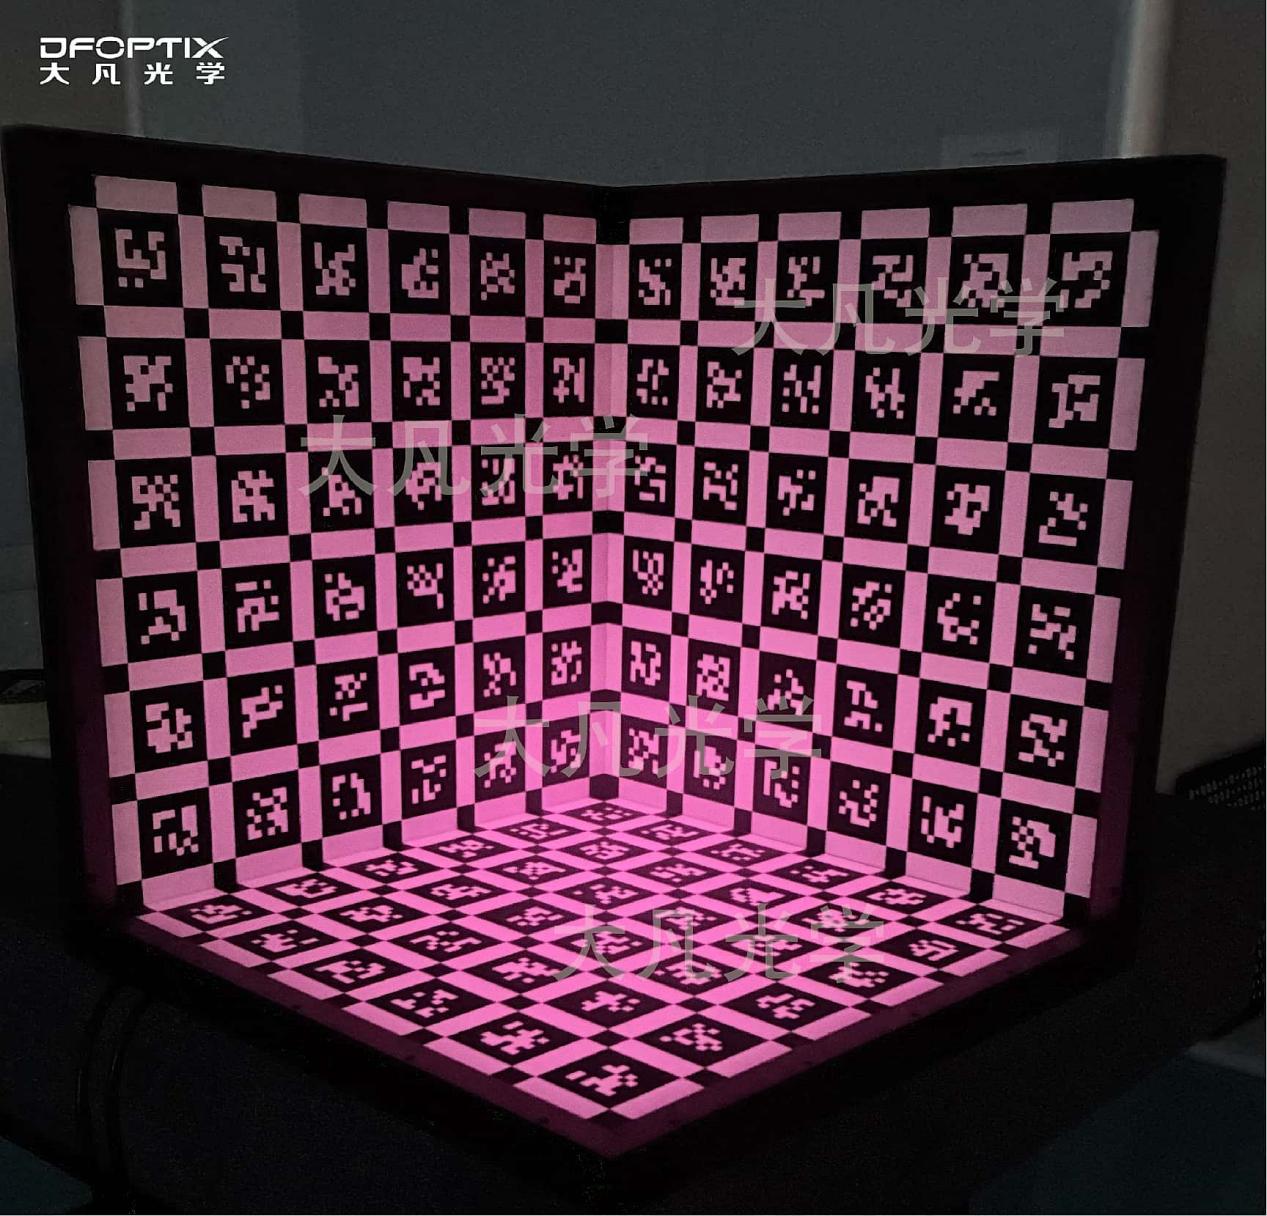
标定的时候,在景深覆盖足够、特征清晰且无遮挡的前提下,系统可通过单组或少量图像获取近、中、远多个深度的特征数据;若景深不足或存在遮挡,仍需多姿态采集。通过拟合不同深度下相位值与真实物理坐标的对应关系,就能修正深度映射的系统误差,有助于将全量程深度误差控制在预期范围内,显著改善“近准远飘”的问题。
2、多面体全局标定:一次拼接多视角
针对多视角、多相机的结构光系统,大凡光学多面体标定板效率更高。它采用正立方体、正八面体等一体化几何结构,每个面都分布有高精度标定特征,各面之间的夹角经过五轴CNC精密加工,公差控制精准。
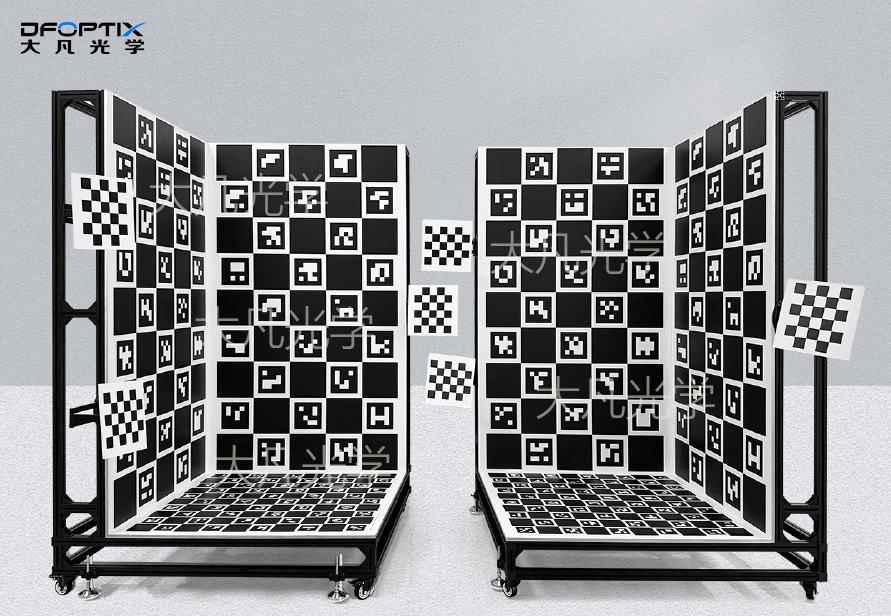
单次摆放就能同时提供多个角度的空间特征,快速建立所有相机、所有视角之间的全局坐标转换关系,一次性完成全局位姿解算。相比反复移动平面标定板的方式,它的拼接误差更小、标定效率更高,非常适合多目扫描系统、逆向工程大工件场景。
3、主动光源标定:复杂环境更稳定
针对车间在线检测、工业现场扫描这类环境光多变的场景,大凡光学带光源三维立体标定板集成了独立LED匀光照明系统,照明均匀度≥95%,亮度无级可调。主动光源彻底摆脱了环境光对标定的干扰,哪怕在车间杂光、逆光低光环境下,特征也能保持稳定的高对比度,标定结果重复性比被动式方案提升30%以上,适配产线在线3D检测的高效节拍。
四、场景化选型与实操误区指南
不同场景对深度标定的需求不同,按需选型既能保障精度,又能控制成本。
实验室三维扫描仪校准,优先选大凡光学带光源三维立体标定板搭配圆点阵列特征。圆点在透视变换下中心稳定性更优,亚像素提取精度高,配合主动均匀照明,能达到计量级的校准精度,适合高精度设备的出厂校准与定期校验。
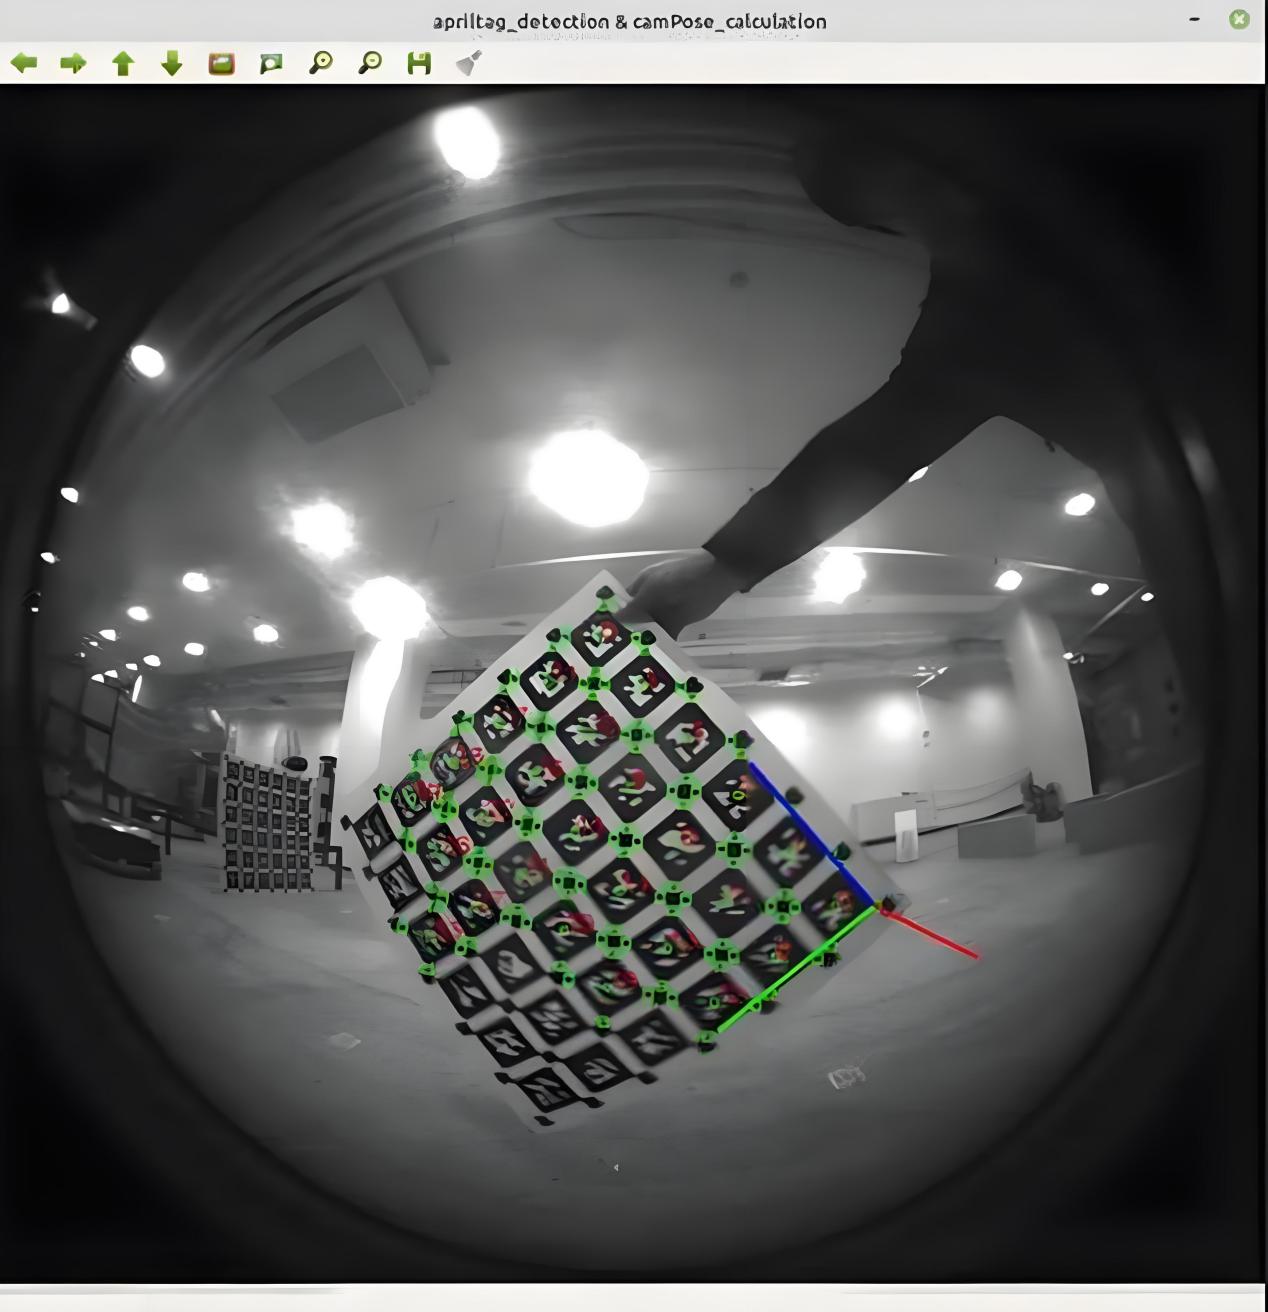
工业现场工件逆向扫描,优先选6061铝合金材质多面体标定板搭配AprilTag编码阵列。铝合金结构抗冲击、耐磨损,适合车间频繁移动使用;编码特征抗遮挡、识别快,能快速完成多视角全局坐标统一,兼顾精度与效率。
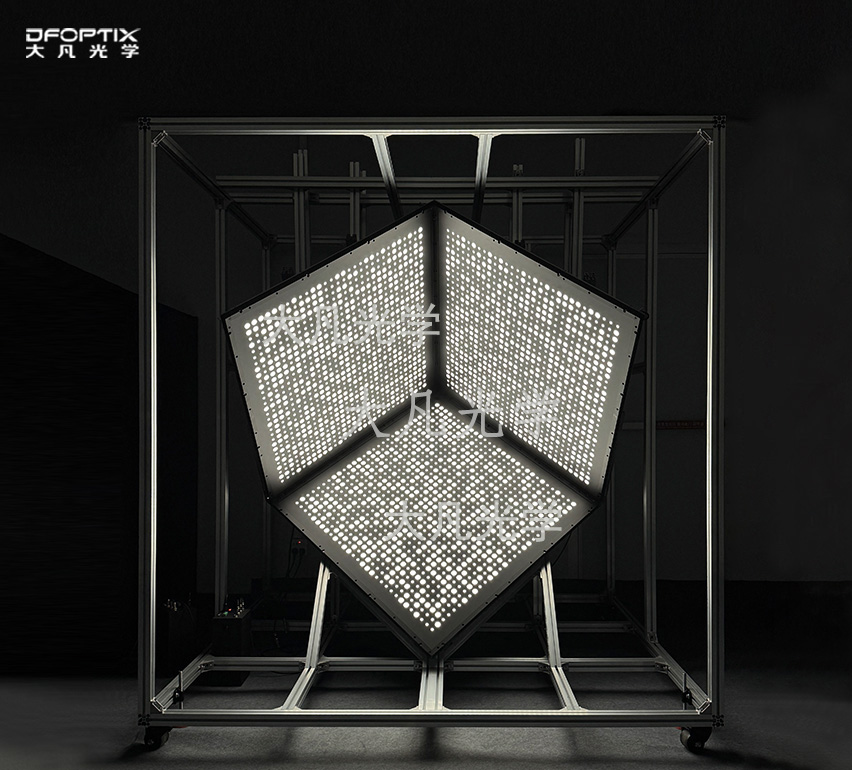
大场景三维重建与大视场扫描,可选用大尺寸三维立体标定板或拼接方案。模块化大尺寸结构能快速搭建大范围的全局坐标基准,相比小标靶反复移动的方案,效率和全局一致性都更有优势。
几个高频误区提醒:
1、不要仅依赖单一深度位置的平面标定覆盖整个测量量程
平面标定能够建立系统的成像与几何参数,但如果深度方向缺少足够的空间基准约束,系统在偏离标定位置后,深度误差可能进一步显现,尤其是在大测量范围和高精度应用中。
2、高精度场景优先关注标定板的热稳定性
标定板基材的热膨胀会改变其尺寸及空间几何关系,温度波动可能将几何基准误差带入标定结果。因此,对于高精度、大尺寸标定应用,应优先考虑低热膨胀、高尺寸稳定性的基材,并关注标定环境与设备的温度一致性。
3、产线在线使用建议建立定期复校机制
长期运行过程中,设备振动、温度变化、机械结构变化以及光学器件状态变化,都可能导致系统标定参数逐渐偏移。复校周期应结合设备稳定性、环境条件和精度要求制定,并可通过标准件或三维基准进行周期性精度验证。
结语
结构光三维重建的魅力,在于利用光学条纹快速将物理世界转化为数字三维模型。而这份精准高效的测量能力,既离不开相位解析的算法支撑,也离不开高精度深度标定的基准保障。相位解析解决“如何从条纹中获取空间位置信息”,深度标定解决“如何让这种空间映射真正准确可靠”。二者共同构成相移式结构光三维测量从原理到精度落地的重要基础。