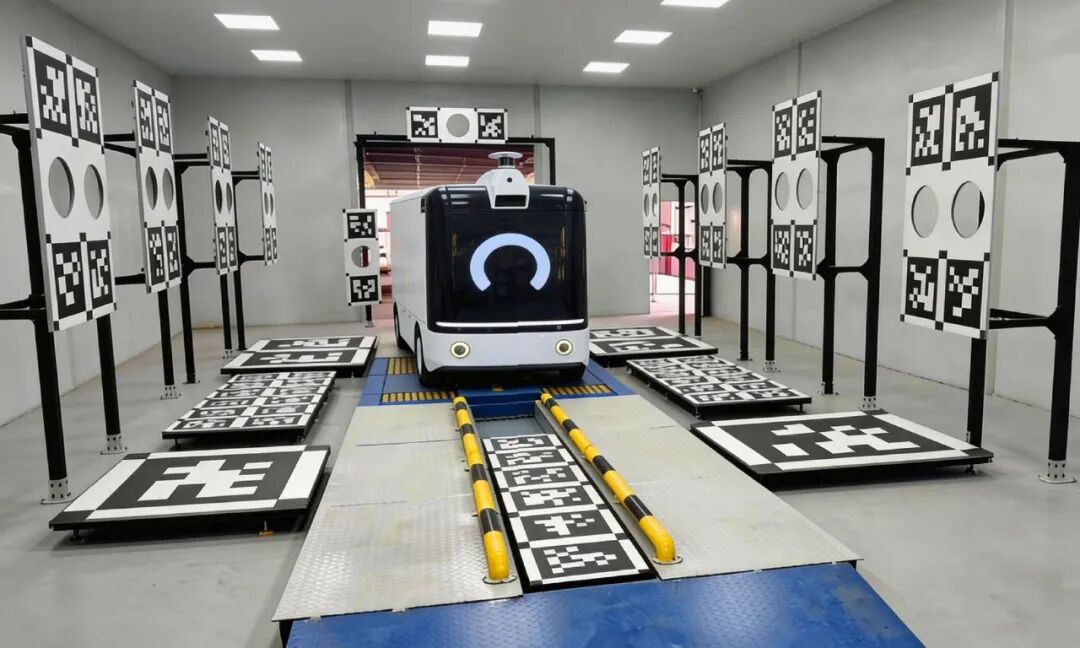
相机标定:卷帘快门与全局快门的标定有什么不同?
做机器视觉标定的朋友,多少都碰过这样的时刻:同一块标定板、同一套算法,换台相机标定结果却出现明显差异;静态画面标定都达标,一到产线动态检测精度开始波动。反复调算法、换光源,最后才发现——问题可能并不在标定板或算法本身,而是相机的快门类型不一样(如相机的成像机制与动态应用场景之间存在不匹配)。卷帘快门与全局快门看似只是拍照方式的区别,实则会从时间一致性、特征形态、运动鲁棒性多个维度影响标定结果。
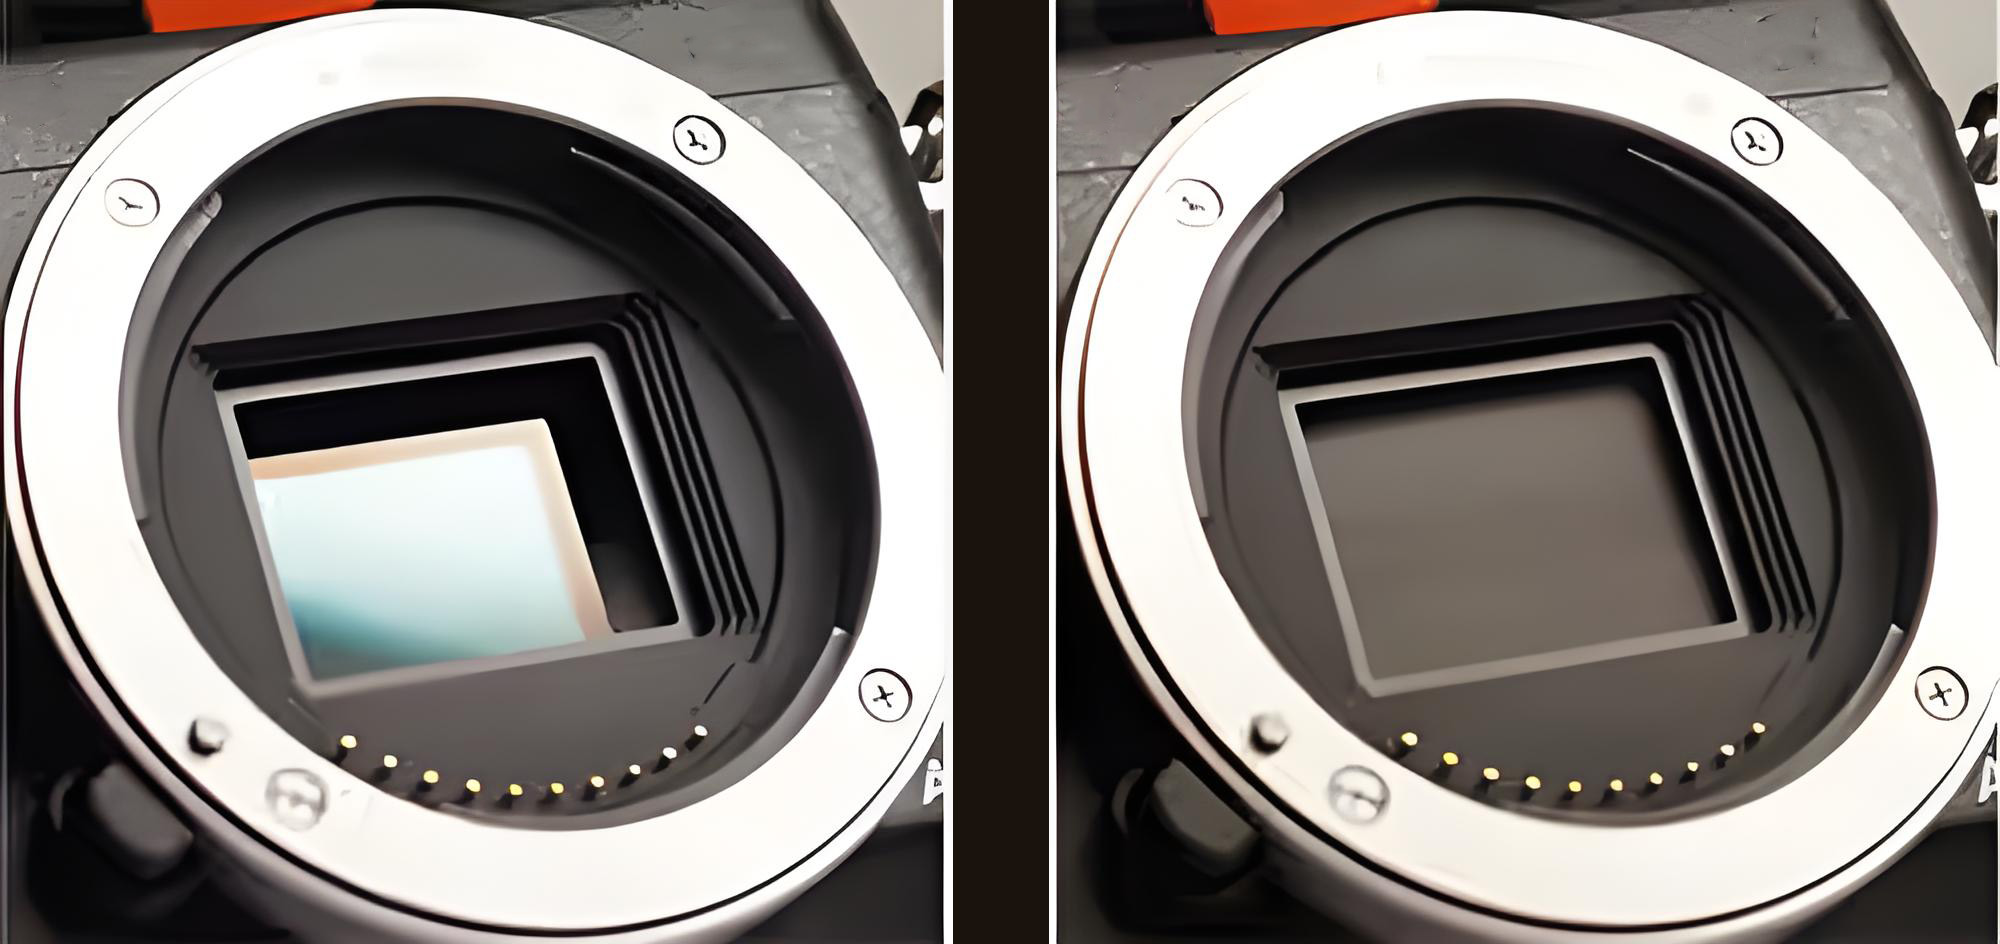
标定的本质,是通过建立图像坐标与实际物理空间之间的几何关系,实现对相机内参、外参及畸变等参数的准确求解。而在动态视觉场景中,快门带来的时间维度差异,可能进一步转化为空间几何误差。因此,想要获得准确、稳定的标定结果,不仅要关注标定板精度和算法,更需要理解不同快门类型的底层成像机制,并根据实际应用场景匹配相应的标定方案与工具。
一、成像原理差在哪:逐行扫描与整帧曝光
两种快门的核心差异,在于曝光时刻的空间分布——一个是逐行接力曝光,一个是全帧同时曝光,这套底层逻辑决定了二者在标定场景的表现天差地别。
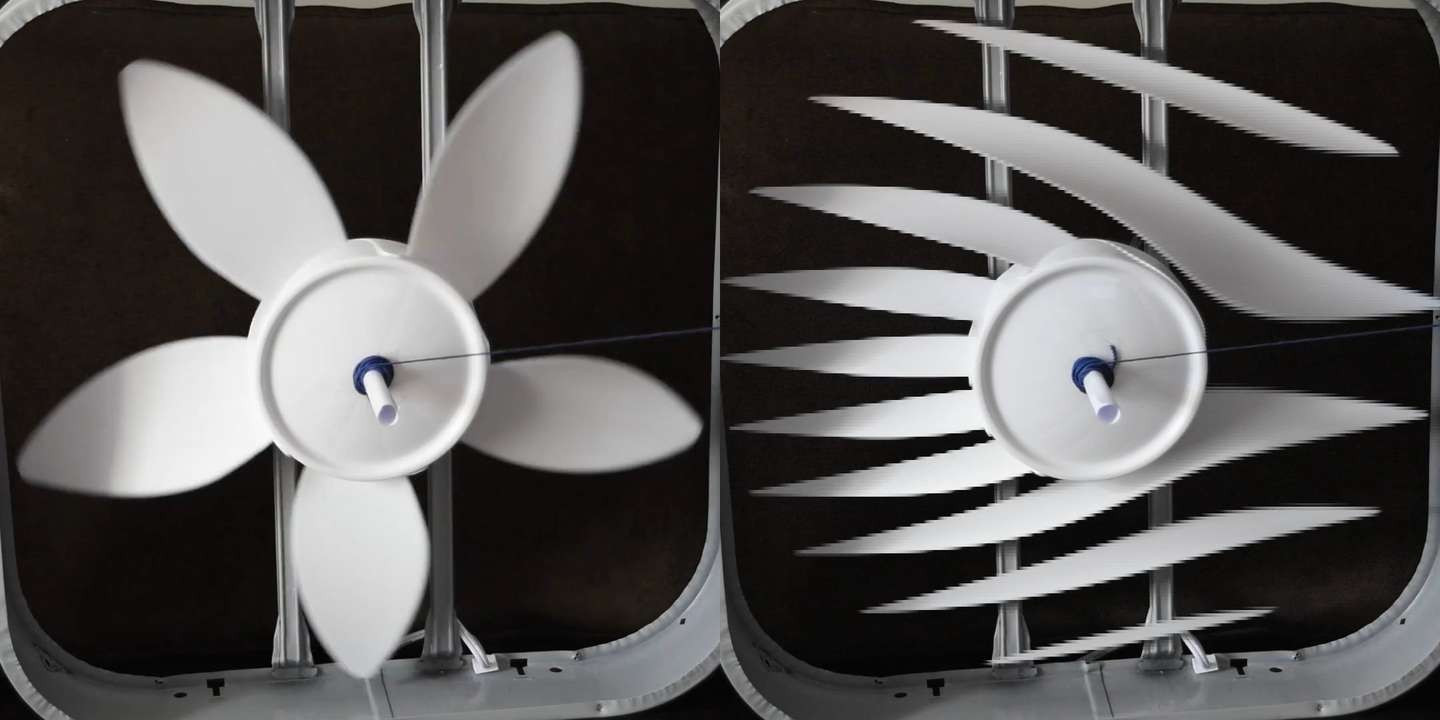
卷帘快门(Rolling Shutter)的成像方式,可以形象地理解为像“卷帘子”一样从上到下逐行扫描曝光(由传感器逐行完成曝光和读出),因此不同图像行对应的采集时刻存在一定时间差。卷帘快门广泛应用于消费级相机以及部分工业面阵相机,具有结构相对简单、成本具有优势等特点。但在动态场景下,由于不同图像行并非在同一时刻完成采集,当相机或被测物发生运动时,就可能产生典型的“果冻效应”,表现为运动物体的图像出现倾斜、拉伸或几何形变。
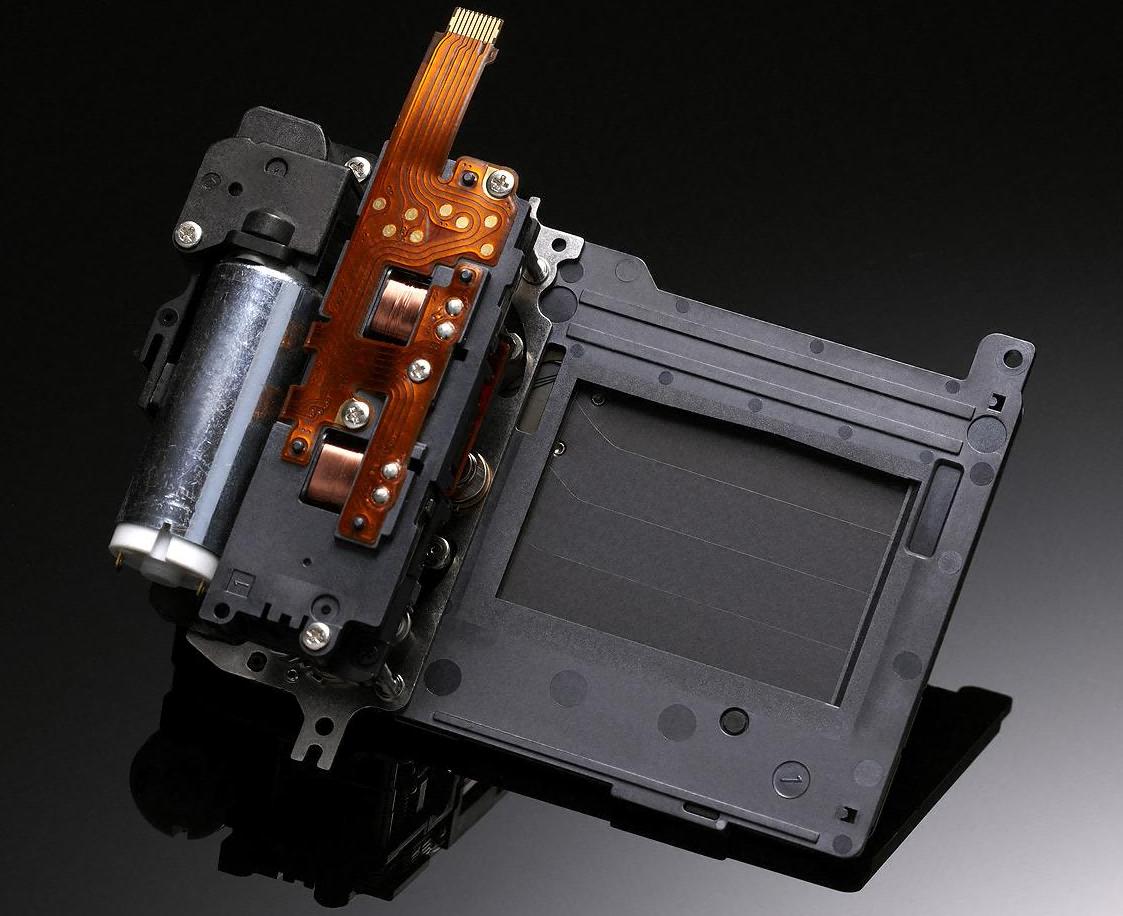
放在机器视觉标定场景中,即使是标定板的轻微振动、相机的微小位移,只要发生在传感器逐行采集的时间窗口内,也可能使不同图像行对应的特征位置发生变化,进而造成角点、圆心等标定特征的定位偏差,最终影响标定结果的稳定性和准确性。
全局快门(Global Shutter)则采用不同的成像机制:同一帧图像中的像素在统一的时间基准下完成曝光,从而避免卷帘快门逐行曝光所产生的帧内时间差。可以简单理解为:整幅画面在同一时间“定格”。因此,在相机或被测物发生运动时,全局快门能够显著降低由逐行采集造成的运动几何畸变,保持图像特征在时间维度上的一致性。不过,全局快门并不意味着完全不存在运动模糊,其实际成像效果仍与曝光时间、运动速度、光照条件等因素有关。
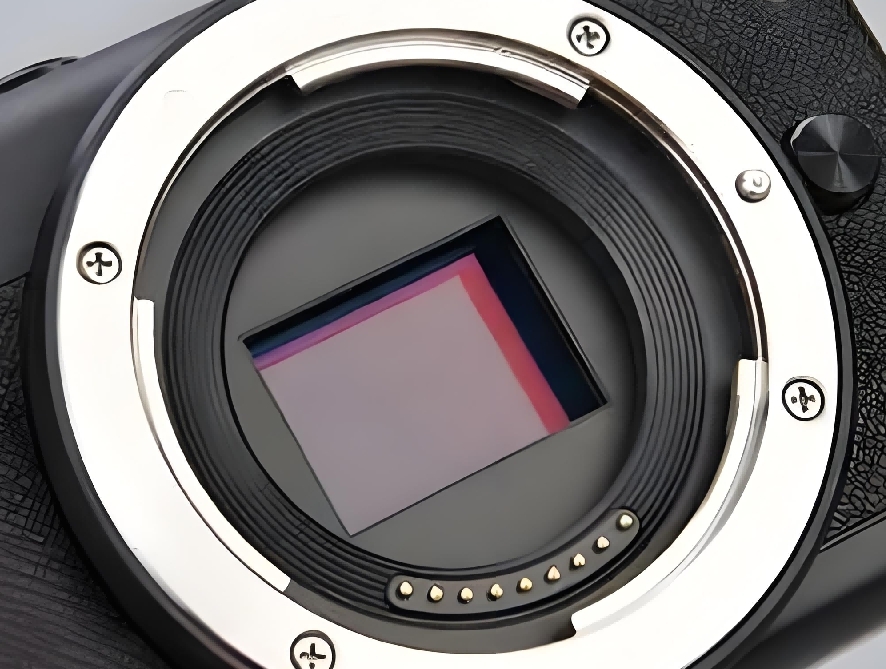
由于全局快门传感器通常需要更复杂的像素结构和读出设计,其制造成本相对较高。但随着传感器技术的发展,全局快门也已经广泛应用于高速运动检测、工业自动化、机器人视觉、机器视觉定位以及多传感器融合等对时间一致性要求较高的场景。
简单来说,全局快门的标定是“同一时刻的空间映射”,而卷帘快门的标定是“不同时刻逐行拼接的空间映射”。时间维度的差异,正是两类标定方案分化的根源。
二、四大核心差异:标定环节的具体影响
1、静态标定:灵敏度不同,误差来源不同
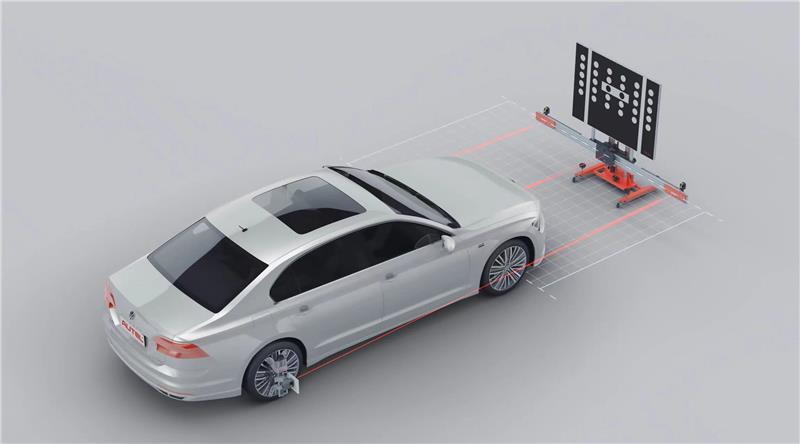
静态场景下,两类快门都能完成基础标定,但对环境的敏感度完全不同。全局快门相机静态标定的稳定性很高,只要标定板不动,轻微的环境振动、微小的相机位移几乎不会影响特征提取精度。而卷帘快门相机对振动更敏感——哪怕是设备运行带来的微米级微幅振动,反映到逐行曝光上,都会让棋盘格角点、圆点中心出现行向偏移,最终拟合出来的畸变系数、焦距参数出现系统性偏差。很多产线标定结果波动大,排查一圈最后发现只是工位没做隔振。
2、动态标定:精度边界天差地别
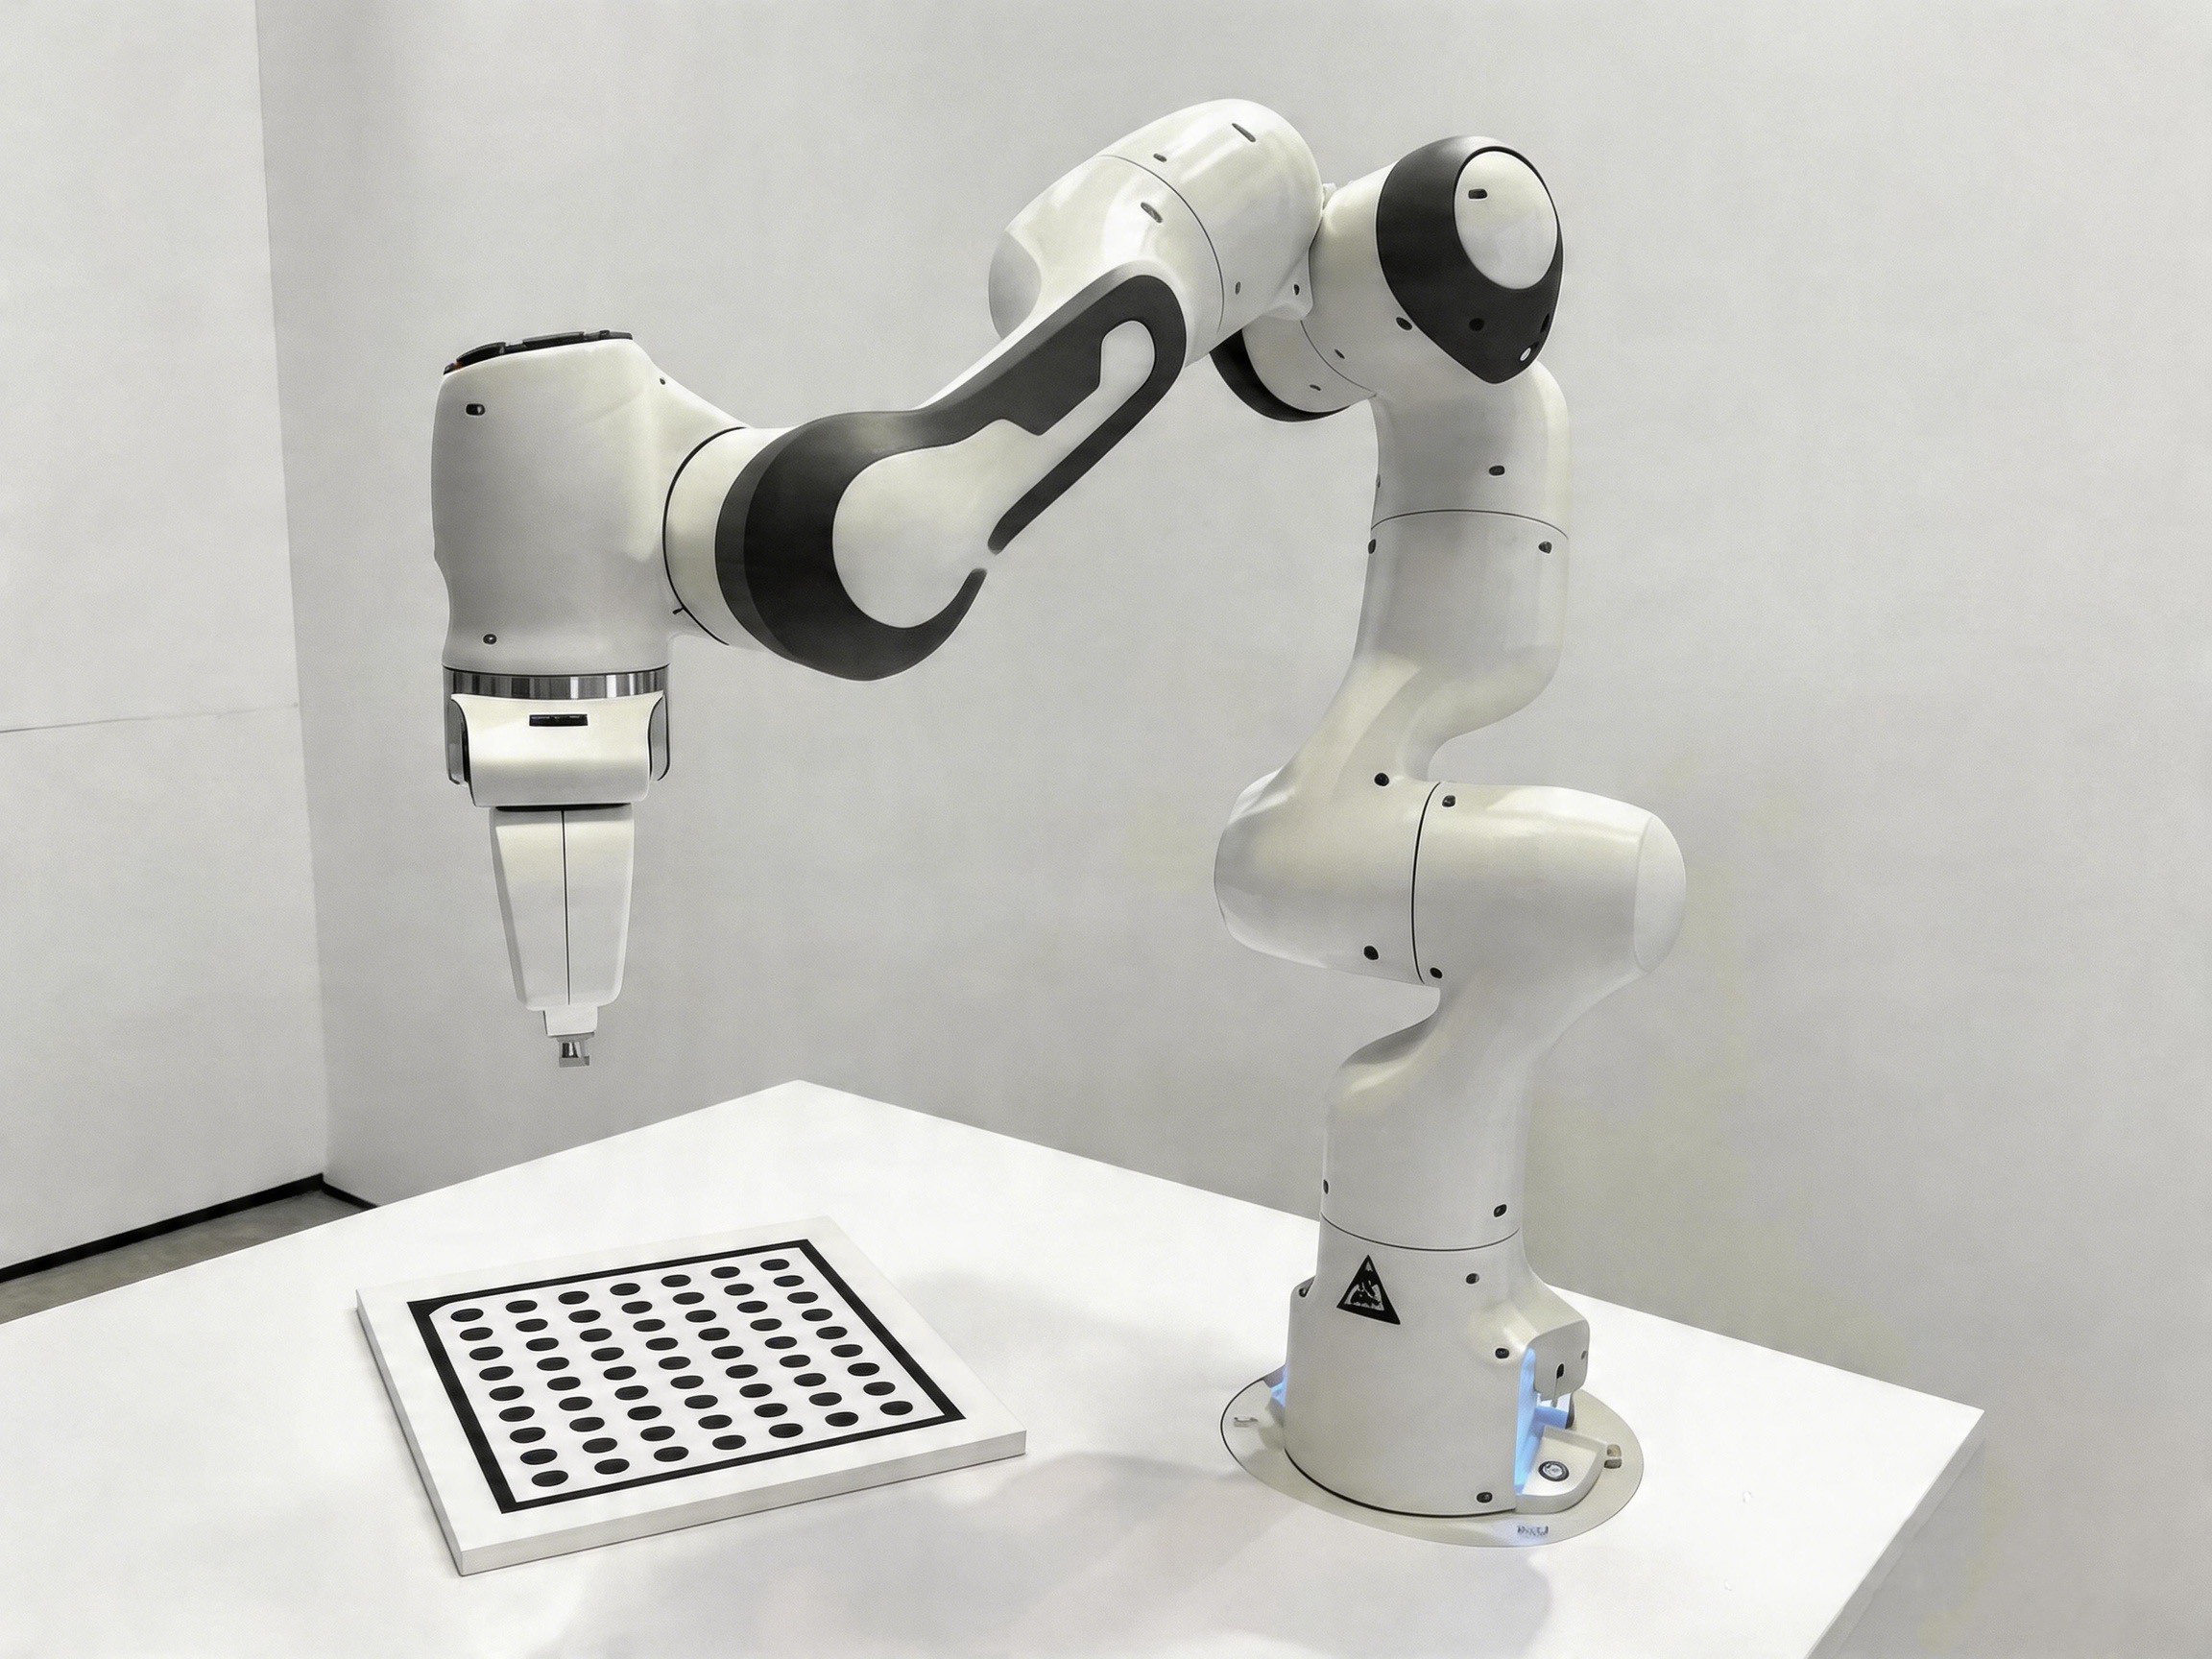
动态场景下的差异最为明显。产线在线标定、运动工件检测、移动机器人标定这类场景,标定板和相机存在相对运动时,卷帘快门的果冻效应会让标定图案变形、特征点偏移,标定误差会随运动速度加快而指数级上升。全局快门则没有这个问题,只要在曝光瞬间图案清晰,运动状态不影响特征的几何形态,标定结果和静态下一致性很高。这也是为什么高速分拣线、在线检测工位基本都采用全局快门相机的核心原因。
3、多传感器联合:时间基准决定对齐精度
多相机拼接、相机+激光雷达/毫米波雷达联合标定这类场景,时间同步是核心前提。卷帘快门的逐行曝光特性,导致整帧图像没有统一的时刻基准,和其他传感器做时间同步时,只能以某一行的时刻为基准,其余行都存在时间差。这个时间差在低速场景影响不大,但到了高速运动、远距离测距场景,就会转化为明显的空间定位误差。全局快门整帧同一时刻曝光,有清晰统一的时间基准,和其他传感器做硬件同步触发时,时间误差能控制在微秒级,联合标定的空间精度更有保障。
4、标定效率:采集策略完全不同
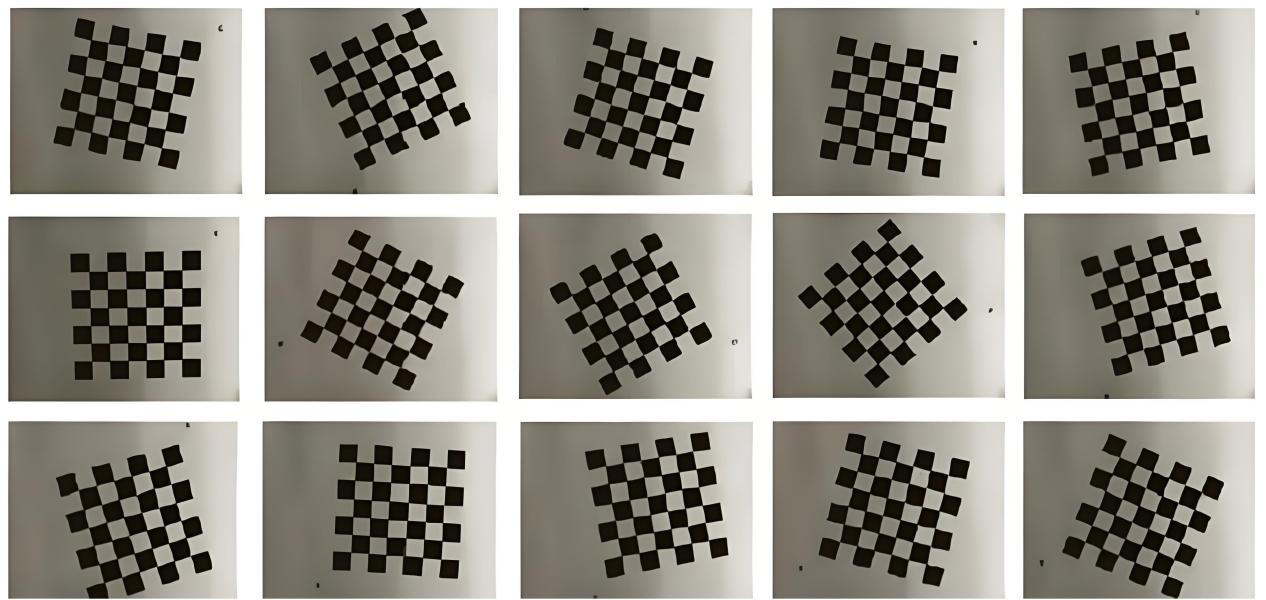
卷帘快门标定通常需要采集更多组静态图像,通过多组数据抵消随机误差,对姿态丰富度要求更高;同时要尽量避免运动、振动干扰,对采集环境要求高。全局快门标定容错性更强,单帧图像的特征可信度更高,部分场景配合编码标定板甚至单帧就能解算位姿,标定效率更高,更适配快节奏的量产产线。
三、分场景选型:匹配对应标定工具方案
不同快门的标定痛点不同,对应的工具选型和操作策略也不一样,结合大凡光学产品体系,按需选型既能保障精度,又能控制成本。
1、卷帘快门相机:静态优先,稳字当头
卷帘快门的标定核心是规避运动与振动,最大化发挥静态精度优势。
实验室高精度内参标定:优先选用大凡光学标准玻璃基底棋盘格标定板,光刻工艺特征精度±1μm,图案边缘锐利无毛刺。配合刚性隔振支架,采集15~25组不同姿态的静态图像,覆盖全视场区域,就能稳定输出高精度的内参与畸变参数。
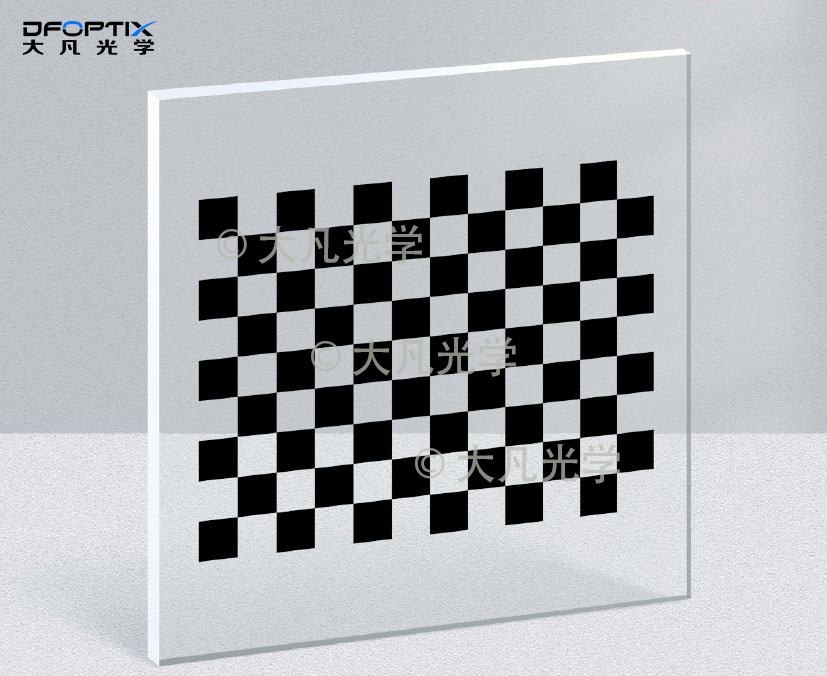
产线固定工位静态校准:可选用大凡光学氧化铝陶瓷基底标定板,洛氏硬度≥80HRA耐磨抗造,适合产线长期高频使用;哑光漫反射表面还能减少环境反光干扰,提升特征提取稳定性。
必须动态标定的场景:优先搭配大凡光学ChArUco光学校正标定板,编码标识抗遮挡、单帧即可解算位姿,减少所需采集姿态数;同时控制运动速度、提升相机帧率,尽量降低果冻效应的影响。
2、全局快门相机:动态适配,高效协同
全局快门的优势在动态与多传感器场景里能充分发挥,配合对应工具能最大化标定效率。
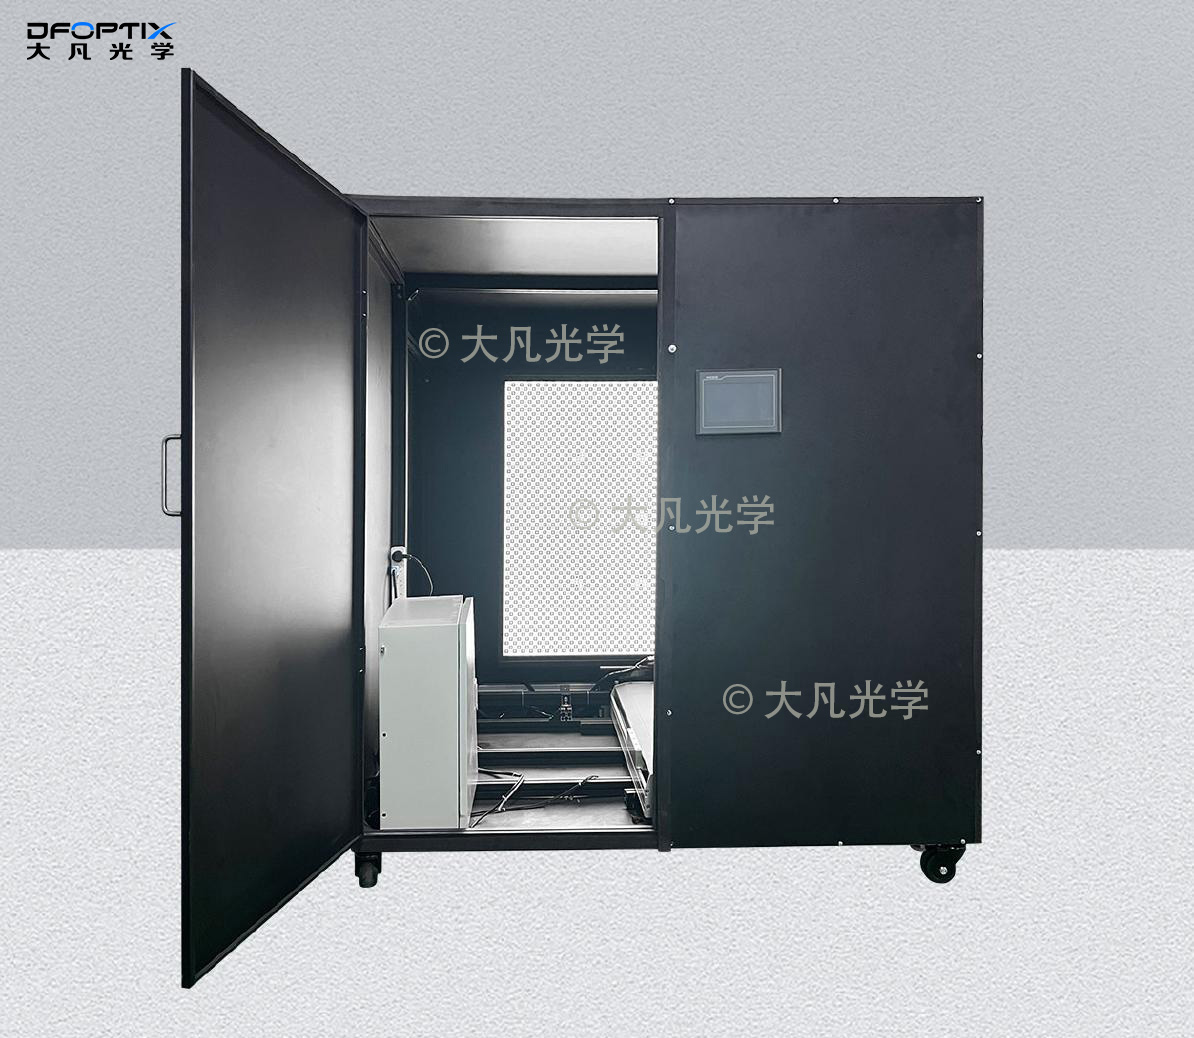
产线在线快速标定:优先选用大凡光学带光源标定板/标定箱,主动均匀照明,照明均匀度≥95%,配合硬件同步触发,全局快门整帧同时曝光,单帧即可完成特征采集,标定效率大幅提升,完美适配高速量产线的节拍。
多传感器联合标定:选用大凡光学三维立体标定板或激光雷达融合标定板。全局快门统一的时间基准,配合硬件同步触发,一次采集就能同时获取视觉与激光特征,一次性完成多传感器外参求解,相比逐次标定误差累积更小,拼接与融合精度更高。
高速运动场景标定:比如物流分拣、运动工件检测,搭配大凡光学AprilTag标定图形板,单个标签即可解算6自由度位姿,抗遮挡、识别速度快;全局快门下运动图案不变形,即使标定板随生产线快速移动,也能稳定输出标定结果。
四、实操指南:四个常见误区
第一,不要用运动状态下的卷帘快门图像做标定。哪怕是缓慢移动,都会引入行向畸变,特征点坐标偏移,最终标定参数失真。卷帘快门标定必须确保曝光瞬间标定板与相机相对静止。
第二,多传感器联调别忽略快门时间差。卷帘快门相机与激光雷达联合标定,要做行曝光时间补偿,根据目标运动速度修正时间偏差带来的空间错位,否则测距与定位误差会被放大。
第三,静态标定也要防微振动。卷帘快门对振动的敏感度远高于全局快门,产线标定工位要做好隔振处理,避免设备运行的微振动传导到相机或标定板,导致结果波动。
第四,不用盲目追求全局快门。纯静态检测、实验室研发场景,卷帘快门搭配高精度标定板完全能满足精度要求,性价比更高;只有动态、多传感器场景才需要全局快门方案。
结语
总的来说,卷帘快门与全局快门并没有绝对的优劣之分,二者对应的是不同的成像机制与应用需求。标定的关键,从来不是简单追求“更好的设备”,而是让标定方案、光学工具与相机特性、运动状态及实际应用场景精准匹配。
对于静态或低速场景,卷帘快门通常不会因逐行采集产生明显的运动几何误差,高精度平面标定板即可满足常规相机内参、畸变等标定需求;而对于高速运动、多相机同步或多传感器融合等对时间一致性要求较高的场景,全局快门能够提供统一的时间基准,再结合高精度标定板、合理曝光、触发同步及匹配的标定算法,有助于提升动态环境下标定结果的稳定性。
大凡光学围绕不同相机快门类型及应用场景,提供覆盖静态相机标定、动态视觉检测及多传感器联合标定等场景的系列标定产品,为视觉系统提供稳定可靠的光学基准。所以,专业、高质量的标定方案,关键在于充分理解应用需求,让相机、标定工具与标定方案实现精准匹配。