人形机器人全身标定:一文讲透视觉、IMU、关节编码器与力控的时空统一
看人形机器人格斗大赛上精准的攻防、半程马拉松上稳定的步态、生产线上精密的装配作业,很多人会把这份流畅归功于关节电机性能好、传感器配置高。但同样的硬件配置,有的机器人动作精准利落,有的却走位飘、出拳偏、抓取力度忽大忽小——核心差别往往不在硬件本身,而在全身标定有没有做透。
人形机器人是典型的多传感器、多执行器系统:视觉、IMU、关节编码器、力控传感器等分布在全身各处。如果各自为战、坐标不统一、时间不同步,再好的硬件也很难形成协同。全身标定与同步的核心,就是把分散在机器人各处的感知与执行系统纳入统一的空间和时间框架,同时校准关节、传感器及机器人本体的关键参数,让机器人真正做到“空间坐标大一统、时间节拍齐步走”。
一、全身视觉标定:锚定全身统一的空间坐标原点
人形机器人的视觉传感器不只是头部的双目相机,躯干可能搭载激光雷达,手部、足部也可能部署辅助视觉或深度感知单元。这些传感器分布在机器人不同部位,既存在固定的安装位姿关系,也存在随关节运动而变化的相对位置。传统逐传感器独立标定,如果没有进一步纳入统一的机器人坐标系和运动学模型,就容易形成彼此割裂的感知坐标体系。机器人一旦运动,不同传感器看到的“同一个目标”就可能无法准确对应到同一个空间位置,最终出现“眼睛看到了,身体却对不准”的错位。
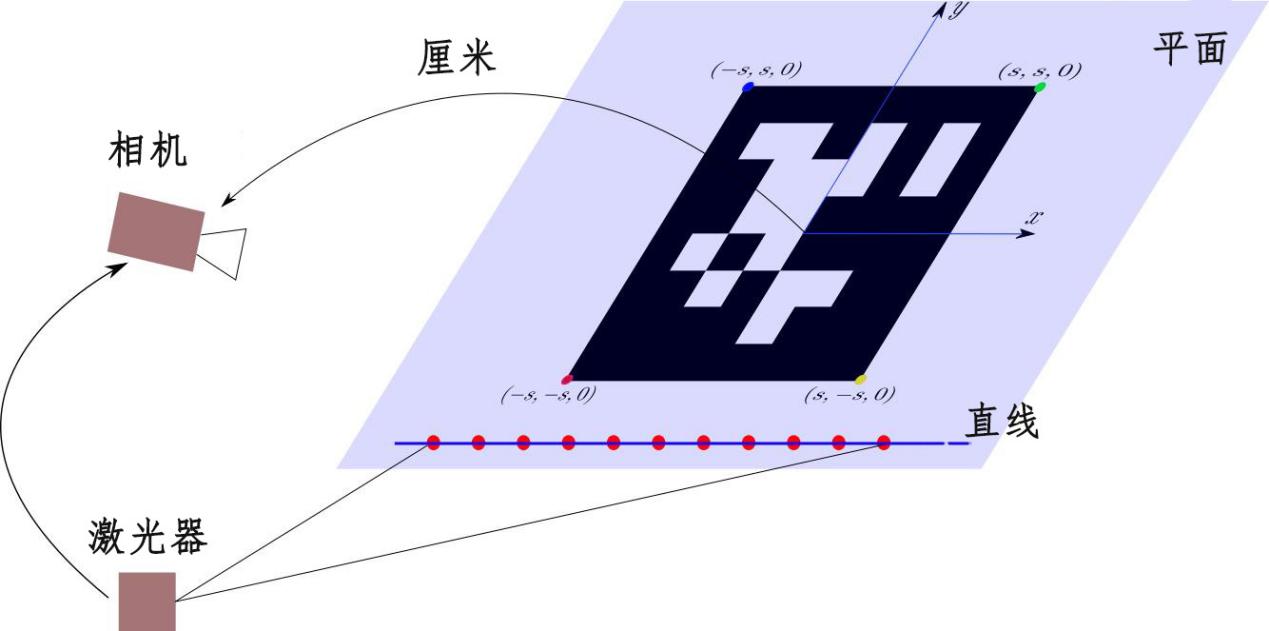
全身视觉标定是单相机手眼标定的全身级延伸,核心是求解经典的AX=XB矩阵方程:以统一的标定板为公共基准,同时采集全身所有视觉传感器的图像数据与对应关节姿态,通过光束平差法做全局优化,一次性求解所有传感器相对于机身基坐标系的外参矩阵。相当于给全身所有“眼睛”找了同一个“原点”,不管肢体怎么动,各部位的感知数据都能映射到统一的机身坐标系下。
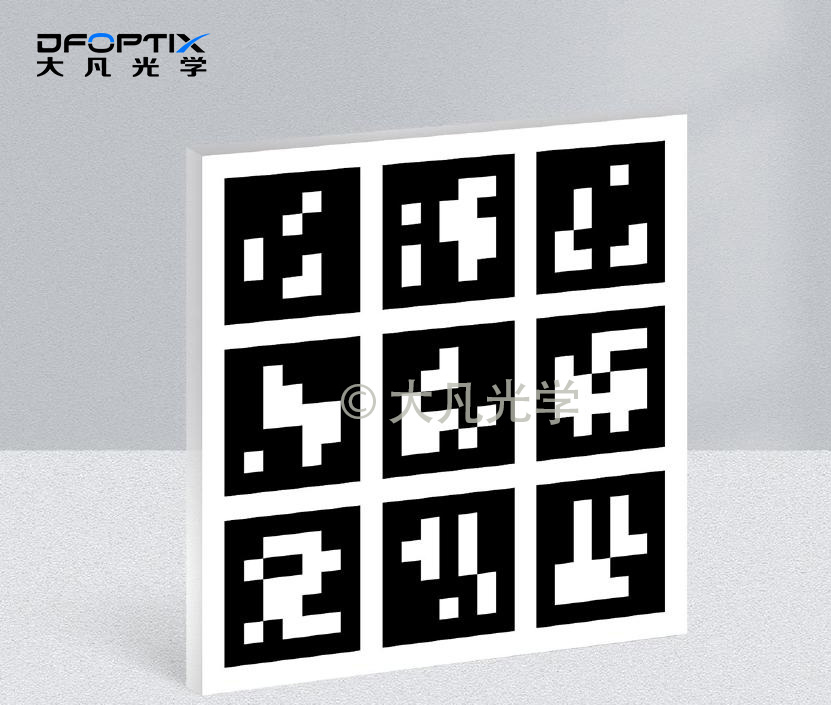
标定过程中,一个非常典型的痛点是肢体遮挡。采集标定数据时,手臂、躯干等部位不断转动,很容易遮挡标定板上的部分特征。一旦有效特征被挡住,传统标定方式往往需要反复调整机器人姿态、重新采集数据,影响全身标定效率。针对这一场景,大凡光学编码式 AprilTag 阵列标定板,为每个标签设置全局唯一 ID,即使标定板局部被遮挡,也能利用剩余可见标签进行识别与位姿解算,减少重复采集,让全身标定更加高效、稳定。
如果追求更高精度的全身三维标定,大凡光学还提供多面体、多平面立体标定板。通过在不同平面、不同深度布置具有已知三维坐标的特征,为视觉系统提供更丰富的空间约束,有助于提升三维坐标系建立和空间几何参数估计的稳定性,可应用于三维扫描、双目视觉及大空间坐标建立等场景。从二维编码特征到三维立体结构,大凡光学以多样化标定方案,助力人形机器人实现更精准的空间坐标对齐。
二、IMU与视觉融合:姿态感知的空间对齐与时间同步
人形机器人能站稳、走得稳,IMU惯性测量单元是核心,它能实时感知身体的角速度、加速度与姿态角度。但如果IMU和视觉系统空间不对齐、时间不同步,就会出现“视觉看到路面是平的,IMU却判断在倾斜”的矛盾,直接导致步态紊乱、姿态失衡。
这部分标定可以从空间与时间两个维度展开。空间维度上,需要将 IMU 自身坐标系、视觉坐标系统一到机器人机身基准坐标系:通过采集不同姿态下的视觉位姿数据与 IMU 同步数据,求解两者之间的旋转与平移变换关系,让 IMU 输出的俯仰角、横滚角与视觉识别的身体姿态准确对应。时间维度上,则需要建立高精度、低抖动的硬件同步机制。运动场景下,图像与 IMU 数据存在毫秒级时间偏移,就可能带来姿态对应误差,奔跑、格斗等高速动态场景下尤为明显。通过硬件触发等方式,让相机采集与 IMU 数据建立统一、稳定的时间基准,才能保证多传感器感知数据在时序上的准确对应。
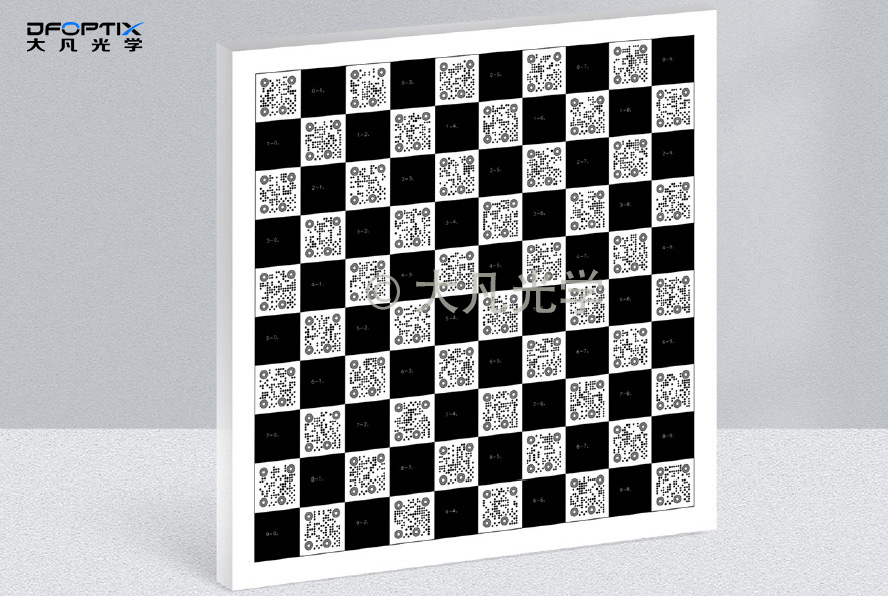
大凡光学ChArUco光学校正标定板是这类标定的优选基准:它融合了棋盘格的亚像素级定位精度与ArUco编码的抗遮挡特性,动态场景下也能稳定输出高精度的位姿数据;配合硬件同步触发方案,就能同时完成空间对齐与时间同步校准,保障动态姿态感知的准确性。
三、关节编码器标定:用视觉真值修正运动学模型
人形机器人的每个关节都装有编码器,理论上通过Denavit-Hartenberg(DH)运动学模型,就能根据编码器角度算出末端执行器的空间位置。但实际生产中,连杆加工有公差、关节装配有间隙、运行一段时间后有磨损,都会让理论模型和真实机械结构产生偏差——编码器读数精准,不代表末端位置就准。零点几度的关节偏差,传递到腿部末端就可能变成厘米级的走位偏差,传递到手臂就会导致出拳落空、抓取错位。
关节编码器标定的核心逻辑,就是用视觉系统的高精度坐标作为“真值基准”,反过来修正运动学模型的DH参数。标准流程是让机器人肢体做出15~25组不同角度的姿态,用视觉系统精确捕捉末端标记点的空间位置,再和编码器输出的理论位置做对比,通过非线性优化迭代修正关节零位、连杆长度、偏置角等参数,让理论模型尽可能贴合真实的机械结构。
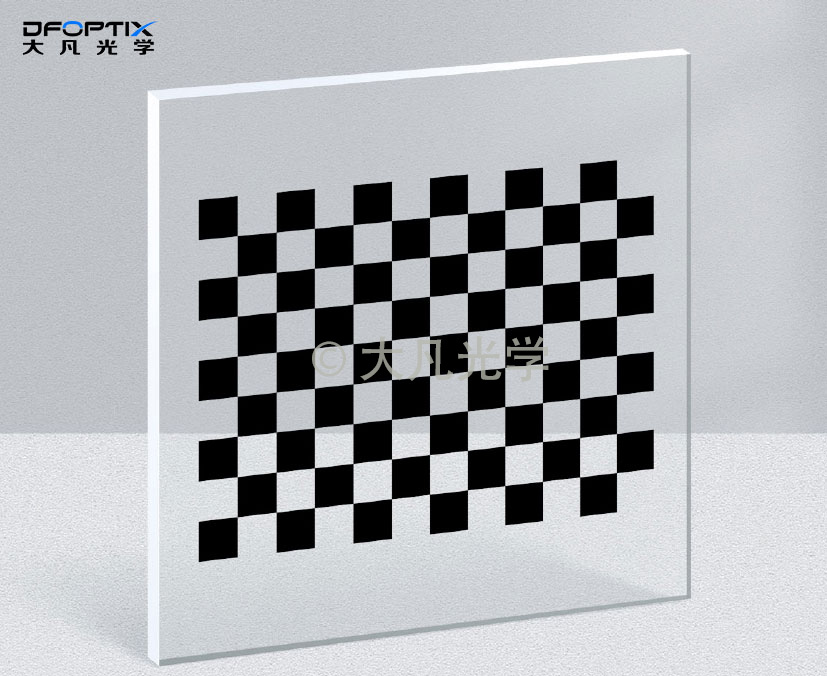
这一步对标定基准的精度要求极高,基准的误差会直接传导到模型里。大凡光学标准玻璃基底棋盘格标定板采用光刻镀铬工艺,特征精度可达±1μm,图案边缘锐利无毛刺,亚像素级的特征提取精度远高于普通编码器的角度分辨率,作为真值基准能充分保障参数修正的准确性。标定完成后,不仅静态定位精度大幅提升,动态运动的轨迹精度也会显著改善。
四、力控系统时空统一:触觉与视觉的闭环校准
人形机器人要实现柔顺抓取、稳定行走、精准格挡,光有位置控制远远不够,必须有力控系统参与。手部的六维力传感器控制抓取力度,足部的力传感器感知地面反力,但力控数据如果和视觉系统空间不对齐、时间不同步,就会出现“抓偏了才发力、踩下去才知道高低”的滞后与错位。
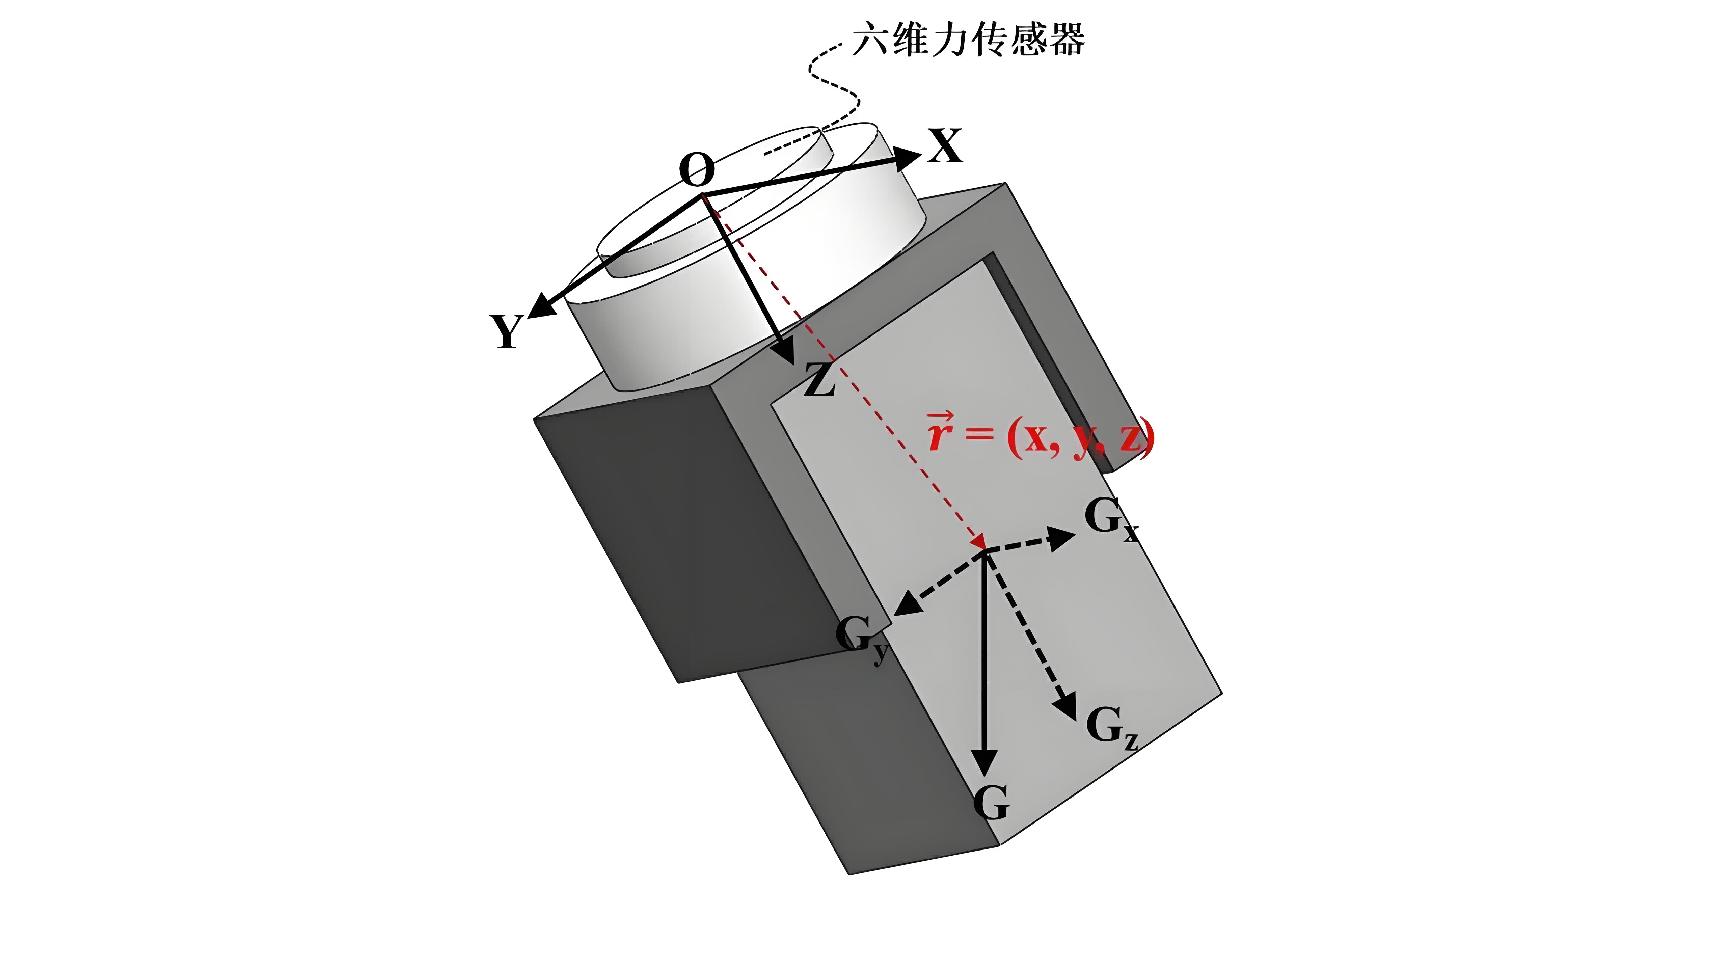
力控系统的标定同样覆盖空间与时间两个维度。空间维度上,要建立力控传感器坐标系与视觉坐标系的映射关系,让力的方向、作用点和视觉识别的物体位置精准对应,这样视觉定位到物体中心,力控就能精准作用在中心位置,不会抓偏、不会用力错位。时间维度上,力控采样与视觉采集必须同步,才能实现“看到目标→接触物体→反馈力度”的无缝闭环,尤其是高速抓取、冲击格挡这类场景,时序偏差会直接导致力控失效。
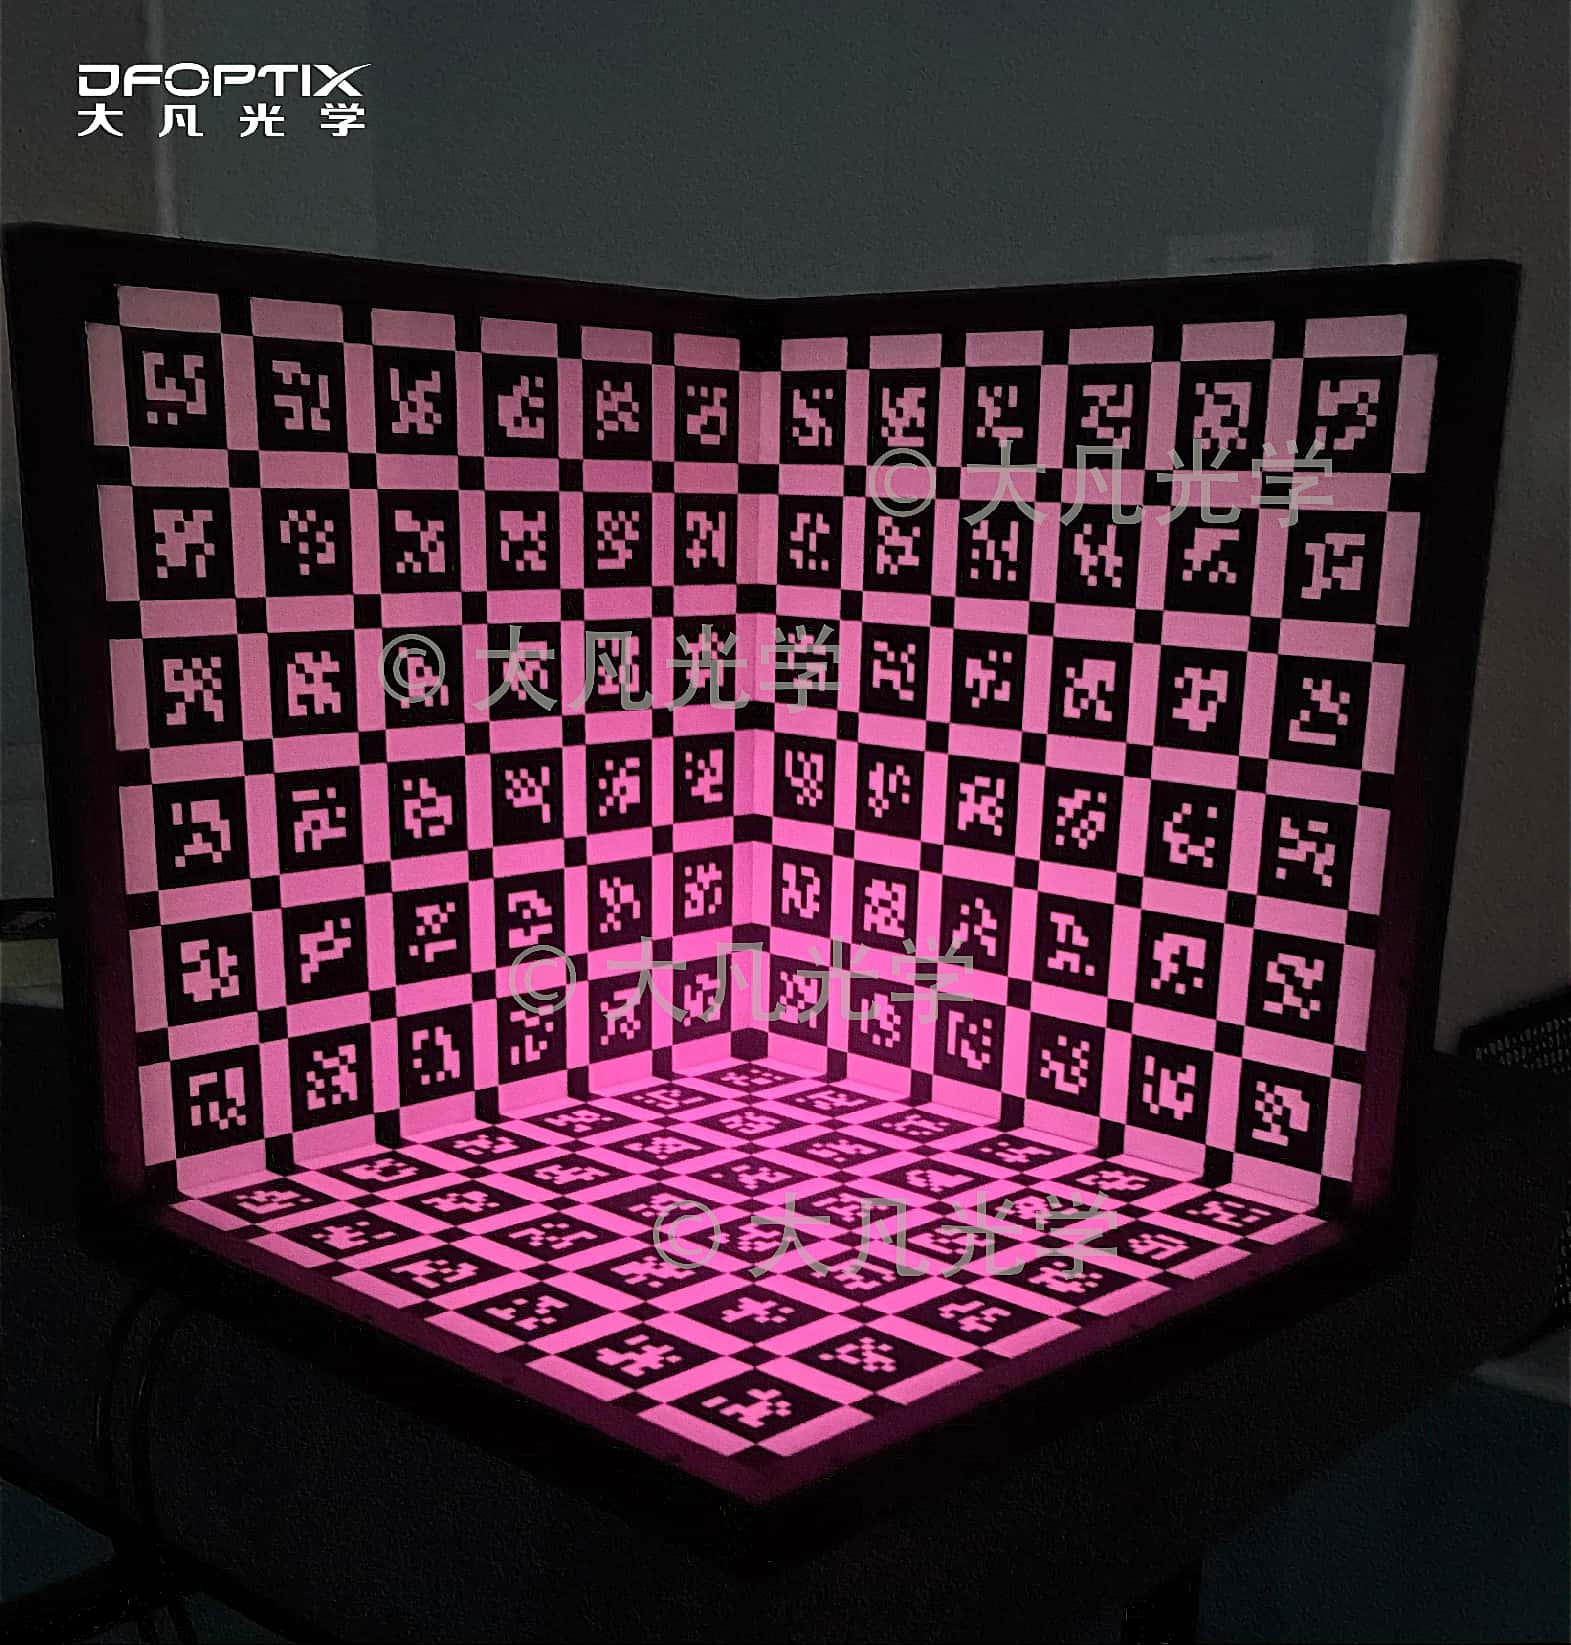
针对三维力控标定,大凡光学三维立体标定板能提供精准的三维空间坐标基准,配合标准力控工装,就能完成力矢量与空间位置的对齐校准,让触觉感知和视觉感知共用同一套空间标尺,实现位置与力度的精准闭环控制。
结语
人形机器人的每一个流畅动作,本质上都是全身感知、决策、执行与反馈系统的协同配合。全身标定不是简单的“逐个校准”,而是从空间到时间、从感知到执行,为整机建立统一的基础基准:空间上让不同传感器和执行机构建立一致的坐标关系,时间上让多源数据保持稳定的时序对应,最终支撑机器人实现“看得准、姿态稳、动得准、力控精”。
大凡光学覆盖从平面标定板、编码标定板到三维立体标定板的多元产品矩阵,可面向视觉内参、多传感器融合标定等应用场景,为机器人提供高精度光学标定基准,并为复杂三维空间中的坐标建立与参数测量提供可靠支撑。随着人形机器人不断走向更复杂的动态场景和更精密的作业场景,全身标定的价值将进一步凸显,而高精度标定工具也将成为机器人感知、控制与性能优化的重要基础。