纯视觉VS激光雷达联合标定:智驾感知如何选择?一文看懂两大技术路线
坐过带智驾功能的汽车,多少都会有这样的感受:低速泊车时,全景影像能够将车身四周的障碍物清晰呈现,高高速巡航时,车辆能够根据周围环境持续感知前车距离;即使在夜间弱光环境下,也能借助不同传感器对道路行人等目标进行识别和预警。很多人第一反应是摄像头像素高、激光雷达线数多,其实在这些硬件参数之外,还有一道容易被忽视的关键工序——传感器标定。
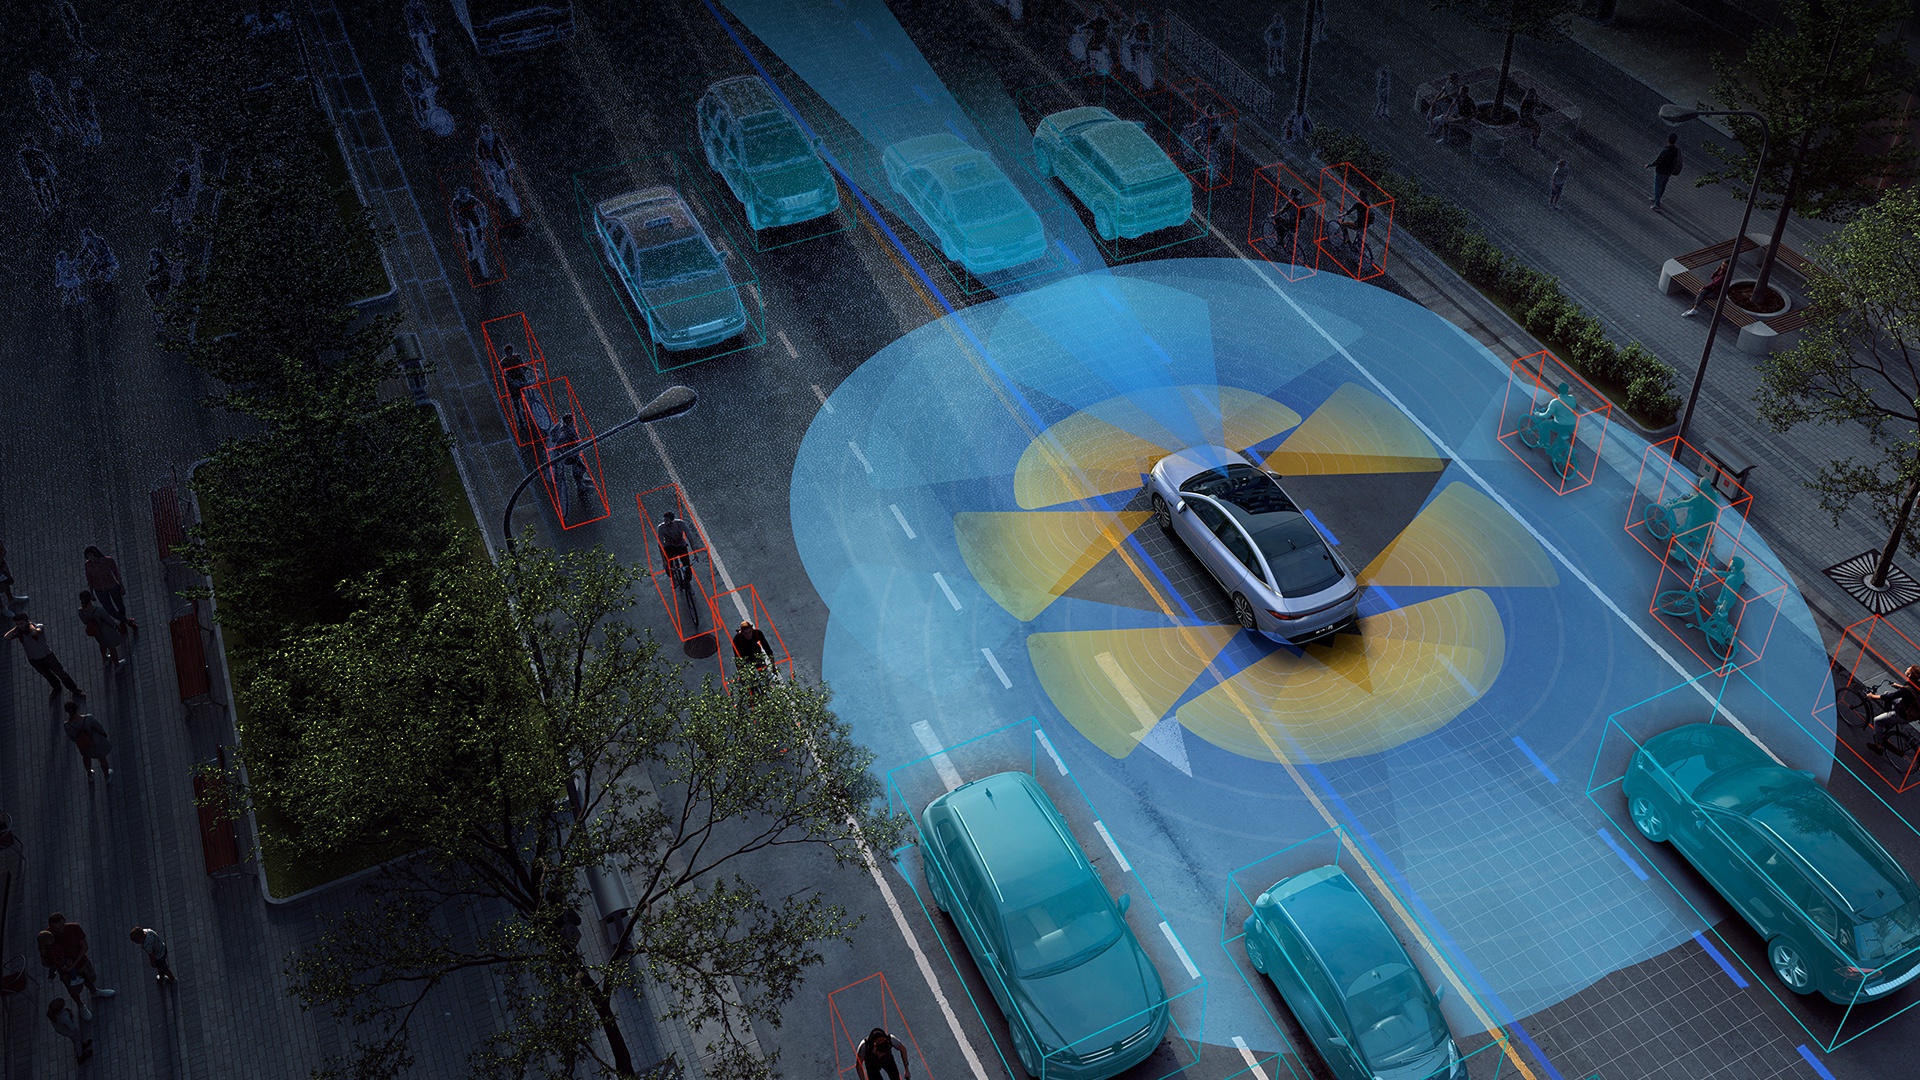
摄像头、激光雷达、毫米波雷达等传感器,就像安装在车上的“不同双眼”,各自拥有独立的测量坐标和感知方式。只有经过准确标定,才能建立统一的空间参考关系,让不同传感器采集到的信息能够在同一个坐标体系下进行匹配与融。如果摄像头的镜头畸变没有得到准确校正,或者不同传感器之间的位置、姿态关系存在偏差,就可能造成目标位置映射不准、数据匹配偏差,进而影响多传感器融合后的感知结果。
所以,一套可靠的智能驾驶感知系统,不只是“传感器堆得够不够多”,更重要的是让这些传感器看得准、对得上、协同得起来。而这背后,正离不开高精度的传感器标定。
一、标定的底层价值:智驾感知的“隐形坐标系”
标定从来不是走流程的形式主义,而是智能驾驶感知系统建立空间精度的重要基础。从实际应用来看,智能驾驶标定涉及摄像头内参与外参标定,以及摄像头、激光雷达、毫米波雷达等多类传感器之间的联合标定。不同感知架构对应不同的标定方法与技术要求。简单来说,内参标定解决“传感器怎么看”的问题,外参标定解决“不同传感器之间怎么看齐”的问题。
对于视觉系统,标定主要解决摄像头内参、外参及镜头畸变等问题,尤其是鱼眼环视相机,超大视场角往往伴随明显畸变,需要通过标定建立准确的成像模型,为目标定位、距离估计和视觉测量提供基础。对于激光雷达、相机等多传感器融合系统,标定则进一步解决“坐标系对齐”的问题。
相机擅长获取颜色、纹理和语义信息,激光雷达则提供三维空间与距离信息,二者坐标系不同,只有准确标定旋转、平移等外参,才能让点云与图像实现精准对应,为多传感器融合和目标定位提供可靠的几何基础。
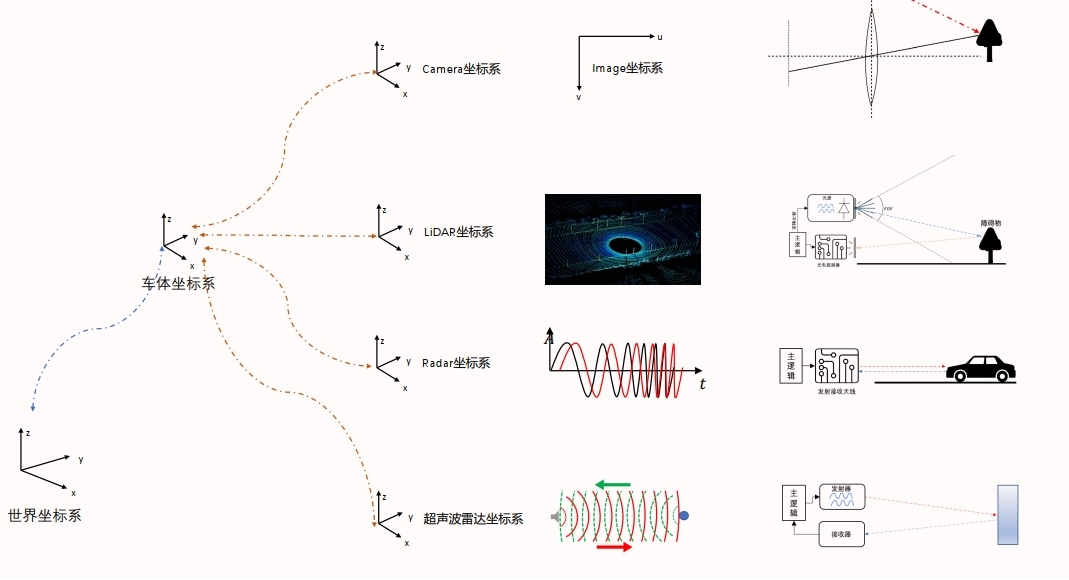
所以,标定并不是简单的“走一道流程”,而是在给整个感知系统建立一套隐形的空间坐标系。
值得注意的是,小角度的标定误差,随着目标距离增加,其空间位置偏差也会逐渐放大。例如,在理想几何条件下,如果存在约1°的航向角误差,当目标距离达到100米时,仅由这一角度误差带来的横向位置偏差约为:100×tan(1°)≈1.75米。这个数值已经接近甚至超过部分道路场景中的有效车道宽度尺度,因此在远距离目标定位和多传感器空间配准中,微小的角度误差也不能被忽视。
所以,真正专业的智能驾驶标定,不是简单追求“更贵的设备”或“更复杂的方案”,而是根据传感器类型、系统架构、应用场景和精度要求,选择匹配的标定工具与方法,建立准确、稳定的空间坐标关系。
传感器负责感知世界,算法负责理解世界,而标定,则负责让不同传感器看到的是“同一个世界”。
二、纯视觉标定方案:成熟灵活的视觉感知基础
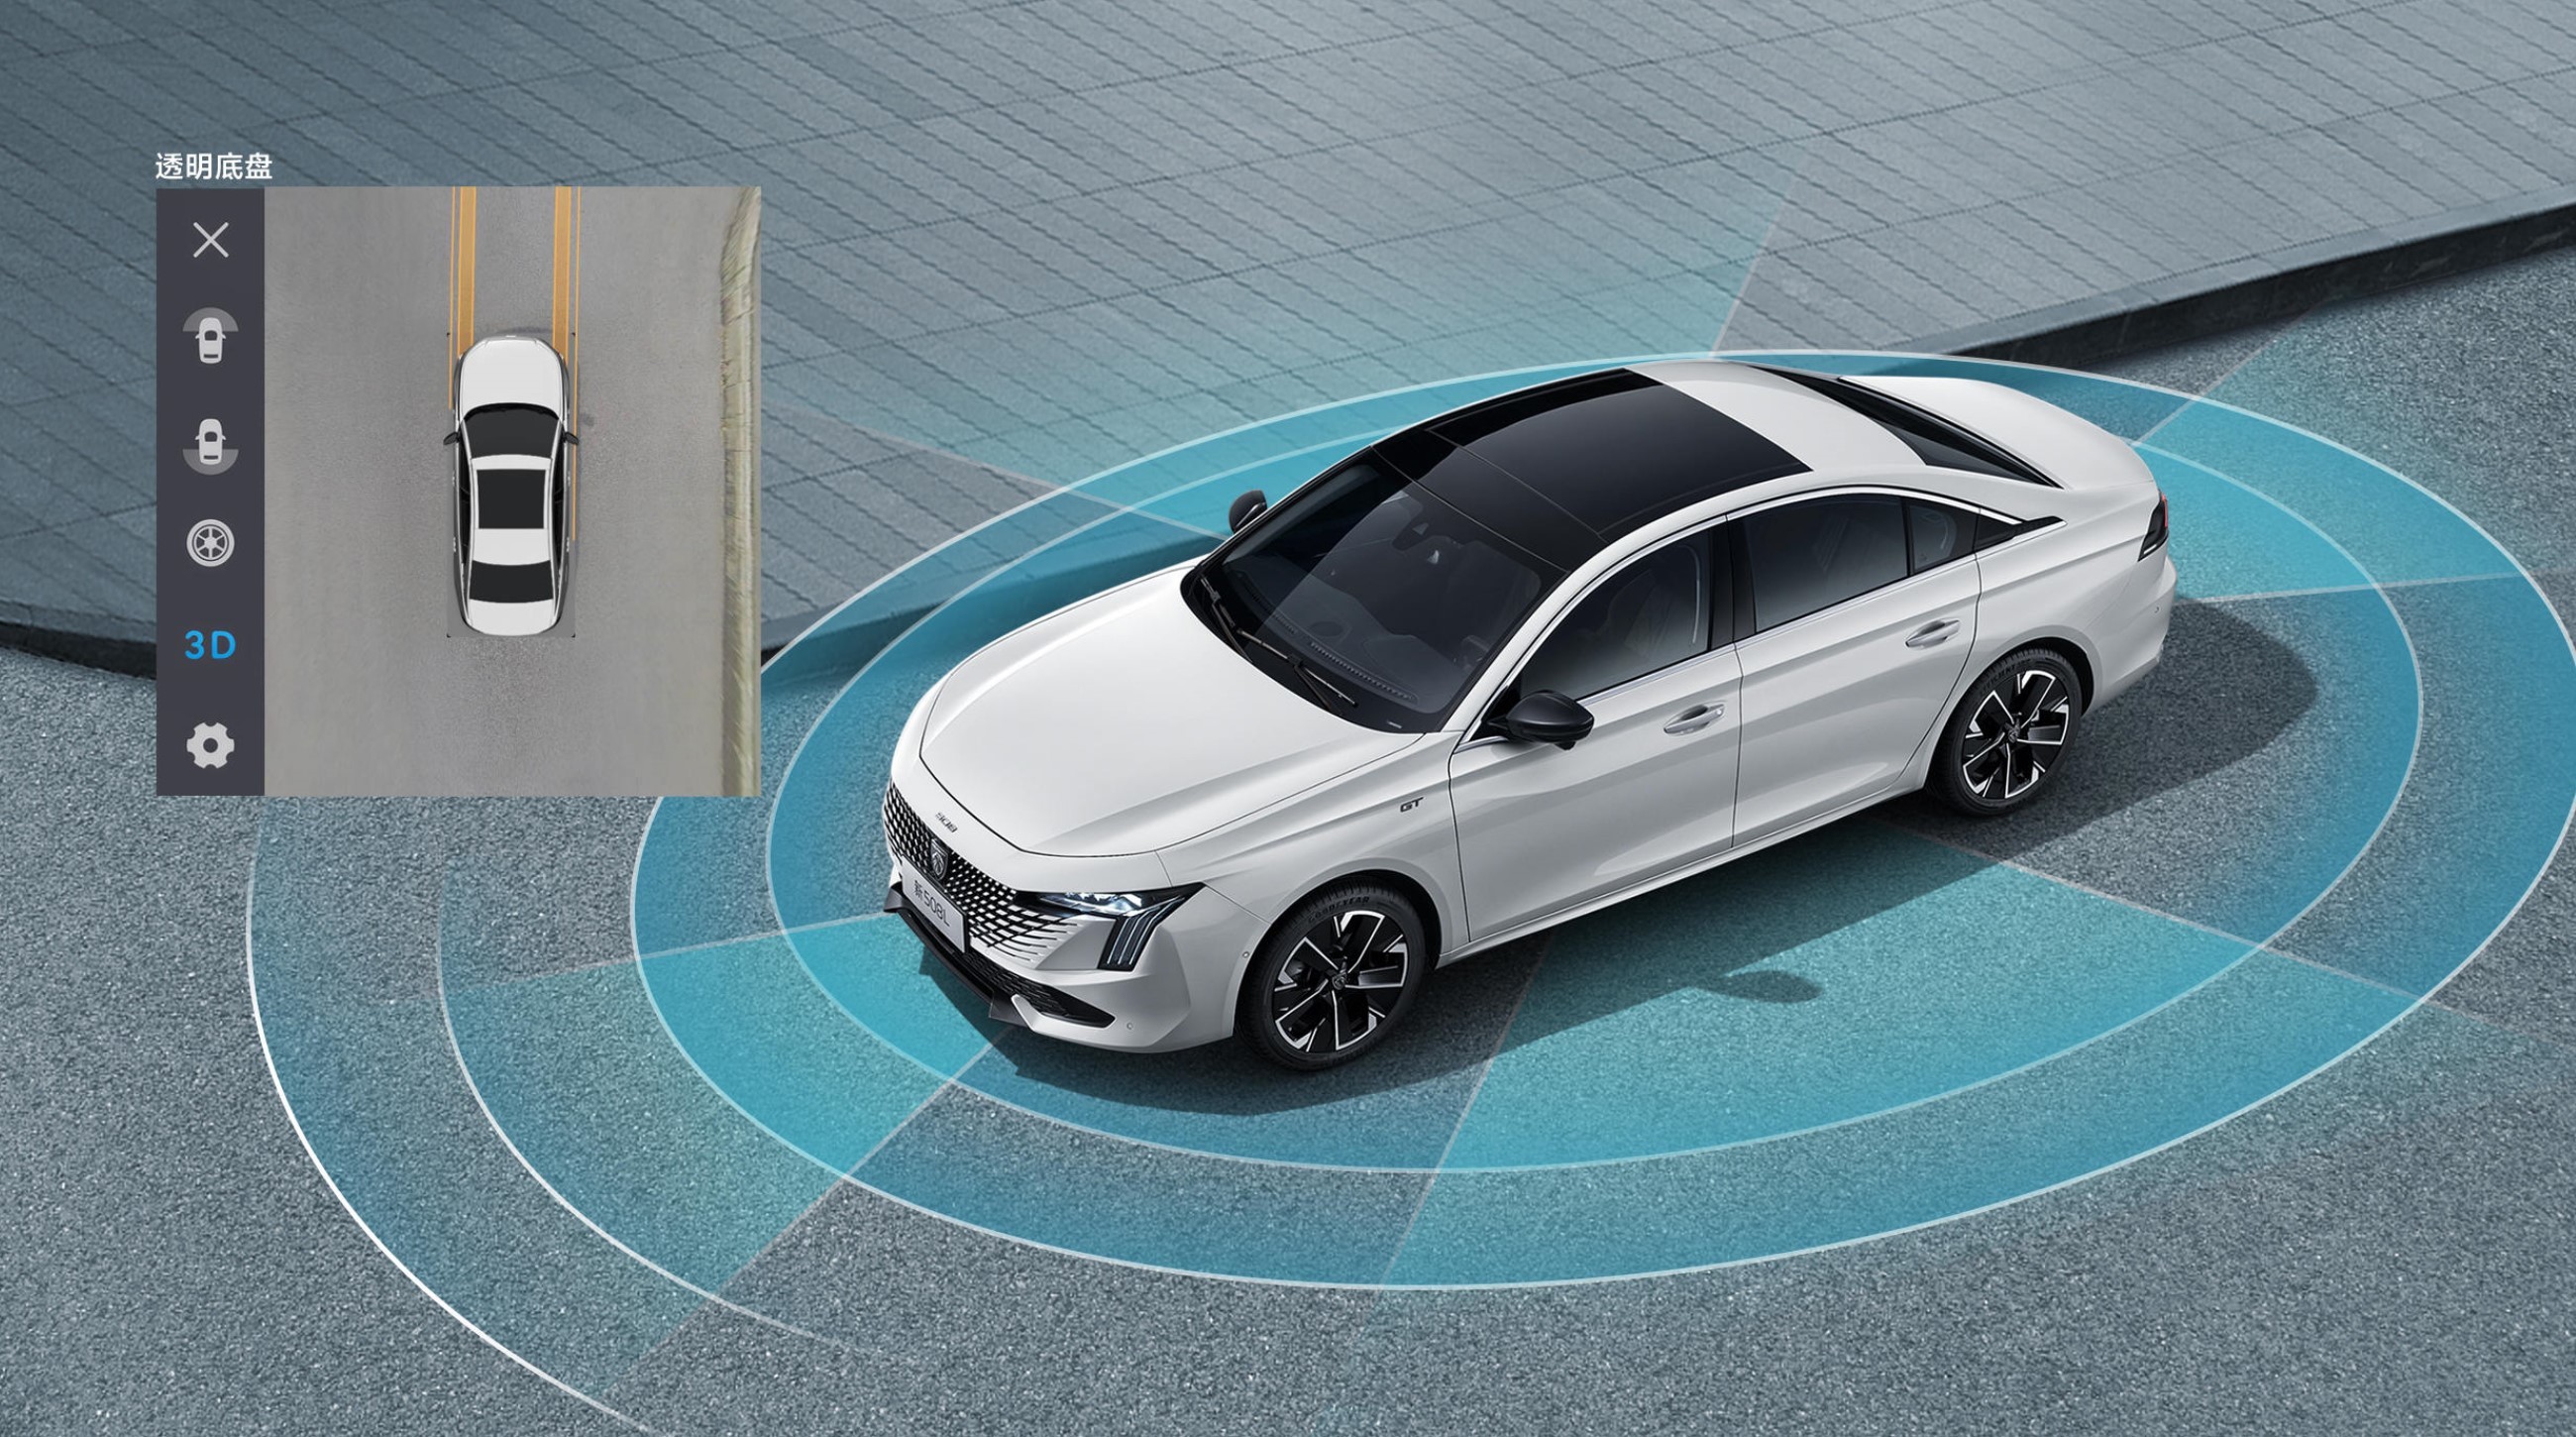
纯视觉标定广泛应用于全景环视、泊车辅助等视觉感知场景,主要依靠摄像头获取车辆周围的环境信息。其标定核心围绕“畸变校正”与“空间坐标统一”展开,通过内参、外参等标定建立准确的成像与空间关系。方案技术成熟、实施灵活、成本相对可控,适用于对视觉感知精度有明确要求的多类应用场景。
1、单相机内参标定:把畸变的画面“掰正”
单相机标定的核心是求解内参与畸变系数,把变形的画面还原成符合真实几何关系的状态。行业主流基于张正友平面标定法,通过拍摄不同姿态的高精度标定板,提取特征点拟合出焦距、主点坐标与径向、切向畸变系数,完成镜头的光学校准。
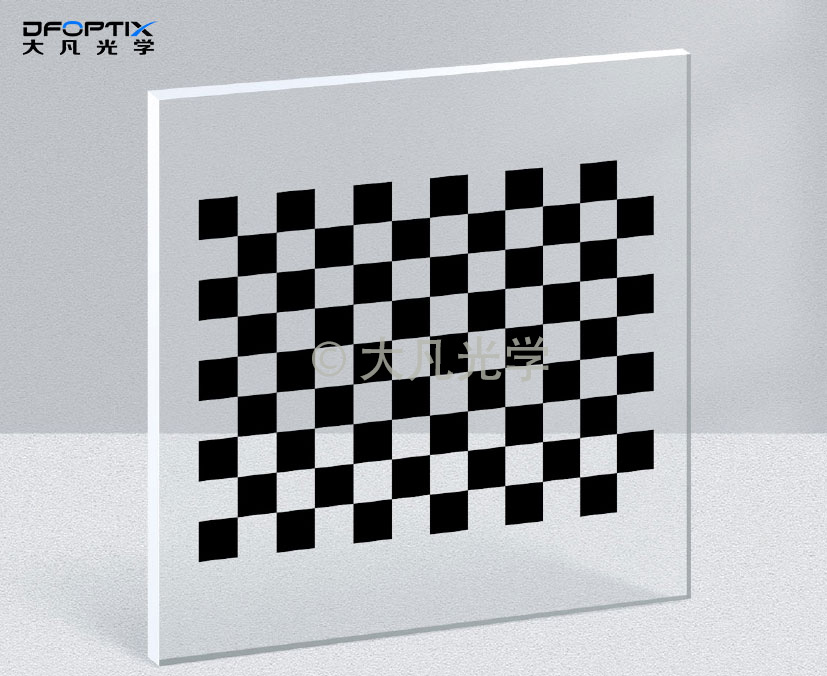
针对车载鱼眼相机的大视场角与明显畸变特性,大凡光学玻璃基底棋盘格标定板是非常合适的基准工具。它采用光刻镀铬工艺制作,图形特征精度可达±1μm,图案边缘清晰锐利,即使在鱼眼画面的边缘畸变区域,也能提供稳定、清晰的角点特征,为亚像素级角点提取和畸变模型拟合提供可靠的特征基础。
针对实验室研发、镜头定型等对标定稳定性要求较高的应用场景,还可搭配带光源标定箱使用。标定箱内置匀光系统,照明均匀度≥95%,可减少环境光变化对图像采集的影响,为相机标定提供更加稳定、可控的测试环境,从而提升标定结果的一致性与重复性。
2、多相机外参联合:把所有视角“拼”进同一个坐标系
单相机校正是基础,全景环视的最终效果还要看拼接精度。AVM系统通常搭载4~6颗鱼眼相机,每台相机独立标定后,如果没有统一的世界坐标基准,拼接处就会出现物体断裂、车道线错位的问题,驾驶员看全景画面时很容易产生距离误判。
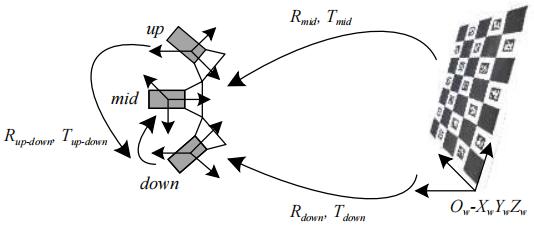
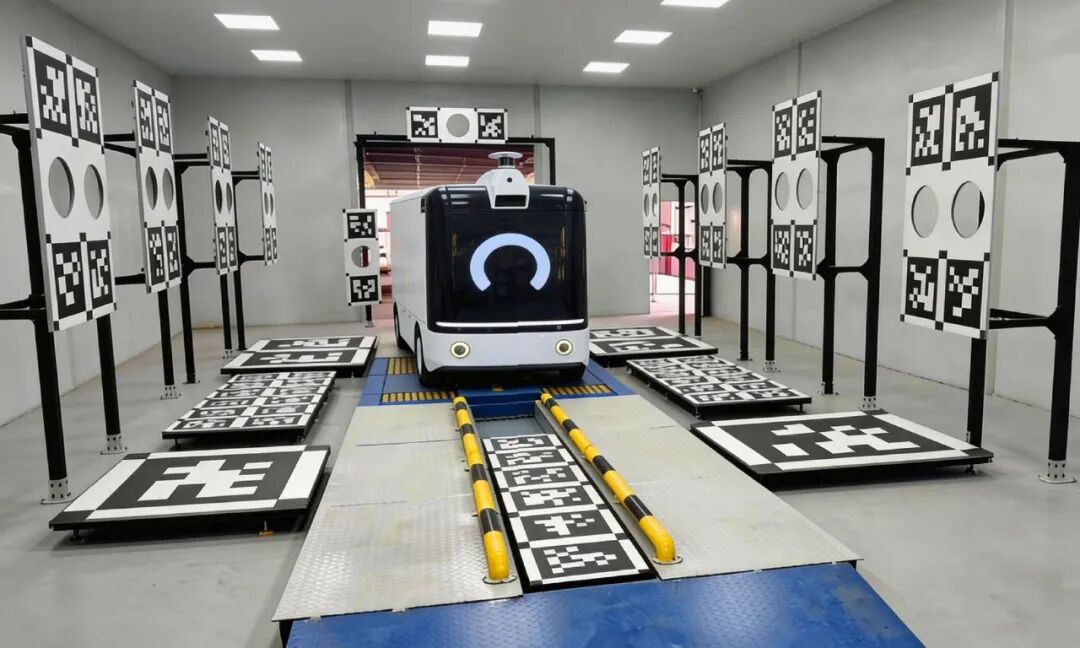
传统逐台标定再拼接的方式误差累积大,对称棋盘格还容易出现旋转匹配歧义。大凡光学AprilTag阵列标定板完美解决了这个痛点:每个标签都带有全局唯一ID,哪怕在鱼眼边缘大畸变、部分遮挡的场景下,仍能稳定识别并匹配对应坐标。多台相机可通过公共标签一次性完成全局坐标统一,相比传统方案拼接精度更高、标定效率更快。针对超大型标定场景,还可选用带精密定位销的模块化拼接方案,单块1m×1m模块拼接后全局精度可控,避免手动拼接带来的二次误差。
纯视觉方案的优势在于成本相对可控、部署灵活、技术成熟,能够满足全景环视、泊车辅助、低速视觉感知等多类应用需求。其局限在于,相较于激光雷达等主动测距传感器,视觉系统直接获取绝对深度信息的能力有限,在强光、逆光、低照度、雨雾等复杂环境下,感知性能也可能受到一定影响。因此,纯视觉方案更适合功能需求明确、系统架构成熟且对成本有一定要求的应用场景,在满足感知性能要求的同时,实现技术方案与成本控制的合理平衡。
三、激光雷达+相机联合标定:高阶智驾的精度底座
随着高阶辅助驾驶和高速领航等功能的发展,单一视觉感知在远距离测距、深度获取及复杂环境适应等方面存在一定局限,激光雷达与相机等多传感器融合逐渐成为重要技术路线。
联合标定则是实现多传感器协同感知的重要基础,通过建立激光雷达与相机之间准确的空间坐标关系,让二维图像中的语义信息与三维点云中的空间、距离信息实现精准对应,从而充分发挥不同传感器的互补优势,实现“1+1>2”的融合感知效果。
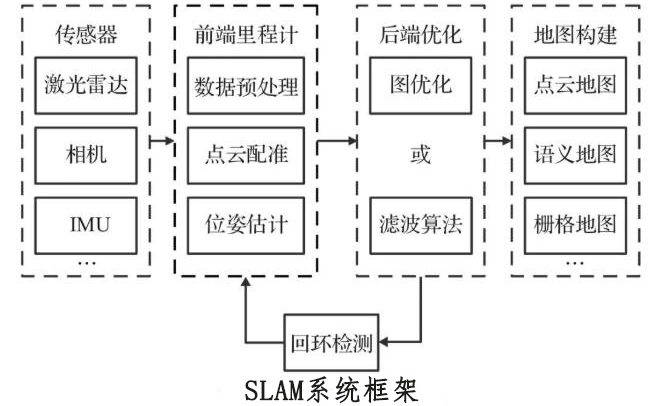
1、核心逻辑:一套变换矩阵打通两套坐标系
联合标定的本质,是求解激光雷达坐标系与相机坐标系之间的6自由度刚体变换关系,即3个旋转参数和3个平移参数。通过准确的外参标定,将激光雷达采集的三维点云从自身坐标系转换到相机坐标系,再结合相机内参及畸变参数,将三维点投影到对应的图像像素位置,从而实现点云空间信息与图像语义信息的精准对应。
这样,激光雷达提供的距离、空间结构与相机提供的颜色、纹理、目标类别等语义信息就能够在统一的空间关系下进行融合,为障碍物检测、定位和多传感器感知提供更加完整的信息基础。
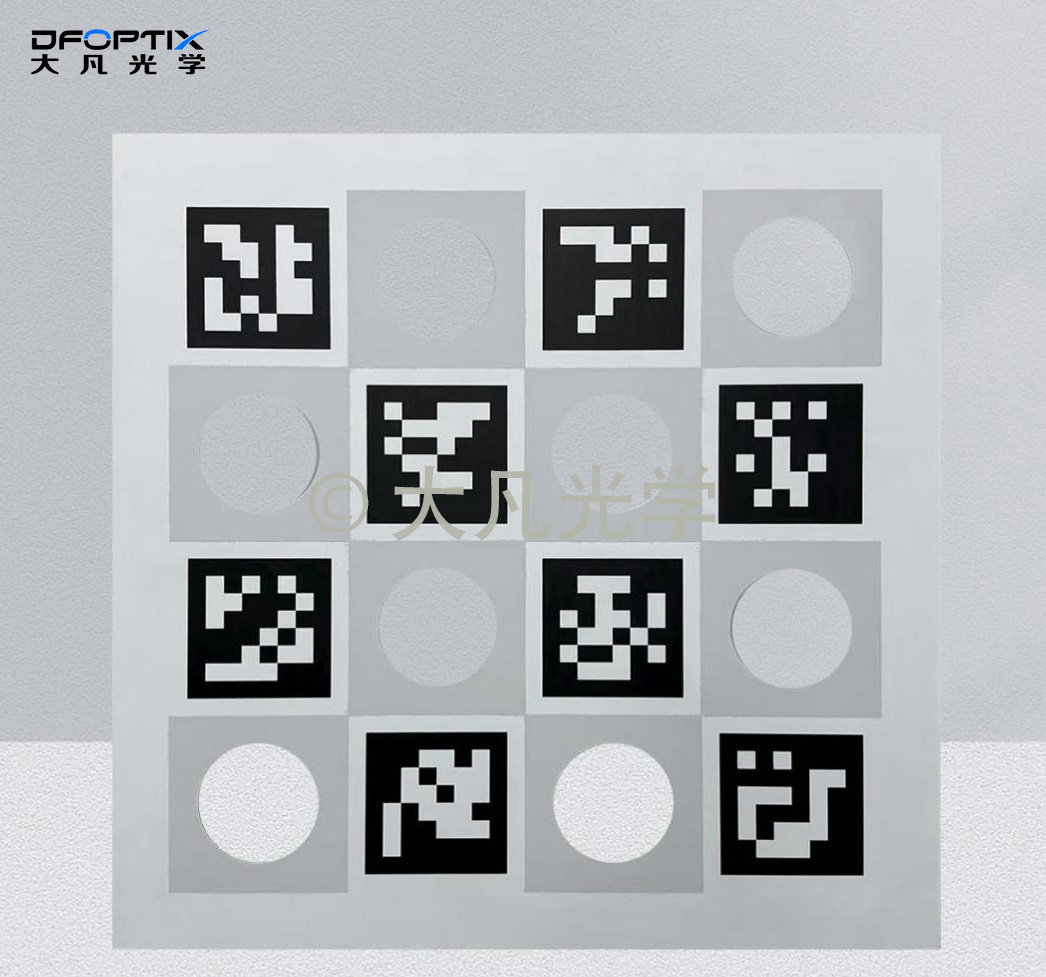
这个过程里,标定板就是跨模态对齐的“通用转换器”。大凡光学激光雷达融合标定板采用双特征设计:视觉侧是AprilTag编码阵列,相机拍摄后通过解码快速获取特征点的像素坐标,部分遮挡也能正常工作;激光侧是高精度镂空圆孔,边缘光滑圆度高,激光雷达照射后会形成清晰的点云圆环,算法可精准拟合出圆心的三维坐标。两组特征点一一对应物理坐标,输入算法后通过最小二乘与光束平差法迭代优化,最终得到重投影误差最小的外参变换矩阵,实现点云与图像的精准映射。
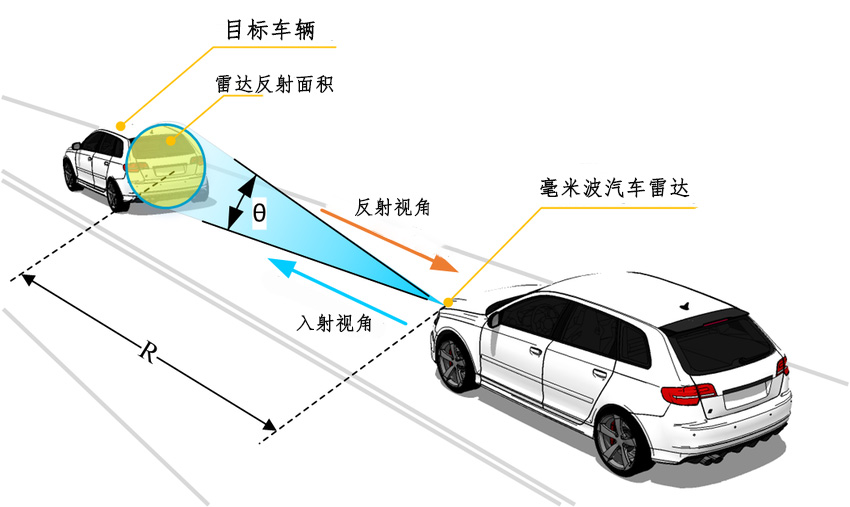
如果系统还包含毫米波雷达,可搭配大凡光学多反射率灰度板与雷达角反射器进行标定。多反射率灰度板可提供不同反射率(支持1%~99%反射率定制)的标准区域,为视觉系统提供稳定的灰度与亮度参考;针对毫米波雷达,则可利用角反射器形成稳定、显著的雷达散射特征,为雷达的距离、角度等参数标定提供可靠参考。通过合理布置标定目标,并结合摄像头、激光雷达与毫米波雷达之间的外参标定,可进一步建立不同传感器之间统一的空间坐标关系,为多传感器融合感知提供可靠的几何基础。
2、工程落地:全生命周期的标定流程
一套规范的车载级联合标定,应覆盖从研发标定到后期运维的完整流程。前置准备阶段,确认各传感器内参及安装状态,并针对视觉标定建立稳定、可控的光照环境;多姿态数据采集阶段,覆盖近、中、远不同工作距离及有效视场范围,优先采用硬件触发或高精度时间同步机制,降低传感器间的时间偏差与运动错位;参数求解与优化阶段,筛选有效数据,通过算法迭代求解并优化传感器间外参关系。
完成参数求解后,还需要通过静态标准靶标与实际道路场景进行双重验证,评估空间配准和目标定位的一致性。进入量产及运维阶段后,则建立定期复检机制,持续监测车辆振动、温度变化、传感器重新安装等因素可能引起的参数变化,必要时进行重新标定或参数更新,从而形成“标定—验证—监测—复检—再标定”的闭环。
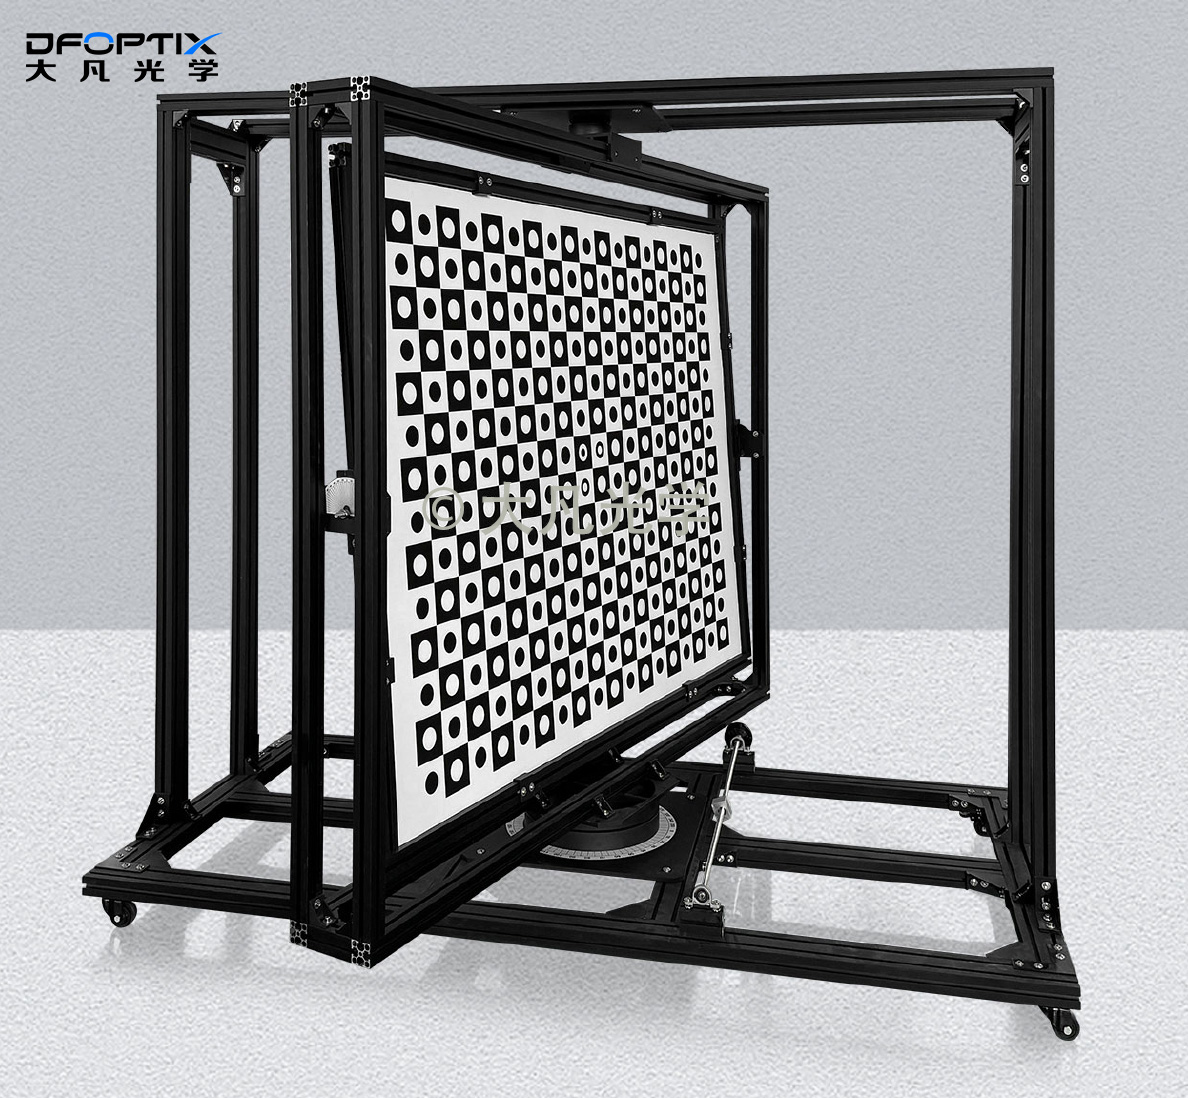
针对不同场景,大凡光学也有对应的工具方案:量产产线优先选碳纤维基材融合标定板,轻量化抗冲击、热膨胀系数低,温度波动下尺寸稳定,搭配编码图案适配自动化标定流程;外场测试与售后运维可搭配可移动支架式大尺寸标定板,底部带滑轮与锁止结构,单人即可快速部署,支架支持360°水平旋转与±90°俯仰调节,适配多车型、多场景的标定需求。
四、场景化选型指南:不同阶段怎么选对标定工具
自动驾驶标定覆盖研发、量产、测试、运维全生命周期,不同场景对工具的需求差异很大,按需选型才能兼顾精度与成本。
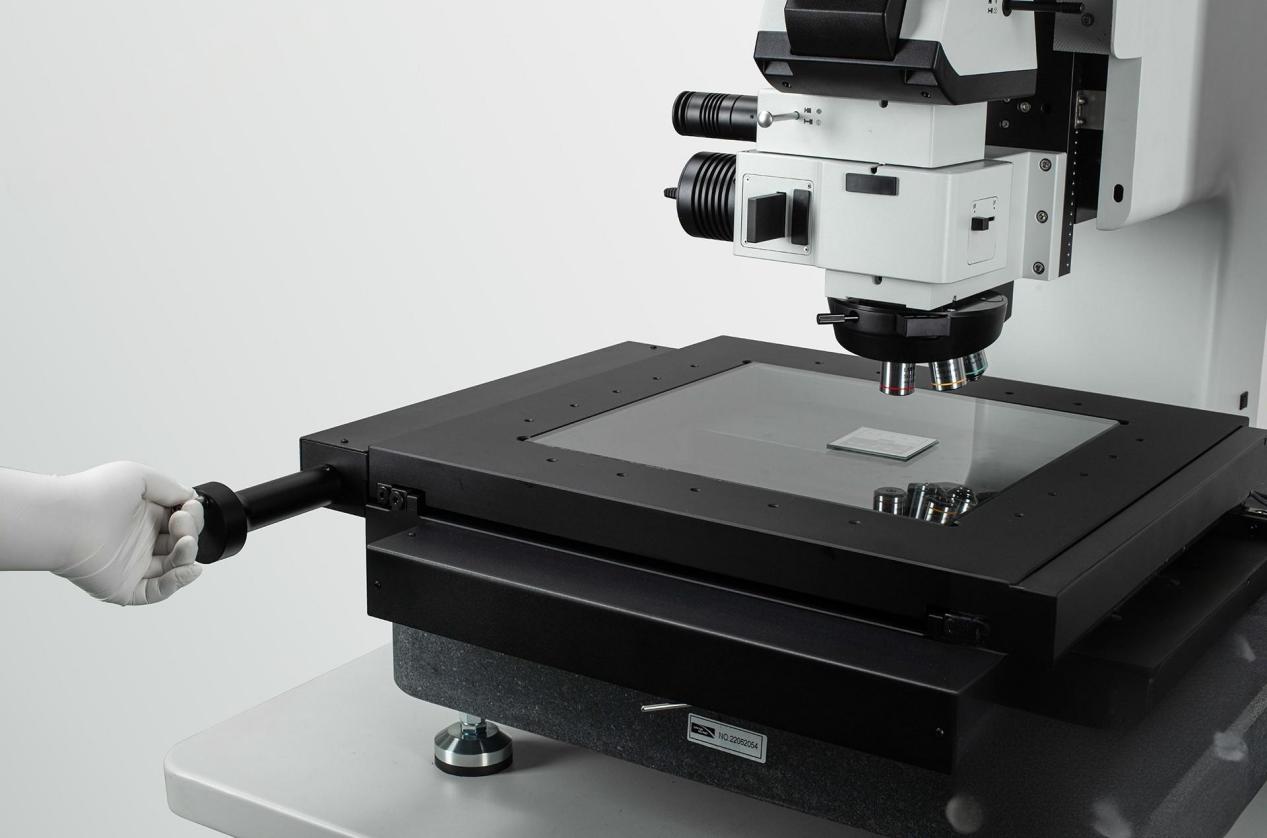
研发实验室场景,优先选大凡光学玻璃基底棋盘格标定板搭配带光源标定箱。玻璃基材精度最高,主动光源环境可控,能为算法研发、镜头定型、传感器验证提供可溯源的高精度基准,适合高精度内参标定与性能验证。
整车量产下线场景,优先选大凡光学碳纤维基材大尺寸标定板。单块最大可做3m×5m,一体成型无拼接误差;碳纤维材质重量轻、抗冲击,热膨胀系数仅2~5×10⁻⁶/℃,车间温湿度波动下尺寸稳定性优异;搭配AprilTag编码图案可适配自动化产线标定,无需人工干预,单台车标定时间可控制在5分钟以内,大幅提升量产效率。
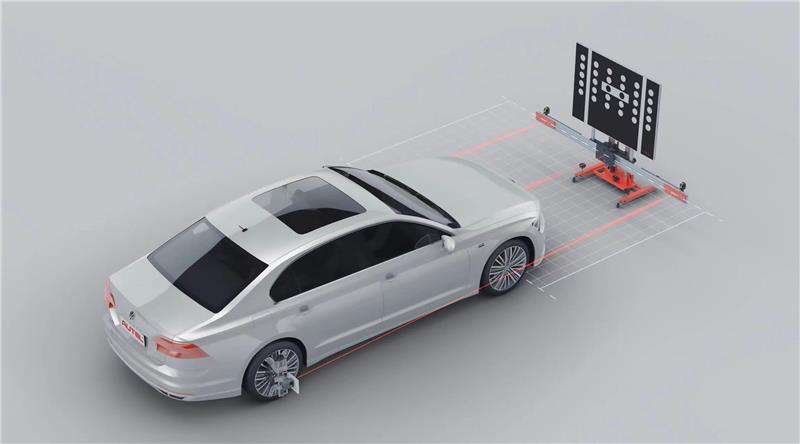
外场测试与售后运维场景,优先选大凡光学可移动支架式标定板或便携标定菲林。支架式方案灵活部署、多姿态可调,适合测试场多场景验证与4S店售后校准;菲林款可卷曲收纳、成本低,能满足外场临时标定与精度复检的基础需求。
选型时还有几个通用原则:环境波动大的外场优先选低热膨胀基材,避免温漂影响精度;自动化产线优先选编码式图案,抗遮挡、效率高;激光侧特征优先选CNC精雕或光刻工艺的圆孔,边缘光滑拟合更准。
结语
智能驾驶体验的提升,从来不只是硬件堆料,更离不开底层感知与标定技术的持续进步。纯视觉标定凭借成本可控、部署灵活等优势,能够满足全景环视、泊车辅助等多类视觉感知需求;激光雷达与相机联合标定,则通过建立准确的空间坐标关系,充分发挥不同传感器在距离、空间结构与语义信息上的互补优势。
两种方案并不存在简单的优劣之分,关键在于根据传感器配置、系统架构、功能需求、成本逻辑与应用需求进行合理匹配。从单一传感器标定到多传感器联合标定,标定技术的核心始终是让感知数据更准确地对应真实世界,为智能驾驶系统提供可靠的空间精度基础。