机器视觉标定:什么是九点标定?和相机标定有什么区别?
做工业视觉抓取、机器人上下料的朋友,多半都听过“九点标定”这个词。不少刚入行的朋友会把它和普通相机标定混为一谈:觉得二者都是对着标定板拍照片、求解参数吗?实则二者根本不是一个层面的概念——普通相机标定解决的是“相机自身成像看得准不准”,九点标定解决的是“眼睛和手臂坐标能不能对得齐”。
为确保整套视觉抓取系统的最终精度,就必须理清两者的边界:相机标定是“单机独立校准”,只关注相机本身的光学属性;而九点标定是“跨系统协同映射”,会拉上机械臂一起配合。二者层层递进,共同决定了视觉抓取系统的最终精度。
一、普通相机标定:校准相机本身的光学属性
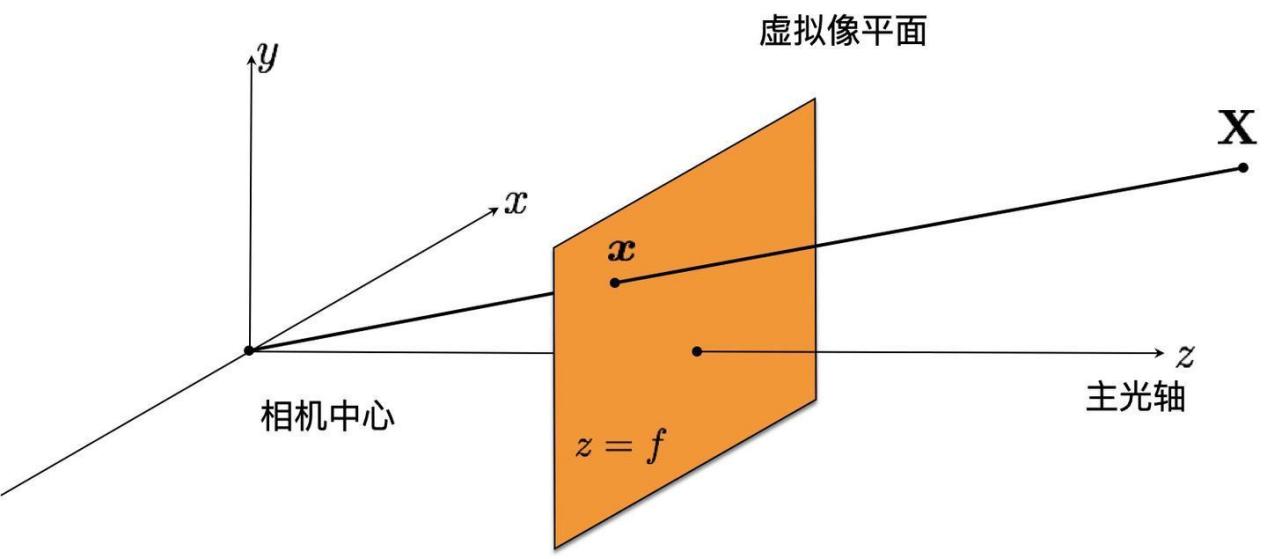
先从大家更熟悉的普通相机标定说起。它的核心目标,是校正相机自身带来的光学误差,建立像素坐标到物理尺寸的映射关系,本质上是给相机本身“定刻度、正畸变”。
这套标定基于经典的张正友平面标定法,以平面标定板为物理基准,通过拍摄多组不同姿态的标定板图像,提取特征点求解相机的内参矩阵(焦距、主点坐标)与各级镜头畸变系数。简单来说,就是解决两个核心问题:一是“确定单个像素对应实际物理尺寸”,让像素坐标具备物理意义;二是“把弯曲的画面掰正”,校正镜头带来的桶形、枕形畸变,还原真实的几何关系。
这一步只和相机本身有关,和后续是否对接机械臂、是否抓取任务无关。是所有视觉测量、视觉定位项目的前置基础步骤。大凡光学标准棋盘格标定板就是这类标定的经典工具,光刻镀铬工艺特征精度可达±1μm,图案边缘锐利,适配OpenCV、Halcon等主流算法,有助于求解相机的内参与畸变参数。
根据场景精度需求不同,还可以选择玻璃、陶瓷、菲林等不同基材:高精度实验室选光刻玻璃款,工业产线长期使用推荐耐磨陶瓷基材,临时标定选轻便菲林款。
二、九点标定:本质是手眼系统的坐标对齐
如果说相机标定解决的是“图像坐标到物理尺寸的映射”,那么九点标定解决的就是“相机坐标系到机器人坐标系的转换”。它属于手眼标定的经典工程方法,主要用于2D平面抓取场景,用于解决“相机看到了物体位置,机械臂如何精准抓取”的问题,校准的是相机坐标系与机器人坐标系之间的平面变换关系。
1、底层逻辑:九个点搭起坐标转换桥梁
它的原理并不复杂:在机器人的工作平面内,选取9个分布均匀的特征点,这9个点在机器人坐标系中的物理位置是已知的;同时用相机拍摄这9个点,获取它们在图像中的像素坐标。通过这九组对应坐标,就能求解出相机坐标系到机器人坐标系的变换矩阵(包含旋转与平移),也就是行业常说的“手眼矩阵”。
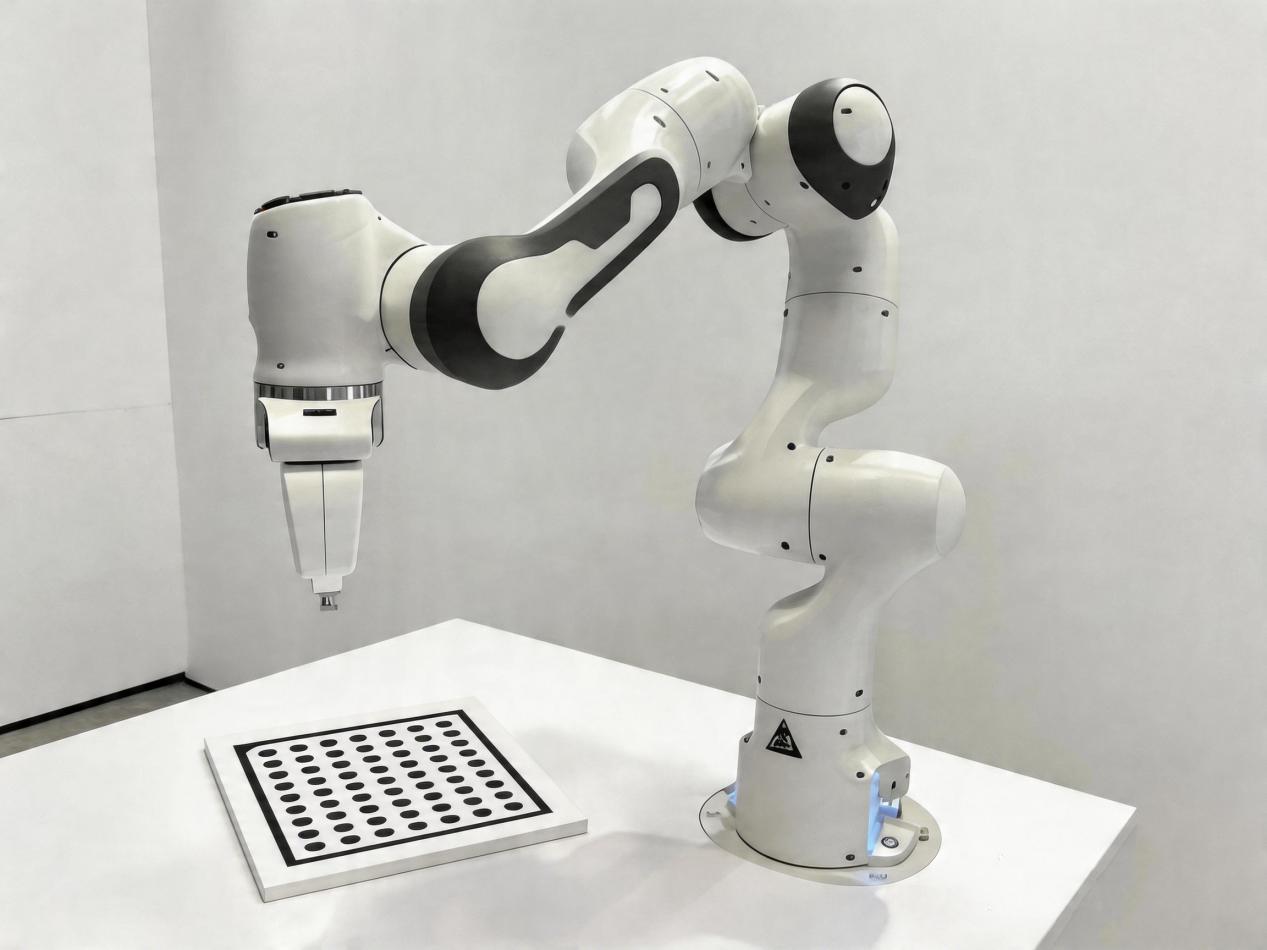
之所以选9个点,是因为点位过少会造成求解精度不足,太多则操作繁琐。九个点均匀分布在工作空间内,既能充分约束变换矩阵,也兼顾了现场操作的效率,是工程实践中平衡精度与效率的经典选择。标定完成后,相机识别到的任意物体位置,都能通过矩阵换算成机器人的运动坐标,实现“看到哪就能抓到哪”。
2、两种架构:眼在手上与眼在外
九点标定分两种典型架构,标定方式略有区别:
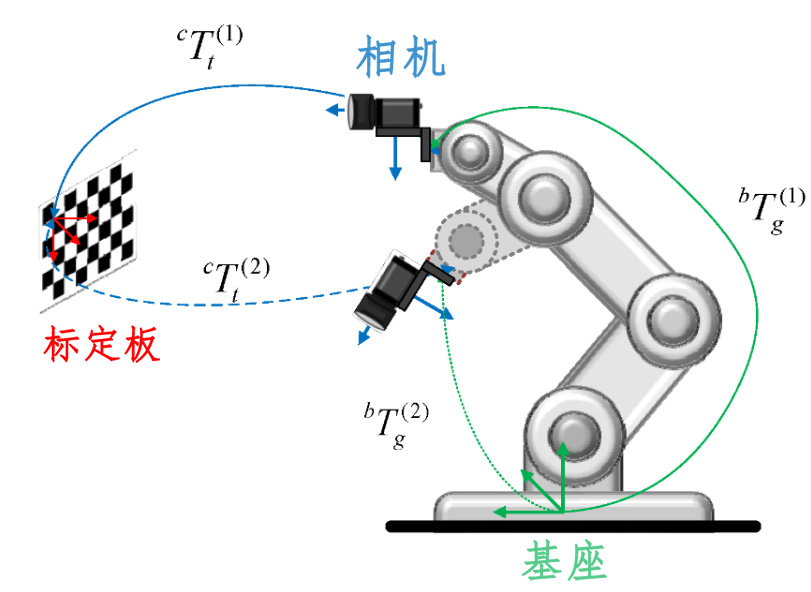
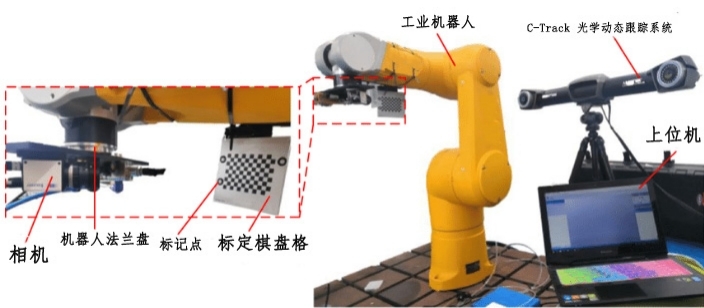
眼在手上(Eye-in-Hand):相机装在机械臂末端,随手臂一起运动。标定的时候标定板固定在工作台台面上,机械臂带动相机移动到不同位置拍摄标定板,求解相机与末端执行器的相对位姿。
眼在外(Eye-to-Hand):相机固定在外部支架上,拍摄整个工作区域。标定时由机械臂携带标定特征点移动到9个目标位置,相机同步采集图像,求解相机坐标系与机器人基坐标系的变换关系。
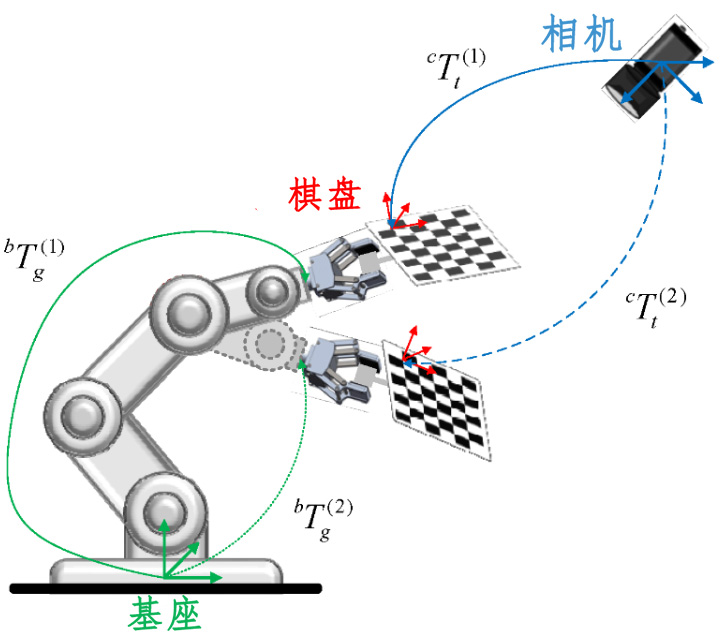
和只校准相机本身的普通标定不同,九点标定的精度不仅取决于视觉基准,也和机械臂的重复定位精度强相关。它输出的也不是相机的内参,而是两个系统之间的空间变换关系,是连接视觉感知与机械执行的核心桥梁。
三、核心区别:四个维度彻底分清
很多人容易混淆这些概念,本质是没理清标定的对象和适用维度。为了更直观地梳理“普通相机标定”、“九点标定”与完整的“3D手眼标定”之间的边界,大凡光学在此汇总了一个表格方便快速区分:
维度 | 相机标定(标定板标定/张正友法) | 九点标定 | 手眼标定 |
核心目标 | 求解相机内参(焦距、主点、畸变系数)和外参 | 建立像素坐标系与机器人/工作平面坐标系的映射 | 求解相机坐标系与机器人末端/基座的相对位姿 |
数学模型 | 针孔相机模型+透镜畸变模型 | 仿射变换(6参数)或透视变换(8参数) | AX=XB齐次变换方程 |
输入数据 | 多角度拍摄的标定板(棋盘格、圆点阵列)图像 | 多组已知物理坐标点及其对应像素坐标点 | 机械臂多组位姿+对应标定板观测 |
维度 | 3D到2D投影 | 2D到2D平面映射 | 3D空间位姿 |
输出 | 内参K、畸变系数、外参 | 像素→机械坐标的变换矩阵 | 相机与机器人之间的变换矩阵 |
通过表格可以清晰看出,普通相机标定解决的是3D到2D的投影误差,九点标定解决的是2D平面的坐标映射,而完整的手眼标定则处理3D空间位姿。结合前文,我们可以从四个核心维度进一步理清它们的实操差异:
1、标定目标不同:普通相机标定的目标是光学校准,修正镜头畸变、确定像素当量,解决“成像准不准”的问题,是所有视觉系统的基础步骤。九点标定的目标是空间对齐,建立相机与执行机构的坐标映射,解决“两个系统对不对得齐”的问题,是视觉抓取、上下料等场景的专属步骤。
2、标定对象不同:普通相机标定只针对相机本身,和其他设备无关,一台相机单独就能完成标定。九点标定涉及相机和机械臂两套系统,标定结果是二者的相对关系,换相机、换机械臂、拆装碰撞后,都需要重新标定。
3、输出参数不同:普通相机标定输出内参矩阵、径向与切向畸变系数,用来校正图像畸变、换算物理尺寸。九点标定输出平面手眼变换矩阵(旋转矩阵+平移向量),用来完成图像坐标到机械坐标的转换,直接指导机械臂进行平面运动。
4、精度逻辑不同:普通相机标定的精度上限主要由标定板的几何精度和采集图像质量决定,标定基准越高结果越准。九点标定的精度同时受“标定板精度、相机标定精度、机械臂重复定位精度”三者共同影响,任何一环节存在短板,都可能拉低最终抓取精度。
四、工具选型与落地建议
两类标定对应不同的工具需求,结合大凡光学的产品体系,按需选型能兼顾精度与效率。
1、基础相机标定:按需选基材
常规内参与畸变标定,优先选用大凡光学标准棋盘格标定板,算法兼容性较好,上手相对简单。
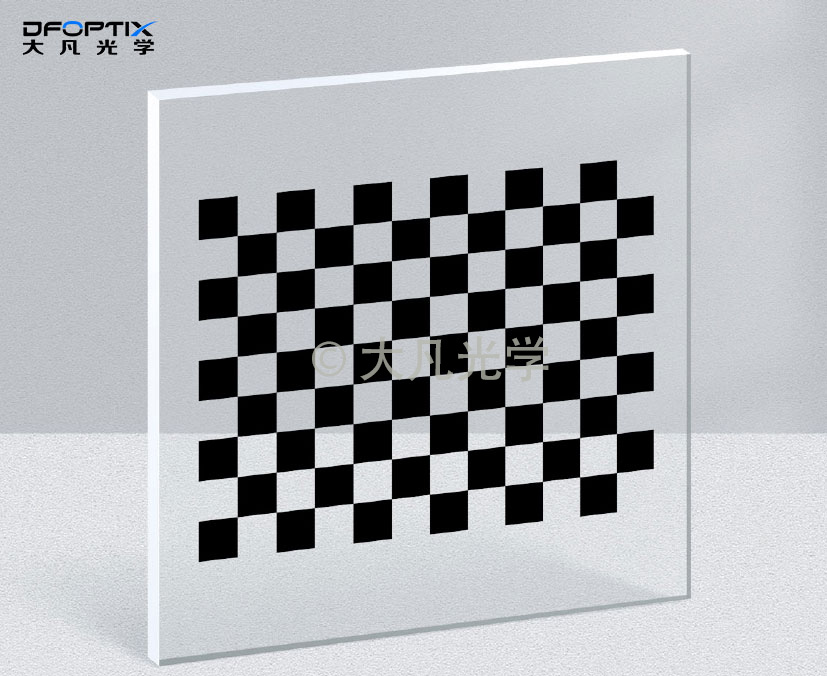
实验室高精度研发、镜头定型:选石英/苏打玻璃基底款,±1μm特征精度,平面度表现优异,标定结果更可靠。
工业产线在线标定:选氧化铝陶瓷基底款,洛氏硬度≥80HRA耐磨抗造,适合产线高频使用场景。
临时巡检、教学实训:选标定菲林款,轻便易收纳,成本相对可控,满足基础标定需求。
2、九点手眼标定:按架构选方案
眼在手上架构:可选大凡光学用小尺寸高精度圆点标定板或ChArUco标定板,标定板固定在工作台即可。圆点特征在倾斜视角下定位稳定性较好,ChArUco兼顾精度与抗遮挡特性,小范围多姿态拍摄效果相对更佳。
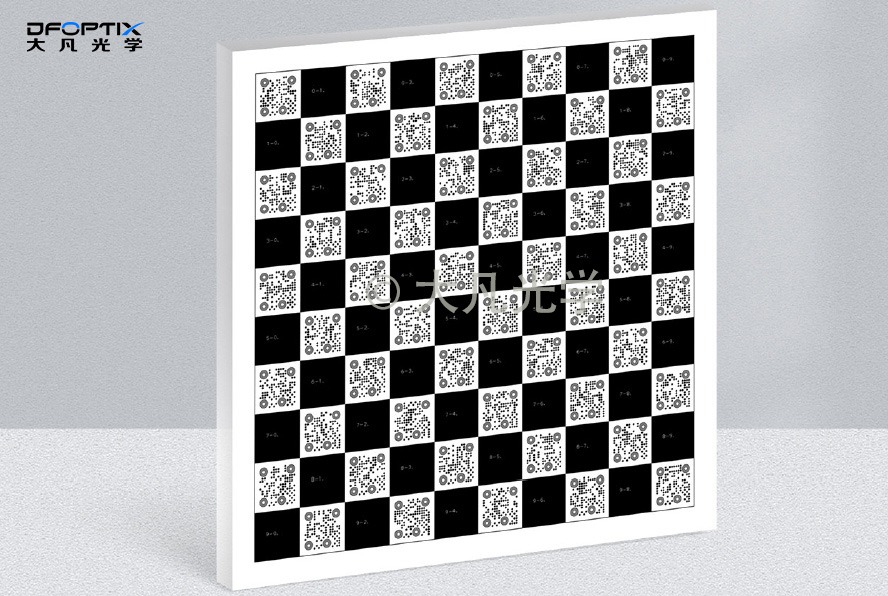
眼在外架构:可选用大凡光学AprilTag阵列标定板固定在工作台面上作为全局基准,或使用标定针配合机械臂进行九点触碰。单个标签即可解算位姿,识别距离较远,工作空间覆盖全面,标定效率相对更高。
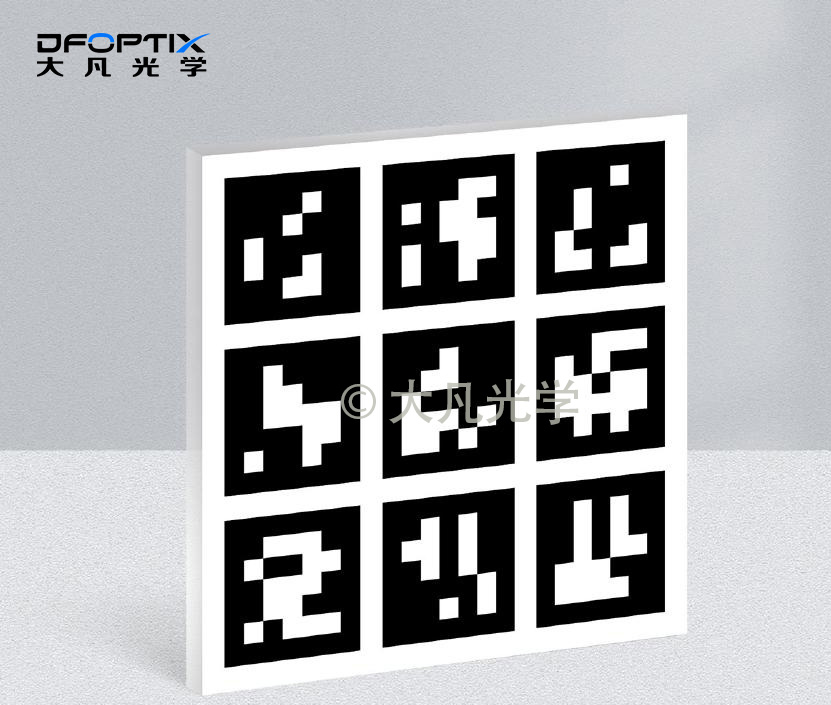
自动化产线场景:选用带光源标定板或编码标定板,主动照明受环境光干扰较小,抗遮挡能力较强,适配产线自动化工位。
3、实操小贴士
九点标定尽量让9个点均匀覆盖整个工作区域,不要只集中在画面中心,否则边缘区域抓取误差容易偏大;标定完成后建议用标准工件在工作空间多个位置做抓取验证,确认标定效果;产线建议定期复校,机械臂磨损、碰撞、温变都可能导致手眼矩阵出现漂移,影响定位精度。
结语
总的来说,相机标定是视觉系统的底层基础,九点标定是打通视觉感知到机器人执行的关键桥梁。前者校准相机本身光学成像,后者完成跨系统坐标统一,二者相辅相成,共同决定了整套视觉抓取系统的精度表现。
实际项目中切忌混淆两项标定工作。遵循规范流程,先完成相机标定,获取可靠的像素当量与畸变校正参数;再执行九点标定,建立相机与机器人的坐标映射。同时保证标定板摆放方式、工作姿态和真实工况保持一致,才能实现视觉系统“看得清、抓得准”的工程目标。