激光雷达-相机-IMU三者联合标定:紧耦合初始化与在线校准的工程实现
从事自动驾驶、人形机器人调试的朋友,多半都碰过这类情况:激光雷达、相机、IMU各自单独标定都达标,可一旦接入紧耦合融合算法,就容易出现点云与图像配准错位、SLAM姿态漂移、目标检测框与三维轮廓无法重合等故障。反复调算法、换参数收效甚微,最后才发现——问题根源不在单传感器性能缺陷,而在于三者的时空基准没有真正对齐。
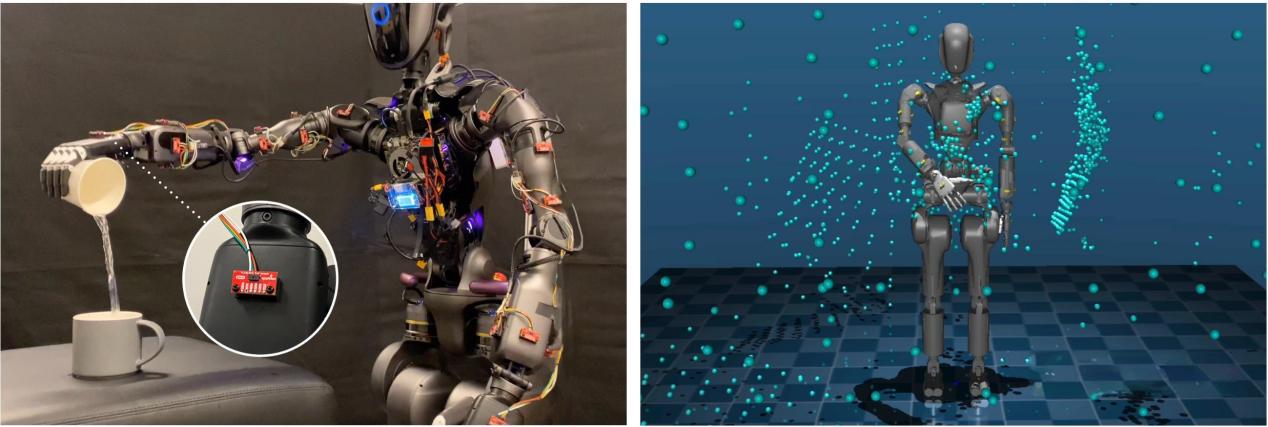
激光雷达负责三维测距与轮廓重建,相机负责纹理语义识别,IMU负责高频姿态测量数据反馈,三者数据维度、采样频率、坐标体系完全不同。想要实现多传感器1+1+1>3的融合增益效果,仅靠各传感器独立标定远远不够,必须通过联合标定建立统一的空间与时间基准。其中紧耦合初始化是整套融合系统的精度底座,在线校准则是长期稳定运行的保障,二者配合才能让多传感器融合算法的性能真正落地。
一、三者联合标定:为什么单传感器标定达标,融合后总“错位”
很多人会存在误区,把三个传感器分别标定好,拼在一起自然就能用。实际工程实践里,恰恰受其固有特性制约三者存在天然差异,决定了独立标定的结果无法直接支撑紧耦合融合业务。
首先是各传感器空间坐标系不统一。激光雷达有自身的三维笛卡尔坐标系,相机是二维像素坐标系,IMU则是基于自身惯性单元的姿态坐标系,三套体系的原点、轴向朝向、尺度定义都不相同。如果只做单传感器内参标定,没有统一的外参转换关系,数据融合时就会出现系统性错位,而且角度误差会随距离放大:0.5°的航向偏差,在100米距离上就会带来近0.87米的横向偏移,足以影响障碍物检测与路径规划的可靠性。
其次是时间维度不同步。三者的采样频率差异很大:IMU采样频率通常是几百到上千赫兹,相机多为30~60帧,激光雷达通常是10~20Hz。如果没有精准的时间戳对齐,运动场景下同一物理时刻的传感器数据就会出现时空错位,速度越快、姿态变化越剧烈,错位现象越明显。低速场景下偏差可能不显眼,一旦到了高速行驶、快速运动的场景,融合精度就会显著劣化。
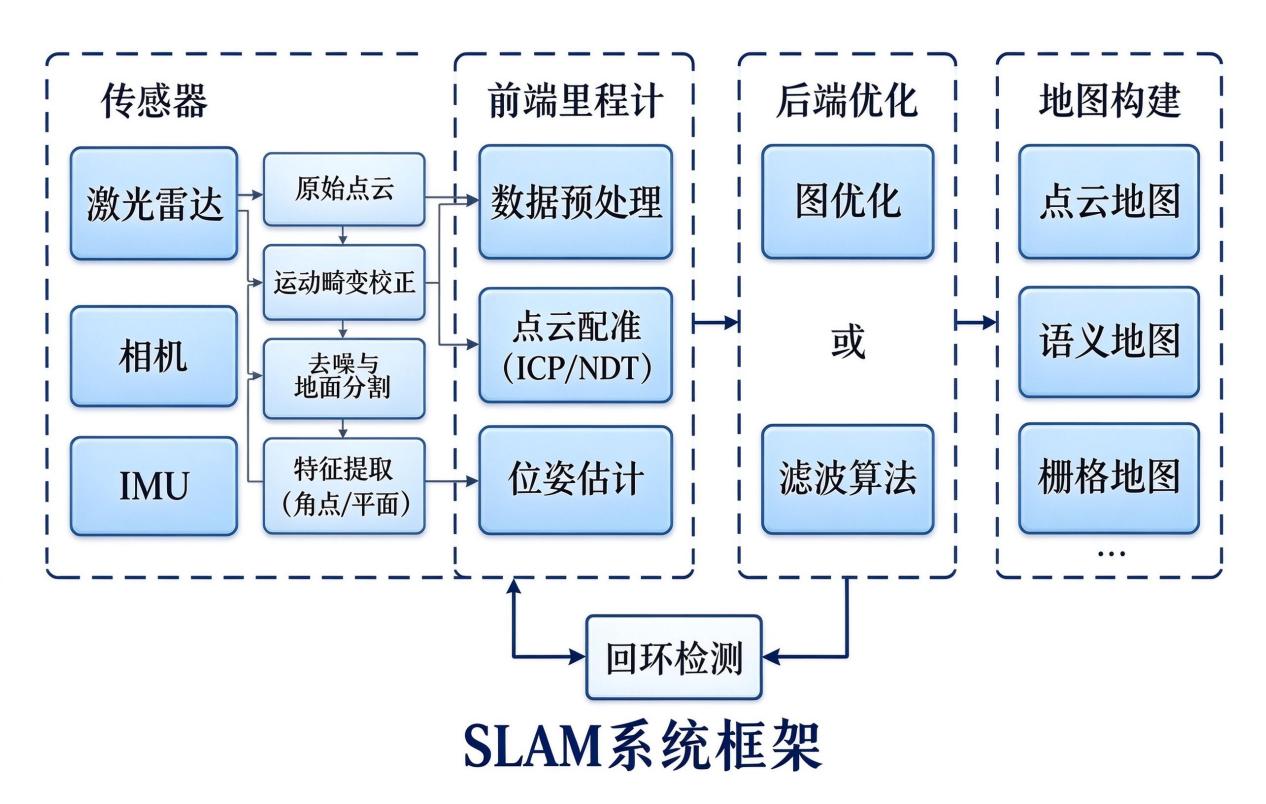
也正因为如此,三者联合标定的核心目标从来不是简单完成“三个传感器各自校准”,而是建立统一的时空基准:空间上求解出激光雷达、相机、IMU三者之间的6自由度外参变换关系,时间上校准各传感器彼此的时间戳偏移量,最终让三组数据在同一个坐标系、同一个时间轴上精准对应,为紧耦合融合算法提供可靠的输入基础。
二、紧耦合初始化:离线搭建统一的时空基准
紧耦合初始化是三者联合标定的第一步,通常在离线环境下完成,相当于给整套系统定下初始的时空基准。整个过程分为空间外参联合求解与时间同步校准两个核心环节,都需要统一的物理标定基准作为支撑。
1、空间外参联合求解:同一基准对齐三套坐标系
空间对齐的核心思路,是用同一块标定板作为公共真值基准,先建立激光雷达与相机的坐标映射,再以视觉信息为桥梁对齐IMU坐标系,最终实现三者的空间统一。
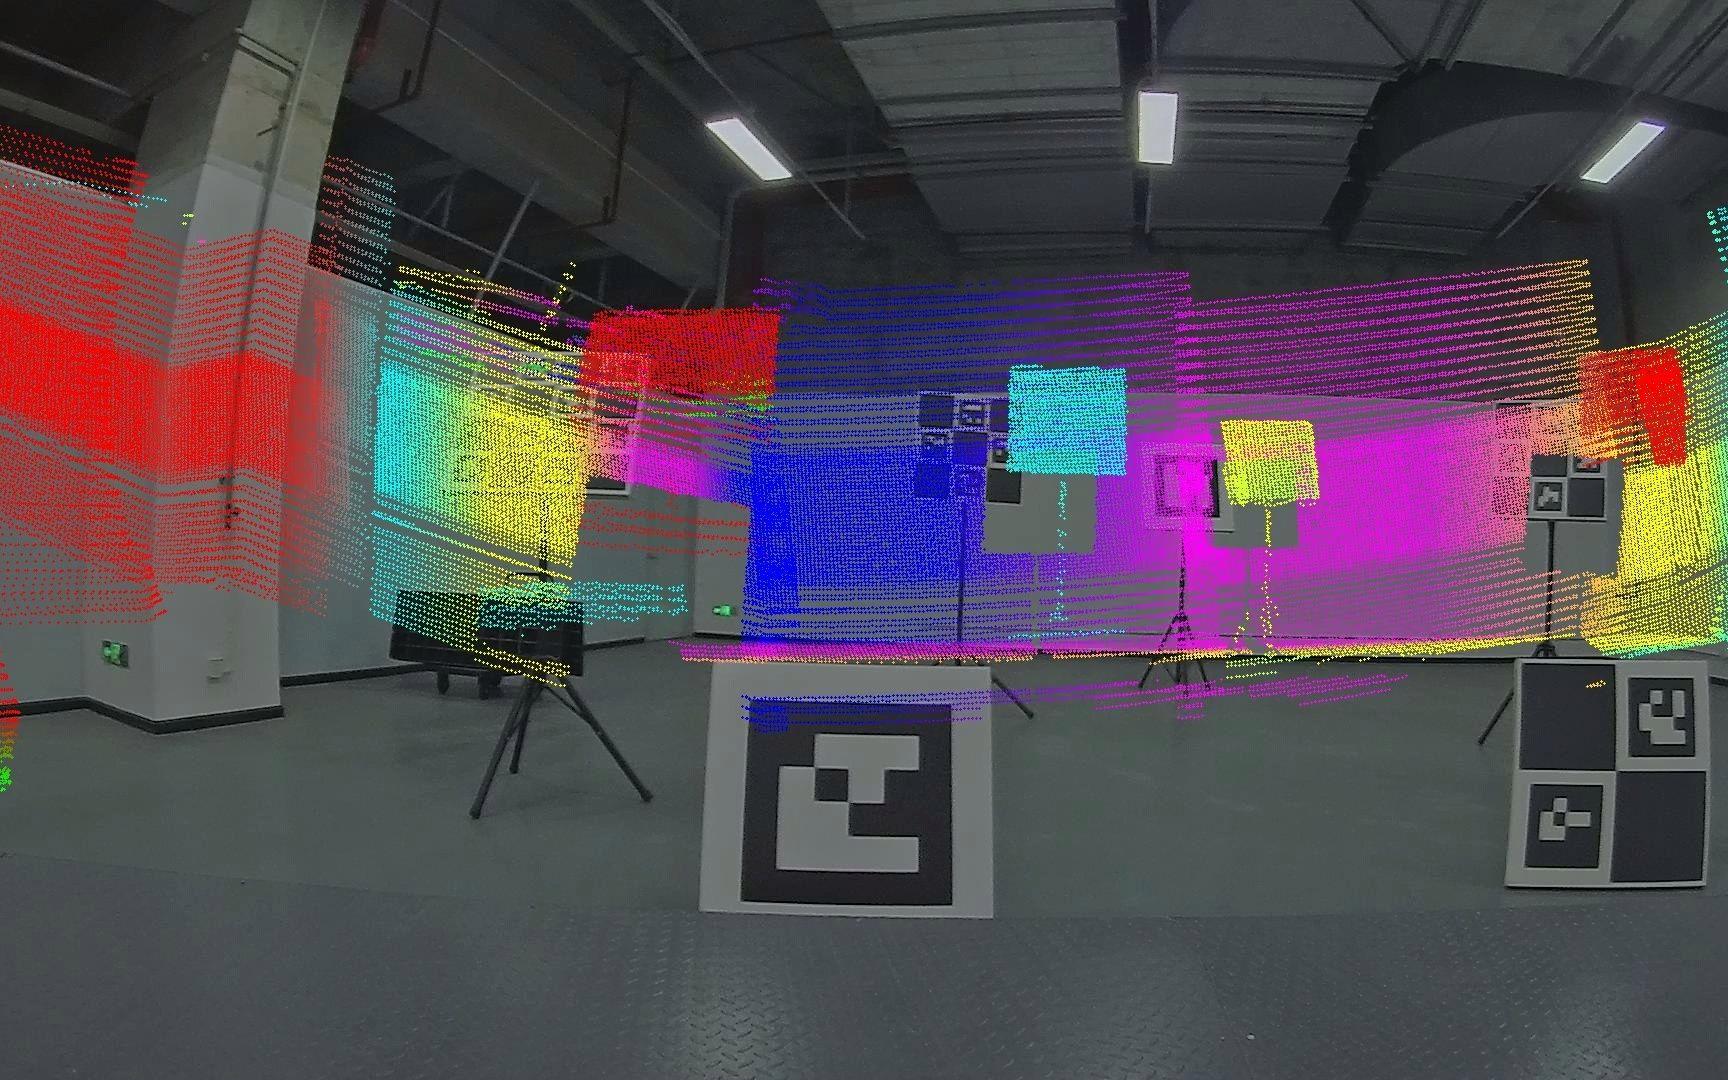
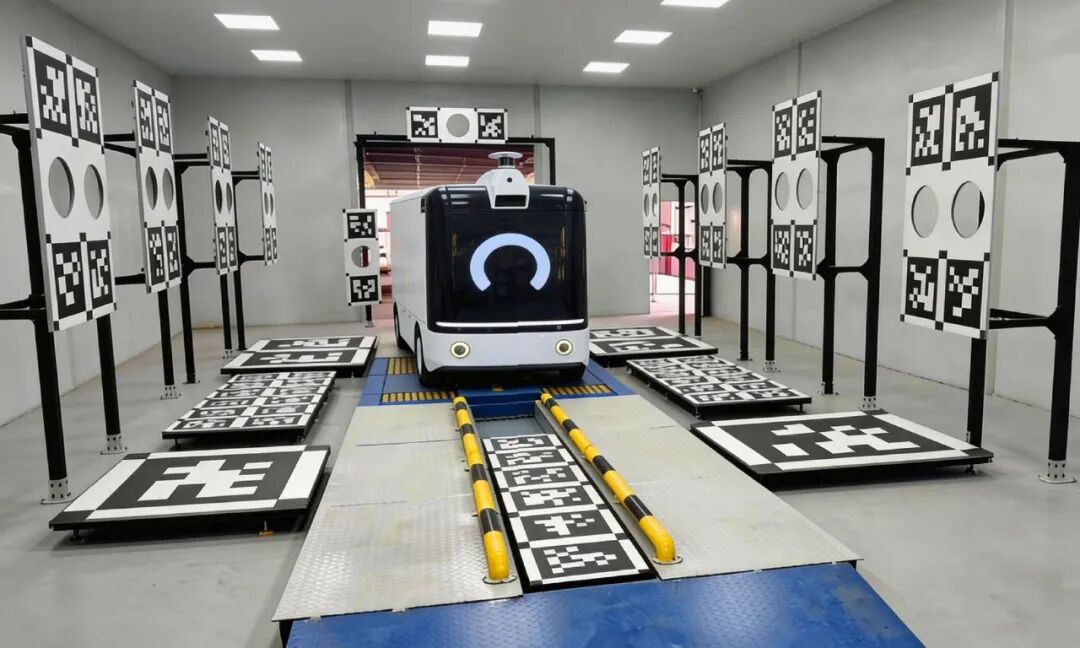
大凡光学激光雷达融合标定板非常适合作为这一步的公共基准:视觉侧是搭载AprilTag编码阵列,相机拍摄后可解码得到特征点的像素坐标与板体姿态,部分遮挡状态下也能稳定识别;激光侧是高精度镂空圆孔阵列,激光点云照射后可形成清晰的圆环特征,算法能精准拟合出圆心的三维坐标。视觉特征与激光特征在物理上一一对应,基于多组不同姿态的采集数据,结合最小二乘法、光束平差法迭代优化,就能求解出激光雷达到相机的6自由度外参矩阵,完成两类传感器的空间对齐。
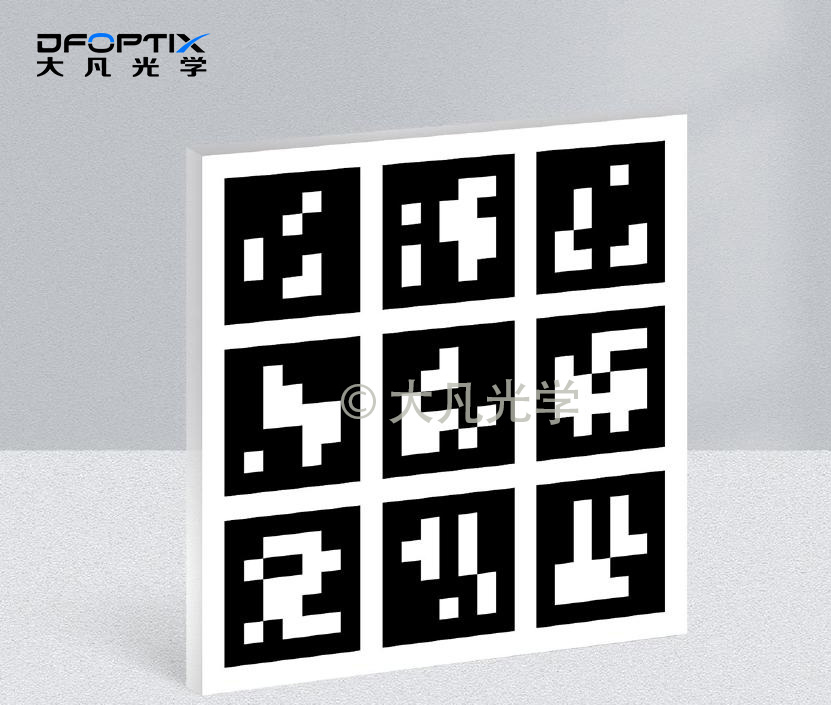
在此基础上,进一步对齐IMU坐标系。以标定板的视觉姿态为参考真值,同步采集IMU的角速度、加速度输出,通过多组不同姿态下的对应数据,求解IMU坐标系与相机坐标系之间的旋转与平移关系。这样一来,激光雷达、相机、IMU就都纳入了同一个世界坐标体系,空间维度的初始化基本完成。
2、时间同步校准:校准不同传感器的时间轴偏差
空间对齐之后,还要消除时间错位的问题。粗同步通常采用硬件触发方案,让三者共用同一触发信号,压缩时间偏移范围;想要更高精度的同步精度,还需要通过动态标定实施精细校准。
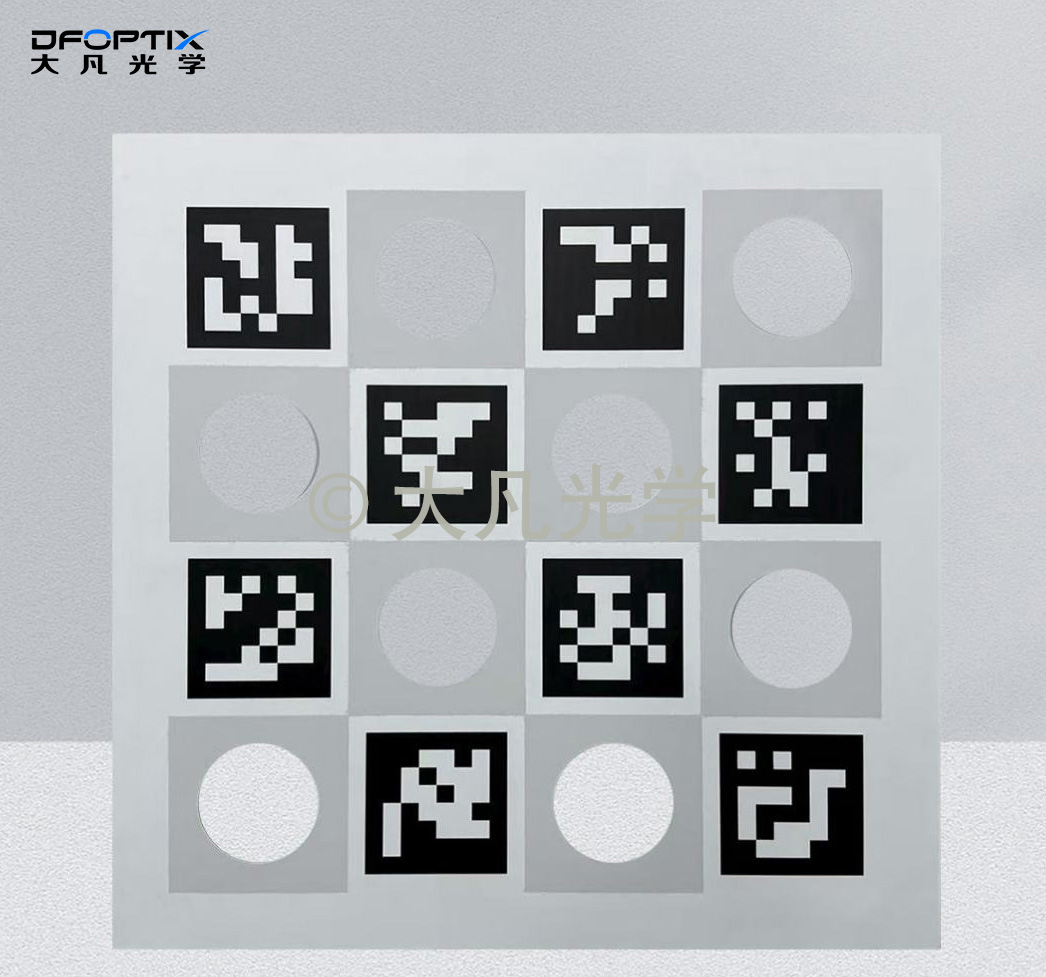
具体操作中,驱动标定板做匀速直线或转动运动,三类传感器同步采集运动过程中的特征数据。通过提取标定板上特征点的运动轨迹,对比不同传感器的运动相位与峰值时刻,就能计算出彼此的时间偏移量,完成时间戳校准。这一步对特征提取的稳定性要求较高,可选用大凡光学激光雷达融合标定板,这款标定板融合了反射率特性与编码的抗遮挡优点,在动态运动场景下也能稳定输出位姿数据,可较好地支撑时间同步的特征提取工作。
初始化完成后,通常需要做静态与动态双重验证:静态场景下检查点云与图像的投影对齐误差,动态场景下验证融合轨迹的平滑度,确认偏差在允许范围内,标定结果才算真正有效可用。
三、在线校准:动态场景下的漂移补偿与精度闭环
离线初始化给出了初始时空基准,但设备在实际运行过程中,机械振动、环境温度变化、长期结构磨损甚至轻微碰撞,都可能导致传感器外参出现缓慢漂移。如果只靠出厂一次性标定,运行时间久了融合精度就会逐渐下降。因此成熟的工程化落地方案里,通常会配套在线校准机制,动态补偿漂移误差,形成“初始化—运行—校准—再优化”的闭环链路。
目前行业主流的在线校准方案主要有两类,可根据场景搭配使用。
第一类是紧耦合自校准方案。在SLAM或多传感器融合算法内部,将传感器外参、时间偏移量设置作为可优化变量,利用点云配准、视觉特征跟踪、IMU预积分的多重约束,在设备运行过程中持续迭代微调参数。这种方式不需要额外布置外部设备,依靠算法自身就能补偿微小的漂移,适合长时间不间断运行的场景。但自校准修正范围有限,漂移量过大时容易出现优化发散,通常只适合补偿小幅的日常漂移。
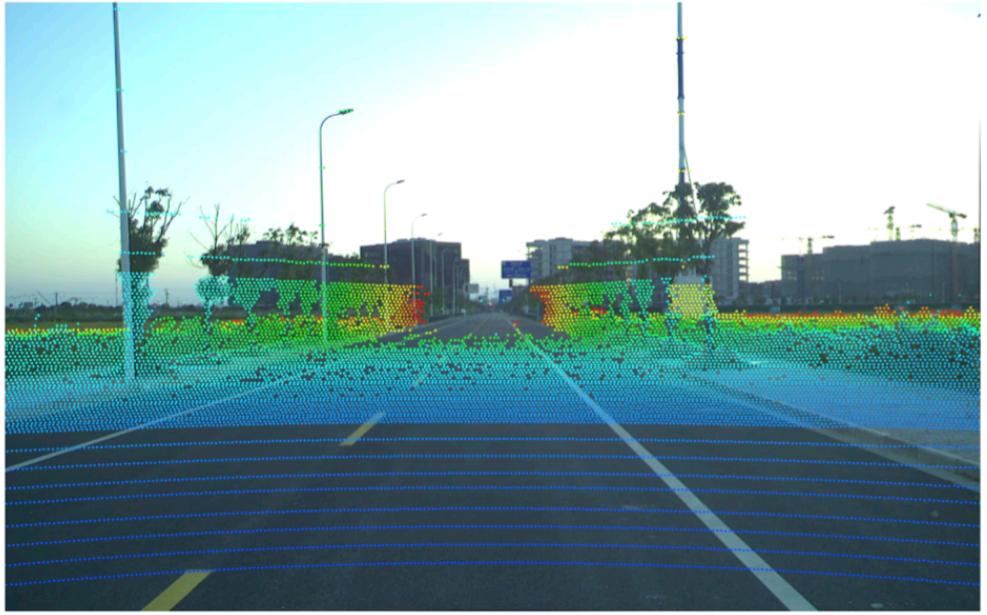
第二类是固定路标闭环校正。在运行场景内布置已知精确坐标的标准路标,比如编码标记、标准反射板,设备自动触发校准,用真值路标修正累积的漂移误差。这种方式的校准精度更高、结果更可靠,适合有固定运行路线的场景,比如园区物流车、工厂巡检机器人、固定线路的自动驾驶车辆。
工程落地中,通常会采用“在线微调+定期精校”的组合策略:设备日常运行靠算法自校准维持精度,当运行周期达到阈值,或者检测到漂移超限时,用标准标定板做一次离线精校,把外参拉回基准水平。兼顾了运行效率与长期精度,不用频繁停机标定,也能避免漂移累积影响系统性能。
四、工具选型与落地实操建议
以下场景结合大凡光学产品体系,不同场景可按需匹配,选对标定工具能显著提升标定的效率与稳定性。
实验室高精度研发与基准标定场景,优先选用玻璃基材棋盘格标定板,特征精度更高,搭配带光源标定箱可获得可控的光照环境,适合算法调优与基准外参标定,实现数据全链路可追溯。
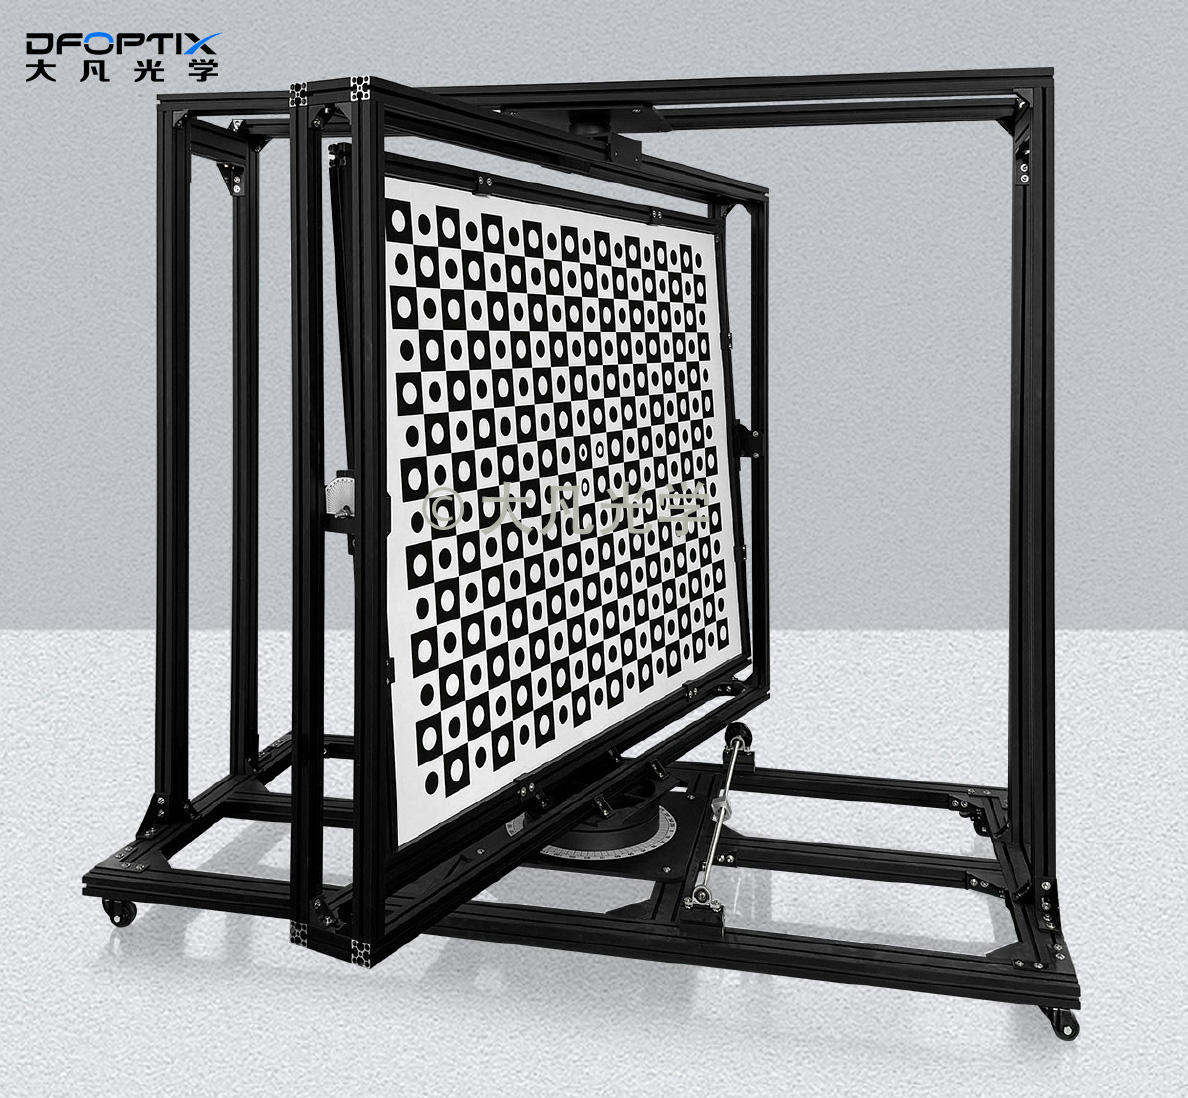
产线批量下线、外场调试场景,推荐选用大尺寸标定板与标定菲林,轻量化抗冲击,配合可移动支架能快速部署,适配量产与外场的复杂环境,兼顾标定精度与部署效率。
动态时间同步校准场景,搭配大凡光学ChArUco光学校正标定板,动态识别稳定、抗遮挡能力强,可较好支撑运动状态下的特征提取与时间对齐。
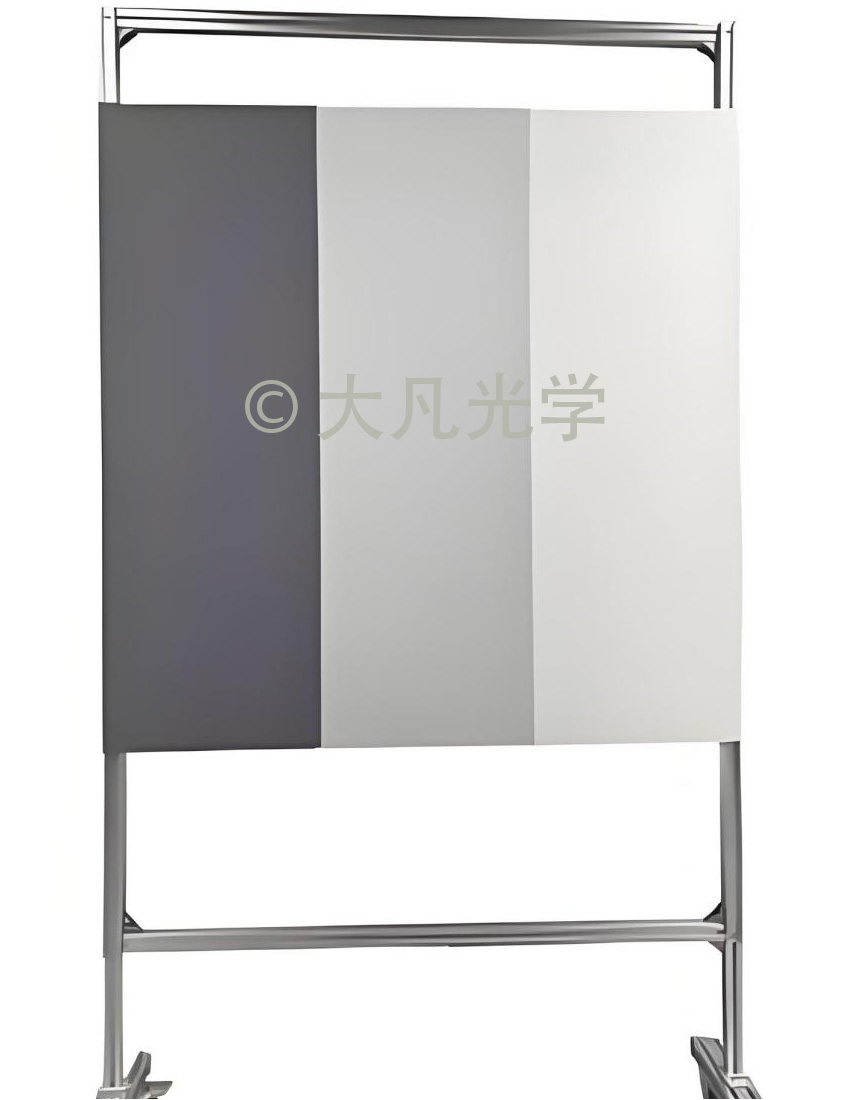
定期复检与路标准备,可选用大凡光学雷达反射率板与AprilTag编码标定板,体积小巧、部署灵活,能快速核验传感器对齐精度,也可作为固定路标准备使用。
实操中还有几个细节可以注意:初始化采集要覆盖多距离、多角度、多姿态,观测数据样本充足保障外参求解更稳定;在线校准要设置合理的漂移阈值,一旦超限及时触发离线重新标定,避免优化发散;建立标定参数档案,完整留存每次校准记录,方便追溯与问题排查。
结语
总的来说,激光雷达-相机-IMU三者的联合标定,从来不是三个传感器标定的简单叠加,而是一套空间、时间维度的系统性对齐工作。紧耦合初始化搭起统一的时空基准框架,在线校准保障全生命周期的精度稳定,二者缺一不可。而高精度的标定基准工具,则是这套体系能够落地的物理底座。只有完成可靠的时空对齐,多传感器融合才能充分发挥各传感器的优势,为感知、定位、规划业务输出可信的数据支撑。