机器视觉解析:图像是怎么形成的?一文看懂相机成像原理
日常用手机拍照记录生活,工业产线上靠视觉检测零件尺寸,安防系统通过画面识别目标,视觉图像已成为现代社会不可或缺的信息载体。我们早已习惯“所见即所得”的图像体验,却很少深究:这些清晰的画面到底是怎么来的?
说到画面大家第一反应是“像素越高越清楚”,实则图像的形成是光学投影、光电转换、误差校正共同作用的完整链路,像素只是其中一环,想要画面不仅“看得清”还能“测得准”,更离不开标定环节的精度校准。
一、光学投影:从针孔模型到镜头成像
图像的起点,是两千多年前就被发现的小孔成像现象,而现代相机的成像模型,正是在这个基础上发展而来的针孔相机模型。
1、理想模型:针孔成像的线性映射
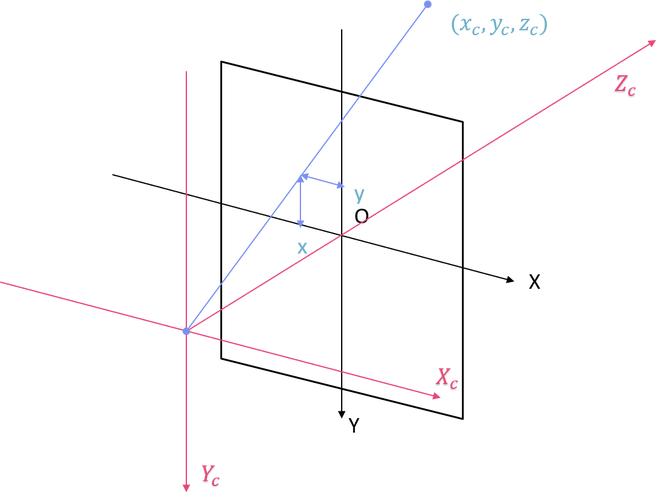
理想的针孔相机只有一个极小的透光孔,三维世界的物体反射光线沿直线穿过针孔,在另一侧的成像平面上形成倒立的实像。在这个模型里,物点、针孔、像点严格三点共线,世界三维坐标与图像像素坐标之间是纯粹的线性投影关系,这也是所有相机标定算法的理论基础。
但纯针孔模型有天然的短板:进光量太少,曝光时间长,且分辨率受孔径大小限制,只能停留在原理层面,没法满足工业与消费场景的高效成像需求。
2、镜头升级:聚光增效与光学偏差代价
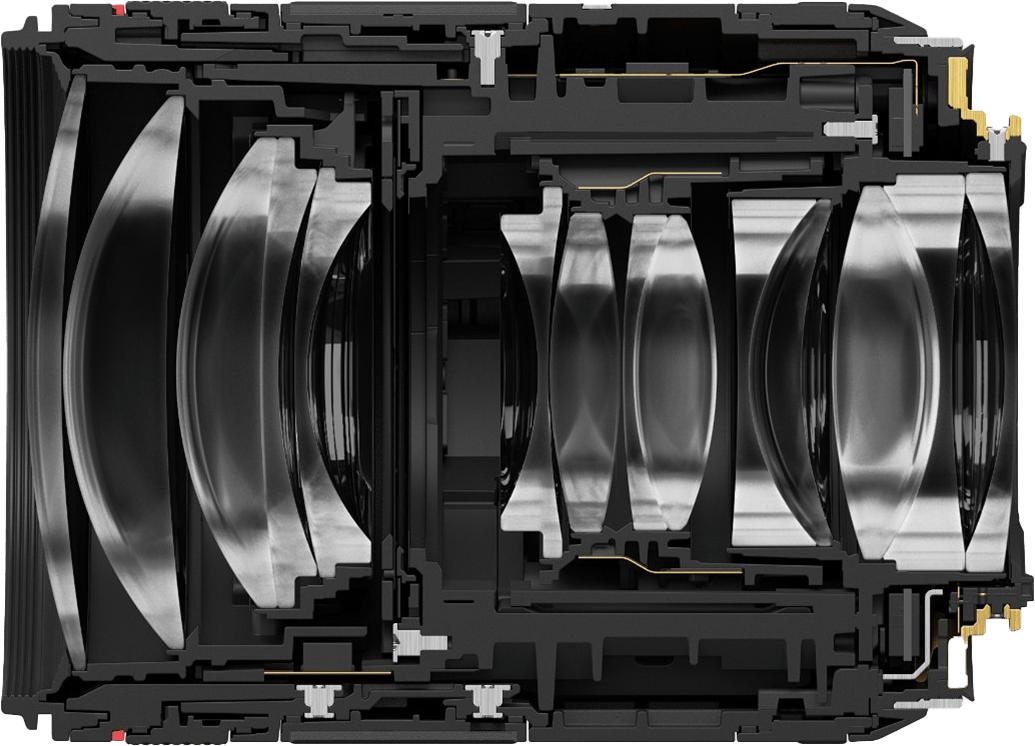
为了解决进光量与清晰度的平衡,现代相机加入了多片透镜组成的光学镜头。多组透镜组合可以将大范围的入射光线投射到传感器上,既提升了画面亮度,也能通过光学设计优化成像细节。镜头的加入让成像效率大幅提升,但也打破了理想针孔的线性关系:受光学设计、加工装配精度影响,真实镜头都会存在不同程度的像差,最典型的就是畸变。
与此同时,成像过程也伴随着四层坐标系的转换:现实中的世界坐标系,先转换为以相机光心为原点的相机坐标系,再投影到图像物理坐标系,最终映射到像素坐标系。每一层转换都对应一组参数,参数求解越准确,图像还原的几何关系就越贴近真实世界。
二、光电转换:光信号如何变成数字图像
光学投影只完成了第一步,想要得到可以存储、处理的数字图像,还要经过图像传感器的光电转换过程,这一步决定了画面的细腻度、动态范围与响应速度。
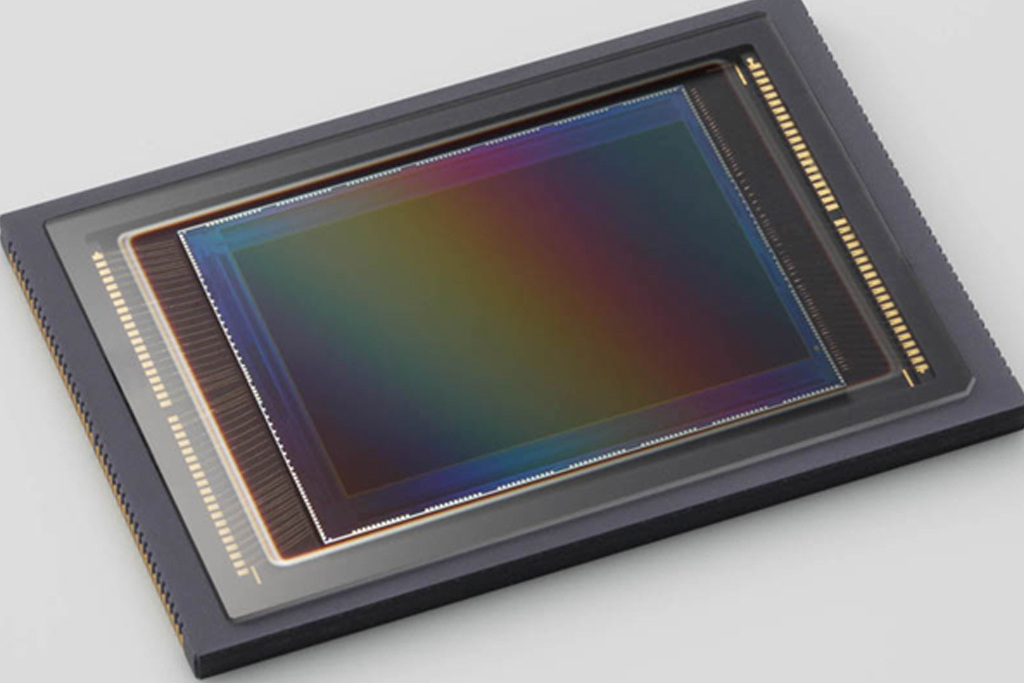
1、感光单元:把光变成电信号
图像传感器的表面布满了按行列整齐排列的感光像素,每个像素都相当于一个小型光电二极管。当光子照射到感光单元上时,会通过光电效应产生对应强度的电信号,光越强,产生的电荷就越多。这一步完成了“光信号→模拟电信号”的转换。
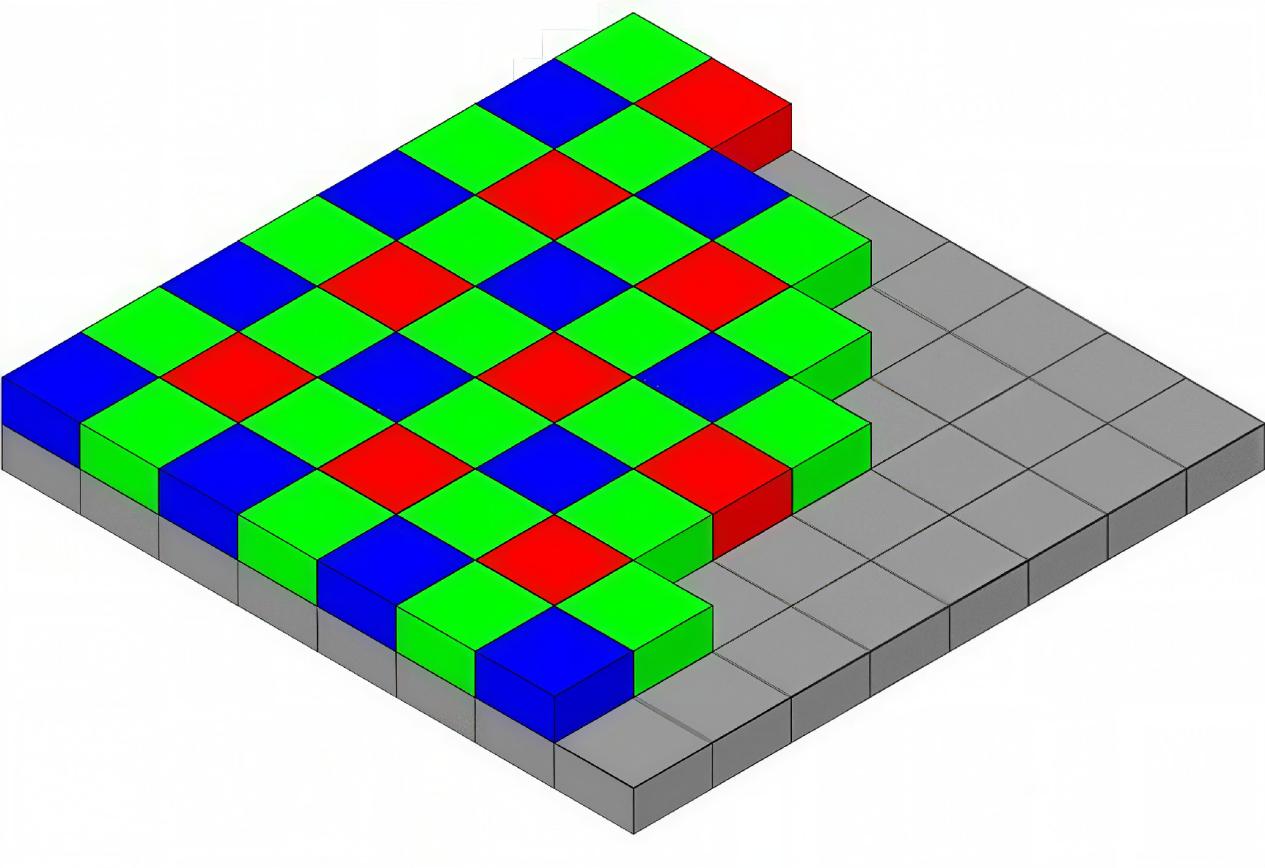
随后电路会对每个像素的电信号进行放大、模数转换,把连续的模拟量转化为离散的数字值,最终输出我们熟悉的数字图像。对于彩色相机,还会通过拜耳滤镜与色彩插值算法,还原出每个像素的RGB色彩信息。
2、关键参数:不止像素数量那么简单
很多人评价成像质量只看像素总数,实则像元尺寸、动态范围、快门类型同样关键。像元尺寸越大,单个像素接收的光量越多,弱光成像效果越好、图像噪声越低;动态范围决定了相机同时记录亮部与暗部细节的能力,在明暗对比强烈的检测场景中尤为重要。
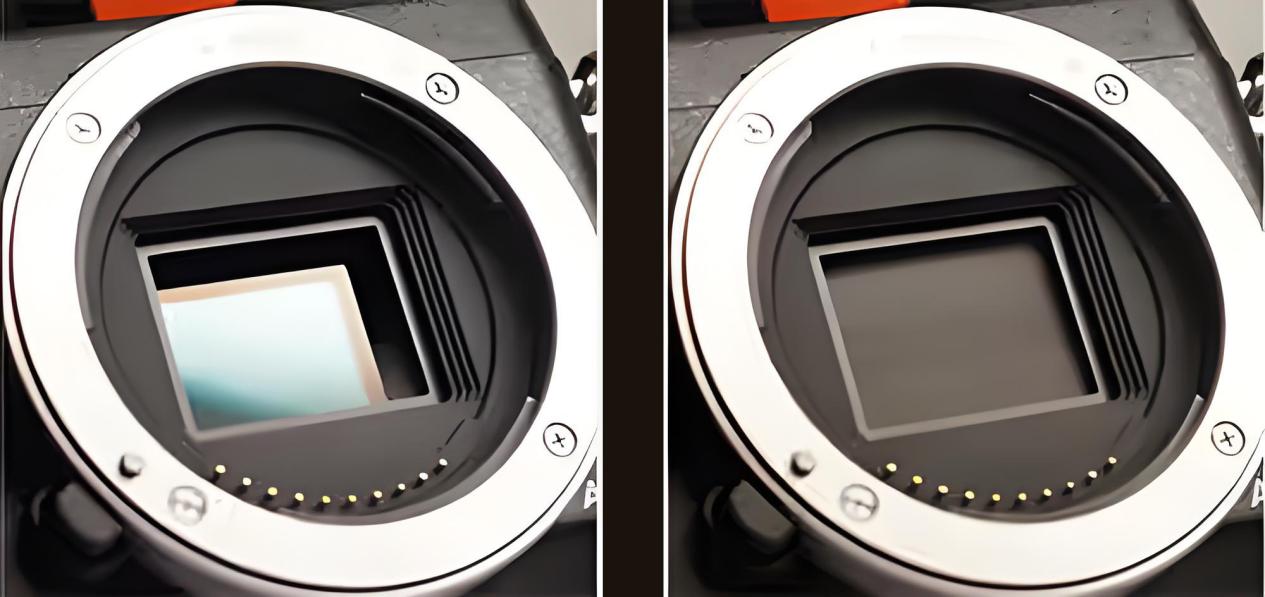
而快门类型则直接影响动态场景的成像质量。全局快门整帧像素同时曝光,运动物体不会产生形变,适合高速分拣、在线检测场景;卷帘快门逐行扫描曝光,成本更低、功耗更小,但高速运动下容易出现“果冻效应”,更适合静态或低速检测场景。
三、为什么需要标定:消除真实成像的天然误差
如果镜头完全符合理想针孔模型、传感器装配零偏差,那拍出来的图像就能直接对应真实几何关系。但在实际工程中,各类误差天然存在,这也是相机标定不可或缺的原因。
1、畸变:最常见的光学偏差
畸变主要分为径向畸变与切向畸变两类。径向畸变最为普遍,它由透镜的球面特性导致:画面中心畸变小,越靠近图像边缘畸变越明显,表现为桶形畸变(画面向外鼓)或枕形畸变(画面向内收),广角、鱼眼镜头的径向畸变尤为显著,现实中的直线到了画面边缘会变成弧线。
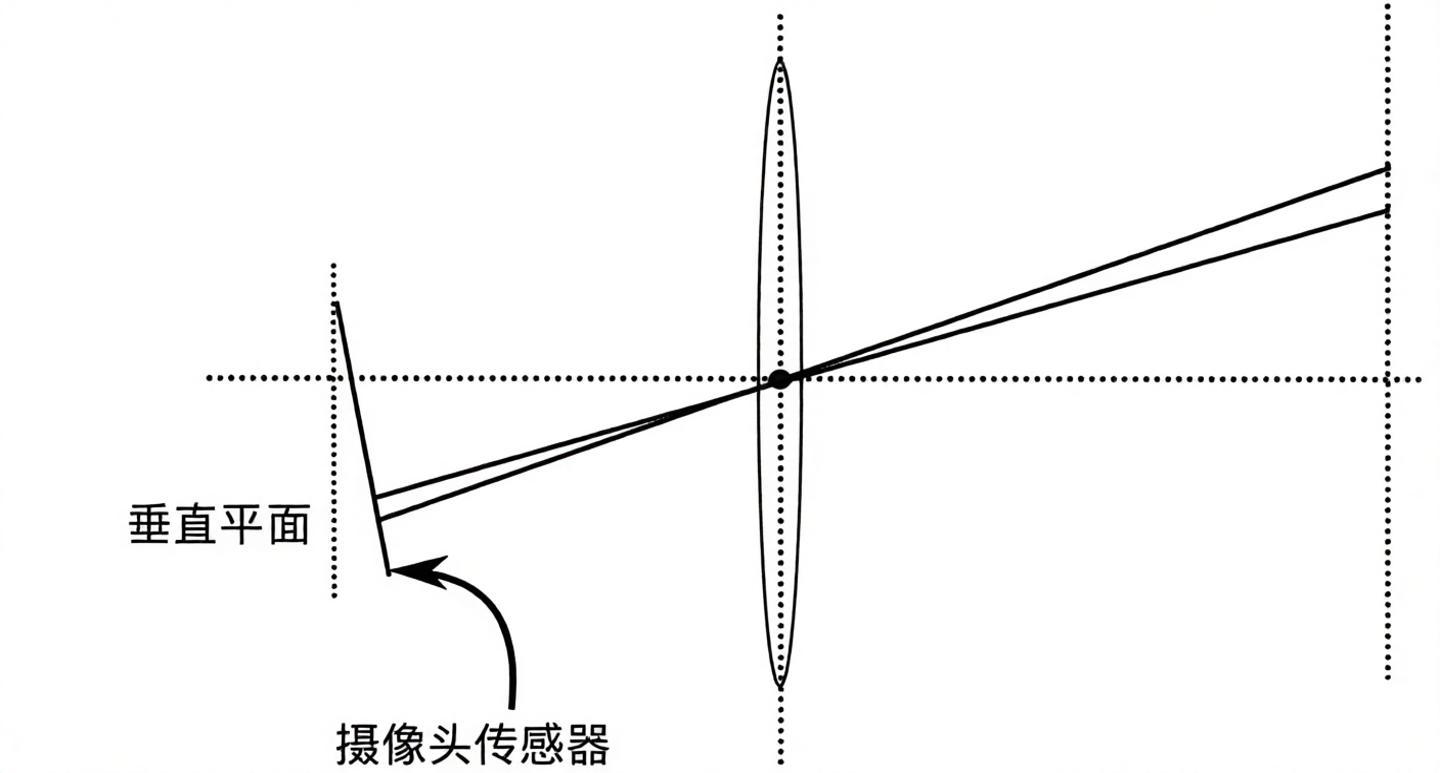
切向畸变则来自装配偏差:如果镜头与传感器平面不严格垂直平行,画面就会出现梯形偏移,整体几何关系倾斜。这两类畸变都会让图像的几何尺寸失真,不做校正的话,尺寸测量、空间定位都会出现明显误差。
2、透视与姿态带来的系统偏差
除了光学畸变,透视效应也会影响测量结果。同样大小的物体,离镜头近看起来更大,离镜头远看起来更小,如果相机安装姿态有倾斜,图像还会出现近大远小的梯形变形。此外,多相机系统如果各自独立成像、没有统一坐标系约束,拼接时就会出现物体断裂、坐标错位的问题。
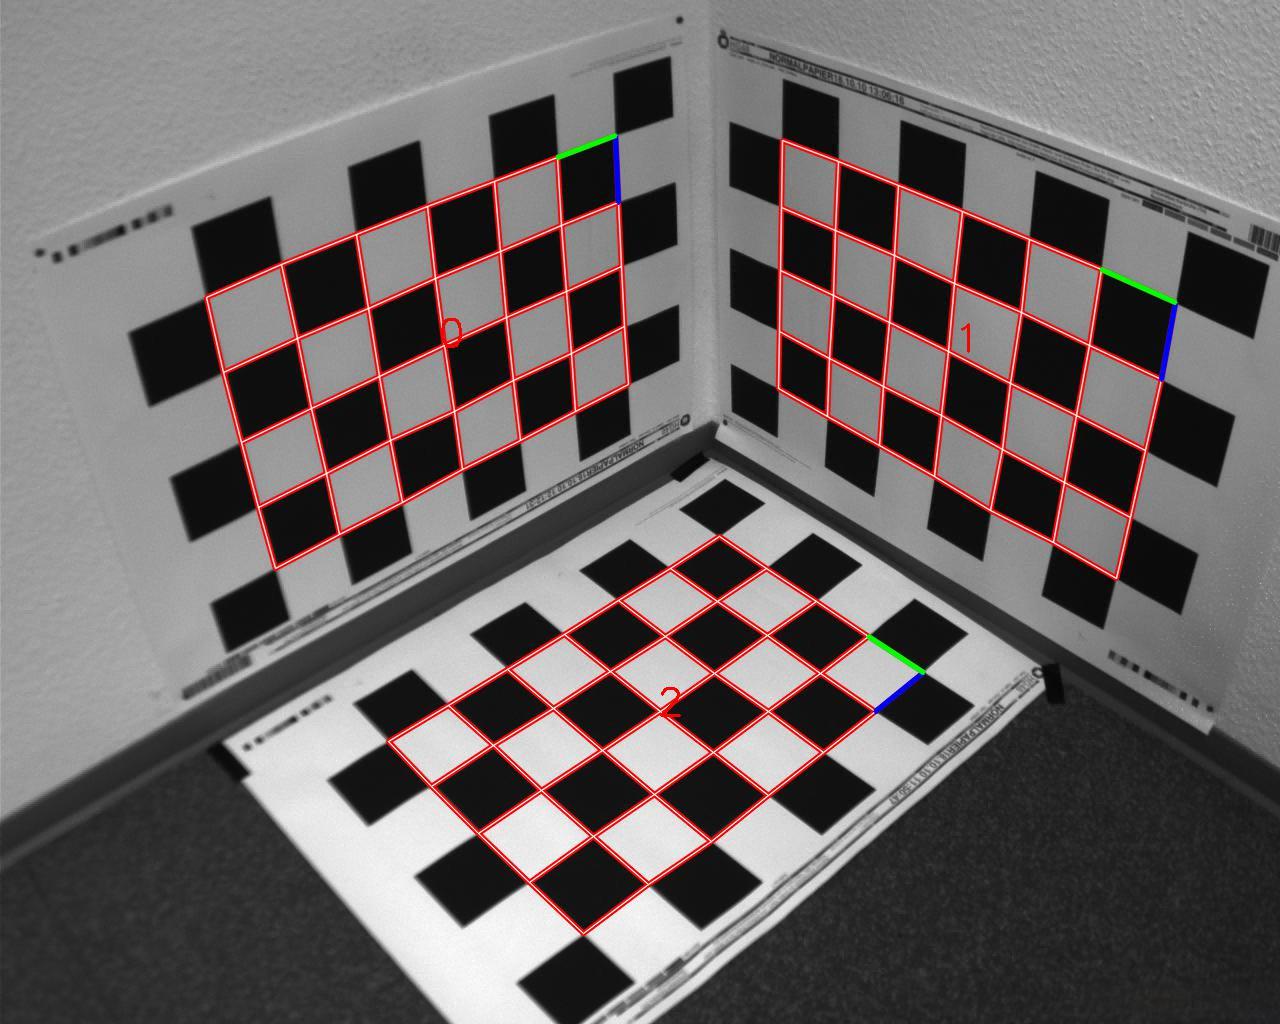
这些误差靠算法优化很难完全消除,必须通过标定工具建立真实物理坐标与像素坐标的映射关系,才能把失真的图像“拉回”符合真实几何的状态。
四、精度校准:标定板如何还原真实几何关系
标定的本质,就是用已知精度的物理基准,求解相机的内参、畸变系数与外参,校正光学与安装带来的误差,让像素坐标具备可测量的物理意义。大凡光学不同类型的标定产品,刚好适配不同场景的校准需求。
1、基础标定:棋盘格适配通用场景
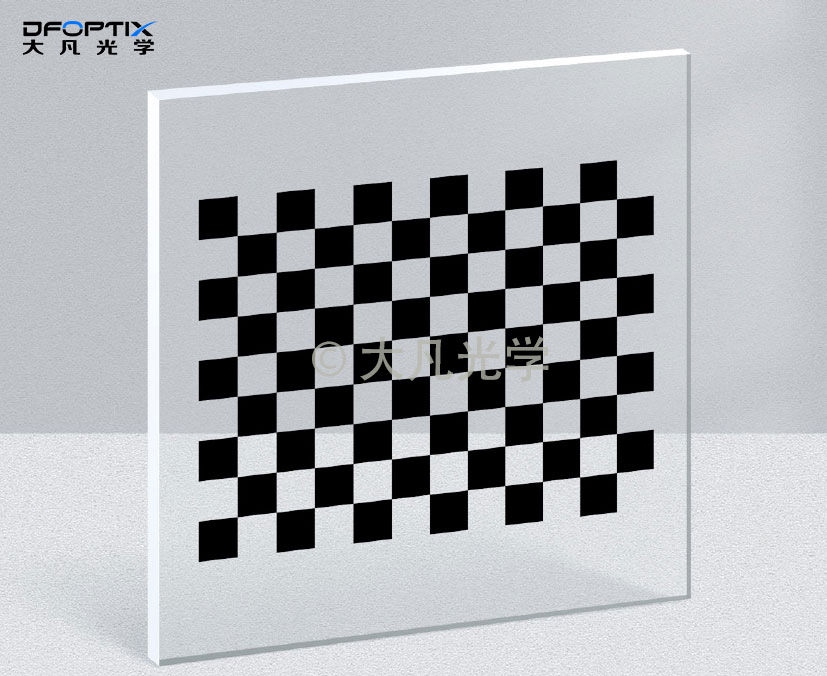
经典的张正友平面标定法以棋盘格为基准,是目前行业最通用的标定方案。大凡光学标准玻璃基底棋盘格标定板采用光刻镀铬工艺制作,特征精度可达±1μm,图案边缘锐利无毛刺,亚像素角点提取准确度高,能稳定求解相机内参与畸变系数,适配OpenCV、Halcon等主流视觉算法,是实验室研发、常规工业检测场景的常用选择。
如果是产线高频使用场景,氧化铝陶瓷基材的棋盘格标定板更为适配,哑光漫反射不易反光,耐磨抗造,适合24小时连续运行的工业环境。
2、大畸变场景:圆点标定板更稳定
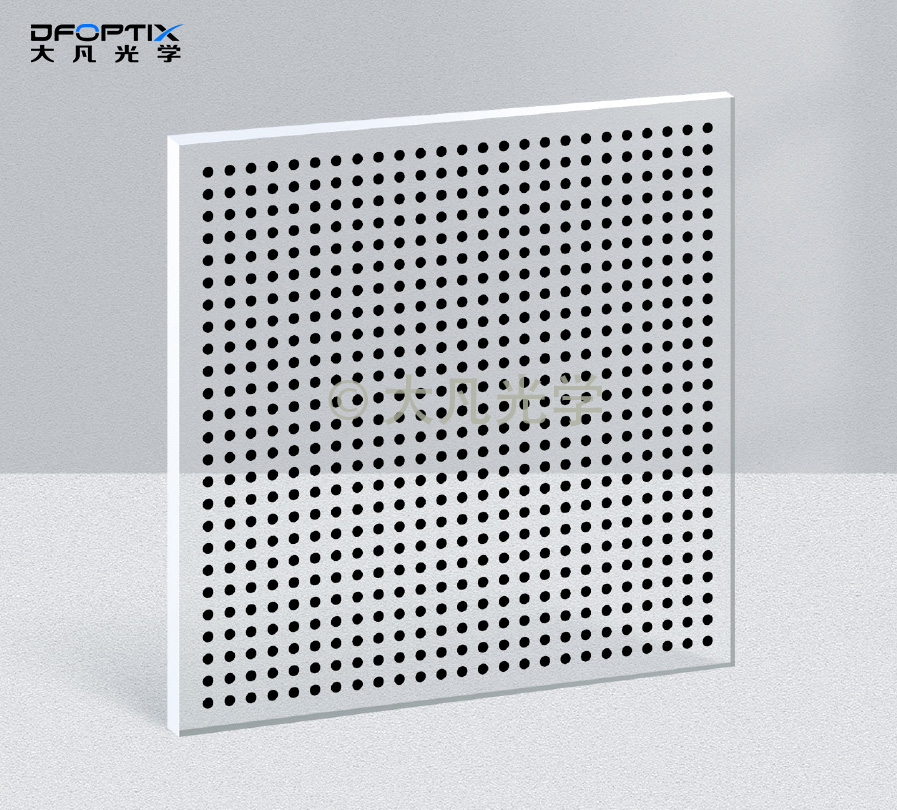
鱼眼、大广角镜头的边缘畸变非常严重,棋盘格角点容易变形漂移,导致拟合精度下降。这类场景更适合用大凡光学高精度圆点标定板:依托“透视变换下圆心位置相对稳定”的特性,哪怕在大倾斜、大畸变的画面边缘,圆点中心的提取稳定性也优于角点,能更精准地拟合各级畸变系数,把边缘画面的几何关系校正到位。
3、复杂工况:编码与特殊定制款提效
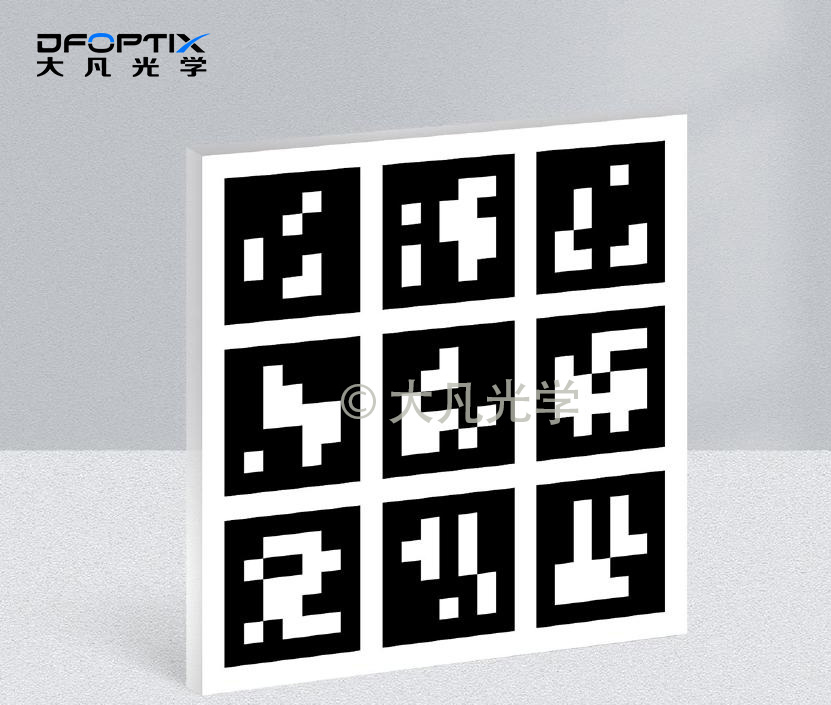
产线环境常有遮挡、光线复杂的问题,传统棋盘格很容易识别失败。大凡光学ChArUco光学校正标定板融合了棋盘格的高精度与编码的强鲁棒性,每个标记都带唯一ID,部分遮挡也能正常识别;AprilTag阵列标定板则更适合大视场、远距离场景,单帧即可解算位姿,多相机联合标定时效率更高。
针对低光照、自动化产线,带光源标定板与标定箱可以提供均匀主动照明,照明均匀度≥95%,摆脱环境光干扰,标定结果重复性更好;大视场检测、车载环视这类场景,则可以选择大尺寸碳纤维标定板,一体成型无拼接误差,轻量化易部署,兼顾精度与便携性。
结语
一张看似普通的数字图像,背后经历了光学投影、光电转换、误差校准的完整链路。光学镜头奠定了成像的基础素质,传感器决定了画面的细腻程度与动态响应能力,而标定则是让图像从“看得清”走向“测得准”的关键一步。
从理想针孔模型出发,到真实镜头的畸变、装配偏差与透视效应,每一层误差的量化与补偿,都依赖高精度的物理基准作为参照,标定板就像连接理论与落地的桥梁。理解不同标定器件的能力边界、不仅能解决对应工程问题,也比片面追求某一项参数指标更为重要。选型时避免过度堆叠配置,先理清场景中的主要误差来源,让标定工具去匹配那一条最关键的误差链条。