多相机阵列全局标定:无重叠视场下的坐标统一与光束平差法优化
做过宽幅工业检测、分布式全景监控或多视角三维扫描的朋友,多半都遇到过这类问题:多台相机各司其职覆盖大范围,相邻视场几乎没有重叠区域,单台标定精度都达标,可一旦做跨相机数据拼接、尺寸测量或目标追踪时,各相机输出坐标总对不上,偏差能差出数毫米甚至数十厘米。反复调算法、补特征点收效甚微,其根源在于无重叠视场缺乏公共特征约束,逐台标定会导致误差层层累积,全局基准离散。
针对这一特点,无重叠阵列的标定核心,从来不是实现“相机之间互相校准对齐”,而是让所有相机共同对齐到同一个全局物理基准上,再通过光束平差法做全局优化,抑制逐台标定带来的累积误差。
一、无重叠视场:多相机阵列标定的共性难题
常规多相机标定的逻辑,是依靠重叠区域内的公共特征点,求解相邻相机之间的相对位姿,再逐步拼接得到完整全局坐标系。但在很多工程场景里,相机阵列天然没有充足的重叠视场,这套方法就会失效,核心难点集中在三点。
首先是缺少天然公共约束。宽幅卷材检测、大面板尺寸测量这类场景,多台相机沿幅宽方向并排布置,每台负责一段区域,相邻视场重叠极少甚至完全不重叠;园区、厂区的分布式监控阵列,各相机分管不同区域,同样没有连续的公共特征。没有视场重叠就没有直接的位姿约束,相机之间没法靠特征匹配建立关联,自然也就没法直接对齐坐标。
其次是逐台标定的误差累积。如果每台相机单独做内参标定,再用各自的局部坐标系做数据拼接,相当于每台相机都有自己的“原点和标尺”,基准不统一带来的偏差会随着相机数量增加逐步放大。阵列规模越大,累积误差越明显,跨相机测量的一致性显著恶化。
第三是全局一致性难以保障。没有统一基准的阵列,极易出现“单台看都准,拼在一起不准”的情况。比如宽幅产品检测中,同一根线条跨两台相机成像,算出来的宽度、直线度都会出现系统性偏差;目标跨视场追踪时,坐标会出现跳变,直接影响追踪的连续性与定位准确性。
二、坐标统一的核心:用全局物理基准打通独立坐标系
无重叠视场下的坐标统一,底层逻辑其实并不复杂:不再试图让相机之间互相对齐,而是引入一套全局共享的物理基准,让每台相机都和这套基准建立坐标映射,所有相机自然就归入了同一套世界坐标系。
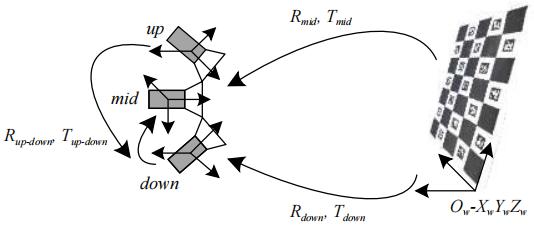
这套全局基准需要满足两个核心条件:一是基准本体几何精度足够高,坐标位置可追溯,避免基准本身的误差传导给所有相机;二是基准特征能够被阵列中的每台相机观测到,或者可以通过标准化的方式传递到每台相机的视场内。
目前工程中比较常用的实现路径有三类。
第一类是单块大尺寸基准板方案,适合中小幅面的并排阵列。用一块足够大的高精度标定板同时覆盖所有相机的视场,每台相机拍摄标定板的对应区域,依托同一块板的全局坐标体系,一次性建立所有相机与世界坐标系的映射关系。这种方案的约束直接、误差环节少,在幅面与精度匹配的前提下,整体精度通常相对较高。
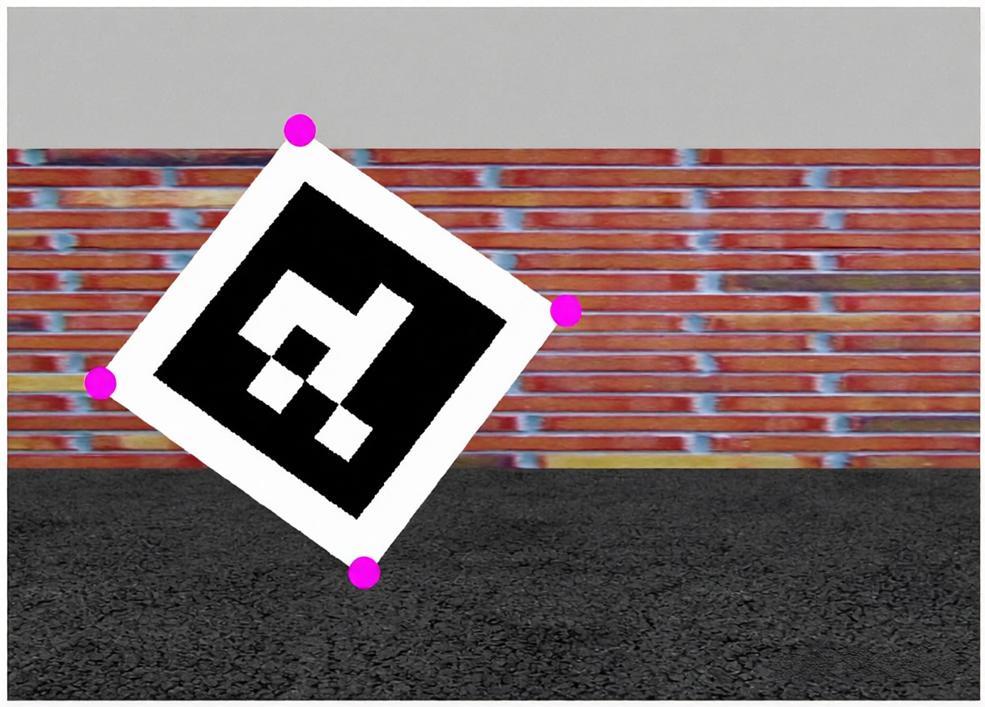
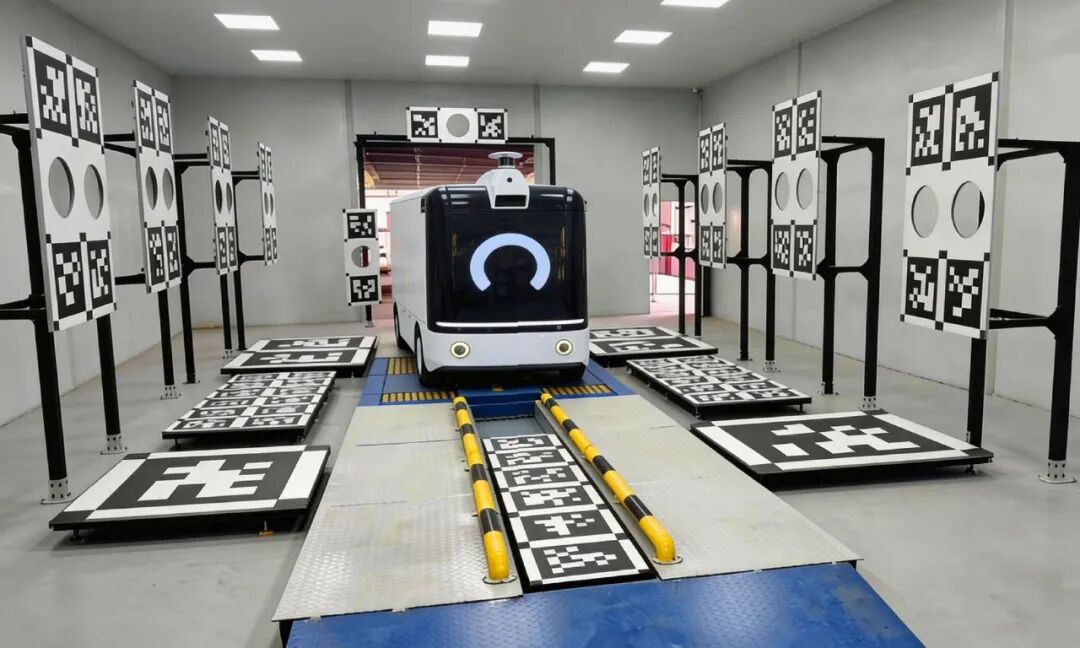
第二类是编码基准场方案,适合大幅面、分布式阵列。在整个工作区域内分散布置多个带唯一ID的编码标记,所有标记的全局空间坐标预先校准确定;每台相机只要采集至少3个编码标记,就能通过标记的已知坐标解算出自身在全局坐标系中的位姿。这种方案灵活度高,不受单块板尺寸限制,能覆盖非常大的场景范围。
第三类是立体基准传递方案,针对三维空间中的无重叠阵列。用三维标定板、多面体标定板作为空间基准,提供不同深度、不同角度的特征点,让多视角、不同深度的相机都能获取充足的空间约束,对齐到同一套三维坐标系中。
三、光束平差法:从逐台拼接误差到全局最优解
有了全局物理基准做基础,想要进一步降低误差、提升全局一致性,还要靠光束平差法(Bundle Adjustment,BA)做全局优化。它和逐台独立标定的最大区别,在于不再分步求解每台相机的参数,而是把所有变量放进同一个优化框架里一次性求解。
1、优化底层逻辑
简单来说,光束平差法会把每台相机的内参、外参,以及所有基准特征点的空间坐标,都作为待优化的变量;以所有特征点的重投影误差总和最小为目标,通过迭代不断调整参数,直到全局误差收敛到最小值。
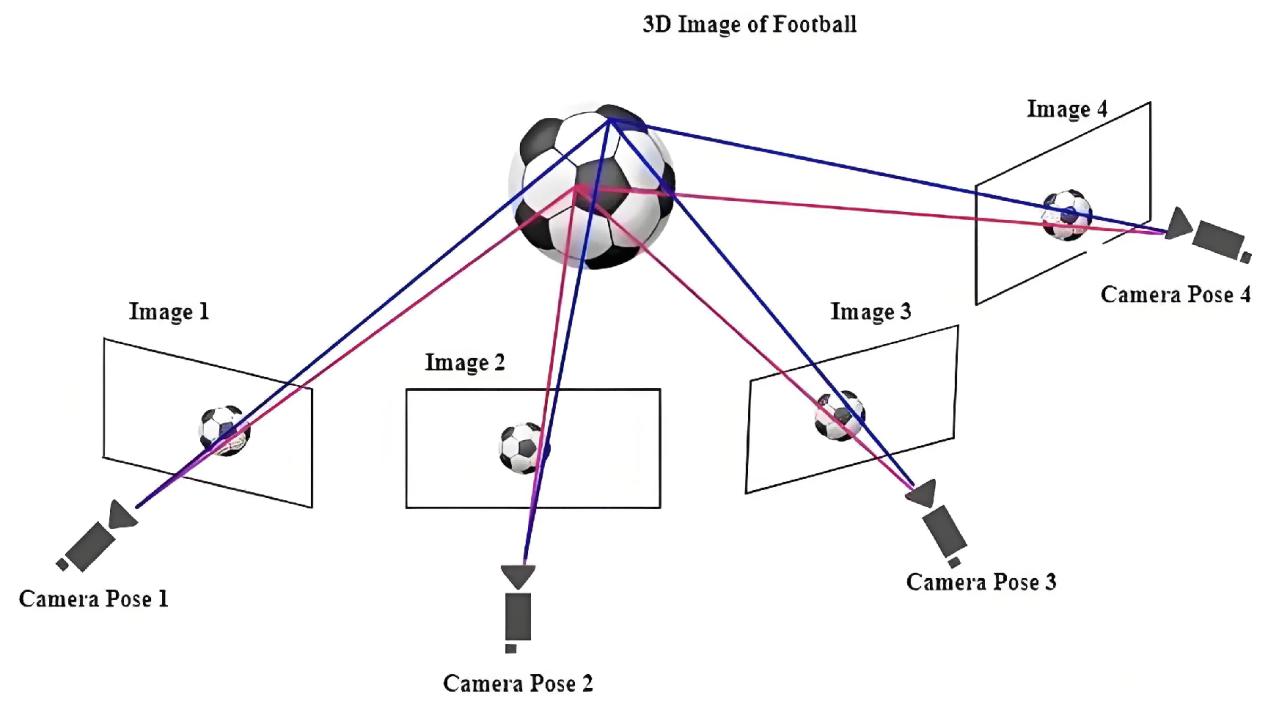
在无重叠视场场景中,它的优势非常明显:每台相机都和全局基准产生约束,BA会把这些约束联合起来平衡求解,规避分布求解模式下“前一台的误差传给后一台”的累积效应。相比逐台标定再拼接的方式,全局优化后的坐标一致性通常会有明显提升,阵列规模越大,全局优化带来的增益越显著。
2、效果的两个关键前提
因此,光束平差法不是“万能优化器”,它的效果高度依赖输入数据的质量,两个前提非常关键。
一是特征提取的精度。基准特征的坐标越准确、图案边缘越清晰,亚像素提取的误差就越小,优化的初始输入越可靠,最终收敛的结果也就越精准。如果基准板本身特征模糊、位置偏差大,再优秀的优化算法也很难输出理想结果。
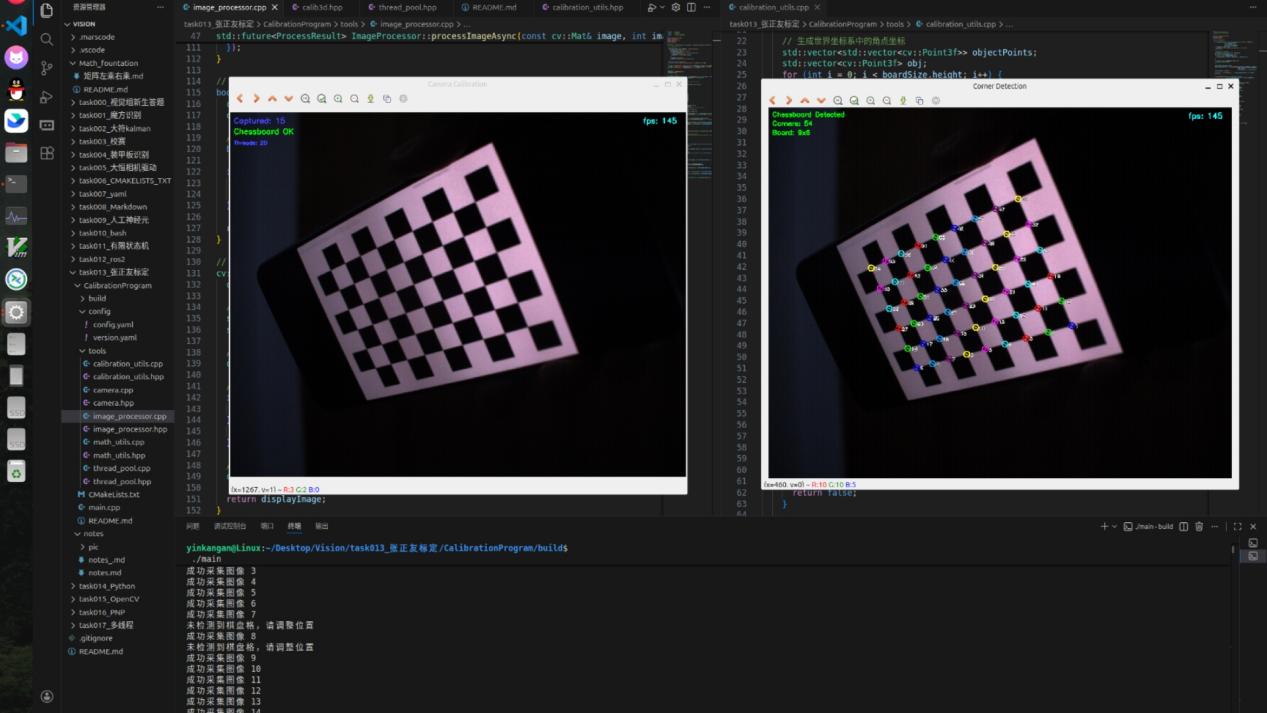
二是约束的充足度。每台相机对应的基准特征数量越多、特征分布越均匀,约束就越充分,优化过程越不容易出现过拟合或陷入局部最优解。因此标定采集时,尽量让特征覆盖每台相机的完整视场,多采集几组不同位置、不同角度的数据,优化效果会更稳定。
四、场景化选型:结合标定工具的落地方案
不同规模、不同维度的无重叠阵列,适配的基准工具不同,结合大凡光学的产品体系,可按需匹配对应的方案。
1、中小幅面并排阵列:大尺寸平面标定板做全局基准
对于3~6台相机组成的中小幅宽检测阵列,优先选用大凡光学大尺寸平面标定板作为全局基准。单块一体成型最大可做到3m×5m,无需拼接,能同时覆盖多台相机的总视场;棋盘格、圆点阵列的特征精度可控,图案边缘锐利,能为特征提取与BA优化提供质量较高的输入数据。
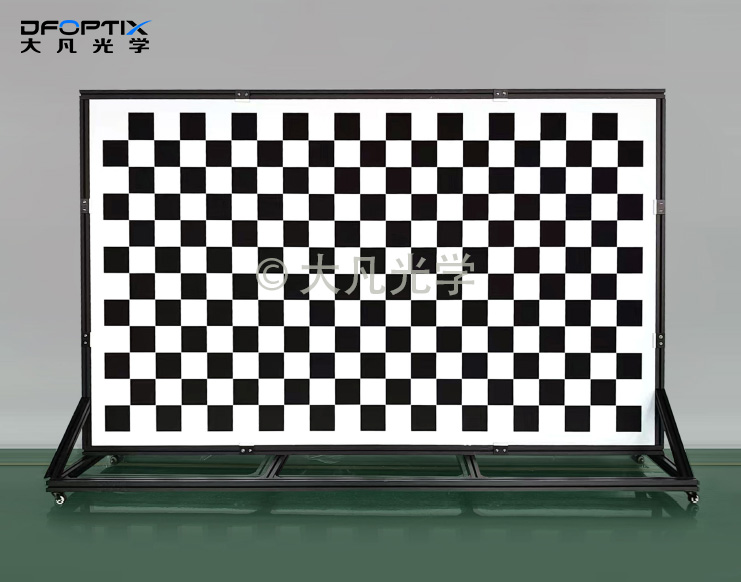
基材可根据场景选择:实验室高精度场景选玻璃基底款,平面度与特征精度表现更优;工业产线高频使用场景,可选碳纤维或铝合金基材款,轻量化、抗冲击,更适配产线环境。标定采集时,整板一次覆盖所有相机,配合光束平差法全局优化,就能实现多相机坐标的精准统一。
2、大幅面分布式阵列:二维码标定板搭建基准场
对于超宽幅检测、园区分布式监控这类单块板无法覆盖的场景,可采用大凡光学二维码标定板搭建全局编码基准场。每个编码标签都带有全局唯一ID,坐标可预先校准,分散布置在整个工作区域内;每台相机只要拍到一定数量的有效标签,就能解算出自身的全局位姿。
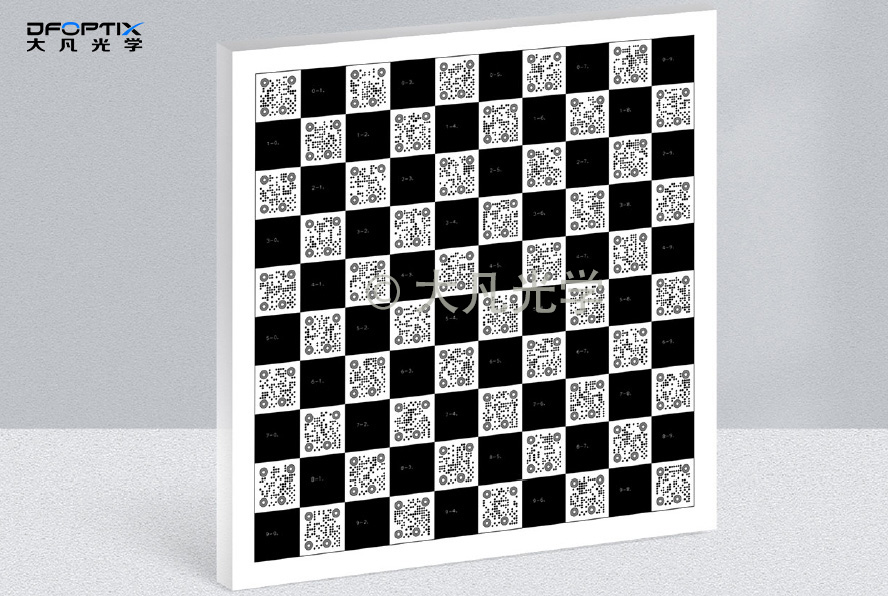
编码标记的抗遮挡能力较强,即使部分区域被遮挡,也能通过剩余标签完成定位,非常适合复杂的分布式场景。所有相机的位姿解算完成后,再通过光束平差法做一次全局优化,进一步压低整体误差,就能在大范围内实现较为理想的坐标一致性。
3、三维空间阵列:立体标定板提供多深度约束
针对多视角三维扫描、机器人多目感知这类空间无重叠阵列,推荐选用大凡光学三维立体标定板或多面体标定板。这类产品能输出多深度、多角度的空间特征,而非单一平面的约束,更适合三维坐标系的全局统一。
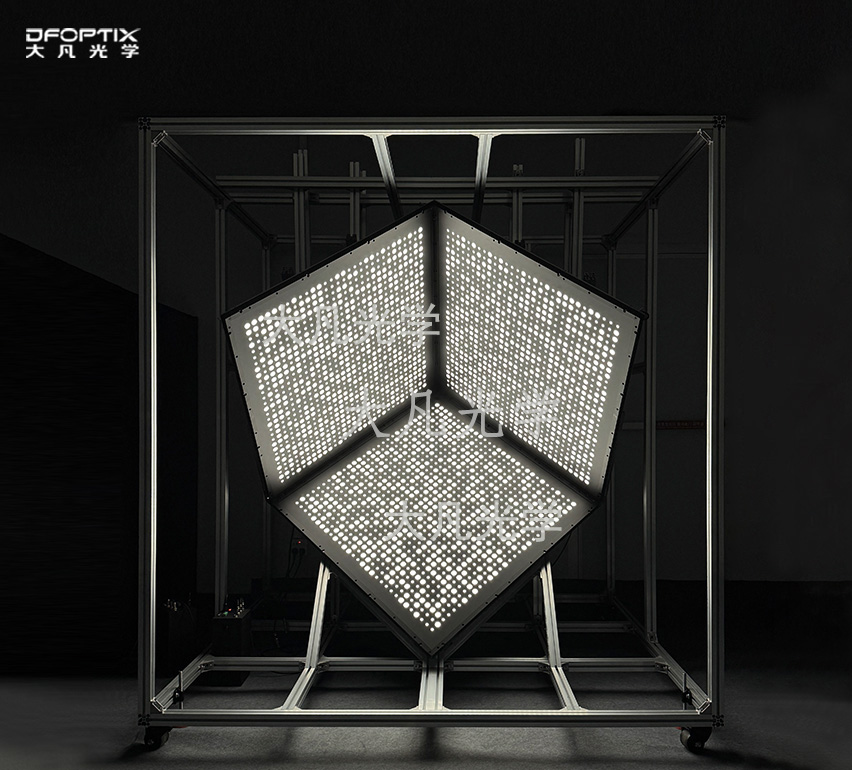
所有相机从不同视角拍摄同一立体基准,获取不同深度的特征点坐标,再通过光束平差法联合优化三维位姿,既能对齐平面坐标,也能统一深度基准,实现三维空间下的全局坐标统一。
4、实操优化的几点建议
想要标定效果更稳定,几个实操细节可以留意。
第一,基准精度预留冗余。标定板的精度建议高于系统目标精度3倍以上,为算法优化预留充足公差,避免基准精度成为整个系统的精度短板。
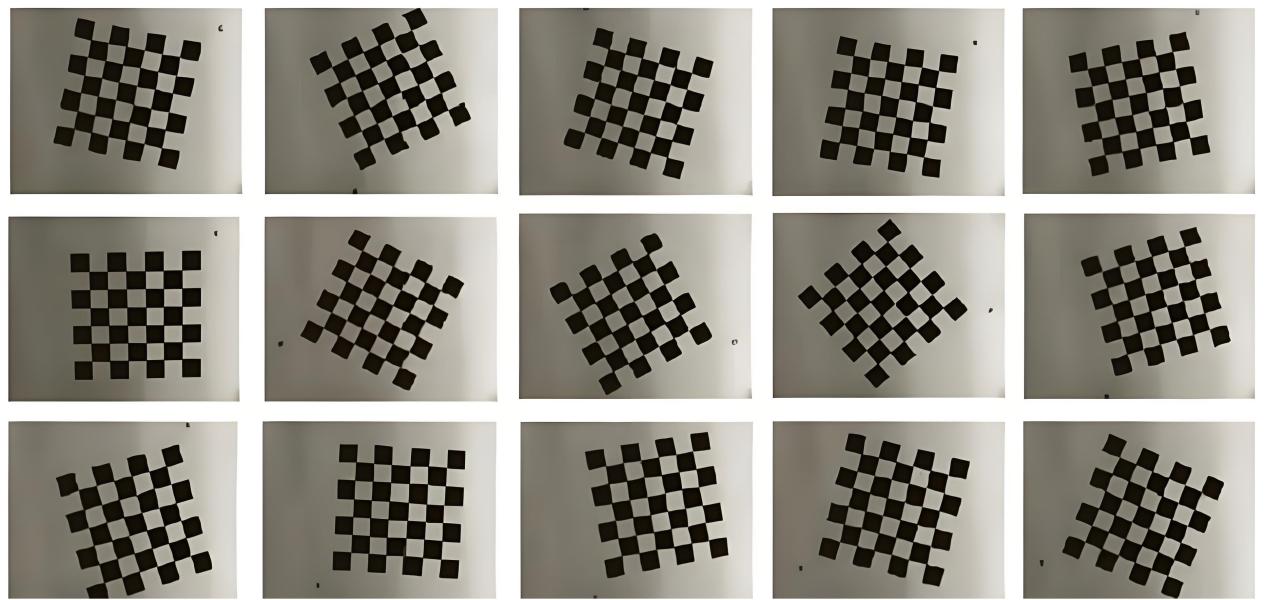
第二,多姿态采集增约束。不要采集一组静态数据,平移、旋转标定板,采集10~15组不同位姿的数据,增加约束维度,能让BA优化的结果更稳定、不易陷入局部最优。
第三,定期复校保稳定。设备振动、温湿度变化、长期使用后的微小位移,都会造成相机位姿漂移。建议根据使用频率建立定期复校流程,用基准板快速核验精度,出现偏差及时修正,维持全局坐标的长期稳定性。
结语
总的来说,无重叠视场的多相机阵列全局标定,本质是思路的转变:从“相机之间互相对齐”,升级为“所有相机统一对齐同一套全局物理基准”,再依托光束平差算法完成全局优化,就能有效消解逐台标定的误差累积问题,实现跨相机的坐标统一。