相机标定解析:全局与卷帘快门混合系统,为什么动态场景总是对不齐?
在工业视觉与智能装备领域,全局与卷帘快门的“混搭”配置十分常见。比如高速跟踪用全局快门抓拍动态目标,精细检测用卷帘快门拍摄细节等。这种组合虽兼顾了性能与成本,但工程落地时常常碰到一个共性难题:静态场景配合正常,一到动态场景就出现目标错位,反复调算法也收效甚微。
问题根源在于两种快门的时间机制纯在本质差异。全局快门整帧在同一时刻完成曝光,时间戳统一;卷帘快门则逐行扫描曝光,整帧图像由不同时刻采集的行拼接而成,缺乏统一时间基准。因此当两套系统混合工作时,只做帧级的粗略同步远远不够,必须深入到行曝光维度进行时间对齐与误差补偿。一个月前,大凡光学曾在《卷帘快门与全局快门的标定有什么不同?》中探讨过单类相机的特性;本期我们将为大家拆解全局与卷帘混搭场景下的时空同步痛点,深度解析混搭场景下的时空同步痛点与补偿策略。
一、时间机制差异:混合系统对齐的天然壁垒
想要解决混合系统的时间对齐,首先要理清两类快门的时间属性差异,以及误差产生的源头。
全局快门的成像逻辑可以理解为“整帧定格”:所有像素在同一时刻开始并结束曝光,一整幅图像对应一个明确的时间点。它在运动场景下不会产生几何形变,适用于高速抓拍、动态定位,但传感器成本相对更高。
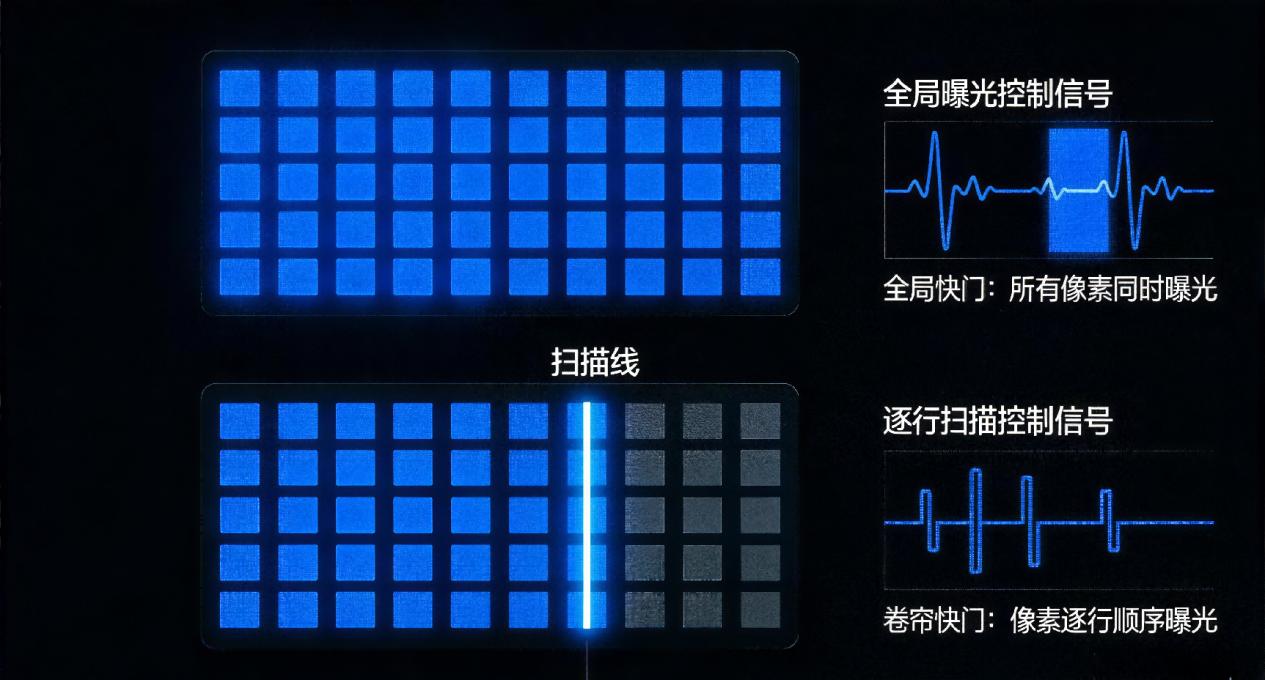
卷帘快门则是“逐行接力曝光”机制:传感器从上到下按行依次启动曝光、依次读出数据,每一行都有自己独立的曝光时刻。整帧图像相当于同一时间线上不同切片的拼接,静态场景下成像稳定、性价比突出,但在运动状态下会出现典型的“果冻效应”,物体呈现倾斜、拉伸等几何变形。
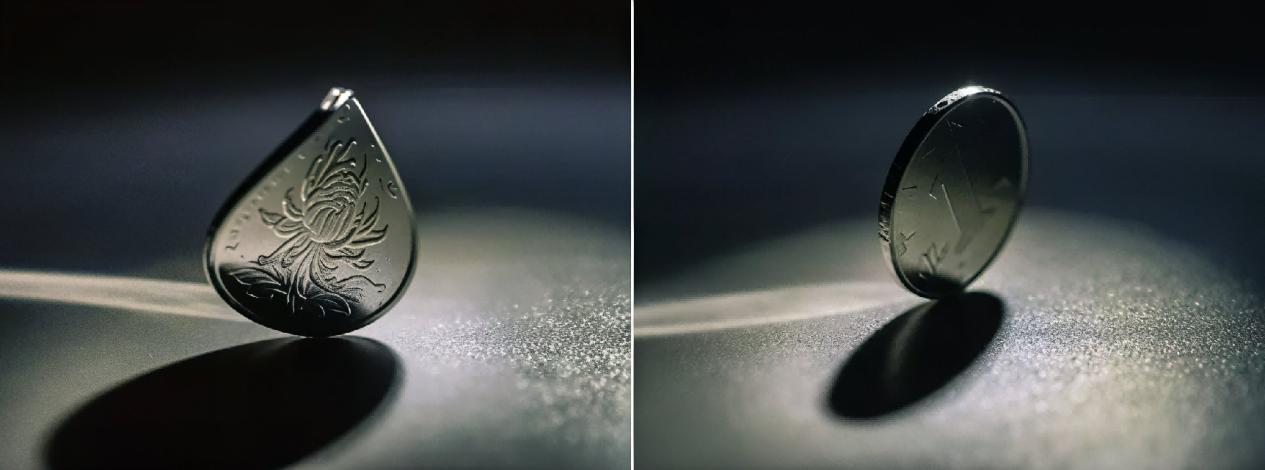
在混合系统里,这种时间机制的差异会被直接放大。如果简单用帧起始时间做对齐,全局快门的“同一时刻画面”,对应到卷帘快门上其实是分布在数毫秒时间里的多行画面。目标运动速度越快,错位就越明显:每秒数米的产线上,几毫秒的时间差就能带来亚毫米至毫米级的位置偏差,放到精密检测场景中,已经足以影响良率判定的准确性。
二、两层对齐逻辑:硬件同步打底,行级校准补精度
解决混合系统的对齐问题,不能只靠算法端拟合,需要从硬件到算法分层推进,两层配合才能达到理想效果。
1、硬件同步:锁死帧级基准
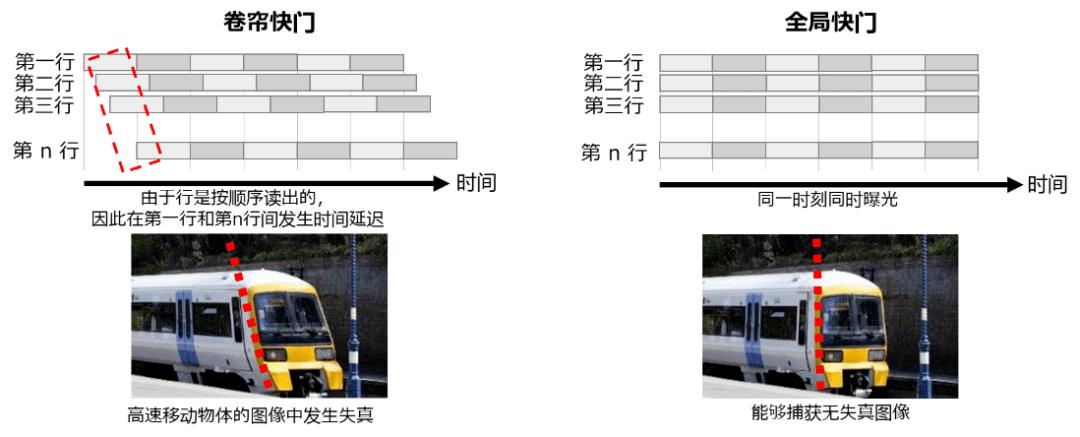
第一层是硬件级的帧同步。给两类相机接入统一的硬件触发信号,设定共同的时间基准,把帧级的时间偏差控制在微秒级。这一步能解决“帧差级”的大误差,但还处理不了卷帘快门内部的行时间差:触发信号通常只能决定第一行的起始时刻,后续每行的读出延迟依然存在。
2、行级建模:细化时间颗粒度
第二层是行级的时间建模与对齐。这一步的核心,是给卷帘快门的每一行都赋予准确的时间戳。卷帘快门的行曝光过程是均匀线性的,只要知道总行数与单行读出时间,就能通过线性公式计算出任意一行对应的真实时刻。工程上通常选取画面中间行作为卷帘帧的参考时间点,和全局快门的整帧时刻做对齐,能把平均时间误差降到较低水平。
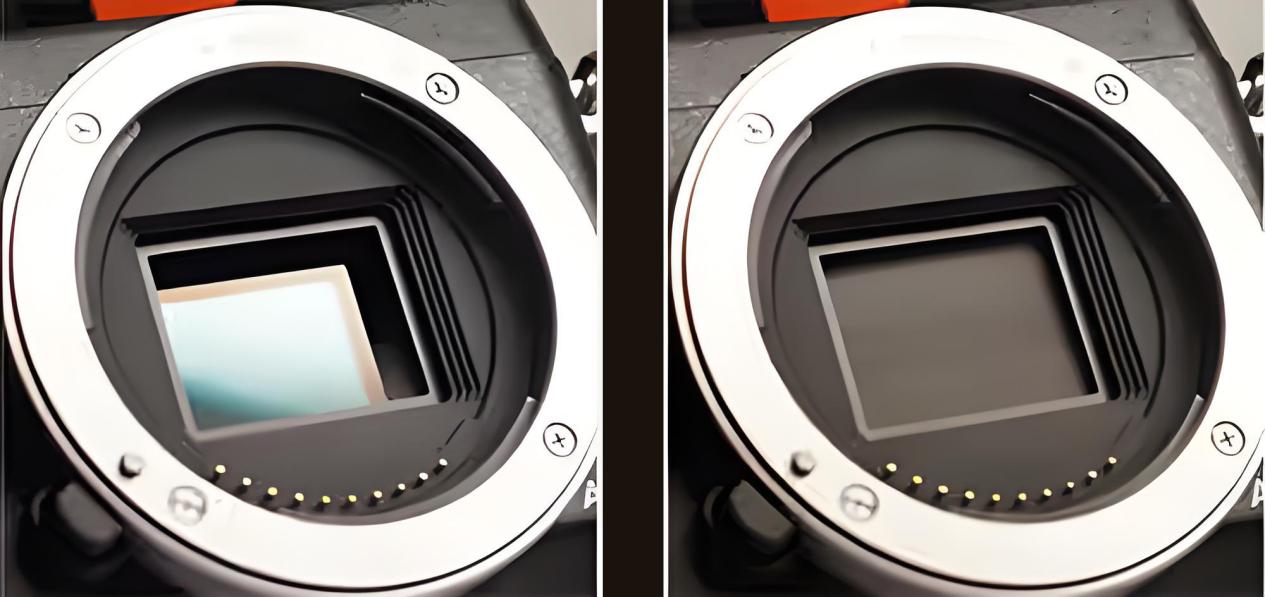
完成这两步,两套系统就从“帧级对齐”升级到了“行级对齐”,静态和低速场景下基本能满足使用需求。但到了高速运动、高精度要求的场景,还需要进一步做行曝光补偿,修正运动带来的几何偏差。
三、行曝光补偿:用标定把动态误差修正回来
行曝光补偿的本质,是根据每行的真实曝光时刻,结合目标的运动状态,把所有行的特征位置都修正到同一参考时刻,相当于把卷帘画面“还原”成接近全局快门的同一时刻画面。工程落地中,有两类经过验证的实用方案。
1、运动参数补偿法
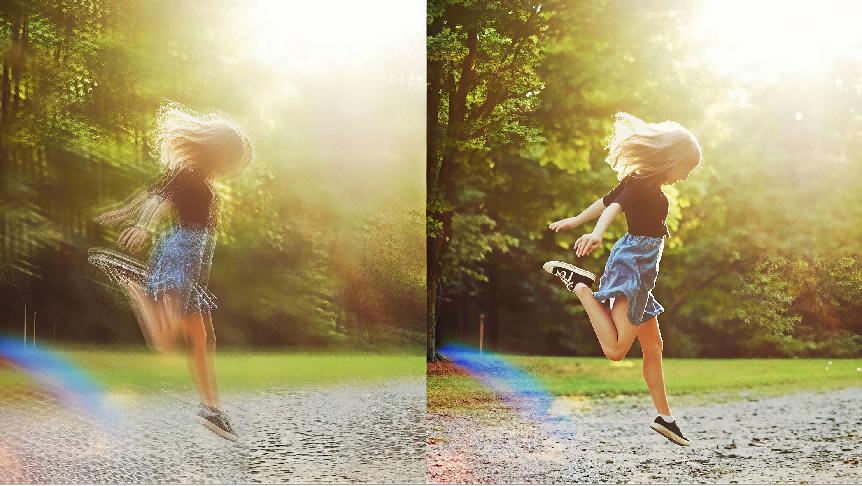
当目标运动速度已知且保持匀速时,可以根据每行的时间差,对特征点的位置进行线性修正。比如水平运动的产线上,算出每行的时间偏移量,对应调整特征的横向坐标,即可抵消果冻效应带来的倾斜与拉伸。这种方法实现简单,适合运动状态稳定的常规产线场景;若存在显著加速度或非匀速运动,线性修正的残差会随之增大。
2、标定板校准法
对于运动状态复杂、或者精度要求较高的场景,需要用标准标定工具做系统级的时间校准。具体做法是让标定板按设定速度做匀速运动,同时用全局快门和卷帘快门同步拍摄;以全局快门拍摄的特征位置为时间真值,对比卷帘画面中特征的形变与偏移,拟合出行曝光时间、时间偏移等关键参数,生成通用补偿模型。
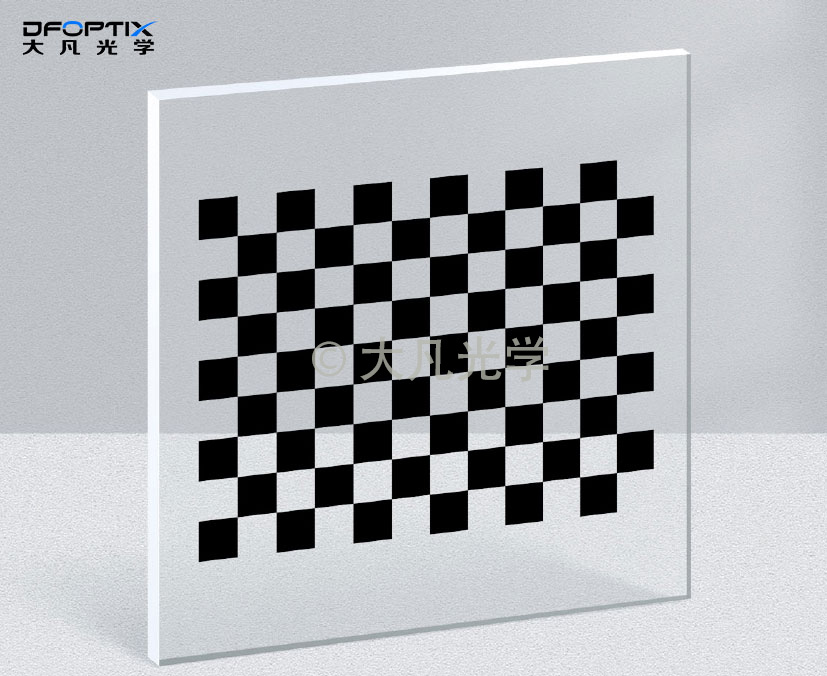
大凡光学高精度棋盘格与圆点标定板适配这类校准场景:光刻工艺的图案边缘锐利,亚像素提取精度较高,即使在轻微运动模糊的状态下也能稳定提取特征坐标;如果是遮挡较多、速度较快的动态工位,大凡光学AprilTag编码标定板更具优势,单个标签即可解算位姿,部分遮挡也能正常识别,动态下的识别鲁棒性相对更优,能有效提升校准过程的稳定性。
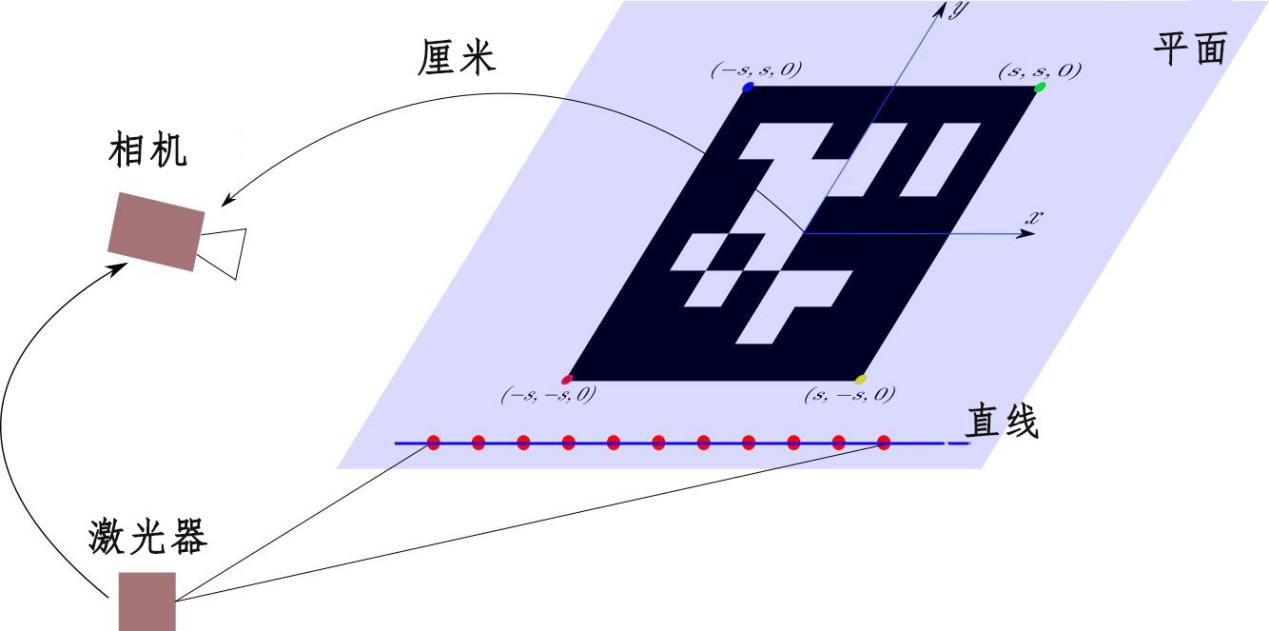
对于包含激光雷达、IMU在内的多传感器混合系统,还可以选用大凡光学激光雷达融合标定板,同时提供视觉与激光双模态特征,一次性完成多设备的时间与空间对齐,减少分步校准带来的误差累积。
四、场景化选型与实操建议
不同的混合系统场景,适配的标定工具不同,以下结合大凡光学产品体系,大家可按需匹配。
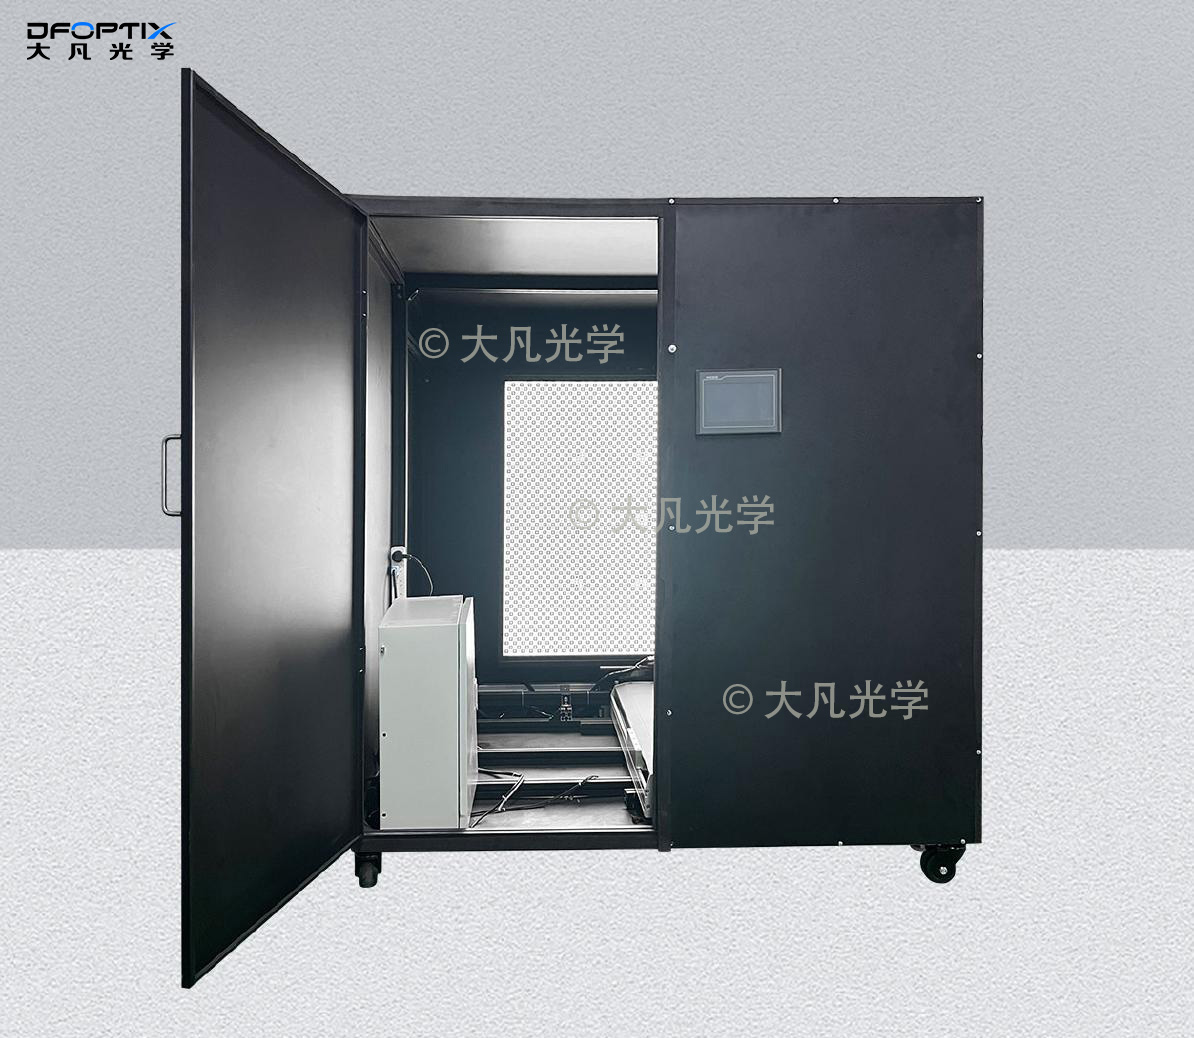
实验室高精度参数校准场景,优先选用大凡光学带光源标定箱搭配玻璃基底标定板。封闭式箱体光照均匀度≥95%,基本不受环境光干扰;玻璃基底图案精度较高,特征边缘一致性好,能较为精准地测出行曝光时间、偏移量等核心参数,标定结果的重复性与可靠性更优,适合算法研发、设备定型阶段的精细校准。
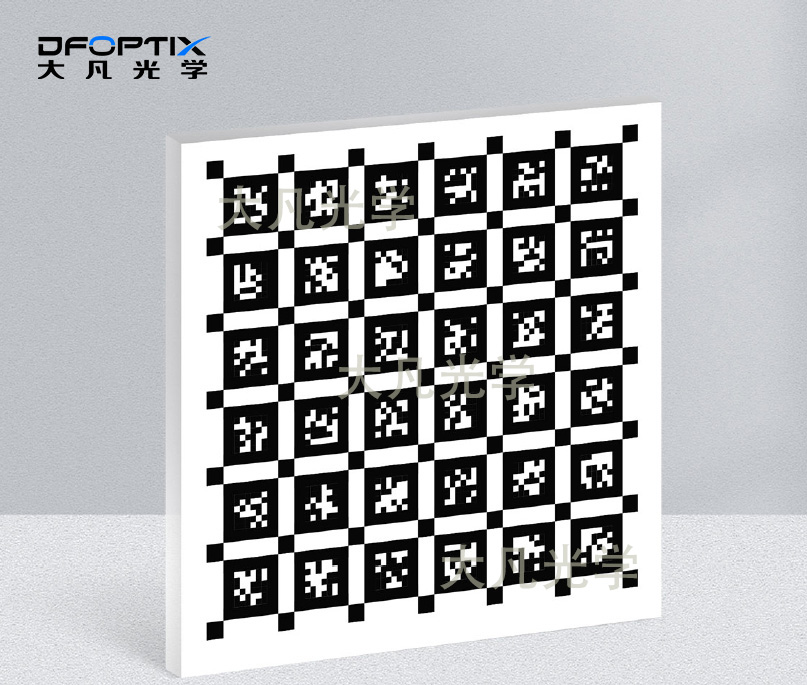
产线在线定期复校场景,推荐大凡光学Aprilgrid二维码标定板。陶瓷材质耐磨抗造,比较适合产线高频使用;编码图案识别快、抗干扰强,无需复杂工装就能快速完成时间精度核验,定期复校效率较高,能较好适配量产线的运维节奏。
高速动态检测场景,可选大凡光学高对比度黑底白圆点标定板。高反差图案在运动状态下更容易提取特征,圆点中心在透视与运动模糊下的稳定性优于角点,有助于提升高速场景下特征提取的准确度,让补偿模型更精准。
五、常见误区提示
几个实操中常见的误区,可以提前留意,避免工程应用中影响标定效果。
第一,不要用帧头时间代替整帧时间。卷帘快门的帧头和帧尾时间差可能达数毫秒,高速场景下误差较为明显,建议以中间行作为参考时间基准,整体误差相对更小。
第二,不要忽略运动方向的影响。行曝光带来的形变和运动方向强相关,沿行方向和垂直行方向的补偿量不同,校准时建议覆盖不同运动方向,补偿模型的通用性会更好。
第三,不要一劳永逸。设备长期运行后,传感器参数、读出速度可能出现微小漂移,建议定期用标定板做复校,高精度场景每1~2个月核验一次,有助于保障长期精度稳定。
结语
综上所述,卷帘与全局快门的混合配置,本质上是在“成本—帧率—动态几何保真度”之间做权衡。行级对齐与行曝光补偿之所以必要,是因为卷帘快门的时间基准不是“一个点”,而是一段随行号延伸的区间;混合系统若只停留在帧级同步,这段区间内的运动信息就无法被正确解释,动态错位也就难以避免。
理清这一机制之后,标定工具的角色便清晰起来:它不直接“消除”果冻效应,而是为行时间参数和补偿模型提供可复现的几何参照。选用边缘锐利、特征稳定的标定板,配合合理的曝光控制与多方向校验,才能让混合快门系统在保留卷帘方案性价比的同时,尽可能接近全局快门在动态场景下的几何一致性。