车载标定参数漂移:高低温环境下的补偿算法与在线校准实现
在驾驶智能汽车的朋友可能有过类似体会:冬天冷车启动和夏天暴晒过后,辅助驾驶的感知表现偶尔会出现细微差异,比如车道线识别偏了一点或障碍物距离估算出现偏差。
很多人第一反应是算法波动,实则很可能是高低温环境下,多传感器的标定基准发生了漂移。这也解释了为什么车载感知系统的内外参无法“一次标定,终身受用”的原因:在-40℃到85℃的宽温工况下,结构件的热胀冷缩与光学镜片的温漂,都会让原本精准的参数缓慢偏移,最终影响感知与定位的可靠性。
一、温漂从何而来:三类误差源头拆解
标定参数的温度漂移不是单一因素导致的,而是结构、光学、电路多维度共同作用的结果,最终都会转化为感知系统的时空对齐误差。
1、结构形变带来的外参偏移
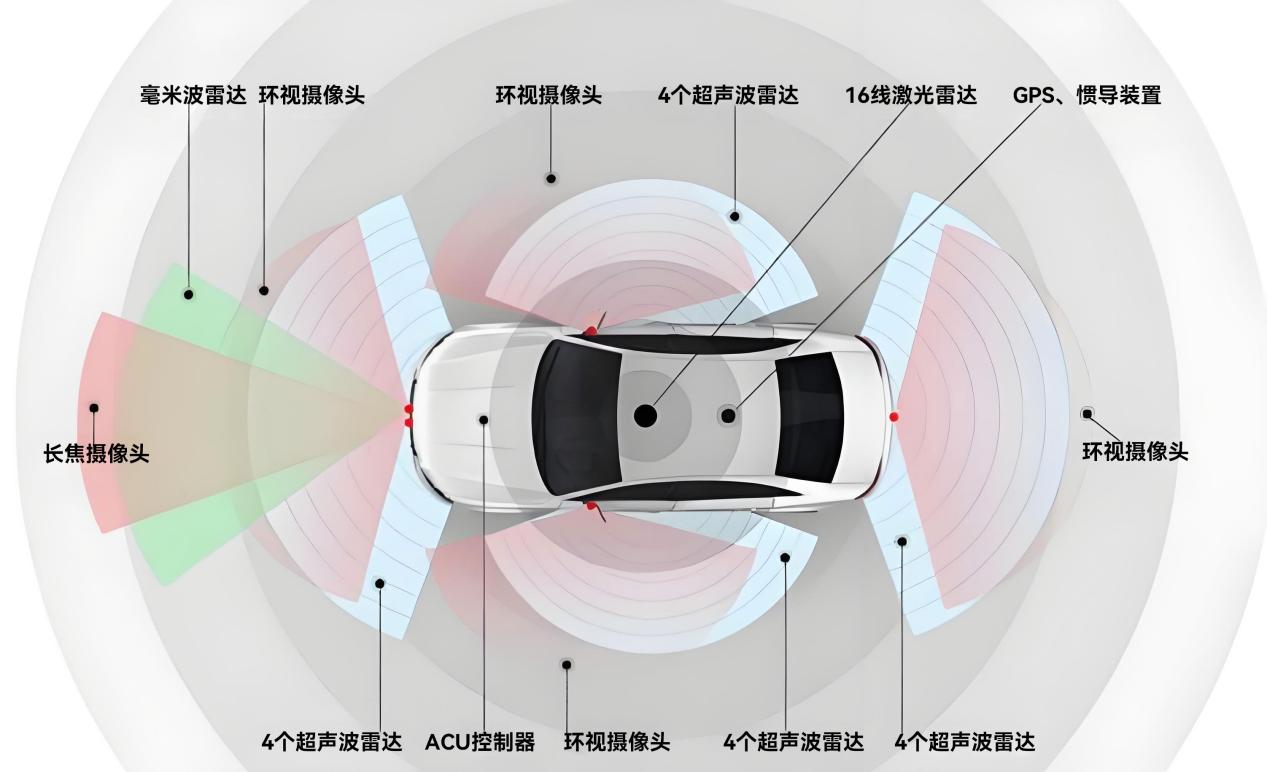
相机、激光雷达、IMU都通过支架固定在车身上,金属与塑料结构在温度变化下会发生热胀冷缩,导致传感器之间的相对位置与角度发生微米级到亚毫米级的偏移。这类偏差看似微小,却会随距离被持续放大:在理想几何关系下,零点几度的角度偏差,在100米距离上就会带来数十厘米的横向偏移,足以影响障碍物检测与路径规划的准确性。对于多传感器融合系统而言,外参是空间对齐的核心基准,一旦发生漂移,点云与图像就可能出现错位,目标检测、深度测算的精度都会明显下降。
2、光学系统的内参温漂
镜头的镜片折射率、镜筒结构尺寸都会随温度变化,导致焦距、主点位置、畸变系数发生偏移,也就是内参漂移。广角、鱼眼等这类多镜片结构的镜头,温漂影响通常更明显,直接影响畸变校正的精度,进而导致像素当量测算失准。
对于依赖视觉做距离估算的系统,焦距漂移会直接带来深度误差;对于全景拼接的AVM系统,畸变漂移则会造成画面拼接区域几何错误,影响全景画面的几何准确性。
3、时序与电路的同步偏差
环境温度变化还会影响硬件电路的信号延迟,导致不同传感器的触发采样时间偏移量发生偏移。静态场景下这类偏差不易察觉,一旦进入高速行驶、快速转向的动态工况,时间错位就会转化为明显的空间偏差,进一步加剧多传感器数据的错位。
二、离线补偿:建立温度-参数映射模型
应对温漂的第一步,是在离线阶段摸清参数随温度的变化规律,建立可调用的补偿模型,从系统层面抑制温度漂移。
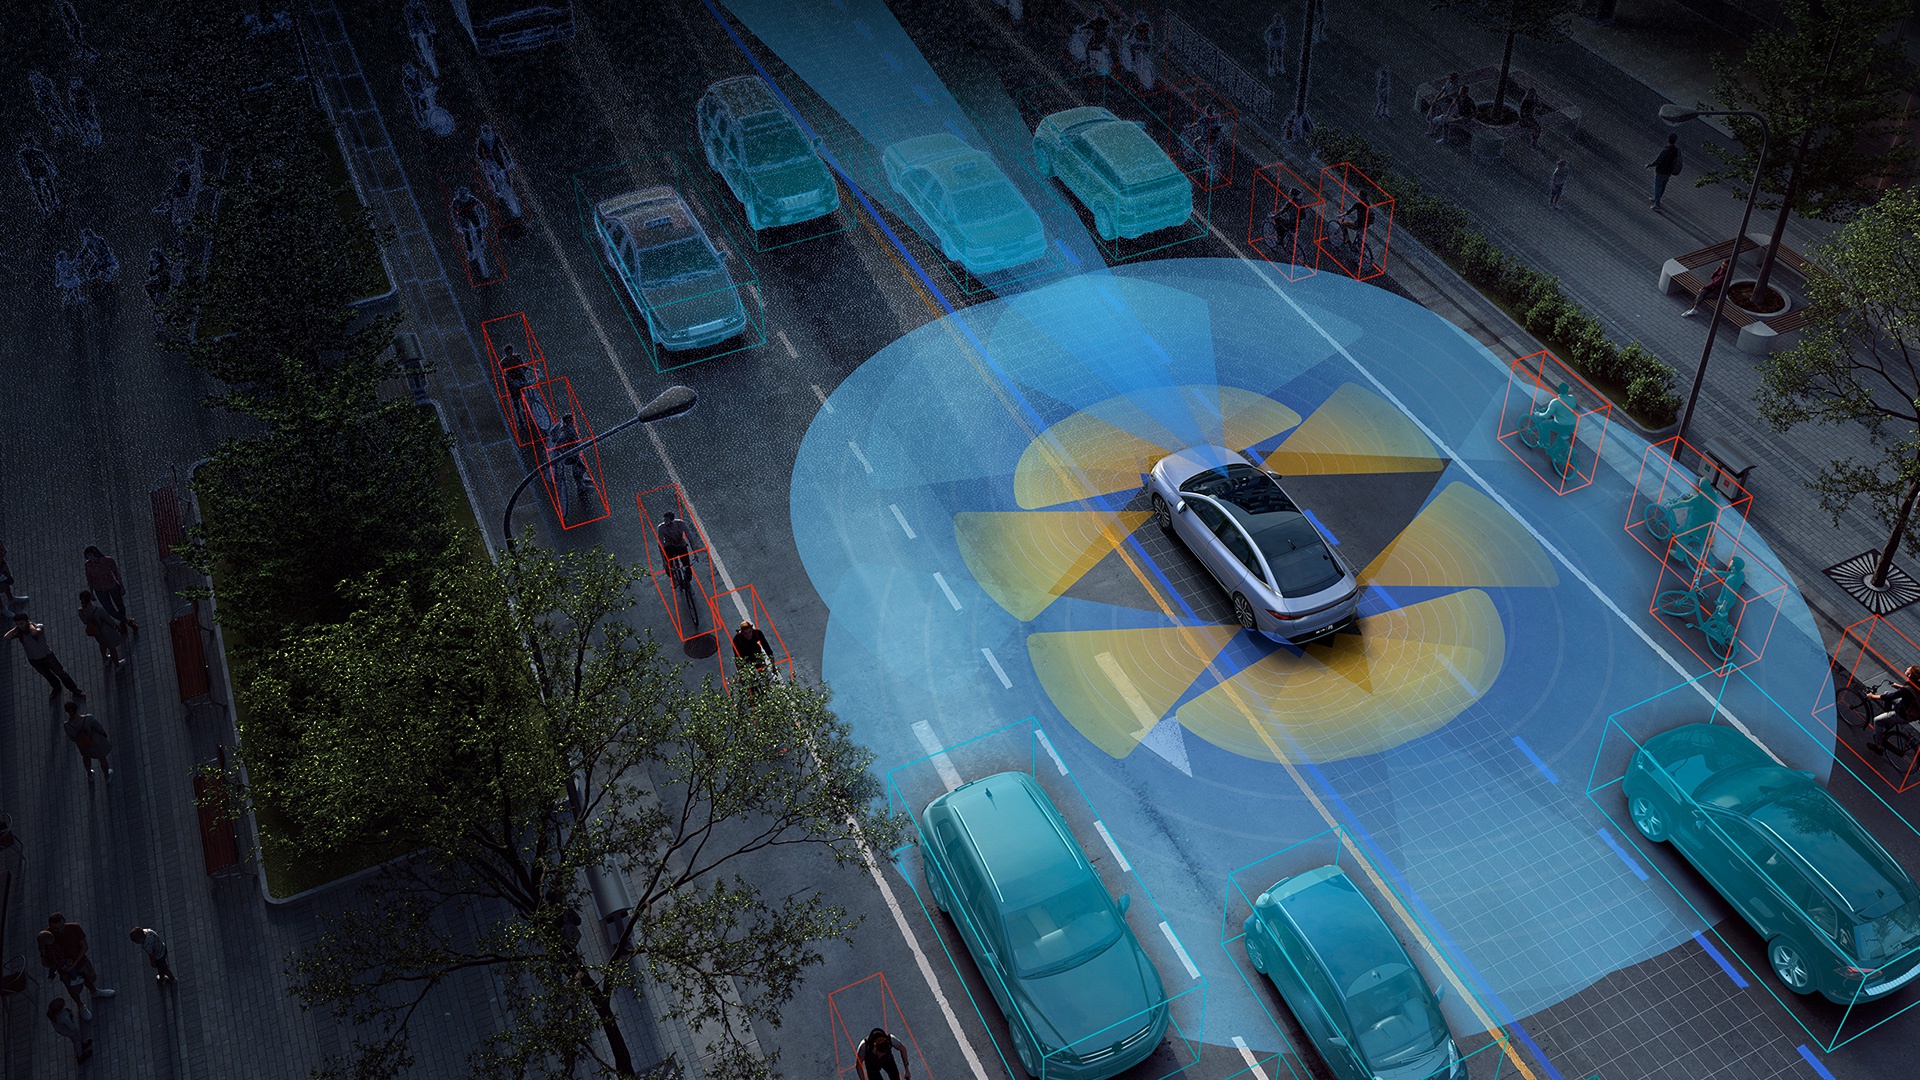
具体实现逻辑并不复杂:将整套感知系统放入高低温环境舱,在-40℃到85℃的工作温度区间内,选取多个典型温度节点,用稳定的标定基准完成完整的传感器标定,采集不同温度下的内参、外参、时间偏移数据。基于这些数据,通过分段线性插值或多项式拟合,建立温度与标定参数的映射模型。车辆在线运行时,读取传感器附近的实时温度数据,调用模型对当前标定参数做动态修正,即可抵消大部分温漂带来的系统性偏差。
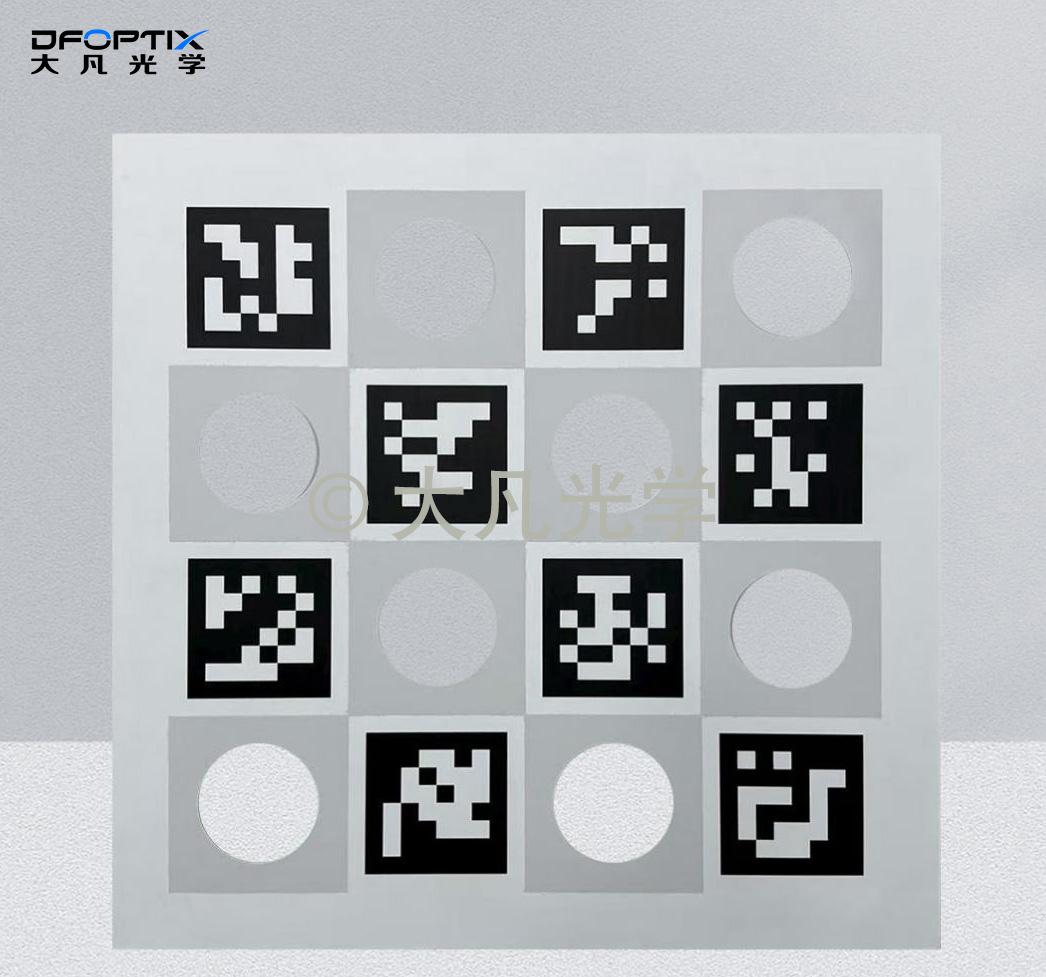
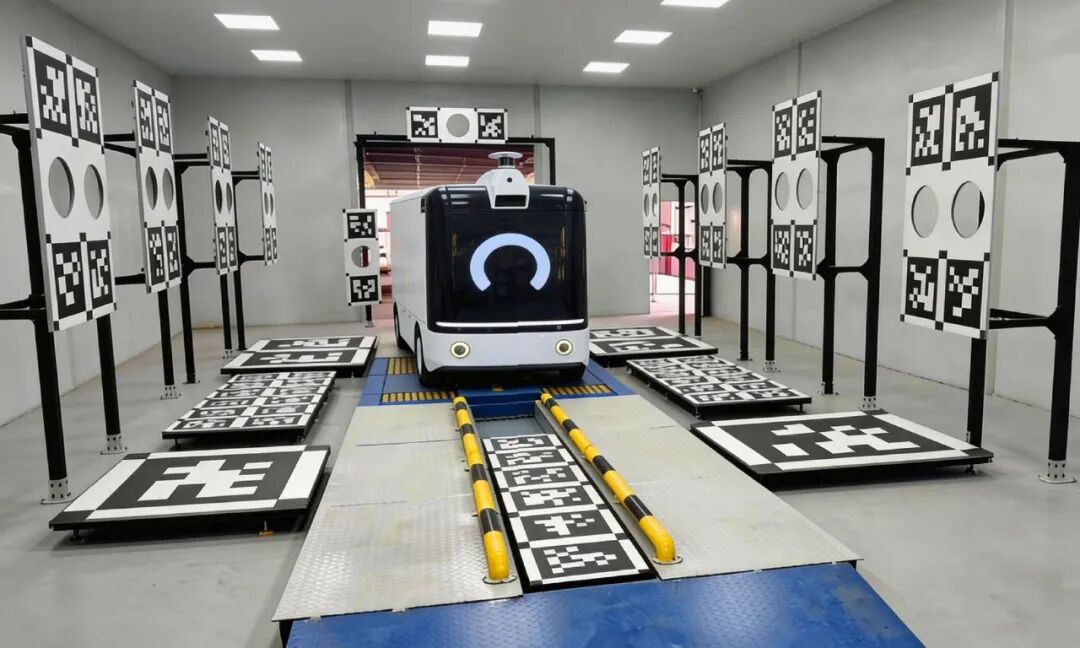
这一步的关键前提,是标定基准本身必须在宽温范围内保持尺寸稳定。如果基准自身随温度发生形变,测出来的温漂数据就会混入基准误差,最终的补偿模型自然失准。大凡光学殷钢基材高精度标定板较为适配这类高低温标定场景:殷钢材料热膨胀系数极低,在宽温范围内尺寸形变量极小,能够保障不同温度节点下的标定基准统一,让温漂模型的原始数据更可靠。针对激光雷达-相机融合系统,搭配大凡光学激光雷达融合标定板,可一次性完成多传感器的温变外参采集,提升标定效率。
三、在线校准:动态工况下的精度闭环
离线补偿可以覆盖大部分系统性温漂,但实际行驶中的振动、安装应力释放、长期老化带来的漂移,很难完全靠静态模型预测。因此成熟的车载方案都会配套在线校准机制,形成“离线建模—在线修正—定期回标”的完整闭环。
目前行业主流的在线校准路径有两类,工程中通常搭配使用,兼顾效率与可靠性。
1、多传感器自校准
这套方案的核心逻辑,是利用多传感器的运动一致性约束。车辆行驶过程中,相机的视觉特征跟踪、激光雷达的点云配准、IMU的惯导解算,描述的是同一个车体的运动状态,本质上应当完全统一。算法可以将传感器外参、时间偏移也作为待优化变量,通过多源数据的联合迭代持续微调参数,补偿缓慢变化的漂移。
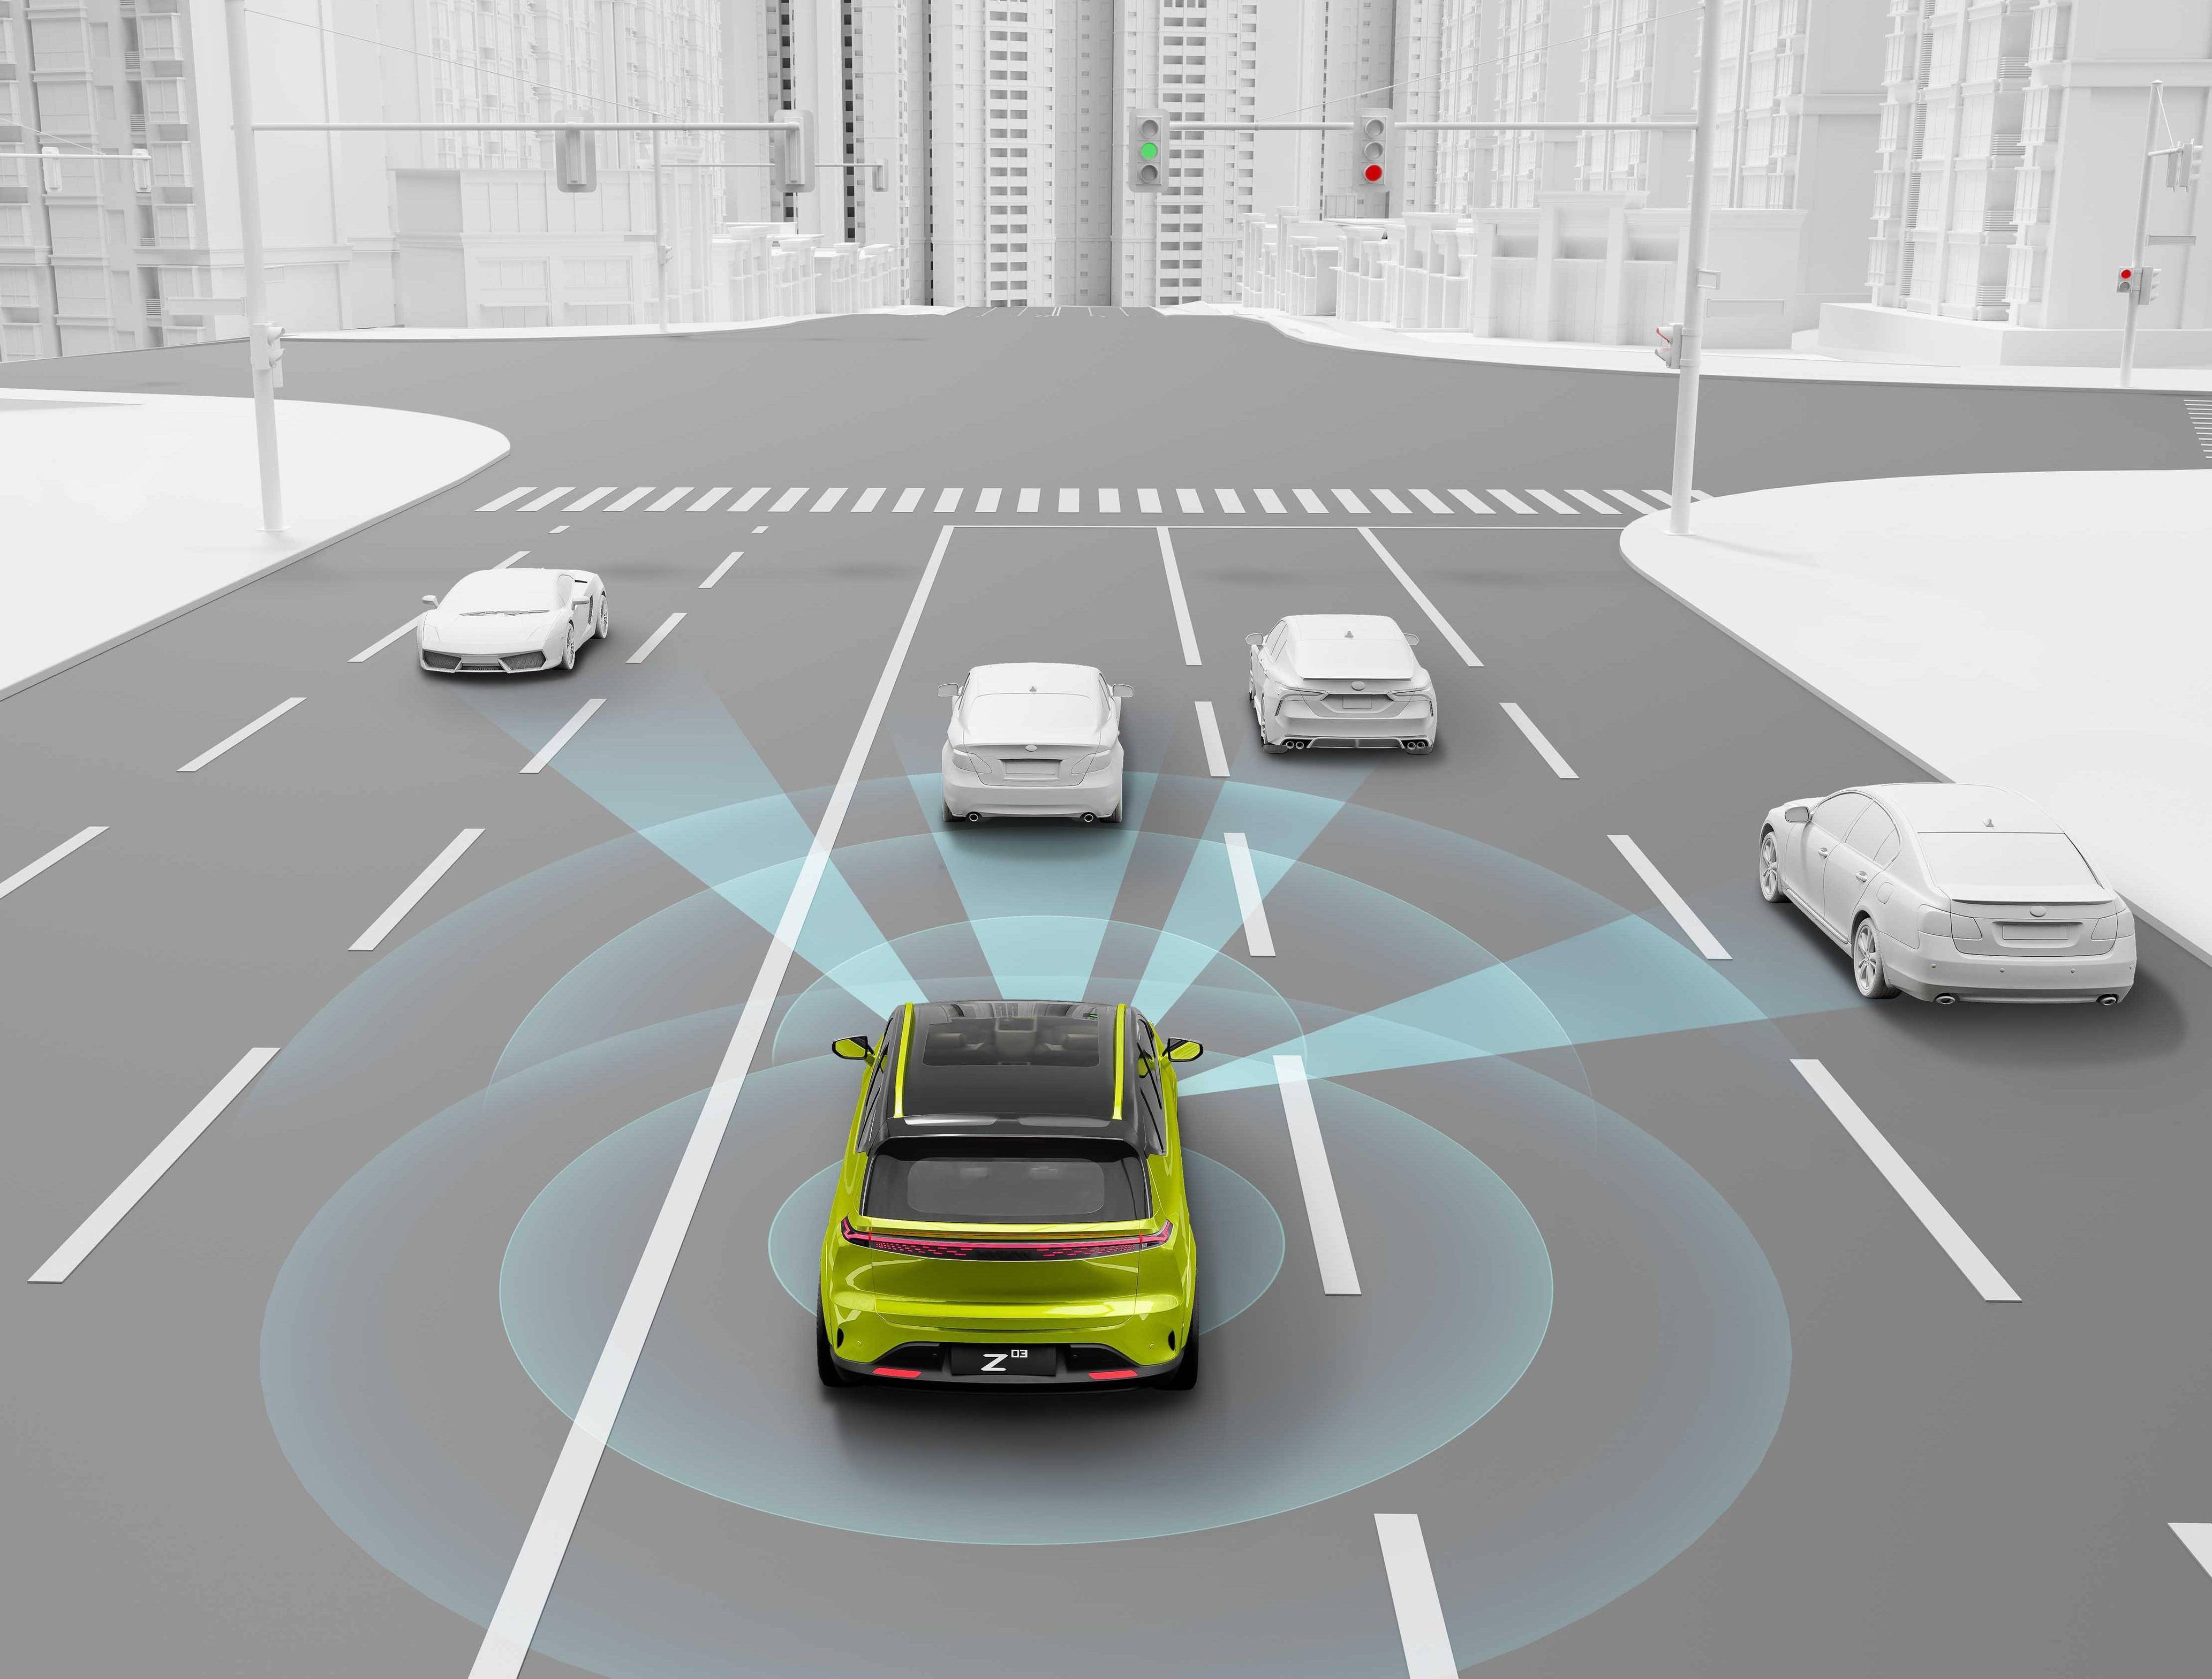
它的优势是不需要额外布置外部标定设备,完全靠算法自身就能运行,适合长周期的小幅漂移修正。需要注意的是,自校准的修正范围有限,漂移量过大时容易引发优化发散,通常只适用于日常小幅漂移的动态维持。
2、固定路标闭环校准
对于有固定运行路线的场景,比如园区无人车、港口集卡、封闭路段自动驾驶等场景,更可靠的方式是布置已知精确坐标的标准标定路标。车辆经过路标时自动触发校准流程,用真值路标修正累积的漂移误差。这种方式的校准精度更高、结果更稳定,相当于把标定站搬到了运行线路上,定期给参数做一次“复位校准”。
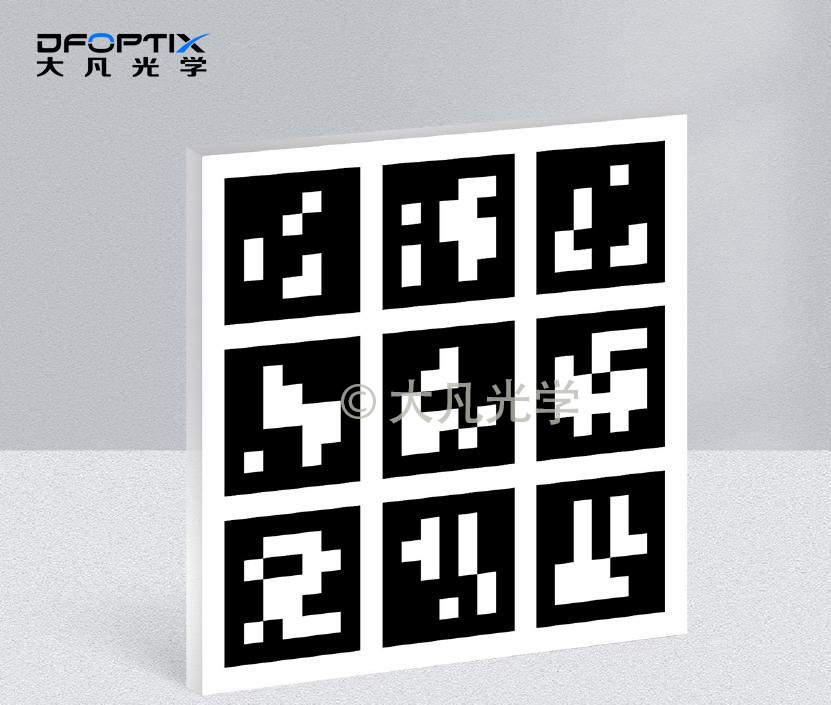
大凡光学AprilTag编码标定板、标准雷达反射率板都很适合作为固定路标:编码标识识别稳定、抗环境干扰能力强,激光与视觉特征对应准确,车辆单次经过就能完成一次全参数校验与修正,无需额外人工操作。
四、工程落地:选型与运维的实用建议
想要把高低温下的标定稳定性做好,从工具选型到运维流程都有可以优化的空间,几个实用建议可以参考。
1、离线温漂标定优先选用低热膨胀基准
宽温环境标定不建议使用普通基材的标定板,优先选择殷钢、石英玻璃这类低膨胀基材的标定基准,从源头降低基准自身形变带来的测量误差,保障温漂模型的准确性。
2、在线校准设置合理的漂移阈值
当算法检测到参数偏移超过安全阈值时,不要强行持续自校准,及时触发离线精校,避免优化发散带来的感知风险,保障功能安全。
3、建立定期复检机制
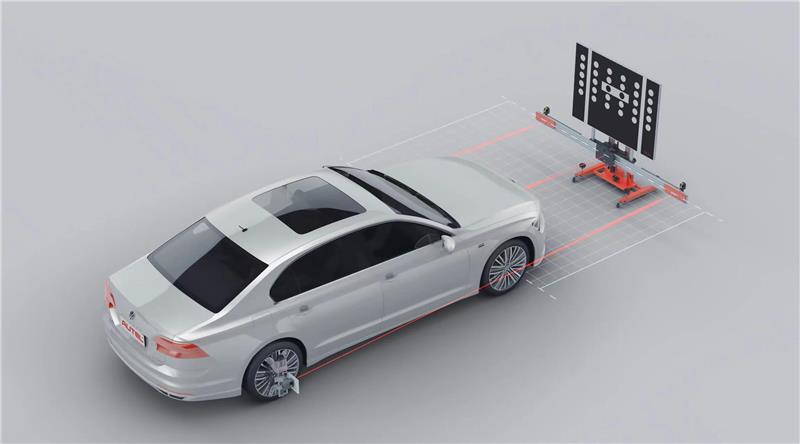
车辆运行一定里程或时间后,回到标定站用标准标定板做一次完整标定,把参数拉回基准水平,同时可以更新温漂模型,抵消长期老化、结构蠕变带来的偏差。
4、多传感器系统尽量统一标定基准
用同一块融合标定板完成相机、激光雷达、IMU的联合标定,减少分步标定的误差累积;温漂特性与建模统一使用同一基准体系,保证各组传感器补偿模型的一致性。
结语
总的来说,车载标定参数的温漂是宽温工况下的固有物理特性,既无法完全消除,也不能只靠出厂一次标定一劳永逸。通过离线温度补偿模型抑制温漂,搭配在线自校准与定期路标复检形成完整闭环,才能将高低温环境带来的参数漂移约束在安全阈值内,支撑感知系统在复杂工况下的稳定运行。
从感知精度到功能安全,标定参数的稳定性始终是智能驾驶系统落地的底层基础。通过持续优化标定补偿逻辑、完善传感器全生命周期的校准运维体系,才能让多传感器融合方案在温差变化、结构老化等多重因素影响下,依然保持可靠的感知与定位表现。