车载标定参数漂移:高低温环境下的补偿算法与在线校准实现
做多传感器融合项目的朋友,多少都碰到过这类情况:相机、激光雷达、IMU分开标定时,每项单测指标都在合格范围内,可一旦跑融合算法,点云和图像总对不齐、SLAM轨迹容易飘、目标定位偏差偏大。反复调整融合框架、优化配准算法,效果始终有限。
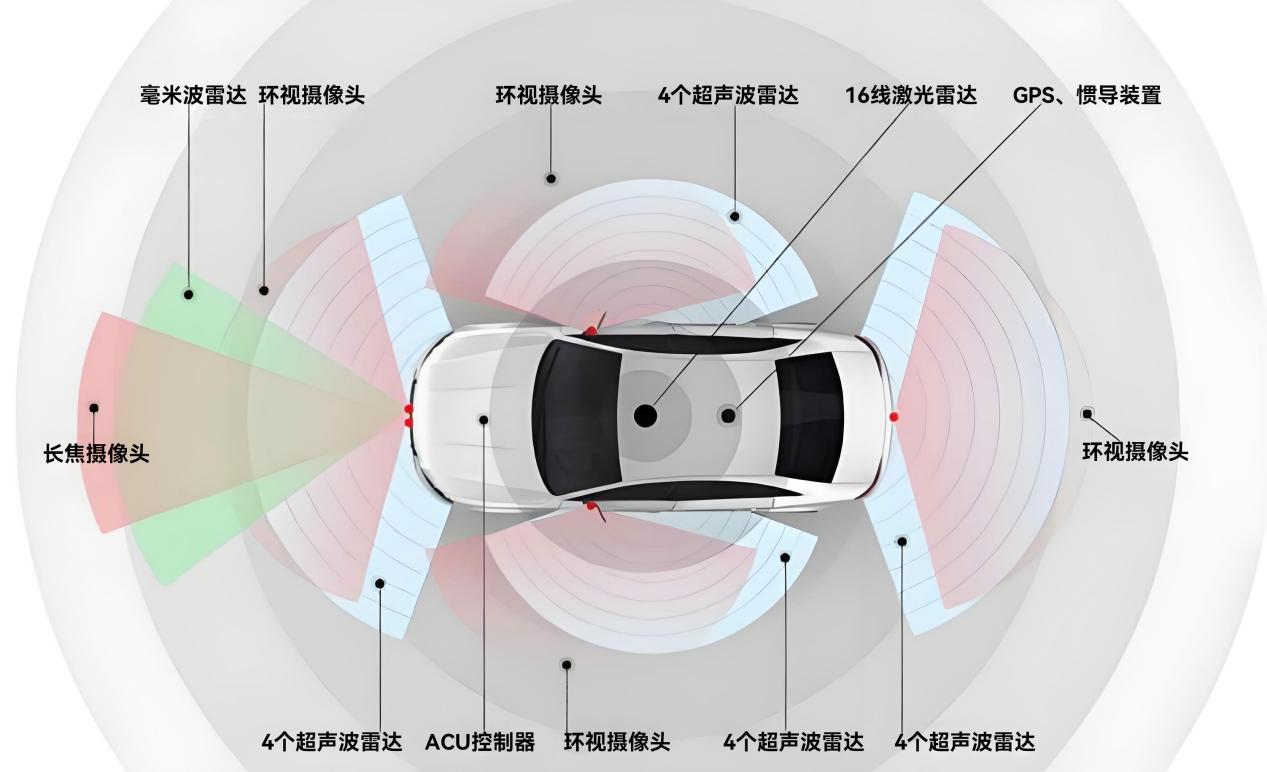
其实很多时候问题根源不在算法层,而在标定的底层逻辑——分步标定带来的误差累积,正在悄悄拉低整套系统的精度上限。
一、分步标定:直观易用,但天生带累积效应
分步标定是很多团队落地时的常用思路:先单独标定每台传感器的内参,再两两配对求解外参,比如先求相机-激光雷达的变换矩阵,再求相机-IMU的变换矩阵,最后逐层串起整套坐标系。这种方式逻辑直观、实现简单,单步调试方便,传感器数量较少的场景下能快速落地。
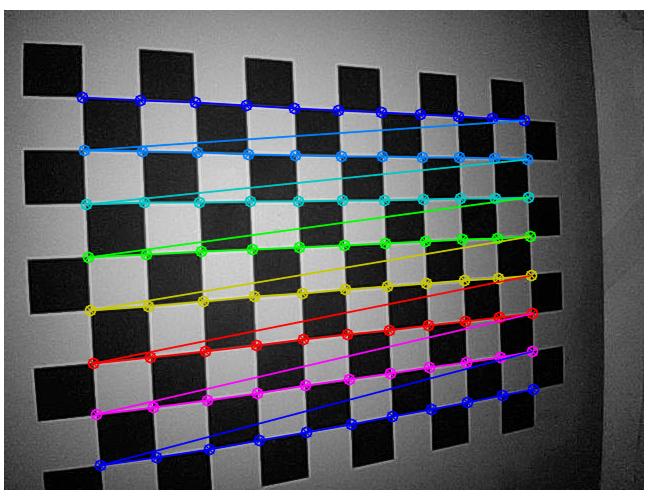
但它的天然短板也很明显:误差会沿着标定链条逐环传递。每一步标定都包含基准误差、特征提取误差、算法求解误差,这些偏差不会在后续环节被消除,反而会向下传递、逐步叠加。传感器数量越多、标定环节越长,累积的总误差通常越显著。
尤其是角度类偏差,还会随着测量距离被进一步放大。比如0.3°的航向偏差,在50米距离上就会带来约26厘米的横向偏移,放到自动驾驶、远距离检测场景中,足以影响障碍物识别与路径规划的可靠性。很多时候单传感器标定精度都达标,融合后效果却不理想,大多源于分布标定累积的误差。
二、全局联合标定:从源头抑制误差累积
全局联合标定正是针对累积误差提出的系统性解决方案。它的核心思路是:不再分步求解两两外参,而是把所有传感器的内参、外参、时间偏移量都纳入同一个优化框架,以统一的物理标定基准为真值约束,以所有特征的全局重投影误差总和最小为目标,通过光束平差法迭代求解最优参数。
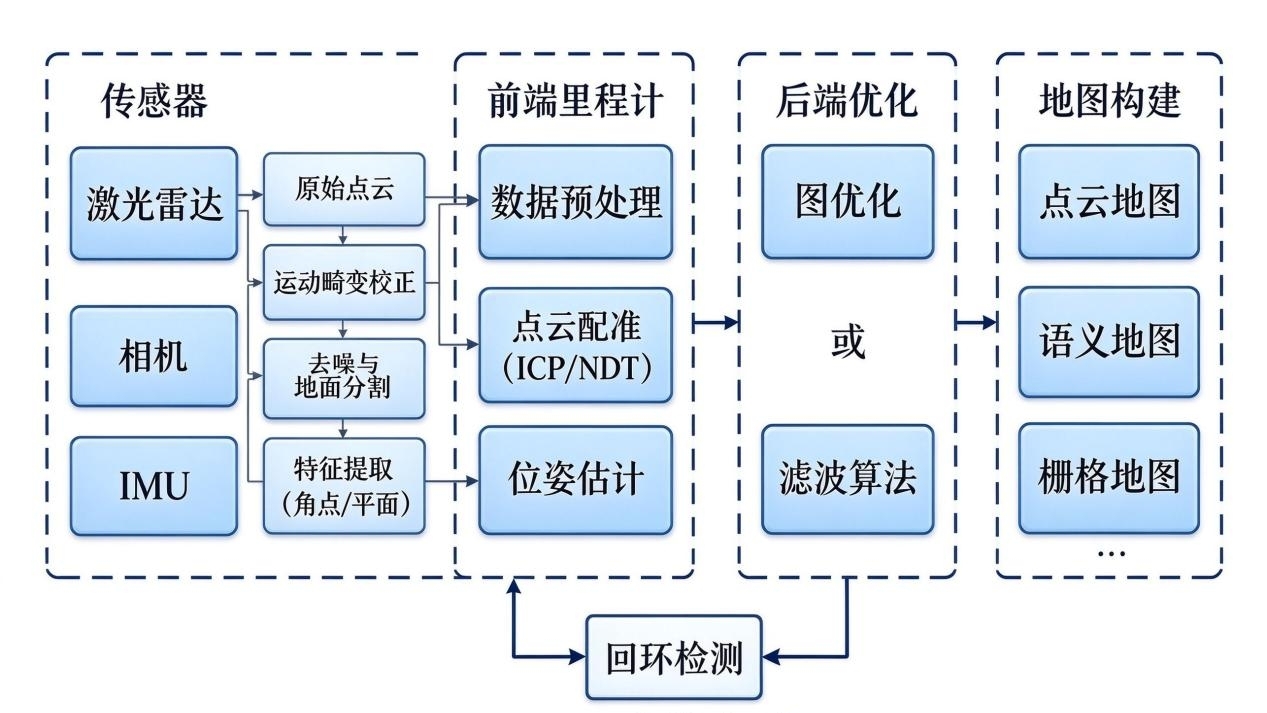
简单来说,分步标定是“步步传递、误差叠加”,全局联合标定是“全局统筹、一次优化”。但需要注意的是,全局联合优化的收益并非无条件成立:如果标定板特征点的坐标在优化中完全固定,各相机依然是“各算各的”,联合优化并不能自动形成跨相机的耦合约束。
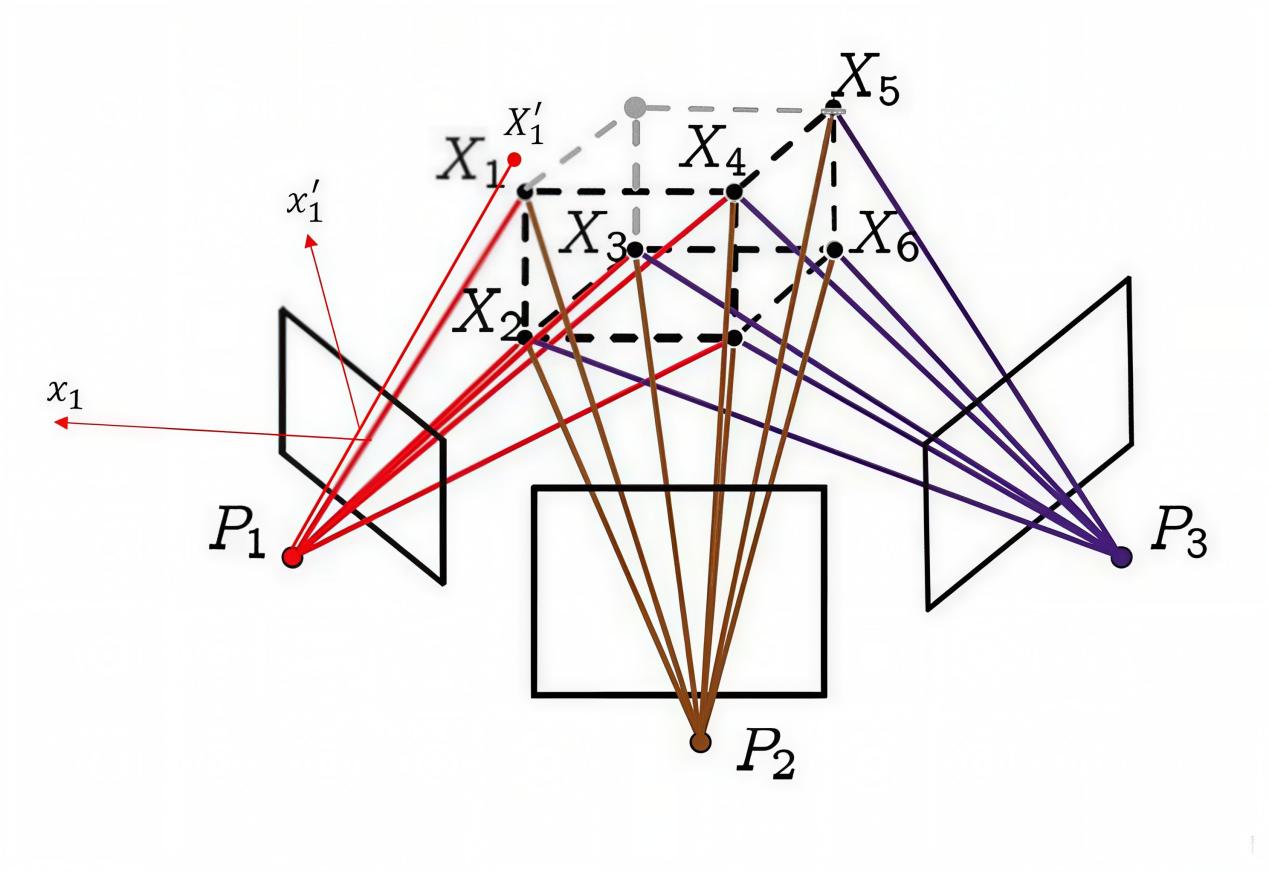
要让光束平差法(BA)真正发挥“全局”的作用,通常需要让共享特征点的坐标作为变量一起参与迭代,使每个点的位置变化都能同时影响所有相机的残差,从而在不同位姿之间寻求全局平衡;同时,为了防止整个坐标系在自由迭代中发生漂移,还需要用标定板已知的物理几何尺寸对其进行锚定约束。 在满足这些条件的前提下,尤其是3类及以上传感器融合的场景,全局联合标定通常能显著降低系统总误差,提升多传感器数据的对齐精度。
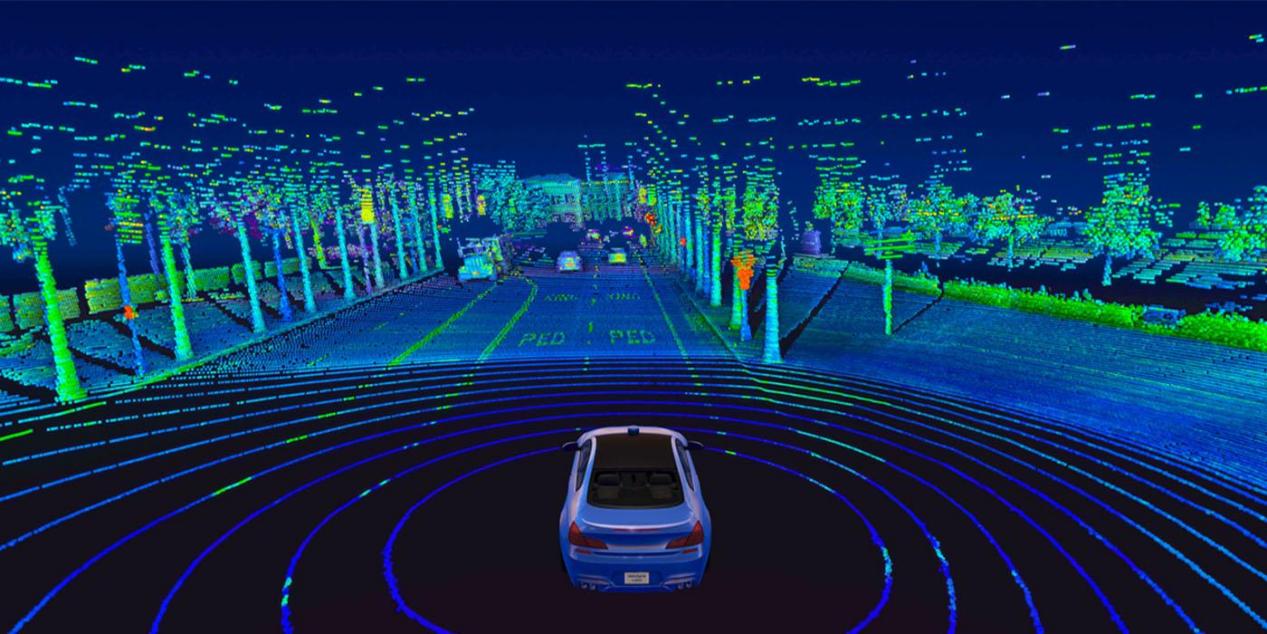
当然,这种方案也有自身的适配条件:它对数据采集质量、标定基准一致性要求更高,求解的计算量也更大,更适合对精度要求高、传感器数量多的系统级标定场景。
三、核心维度对比:两种方案的差异与适配场景
为了更直观地区分二者,可从误差特性、实现难度、适用场景等多个维度做对比:
对比维度 | 分步标定 | 全局联合标定 |
误差特性 | 误差逐环传递,累积效应明显 | 全局统一优化,可有效抑制累积误差 |
实现难度 | 逻辑简单,调试方便,单步易排错 | 系统复杂度较高,对数据与基准要求更高 |
计算需求 | 单步计算量小,整体算力需求低 | 变量多、需迭代求解,算力需求更高 |
适用场景 | 2类传感器、精度要求适中的场景 | 3类及以上传感器、高精度融合场景 |
基准要求 | 两两标定可使用不同基准,要求相对分散 | 要求统一公共基准,对基准精度要求更高 |
实际项目中不必非此即彼,业界普遍会采用“分步求初值+全局做精调”的组合策略:先用分步标定快速算出初始参数,再放入全局优化框架做精细校正,兼顾落地效率与最终精度。
四、多维度优化:进一步降低累积误差
想要系统性地压缩标定累积误差,除了选择合适的标定策略,还可以从基准、采集、算法、运维四个维度协同优化。
1、优先选用统一公共基准
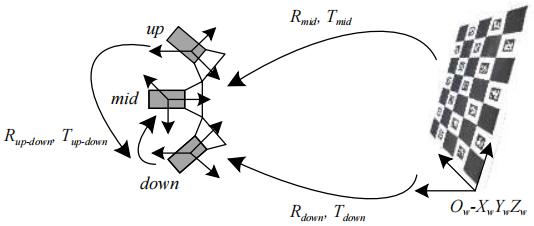
在方案设计阶段,应尽量确保所有传感器观测的是同一块物理标定板,减少不同基准之间的二次对齐误差,从源头压缩误差环节。高精度场景优先选择玻璃基材、光刻工艺的标定板,特征边缘锐利、位置精度更高,能为优化算法提供质量更好的输入数据。
2、优化数据采集策略
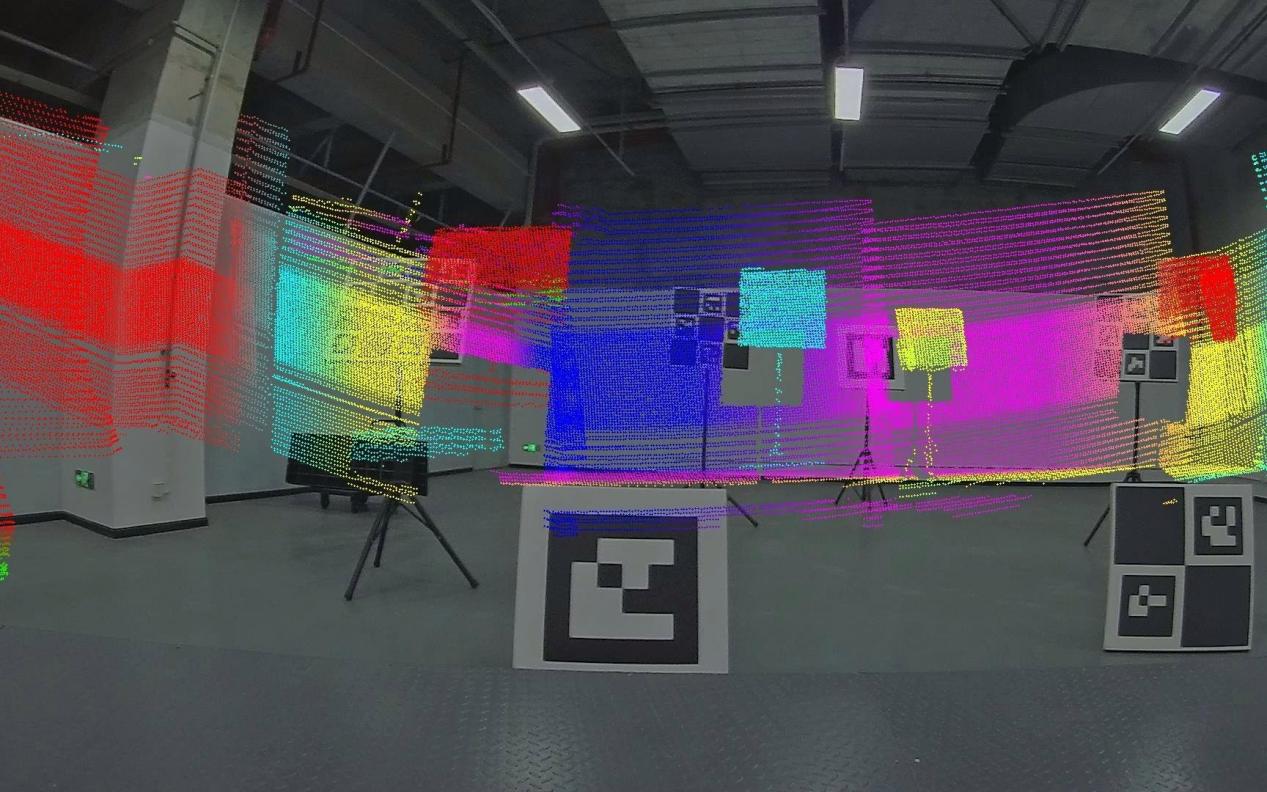
采集足够多的姿态与位置样本,覆盖不同距离、角度、倾斜状态,让全局优化有充足的约束条件,避免陷入局部最优。采集过程中尽量保证所有传感器同步触发,减少时间差带来的特征错位,动态场景下这一点尤为重要。
3、合理设置优化权重
全局联合标定时,可根据不同传感器的精度特性设置对应权重,精度更高的传感器赋予更高权重,引导优化结果向更可靠的基准靠拢,进一步降低整体误差。
4、建立定期复校机制
设备长期运行后,振动、温变、磨损都可能导致外参缓慢漂移。定期用标准标定板做全局核验,偏差超限时及时重标,能让系统长期维持在较好的精度水平。
五、标定基准:决定误差下限的关键底座
正如前面所说,基准的选用原则至关重要。无论选择分步策略还是全局优化,标定基准的物理精度,最终决定了整套系统误差的绝对下限。尤其是全局联合标定,需要能同时被多类传感器识别的统一公共基准,才能建立可靠的全局约束,真正发挥全局优化的优势。大凡光学全系列标定产品,可为多传感器联合标定提供稳定的物理基准支撑。
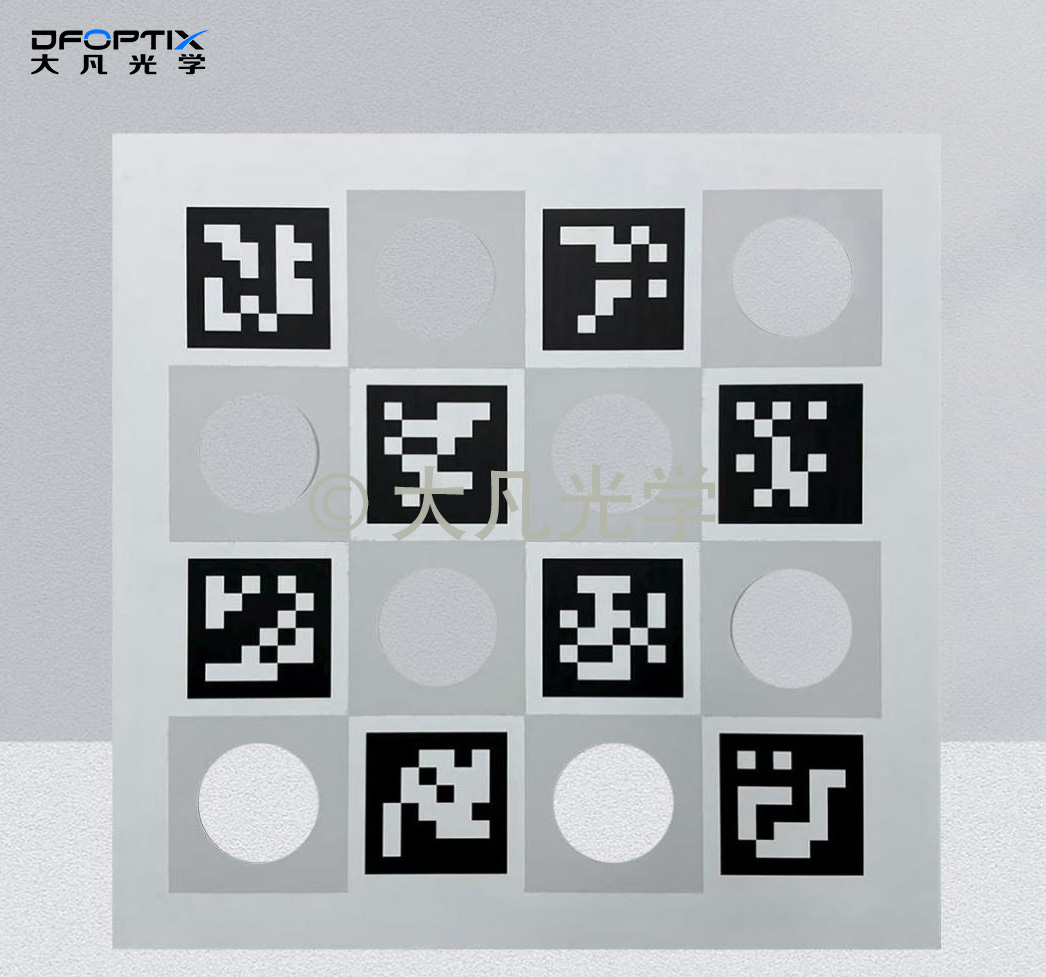
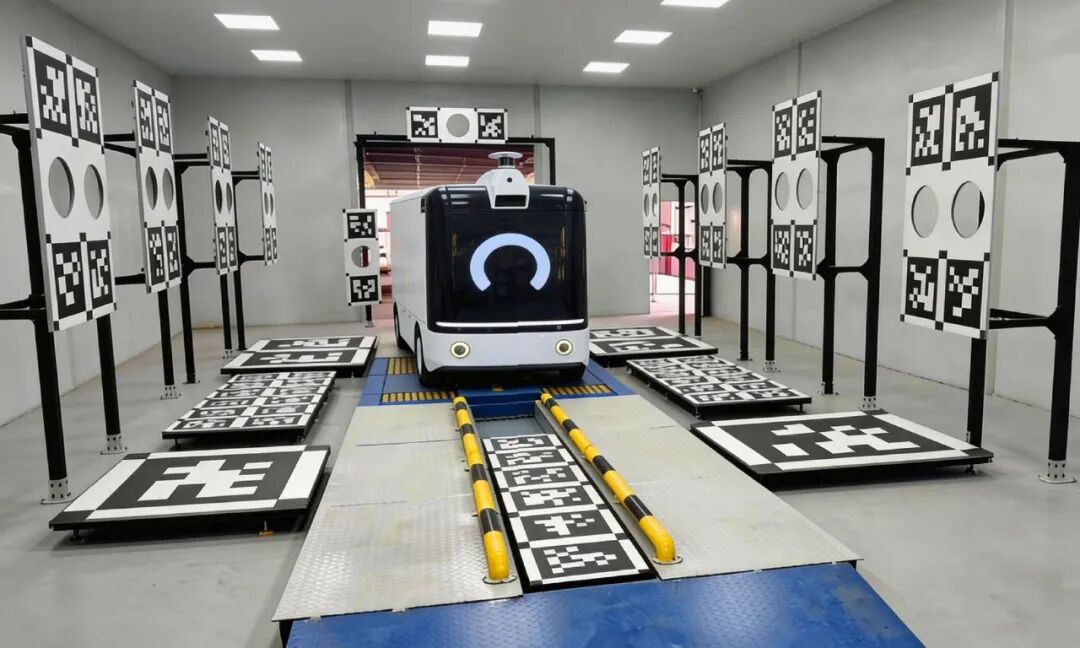
针对激光雷达-相机-IMU这类典型融合系统,大凡光学激光雷达融合标定板是理想的公共基准:视觉侧搭载AprilTag编码阵列,相机拍摄后可解码得到精准的像素坐标与板体姿态,部分遮挡下也能稳定识别;激光侧设计高精度镂空圆孔阵列,点云照射后形成清晰的圆环特征,可精准拟合圆心三维坐标。视觉与激光特征物理位置一一对应,能同时为两类传感器提供真值约束,减少分步对齐带来的误差环节,助力全局联合标定获得更优的求解结果。
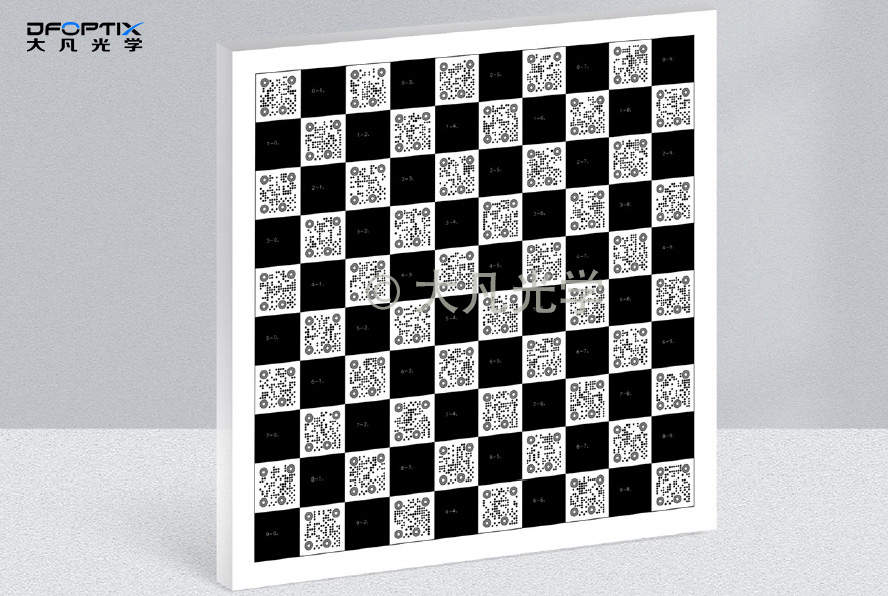
针对纯视觉多相机阵列、视觉-IMU融合场景,大凡光学ChArUco光学校正标定板、三维立体标定板可分别适配平面与三维标定需求。ChArUco融合棋盘格的亚像素精度与编码的抗遮挡优势,复杂工况下也能稳定输出特征坐标;三维立体标定板提供多深度平面的特征约束,能为三维空间的全局优化提供更充分的几何约束,提升空间位姿求解的稳定性。
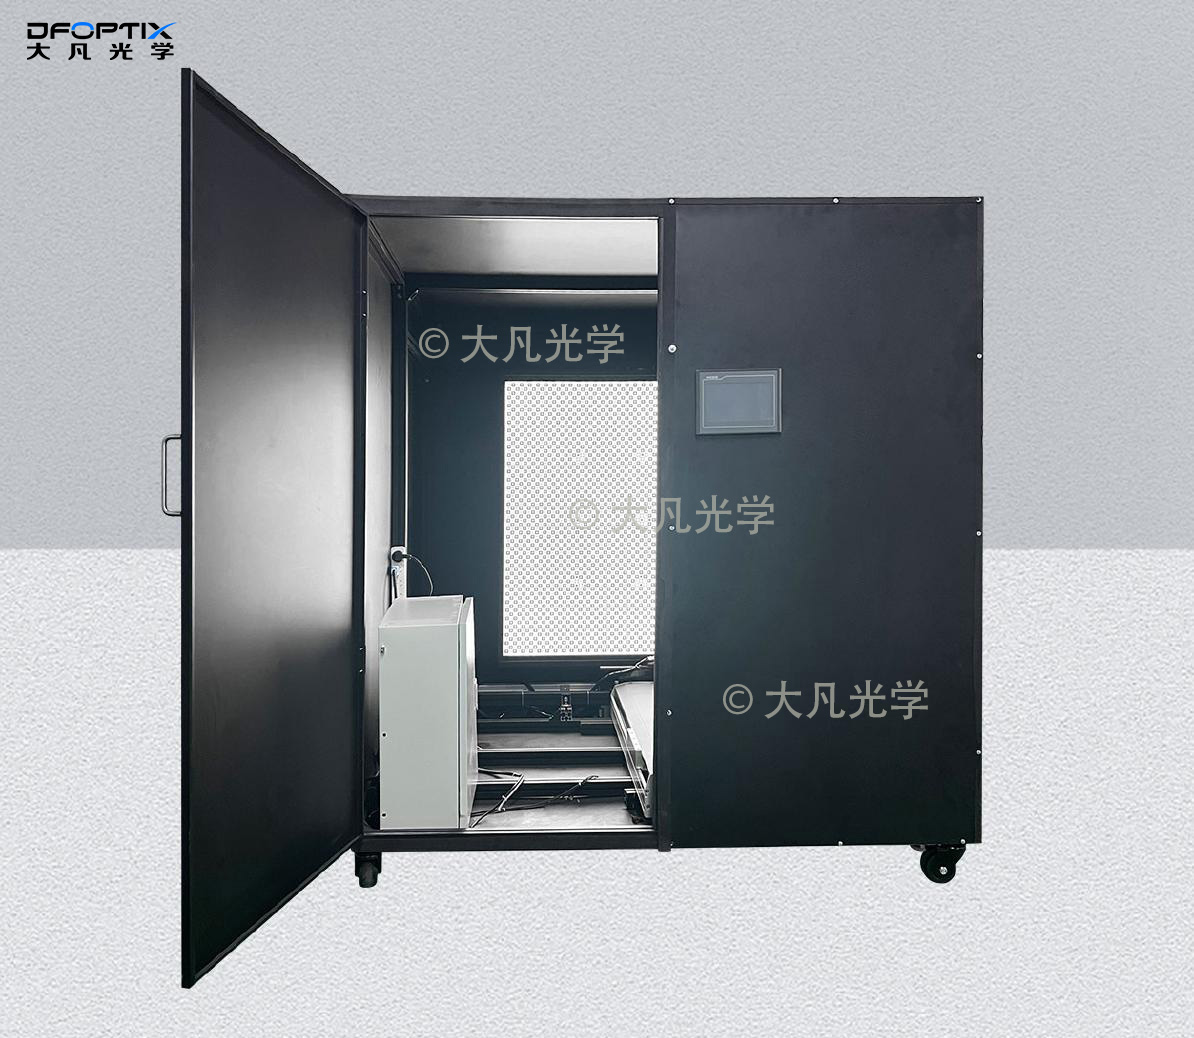
实验室高精度研发、设备定型场景,搭配大凡光学带光源标定箱使用效果更佳。封闭式箱体隔绝环境光干扰,内置匀光系统照明均匀度≥95%,特征成像对比度稳定,能进一步降低环境因素带来的特征提取误差,从输入端提升标定数据的质量,为全局优化提供更可靠的原始数据。
结语
总的来说,分步标定与全局联合标定没有绝对的优劣之分,二者分别适配不同复杂度与精度要求的场景。传感器数量少、追求快速落地的项目,分步标定灵活高效;多传感器融合、高精度要求的场景,全局联合标定能更好地抑制累积误差,保障融合精度。
多传感器标定,表面上是解算一堆复杂的旋转矩阵与平移向量,实质上是在为不同模态的传感器构建一种“互信机制”。无论是采用分步的逐步对齐,还是全局的联合审视,其终极目的并不是追求残差绝对为零的完美解,而是让相机、雷达与IMU对同一个物理世界达成共识。工程从来不是寻找完美解,而是寻找风险、成本与精度之间的最优平衡点。