手眼标定AX=XB方程求解:解析解法与数值优化法的联合应用与精度对比
做过3D视觉抓取项目的朋友,多半有过类似体会:赶进度用解析法快速求解手眼参数,总觉得现场用起来不够放心;老老实实跑光束平差做全局非线性优化,初值给不对,算法又容易收敛到局部最优,精度可能反而更差。
其实手眼标定的核心方程AX=XB从不是“二选一”的单选题,解析解法与数值优化法也并非对立关系——前者负责快速给出可靠初值,后者负责迭代打磨精度,二者前后配合才是工业现场最实用的落地方案。
一、AX=XB:手眼标定的统一数学模型
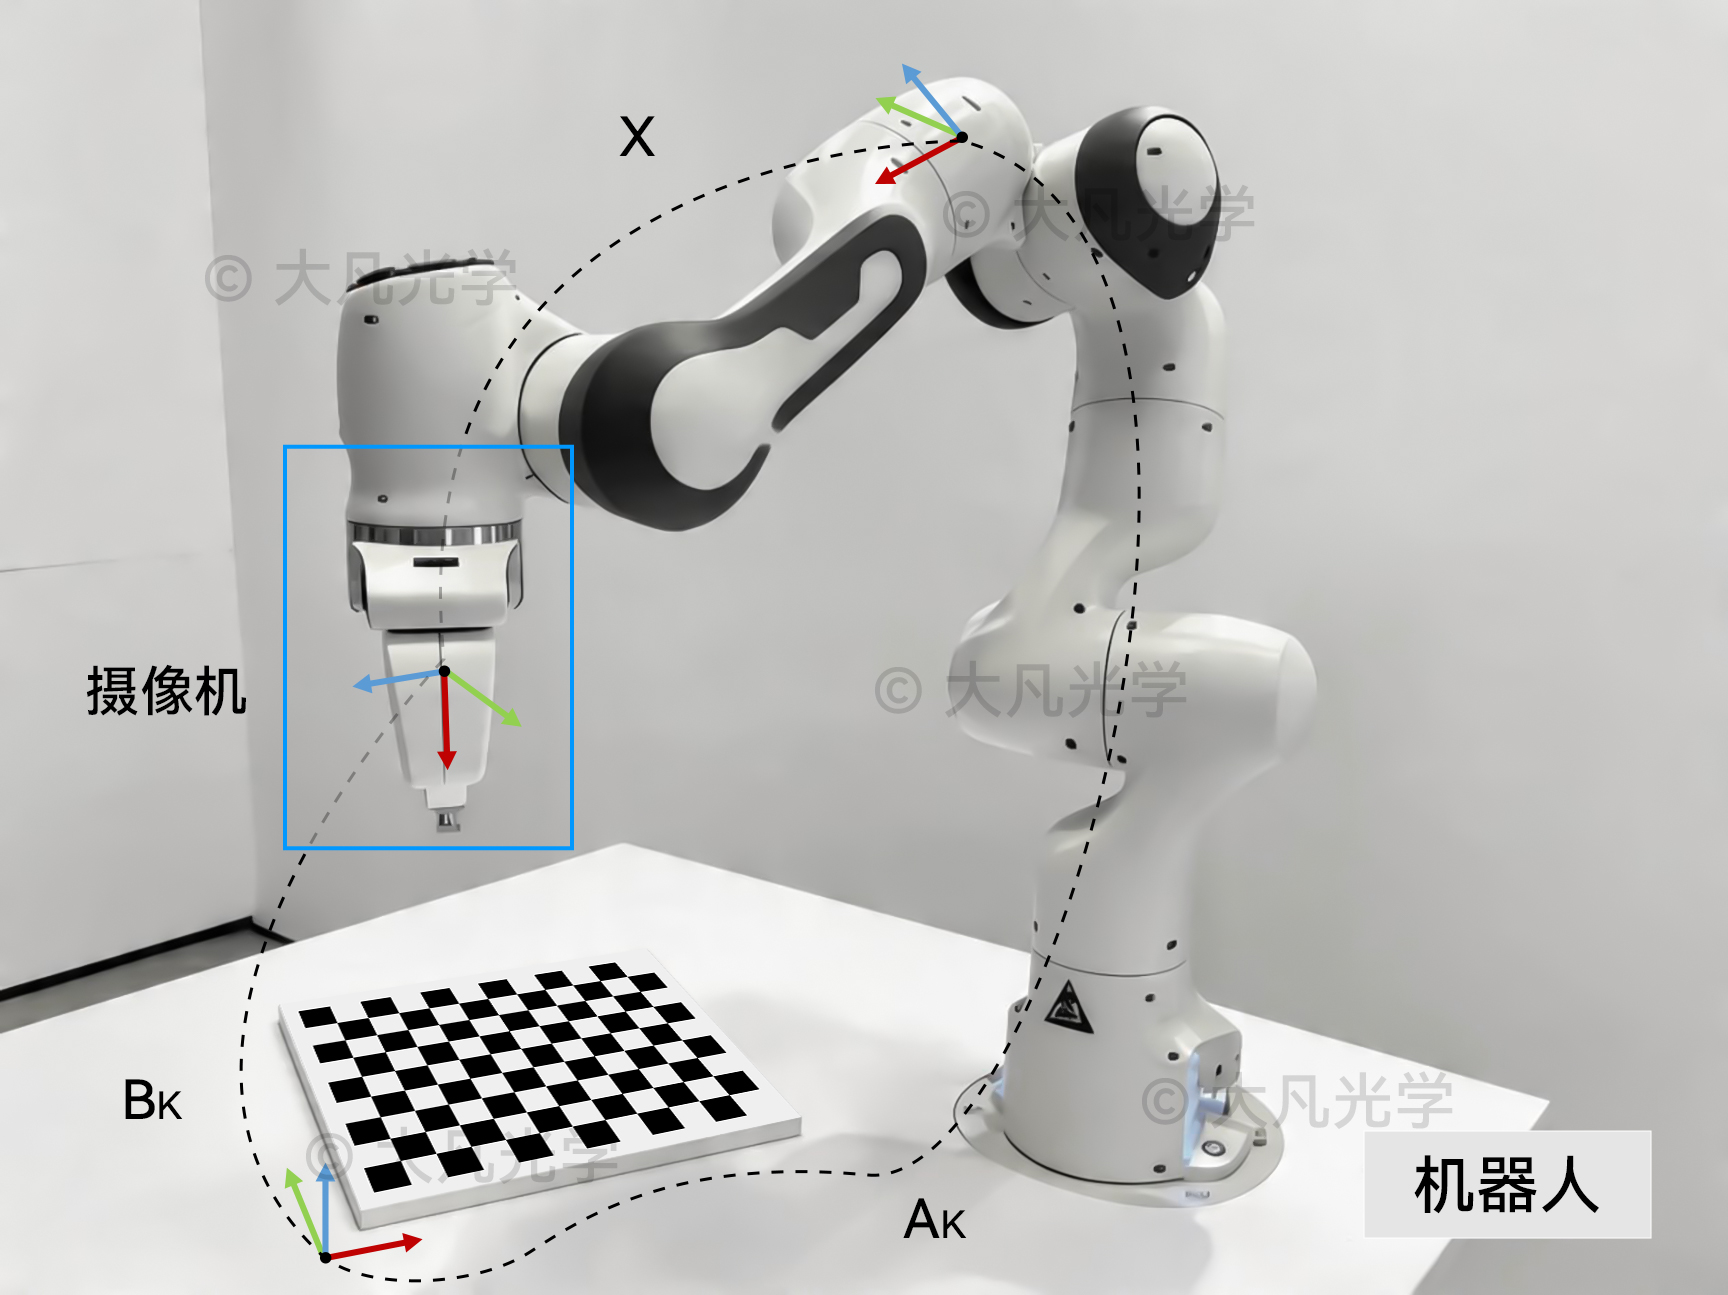
不管是眼在手还是眼在外架构,手眼标定的本质最终都会落到同一个经典方程上:AX=XB。其中A代表机械臂末端的运动变换矩阵,记录了机械臂两组位姿之间的旋转与平移关系;B代表相机观测到的标定板运动变换,由视觉系统识别出的标定板相对位姿变化;X就是待求解的手眼变换矩阵,包含旋转与平移6自由度分量,它的作用是把相机坐标系下的目标位置,精准转换为机械臂可执行的运动坐标。
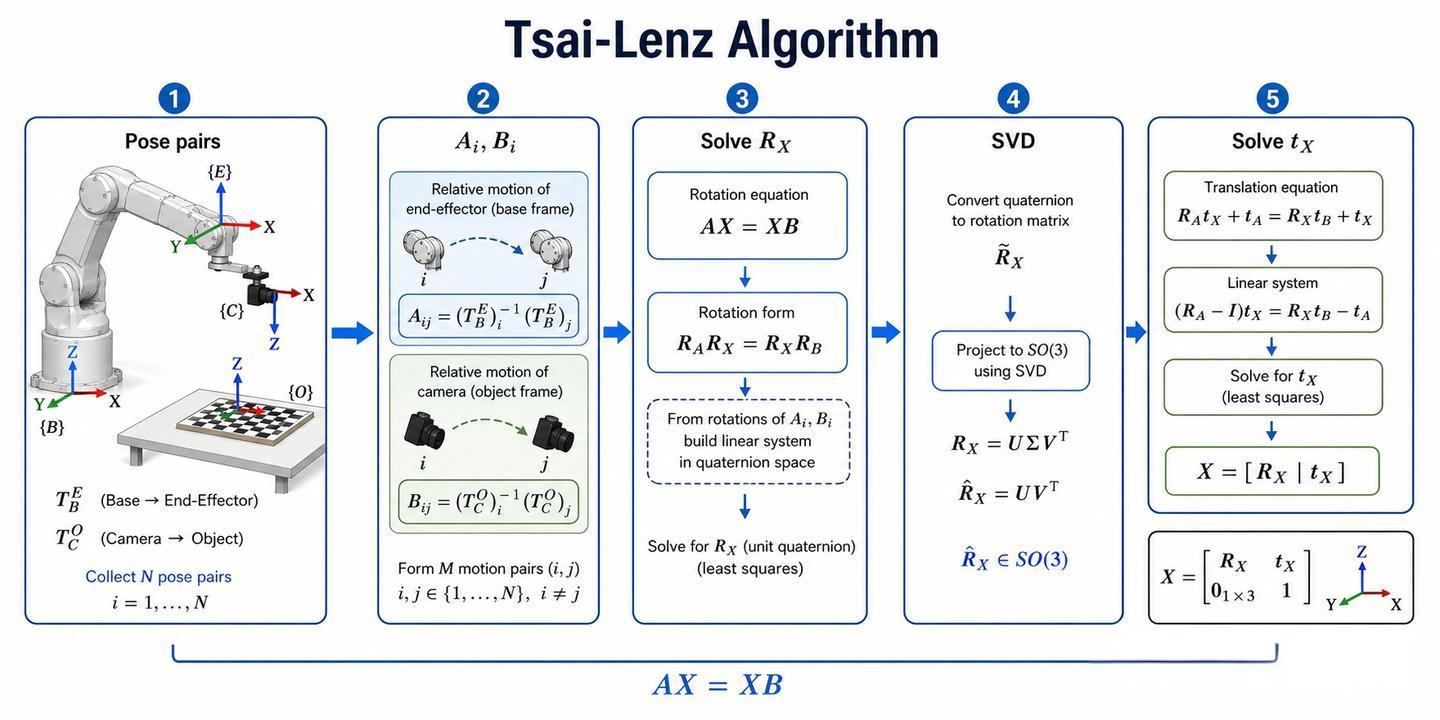
这个方程看似只有一个表达式,求解路径却分出了两大技术路线:一条走矩阵分解的解析路线,以Tsai-Lenz、Park-Martin算法为代表,直接求出闭式解;另一条走非线性优化路线,以重投影误差最小为目标函数,通过迭代逐步逼近最优解。两条路线各有优劣,分别适配不同的场景需求。
二、两类经典求解法:技术特性与适用边界
这两条路线在初值依赖性、噪声鲁棒性与计算耗时上差异明显,理解各自的适用边界,才能在实际项目中合理搭配。
1、解析解法:无初值依赖,高速闭式求解
解析解法是手眼标定最基础的求解思路,核心是把旋转与平移分量解耦,通过奇异值分解、四元数法等数学工具直接求解,得到方程的闭式解。
它的优势十分突出:计算速度快,通常毫秒级就能输出结果;不需要外部提供初始值,不存在“初值不对就跑飞”的问题,非常适合快速验证、现场快速标定的场景。对于实验室环境、数据质量较好的工况,解析解法的精度通常可以满足常规应用需求。
但它的短板也同样明显:对输入噪声比较敏感。如果标定板特征提取有误差、机械臂存在反向间隙,或是现场光照不稳定导致特征抖动,解析解的精度会出现明显波动,数据质量越差,结果离散度越高。因此它更适合作为“前置初值求解工具”,而非最终高精度方案。
2、数值优化法:噪声鲁棒性强,精度上限更高
数值优化法则走了另一条路径:它把手眼矩阵参数化为可迭代的变量,以所有特征点的重投影误差总和最小为目标函数,通过高斯-牛顿、列文伯格-马夸尔特等优化算法迭代,不断调整参数,直到误差收敛到较小值。
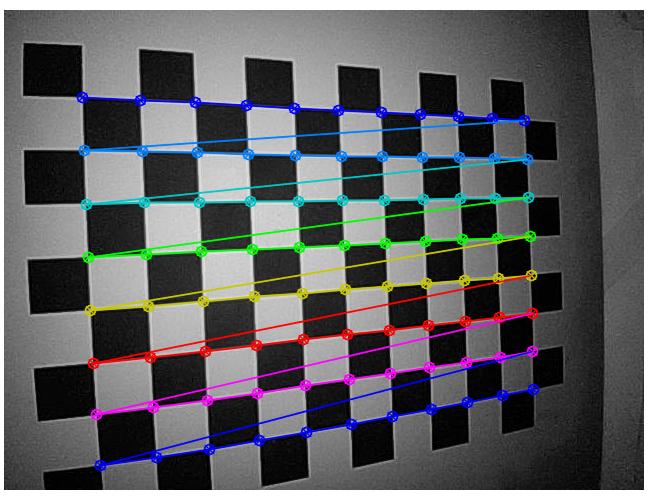
和解析解法相比,它的优势在于抗干扰能力强、精度上限更高。输入数据存在一定噪声时,优化算法可以通过多组数据的全局约束平衡误差,最终结果的稳定性通常优于解析解;数据量越充足、几何约束越充分,优化后的精度表现就越好,适配工业现场、高精度量产标定这类环境相对复杂的场景。
它的核心限制在于对初值有依赖。如果初始参数偏差太大,优化过程很容易陷入局部最优,反而得到比解析解更差的结果。同时迭代计算需要一定耗时,实时性上弱于解析解法。
三、工程标准方案:解析求初值+优化求精
在实际的工业落地中,很少有人会单独使用某一种方法,更通用的做法是“两步走”联合应用,兼顾效率与精度。
第一步用解析解法快速求解初始手眼矩阵。这一步的目标不是追求极致精度,而是给出一个足够可靠的初始参数,把优化的搜索范围缩小到正确区间,从根源上避免局部最优问题。哪怕现场数据有一定噪声,解析解也能快速把参数拉到“正确的大致范围”。
第二步以解析解为迭代初始值,代入数值优化框架做全局精调。通常会结合光束平差法,把相机内参、手眼矩阵、标定板位姿一同纳入优化变量,以全局重投影误差最小为目标迭代收敛。这一步会均衡抑制输入数据中的噪声,把手眼矩阵的精度进一步拉高,最终输出稳定可靠的标定参数。
这套组合方案的好处十分明显:既保留了解析法不用初值、计算快速的优点,又发挥了优化法抗噪强、精度高的长处,是目前工业视觉抓取、精密装配场景里最主流的标定流程。
而无论采用哪种求解方法,输入数据的质量都是精度的上限。如果标定板特征提取误差大、边缘模糊,再好的优化算法也很难输出可靠结果。大凡光学全系列标定产品,正是从特征基准层面为求解过程提供高质量输入,助力两类算法都发挥出最优性能。
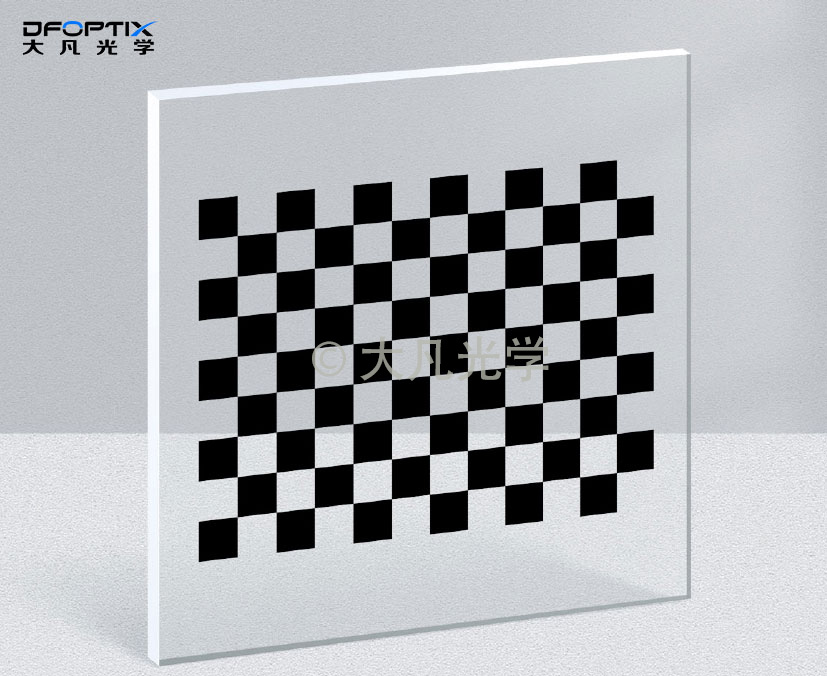
针对精密装配、实验室高精度标定场景,大凡光学玻璃基底棋盘格与圆点标定板采用光刻镀铬工艺制作,特征精度可达±1μm,图案边缘锐利无毛刺,亚像素提取准确度高。干净稳定的特征输入可降低解析解的离散度,也能让数值优化的收敛速度更快、收敛结果更准。
针对产线自动化标定、存在遮挡与光照波动的场景,大凡光学ChArUco与AprilTag编码标定板更为适配。单个标记带唯一ID,部分遮挡也能完成位姿解算,有效观测数据样本量更充足,能够为数值优化提供更充分的约束,提升标定结果的鲁棒性。
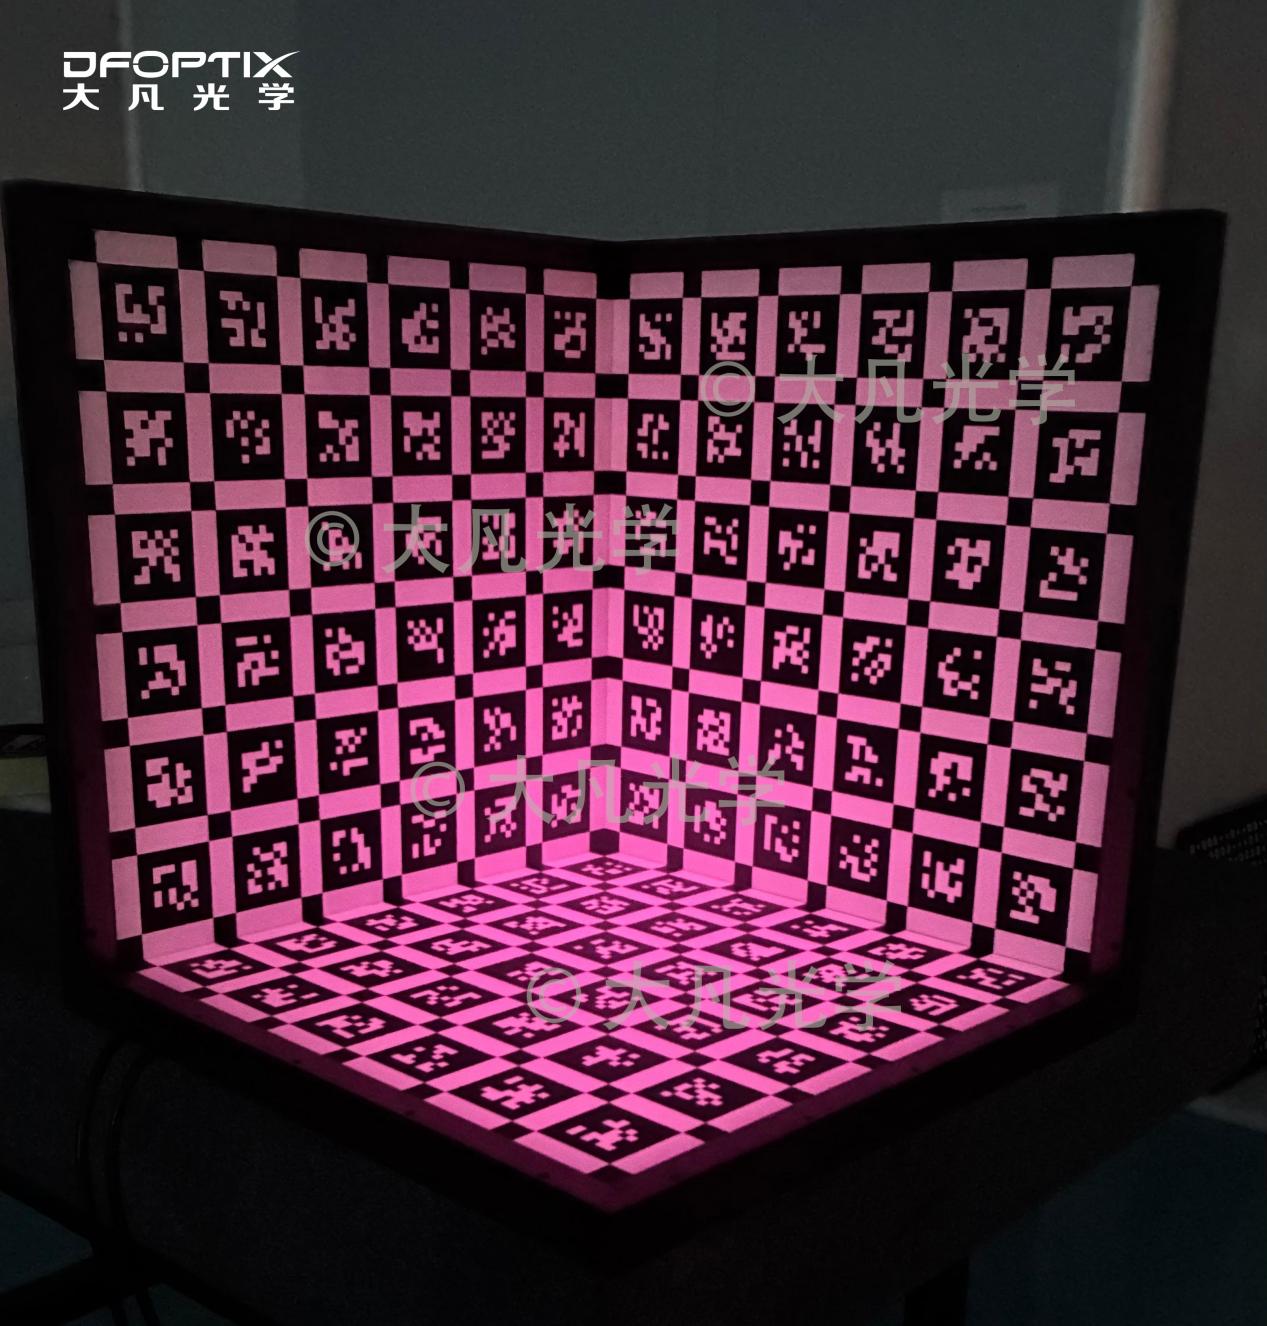
针对3D无序抓取、立体装配场景,大凡光学多面体与阶梯式三维标定板可提供多深度、多角度的空间特征,有助于缓解单一平面的约束不足问题,让三维手眼矩阵的优化更充分,深度方向的定位精度更有保障。
四、多维度对比与场景化选型
为了更直观地区分二者的差异,可从五个核心维度做对比:
对比维度 | 解析解法 | 数值优化法 |
计算效率 | 毫秒级,速度快 | 需迭代计算,耗时相对更长 |
抗噪能力 | 对输入噪声敏感,数据差时精度波动大 | 抗干扰能力强,多数据约束下稳定性好 |
精度上限 | 满足常规场景,数据理想时精度较好 | 精度上限更高,适合高精度要求场景 |
初值依赖 | 完全不需要初值 | 依赖可靠初值,否则易陷入局部最优 |
典型场景 | 快速验证、原型开发、优化初值求解 | 量产高精度标定、工业现场复杂环境 |
实际选型时可根据项目阶段和精度要求灵活匹配:
原型验证、快速调试阶段,单用解析解法即可满足需求,高效出结果;
量产落地、高精度抓取场景,建议采用“解析初值+数值优化”的联合方案,保障长期运行的稳定性;
高节拍自动化产线,可离线用联合方案完成基准标定,上线后定期用编码标定板做快速复校,兼顾精度与运维效率。
五、提升标定精度的实操建议
求解方法只是工具,想要得到稳定可靠的手眼参数,还要在数据采集与基准选择上做好控制。
第一,数据采集要规避共面、共轴的无效运动。采集15~25组不同位姿的数据,旋转角度覆盖30°~90°,平移量覆盖作业行程的1/3以上,让整个作业空间都有充分几何约束。只在小范围内平移旋转,哪怕优化算法再强,也容易出现求解退化。
第二,标定基准要预留精度冗余。遵循3倍基准原则,标定板的精度等级应高于系统目标精度的3倍以上,高精度场景优先选择玻璃、陶瓷基材的标定板,避免基准本身的误差成为系统精度短板。
第三,建立定期复校机制。设备振动、环境温变、轻微碰撞都可能导致手眼参数漂移,常规产线建议每月复校一次,高精度场景每两周核验一次,出现碰撞后立即重标,保障抓取精度长期稳定。
结语
总的来说,解析解法与数值优化法的联合,构成了手眼标定“先定基准、后求精化”的完整链路。解析解法通过闭式解快速提供可靠初值,有效缩小搜索范围;数值优化法则在此基础上抑制输入噪声,向全局最优解收敛。这种组合策略兼顾了计算时效与最终精度,是工业现场较为成熟的工程方案。
然而,无论数学模型与求解逻辑如何完善,标定精度的物理上限始终受限于物理层面的数据质量。特征提取的微小偏差,或采集姿态的共面、共轴退化,均可能导致优化结果失准。因此,在算法调优之外,保障标定基准的几何精度与采集姿态的充分约束,才是实现高精度手眼标定的核心前提。