机器视觉标定:一文看懂双目相机标定原理与流程
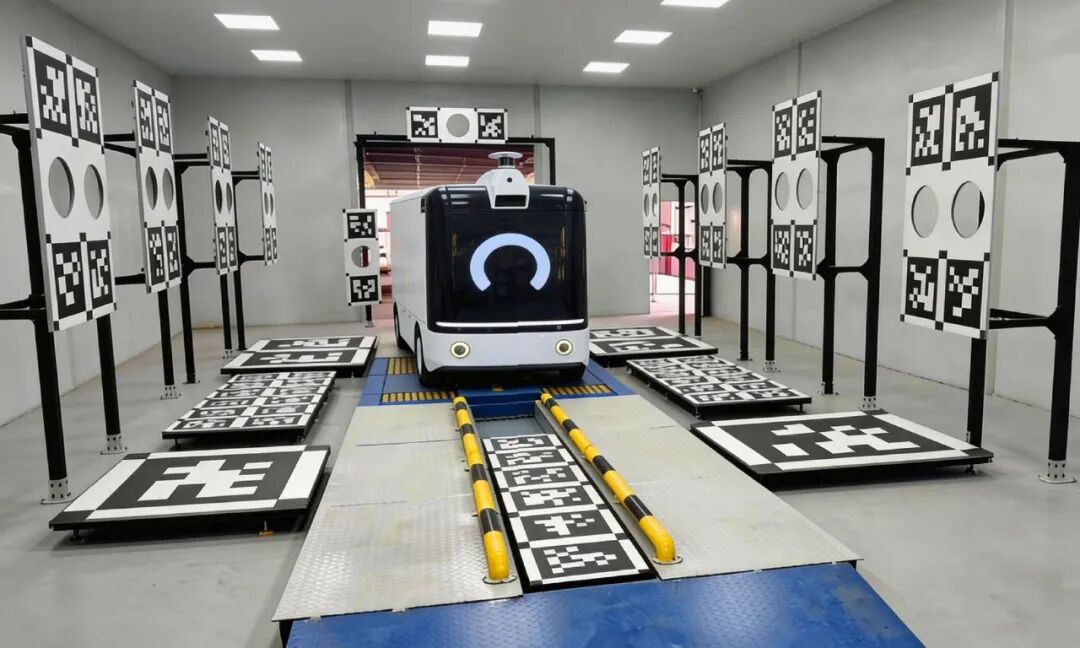
做过3D体积测量、视觉抓取、工件三维检测的朋友多半有体会:两台相机搭起来不难,可想测准深度却没那么容易——同样的硬件配置,有的方案能做到毫米级测量精度,有的方案却总出现数毫米甚至厘米级的偏差,反复调整算法收效甚微,最后才发现问题往往出在最基础的标定环节。
双目相机的深度感知能力,硬件只是基础框架,标定才是决定精度上限的核心环节。从单相机的光学校正到双相机的空间对齐,每一步的精度都会最终传导到深度计算结果里。理清标定的原理与流程,选对适配的基准工具,才能让双目系统真正发挥出立体视觉的性能优势。
一、双目测距的底层逻辑:从视差到深度
双目视觉的设计灵感,本质是对人眼立体视觉的工程复刻。人依靠左右眼的视角差异感知远近,双目相机也是同理:在水平方向布置两台参数一致的相机,中间保持固定的间距(行业内称为基线长度B),同时拍摄同一场景。
同一个目标点在左右相机的画面中,会出现在不同的像素位置上,这个位置差值就是视差d。我们熟悉的深度计算,正是基于视差与相似三角形的几何关系推导而来。
假设两台相机光轴严格平行、焦距均为f,目标物体到相机平面的深度为Z。根据相似三角形对应边成比例的规律,可以推导出经典的深度公式:Z=f×B/d。
从公式里能直观读出三个核心规律:
深度与视差成反比,物体越近视差越大,测距精度越高;物体越远视差越小,且深度往往会随着距离平方增长,这也是双目系统“近精远疏”的固有特性。
基线长度决定测距范围,基线越长,同等视差对应的深度越大,适合远距离测量;但基线过长也会导致近距视差过大,超出传感器覆盖范围。
焦距与精度正相关,焦距越长,同等深度对应的视差像素数越多,深度分辨率越高。
但这些都是理想模型下的结论。现实中,镜头存在畸变、相机装配无法做到光轴绝对平行、两台相机的相对姿态存在微小偏差,都会打破理想几何关系。如果跳过标定直接计算深度,结果往往会出现系统性偏差,而且测量距离越远,偏差被放得越大。这也正是双目标定不可或缺的原因。
二、双目标定的两大核心:内参打底,外参对齐
一套完整的双目标定,分为单目内参标定与双目外参标定两个环节,前者校正每台相机的光学偏差,后者对齐两套坐标系,二者层层递进,共同决定深度测量的准确性。
1、单目内参:给每台相机做“光学验光”
内参标定的目标,是求解单台相机的焦距、主点坐标,以及径向、切向畸变系数。简单来说,就是先把每台相机自身的成像失真校正过来,让画面回归符合针孔模型的真实几何关系。
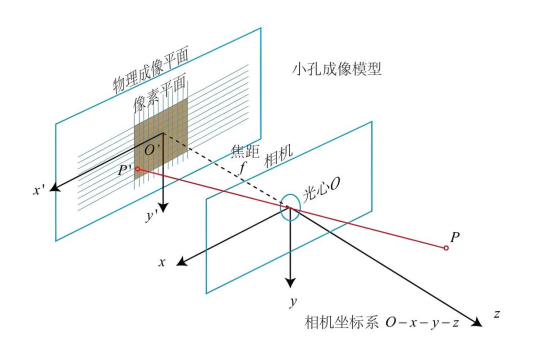
如果缺少这一步,镜头畸变会让画面边缘的直线弯曲、像素当量不均,计算出的视差自然不准。尤其是广角、大视场的双目系统,畸变带来的误差会直接体现在深度结果里,边缘区域的测距偏差会尤为明显。
2、双目外参:把两套坐标系合二为一
如果说内参解决的是“每台相机看得准不准”,外参解决的就是“两台相机对不对得齐”。外参标定的输出是两台相机之间的6自由度变换关系,包含旋转矩阵与平移向量,既确定了基线的真实长度,也修正了光轴不平行带来的角度偏差。
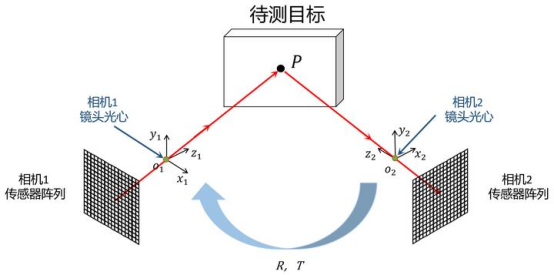
这一步是双目深度计算的核心基准。一旦外参存在角度误差,偏差会随着距离被持续放大:在理想几何关系下,0.1°的航向偏差,在10米距离上就会带来约1.7厘米的横向偏移,放到物流体积测量、工件检测场景中,已经足以影响检测结果的可靠性。
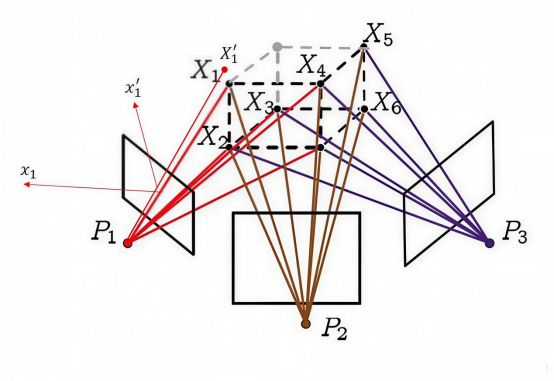
常规的标定流程中,通常以同一块标定板作为公共基准,左右相机同步采集图像,通过光束平差法联合优化求解外参,让两台相机的坐标系统一到同一基准下,为后续的视差匹配与深度计算提供可靠的空间依据。
三、标准标定全流程:四步走稳精度
一套规范的双目标定,遵循从准备到验证的完整流程,每一步控制到位,才能保障最终的标定效果。
第一步:前置准备,选对基准工具
根据系统的视场大小、精度要求选择对应规格的标定板,固定好相机与镜头,锁死焦距与光圈,避免标定过程中参数发生变化。调整相机姿态,保证两台相机都能清晰拍摄到标定板,且标定板有效覆盖核心工作视场。
第二步:单目内参标定
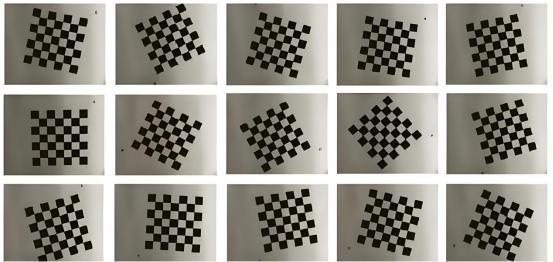
分别对左右相机进行内参采集。控制标定板在视场内变换不同距离、角度与倾斜方向,采集15~25组不同姿态的图像,保证特征点覆盖画面中心与四角。通过算法提取特征点坐标,求解内参与畸变系数,完成单相机的畸变校正。
第三步:双目联合外参求解
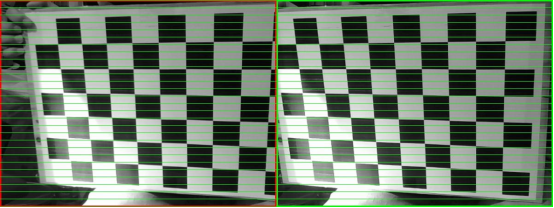
使用同一块标定板,左右相机同步拍摄,获取多组左右对应的标定图像。以标定板的物理坐标为公共基准,联合优化求解两台相机的相对旋转与平移关系,得到外参矩阵。过程中通常会配合光束平差法做全局优化,最小化整体重投影误差,让外参结果更稳定。
第四步:精度验证
标定完成后必须做效果验证。一方面可以看重投影误差数值,评估标定数据的质量;另一方面可以用已知尺寸的标准工件做实际测距测试,分别验证中心、边缘不同区域的深度精度。如果边缘区域偏差偏大,通常需要补充边缘区域的采集数据,重新优化参数。
四、场景化选型:大凡光学标定工具适配方案
标定板作为整个标定过程的物理基准,自身的精度与适配性直接决定了标定结果的上限。结合大凡光学的产品体系,不同双目场景可以按需匹配对应的方案。
1、常规研发与通用检测:棋盘格标定板
对于常规工业双目检测、算法研发验证场景,大凡光学标准玻璃基底棋盘格标定板是通用优选。光刻镀铬工艺的特征精度可达±1μm,图案边缘锐利,亚像素角点提取准确度高,能稳定适配OpenCV、Halcon等主流算法框架,通用性强、上手门槛低,通常能满足多数常规双目系统的标定需求。
2、高精度与大畸变场景:圆点标定板
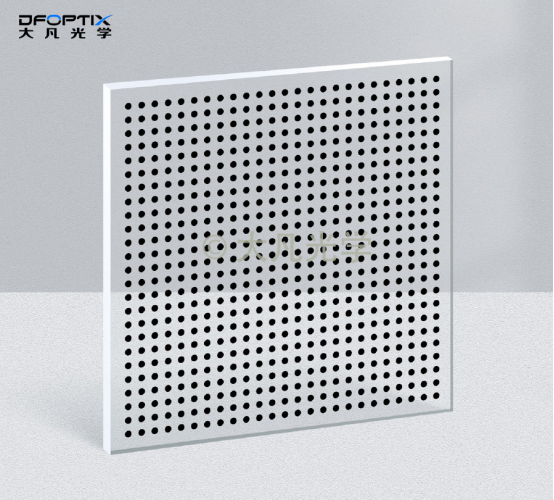
如果是精密3D检测、微装配这类高精度场景,或是搭配广角、鱼眼镜头的大畸变双目系统,更推荐大凡光学高精度圆点标定板。透视变换下圆心的位置稳定性优于角点,哪怕在画面边缘畸变较大的区域,也能输出更可靠的特征坐标,让畸变拟合与外参求解的精度更有保障。
3、大视场体积测量:大尺寸标定板
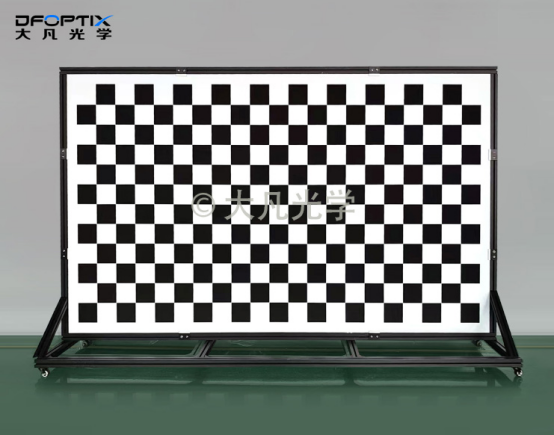
物流体积测量、大工件检测这类大视场场景,小尺寸标定板很难覆盖全视场,逐次移动拼接又容易引入累积误差。大凡光学大尺寸标定板支持一体成型,最大可做到3m×5m,单块即可覆盖双目总视场,配合碳纤维或铝合金基材,环境适应性强,能有效提升大视场系统的标定效率与全局一致性。
4、量产线在线标定:立体/带光源标定板
产线批量下线的双目模组,对标定效率与稳定性要求更高。大凡光学三维立体标定板能提供多深度特征约束,单帧即可获取更丰富的空间信息,有助于缩短标定时间;带光源款则可以摆脱车间环境光干扰,标定结果重复性更好,完美适配量产线的快节拍与复杂工况。
5、复杂产线场景:编码标定板
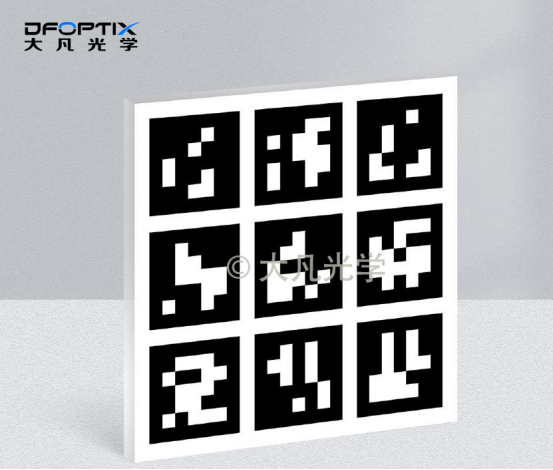
如果工位存在遮挡、光照波动大等问题,大凡光学ChArUco或AprilTag编码标定板更具优势。每个标记带有唯一ID,部分遮挡也能正常识别位姿,抗干扰能力更强,适合产线自动化标定、动态工位校准等复杂场景。
五、常见误区与优化建议
实际操作中,一些细节偏差很容易让标定效果打折扣,几个高频误区可以提前避开。
1、不只采集中心区域的数据
很多人对标定时习惯把标定板放在画面中间,导致边缘缺少特征约束,最终出现“中心准、边缘偏”的情况。采集时尽量让标定板走遍全视场,四角与边缘都要覆盖到,整体精度才更均匀。
2、不用普通打印标定板凑数
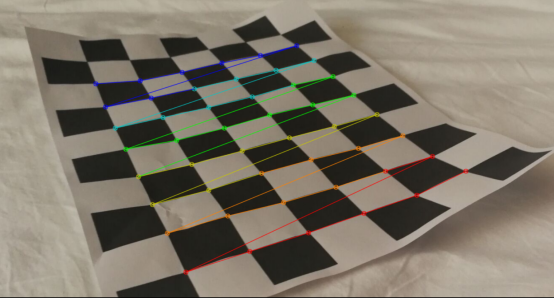
打印纸易形变、精度差,误差可达毫米级,会直接拉低整套系统的精度上限。工业场景至少选用菲林及以上等级的标定板,高精度场景优先选用玻璃或陶瓷基材。
3、避免姿态单一导致解算退化
采集时要兼顾远近、俯仰、旋转等不同姿态,不要始终保持平行正对,充足的姿态变化能让参数求解更稳定,减少共面退化带来的深度方向误差。
4、建立定期复校机制。
设备振动、环境温变、镜头移位都可能导致参数漂移,建议根据使用频率定期核验精度,出现偏差及时重标,保障系统长期稳定运行。
结语
双目视觉的迷人之处,在于它试图用两个二维平面的像素阵列,去还原三维世界的空间纵深。但完美的几何模型只存在于公式里,真实的镜头存在光晕、支架会热胀冷缩、装配无法做到绝对平行。所谓的标定,其实就是在这堆不完美的物理现实中,去强行构建一个最接近理想状态的数学模型。
因此,标定不应被看作走流程的形式主义。每一次姿态的变换、每一张图像的提取,都是在缩小理论与现实的偏差。高精度的基准工具在这个过程中承担的,不仅是测量的尺子,更是三维感知系统抵御物理误差累积的基石。看清了这一点,也就掌握了双目系统从“能看”到“测得准”的核心密码。