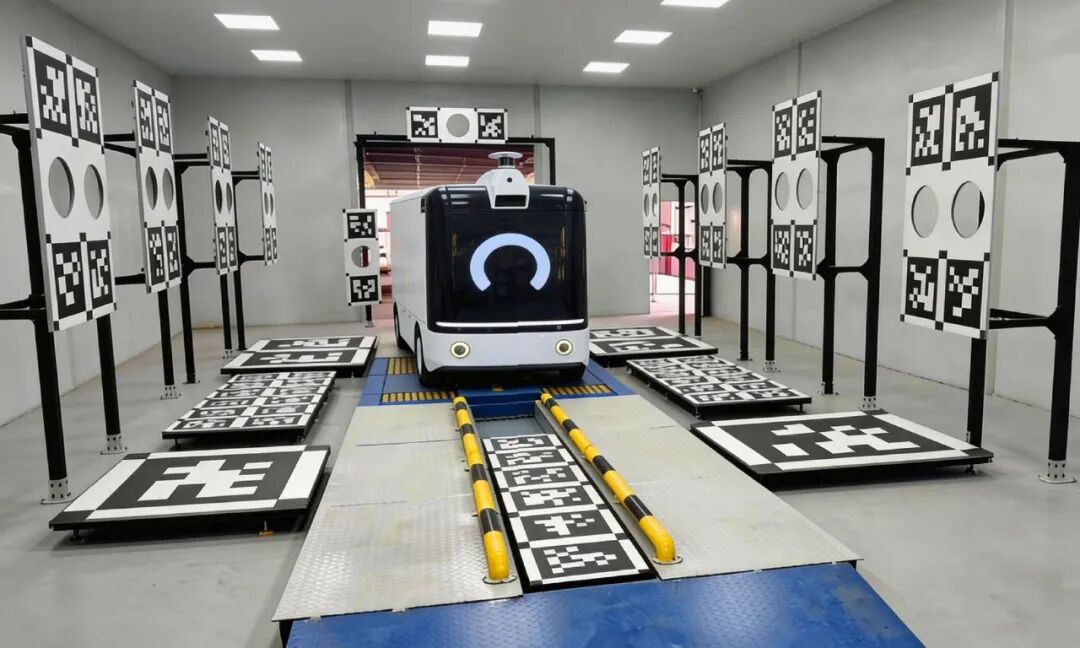
四摄系统标定挑战:广角、主摄、长焦、ToF如何统一?
用多摄设备拍照的朋友多半有过类似体验:切换到广角端,画面边缘的建筑明显弯曲变形;切到长焦对焦总要慢半拍;开启人像虚化模式,偶尔会出现物体边缘穿模、背景虚化错位的情况。
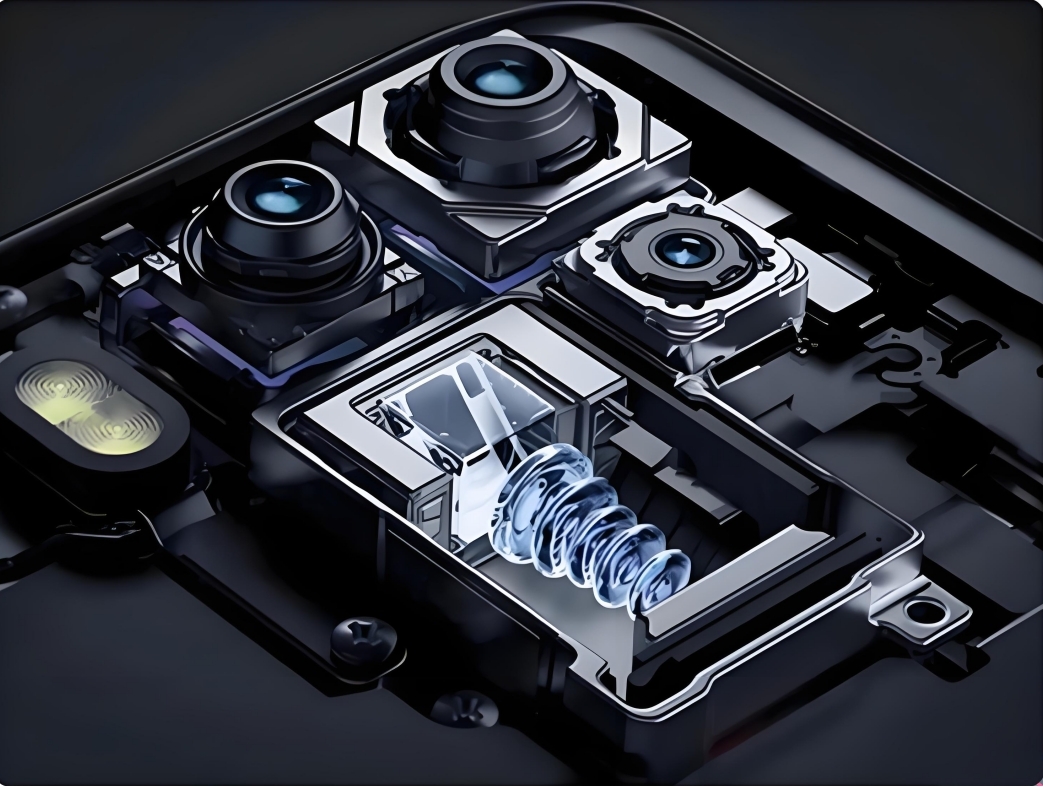
很多人第一反应是算法优化不到位,实则底层的标定统一才是关键。广角、主摄、长焦、ToF四颗镜头的焦距不同、视场不同、成像原理也不同,想要做到切换流畅、融合自然,前提是把四套感知系统的空间坐标与时间基准真正统一起来。
一、异构四摄:统一标定的固有难点
四摄系统看似只是多搭载了几颗镜头,实则每颗镜头的成像特性差异极大,给统一标定带来了三重天然挑战。
1、视场与畸变跨度大
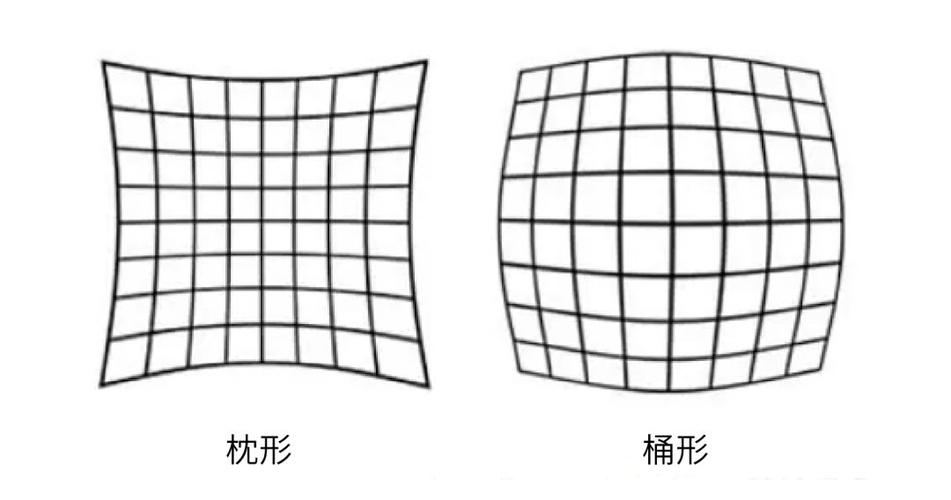
主摄是均衡型选手,视场适中、畸变可控;广角镜头视场动辄120°以上,径向畸变十分明显,边缘直线会弯成弧线;长焦镜头视场狭窄,像素密度高但覆盖范围小,和广角的有效重叠区域十分有限。三颗可见光镜头的畸变程度、成像范围差异巨大,常规的重叠区域特征匹配法很难直接套用,很容易出现“广角标得准、长焦对不齐”的情况。
2、感知模态不一致
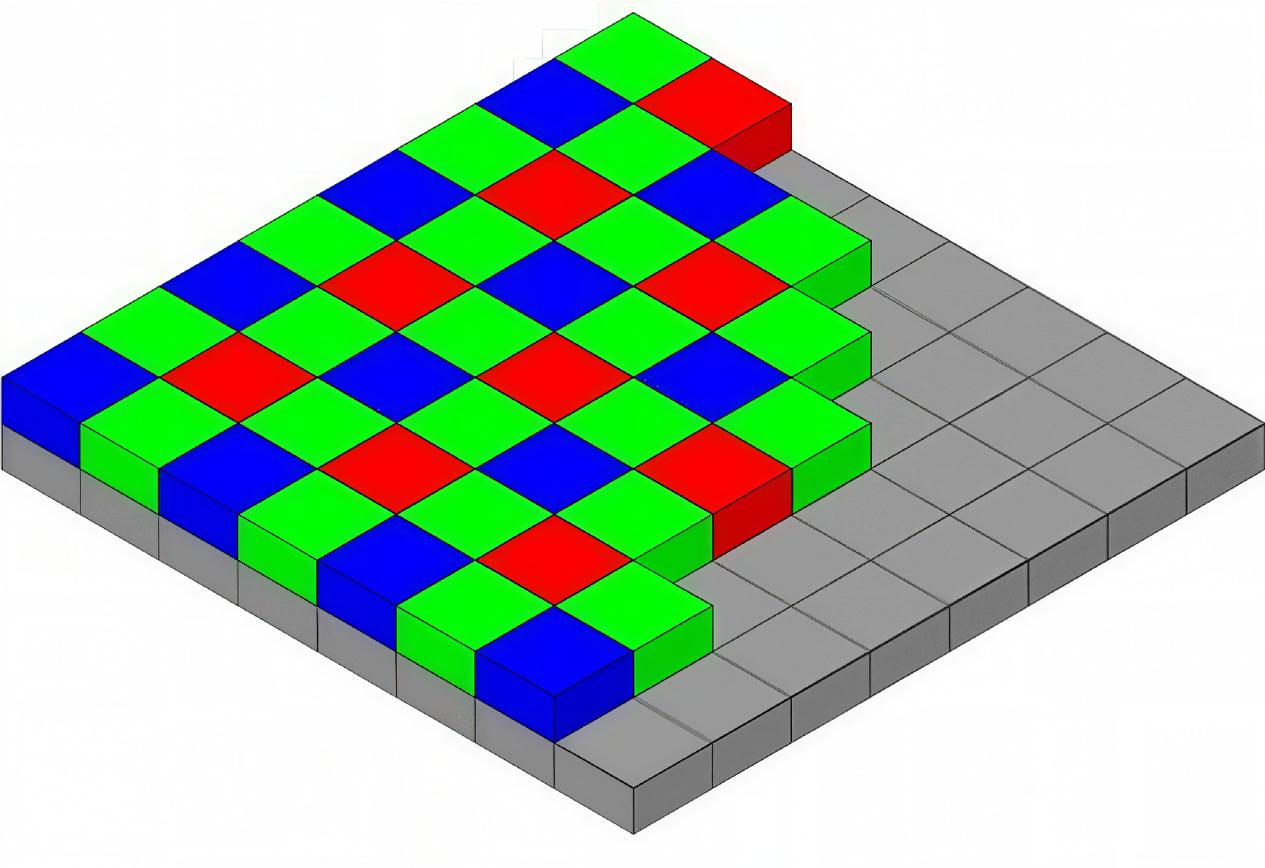
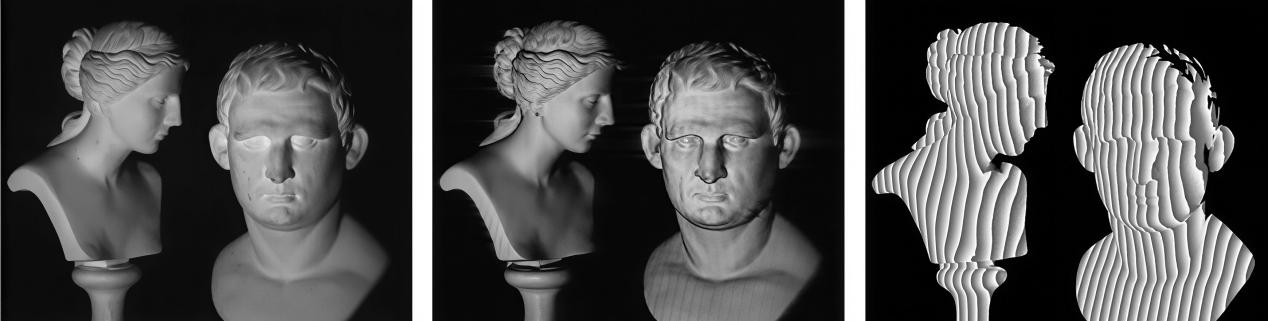
三颗RGB相机输出的是平面彩色图像,ToF深度相机输出的是三维深度点云,二者成像原理完全不同,特征形态也不一样。如果缺少统一的物理基准,深度图与彩色图很容易出现像素级错位,最终表现为虚化边缘不准、测距数值偏差,直接影响人像、AR交互等功能的使用体验。
3、时序与曝光不同步
不同镜头的曝光时长、对焦速度、输出帧率都有差异:广角曝光快、长焦对焦慢,ToF的采样频率也和RGB不一致。静态场景下偏差并不显眼,一旦拍摄运动物体或者快速切换镜头,就会出现画面跳变、目标错位的问题,影响动态拍摄的连贯性。
二、统一标定的核心路径:空间对齐+时间同步
想要四摄真正做到“各司其职又协同一致”,需要从空间坐标与时间基准两个维度同时发力,建立一套统一的感知坐标系。
1、单目内参先行:各镜头误差校正
统一的前提,是每颗镜头先把自身的成像误差校正到位。主摄按常规流程标定内参与畸变即可;广角镜头因为畸变大,需要更充分的边缘特征约束,才能精准拟合各级畸变系数;长焦镜头视场小,对特征定位精度要求更高,需要更高精度的基准来保障焦距与主点的求解准确度。
2、全局外参统一:用同一基准对齐四套坐标系
单目校正好之后,更关键的是把四颗镜头的坐标系统一到同一个世界坐标系下。常规的两两标定方式,误差会沿着标定链条逐步累积,到了广角-长焦两端偏差会被放大。更稳妥的方式是采用全局联合标定:用一块所有镜头都能观测到的公共标定基准,同时采集四摄的图像数据,通过光束平差法一次性优化所有外参,最小化全局重投影误差,从源头抑制分步标定的累积误差。
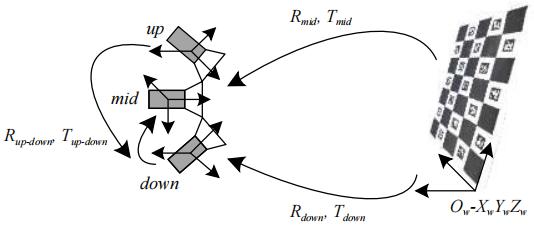
对于ToF深度相机,还需要额外做深度与色彩的配准:以标定板的已知三维坐标为真值,对齐深度点云与RGB像素的对应关系,实现像素级的深度-色彩匹配,保障虚化、测距等功能的准确性。
3、时间同步校准:让画面在时间轴上对齐
空间对齐之后,还要补上时间维度的校准。通常先用硬件触发的方式让四摄共用同一同步信号,把帧级时间差控制在微秒级;再通过动态标定进一步精细校准时间偏移,保障运动场景下的目标位置一致,减少切换镜头时的画面跳变。
三、场景化选型:大凡光学标定工具的适配方案
标定工具的精度与适配性,直接决定了四摄统一标定的最终效果。结合大凡光学的全系列标定产品,不同阶段可以按需匹配对应的方案。
1、研发阶段:高精度基准保障参数准确
镜头定型、算法研发阶段对精度要求最高,优先选用高精度玻璃基底标定板。针对广角等大畸变镜头,大凡光学高精度圆点标定板是更优选择:透视变换下圆心位置稳定性优于角点,哪怕在画面边缘畸变严重的区域,也能输出更可靠的特征坐标,让畸变模型的拟合更精准。
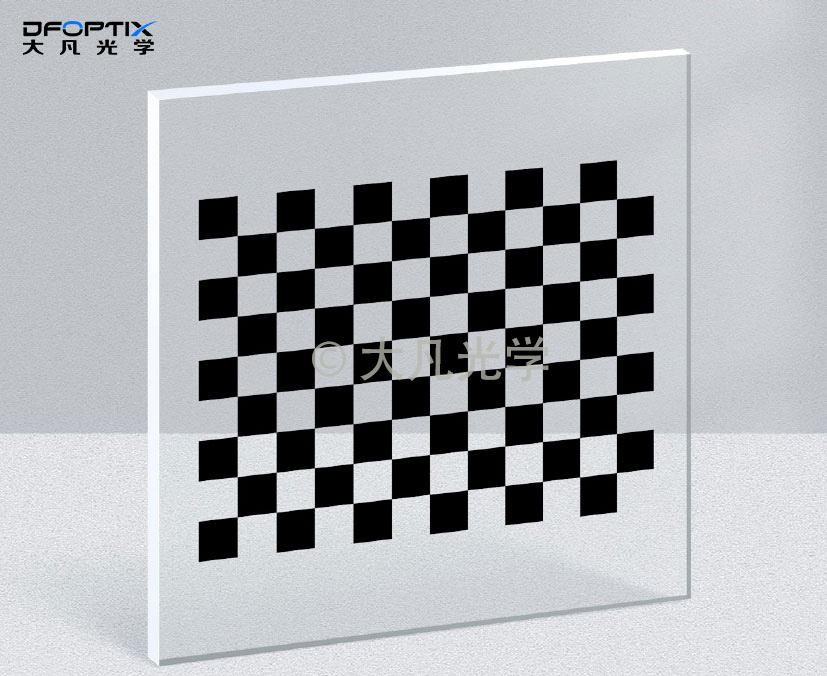
针对长焦小视场镜头,可选用小尺寸高精度玻璃棋盘格标定板,光刻镀铬工艺特征精度可达±1μm,图案边缘锐利,亚像素提取准确度高,能为长焦的内参与焦距求解提供可靠的基准输入。
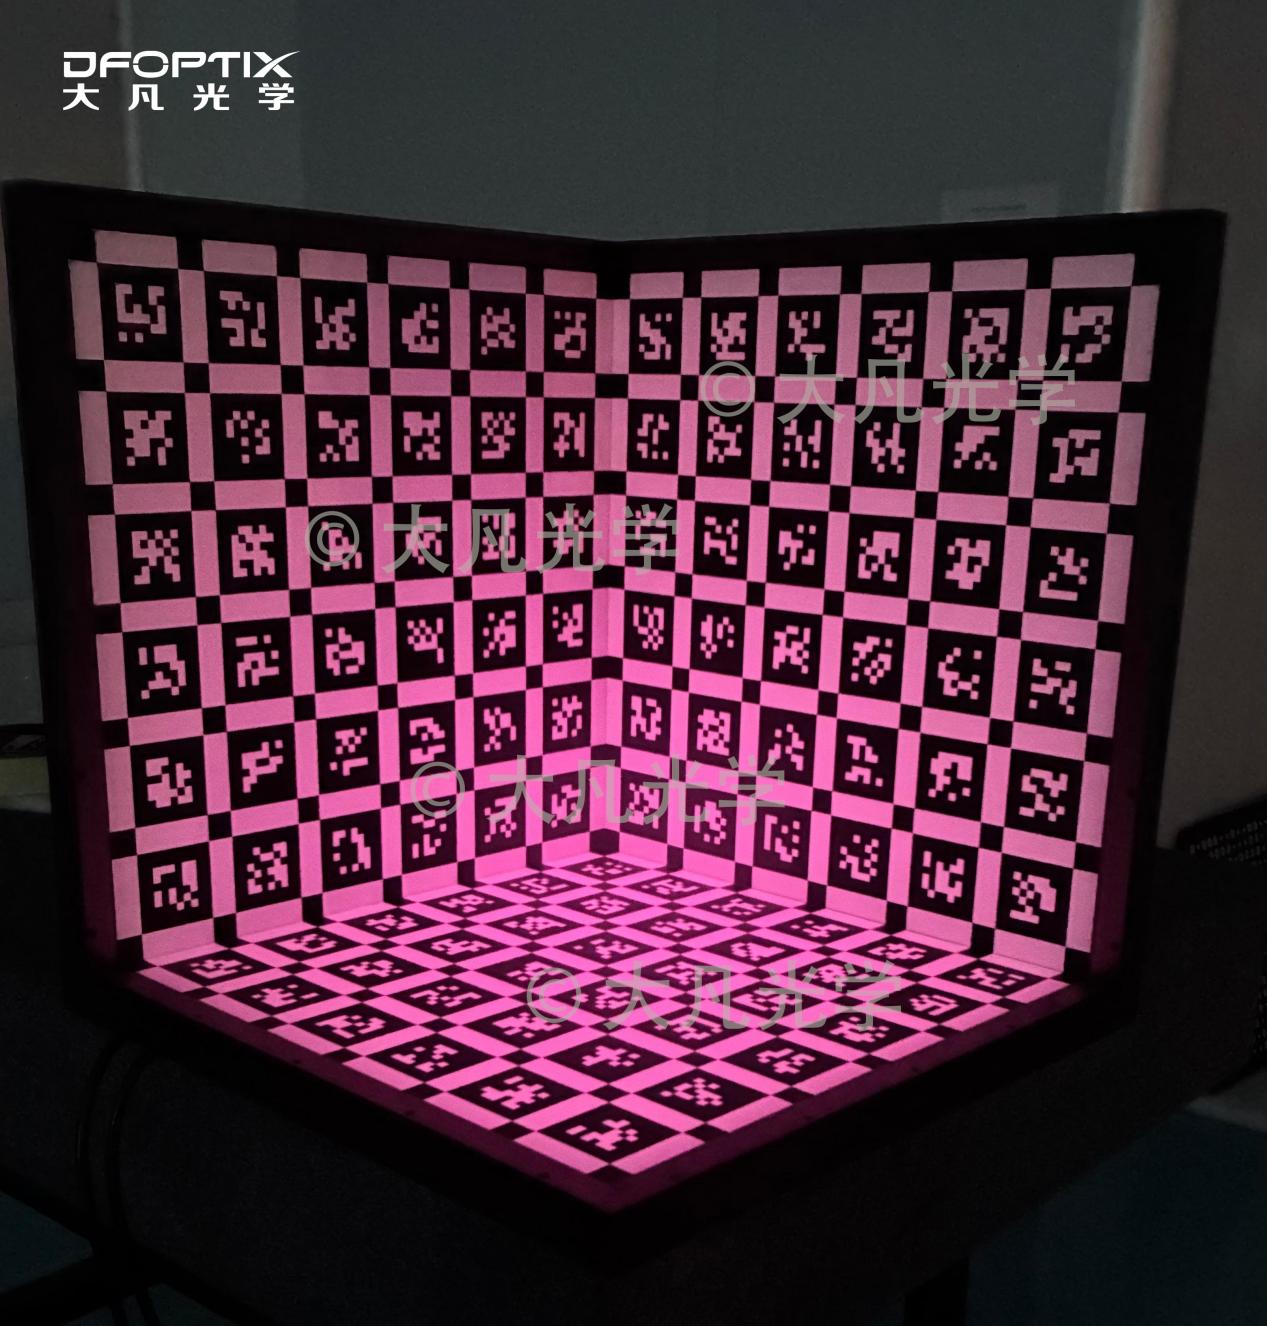
针对四摄全局标定,推荐搭配大凡光学三维立体标定板或多面体标定板。阶梯式的多深度结构,既能为三颗RGB镜头提供平面特征,也能为ToF提供已知的深度真值,一次采集即可同时获取四摄的约束数据,非常适合全局联合标定使用,有助于提升标定效率与参数一致性。
2、量产阶段:高效稳定适配产线节拍
模组量产下线阶段,对标定效率与结果一致性要求更高。大凡光学带光源标定板是量产线的优选:内置匀光系统照明均匀度≥95%,不受车间环境光干扰,特征成像稳定,能有效提升自动化工位的识别成功率与标定重复性。
如果工位存在遮挡、视场差异大的情况,可选用大凡光学ChArUco或AprilTag编码标定板。单个标记带唯一ID,部分遮挡条件下也能正常解算位姿,对不同视场的适配性更强,广角和长焦都能稳定识别到有效特征,保障全局标定的成功率。
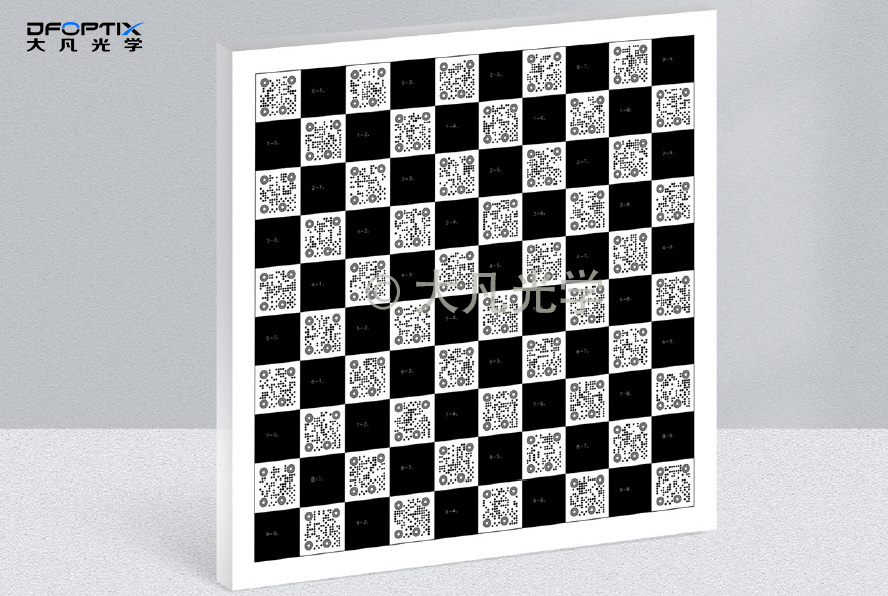
针对大视场广角镜头与小视场长焦的组合,也可选用大凡光学大尺寸标定板,一体成型无拼接误差,能够同时覆盖广角的全视场与长焦的清晰成像范围,让不同焦距的镜头都能获取充足的特征约束。
四、手机核心测试内容表
下表为大凡光学产品所汇总的手机核心测试内容表,可落地参考、产品可高度定制:
测试项目 | 大凡光学对应产品 | 参考标准 | 核心测试内容 |
几何畸变 | 标准玻璃棋盘格标定板、高精度圆点标定板 | IEEE Std 1858-2023 YD/T 1607-2016 | 桶形畸变、枕形畸变、梯形畸变、透视畸变 |
视觉分辨率 | ISO12233 标准分辨率测试卡(0.1X-8X) | YD/T 1607-2016 | 中心 / 四角水平 / 垂直分辨率、极限分辨率 |
空间频率响应(SFR) | ISO12233:2014 eSFR 分辨率测试卡(标准版 / 增强版) | ISO 12233:2014 YD/T 1607-2016 | MTF50/MTF30 值、锐度、横向色差、阶调反应 |
色彩还原 | 24 色标准色卡 | IEEE Std 1858-2023 YD/T 1607-2016 | 平均色差 ΔE、白平衡偏差、色彩饱和度、色相偏移 |
自动曝光 | 多反射率灰度板(10%/50%/90%)、20 阶灰阶测试卡 | IEEE Std 1858-2023 YD/T 1607-2016 | 曝光准确性、曝光收敛速度、逆光曝光补偿 |
宽动态范围 | 多反射率灰度板(2%-99% 可调)、20 阶灰阶测试卡 | YD/T 1607-2016 | 可区分灰阶数、亮部 / 暗部细节保留、动态范围 dB 值 |
信噪比(SNR) | 多反射率灰度板(18% 中性灰)、带光源标定箱 | ISO 15739 YD/T 1607-2016 | 不同 ISO 下的信噪比、噪声均匀性、固定模式噪声 |
光学防抖(OIS) | 高精度圆点标定板、带光源标定箱 | YD/T 4066-2022 | 振动抑制率、清晰度提升倍数、防抖角度范围 |
电子防抖(EIS) | 高精度圆点标定板、带光源标定箱 | YD/T 4066-2022 | 视频防抖效果、画面裁切率、运动模糊抑制 |
亮度均匀性 | 多反射率灰度板(18% 灰 / 90% 白)、带光源标定箱 | IEEE Std 1858-2023 YD/T 1607-2016 | 中心 / 边缘亮度比、暗角程度、光照均匀性响应 |
视场角(FOV) | 大尺寸棋盘格标定板、带中心定位棋盘格标定板 | YD/T 1607-2016 | 水平 / 垂直 / 对角线视场角、视场角一致性 |
帧率测试 | 带光源标定箱 | IEEE Std 1858-2023 | 标称帧率准确性、帧率稳定性、低光帧率下降 |
近摄性能 | 高精度圆点标定板(2×2mm 起) | 企业标准 | 最近对焦距离、微距分辨率、近摄畸变 |
低光成像 | 带光源标定箱(亮度 0-100lux 可调) | YD/T 1607-2016 | 低光信噪比、低光色彩还原、低光快门延迟 |
镜头调焦精度 | 镜头调焦测试卡 | 企业标准 | 对焦准确性、对焦速度、跑焦率 |
五、落地优化的实用建议
想要四摄标定效果长期稳定,几个实操细节可以留意。
第一,标定采集尽量覆盖多距离、多姿态。不要只在单一距离正对拍摄,尤其是广角和长焦,要在工作距离范围内变换不同距离与角度,让不同焦距的镜头都有充分的约束数据,避免特定距离下出现精度下降。
第二,优先采用全局联合优化。相比两两分步标定,全局光束平差优化能有效降低累积误差,四摄数量越多,全局优化的收益越明显。
第三,建立出厂抽检与定期复检机制。量产批次定期抽检标定精度,保障批量产品的一致性;终端算法侧也可结合日常使用场景做轻量在线校准,补偿长期使用带来的微小参数漂移。
结语
综上所述,四摄系统的体验升级,从来不是简单堆砌硬件就能实现的。广角的宽广视野、主摄的均衡画质、长焦的远景捕捉、ToF的深度感知,想要把这些能力无缝融合到一起,底层的统一标定是不可回避的基础。从单目光学校正到全局坐标统一,从空间对齐到时间同步,每一步的精度,最终都会反映到用户的实际拍摄体验中。