产品详情
大尺寸可移动支架式激光雷达-相机融合标定板是专门用于自动驾驶、移动机器人、低速无人车及智慧交通等领域的高级多传感器融合校准设备。
在多传感器系统中,激光雷达(LiDAR,提供高精度3D点云)与相机(Camera,提供高分辨率2D彩色纹理)的空间位置与姿态校准(外参标定)至关重要。该设备通过将大尺寸、高对比度的几何图案与高反射率/空间三维特征结合,实现了2D图像与3D点云的高精度空间对齐。
1、产品特点
(1)大尺寸靶面,适合远距离标定
①尺寸较大(常见尺寸:从1m ×1m到2 m×3m,可结合实际场景定制更大尺寸),适用大视场、远距离标定需求。
②对高分辨率、广角相机以及16/32/64/128线等多线激光雷达更友好。
③能让雷达在板面上获取更多有效点,提高平面拟合和特征提取稳定性。
(2)视觉与激光雷达双特征设计
相机端需要清晰、高对比度的二维视觉特征,例如棋盘格、AprilTag、ArUco等。LiDAR端则需要容易从点云中提取的圆孔、边缘、平面、台阶或几何角点,标定板设计时结合2D图像和3D点云的特征可检测性进行设计。
(3)高平面度、高刚性
通常采用铝蜂窝板、碳纤维复合板或铝塑复合板,等结构,确保平面度,避免自重导致弯曲、翘曲或变形,而产生的标定误差。
(4)支持多传感器扩展
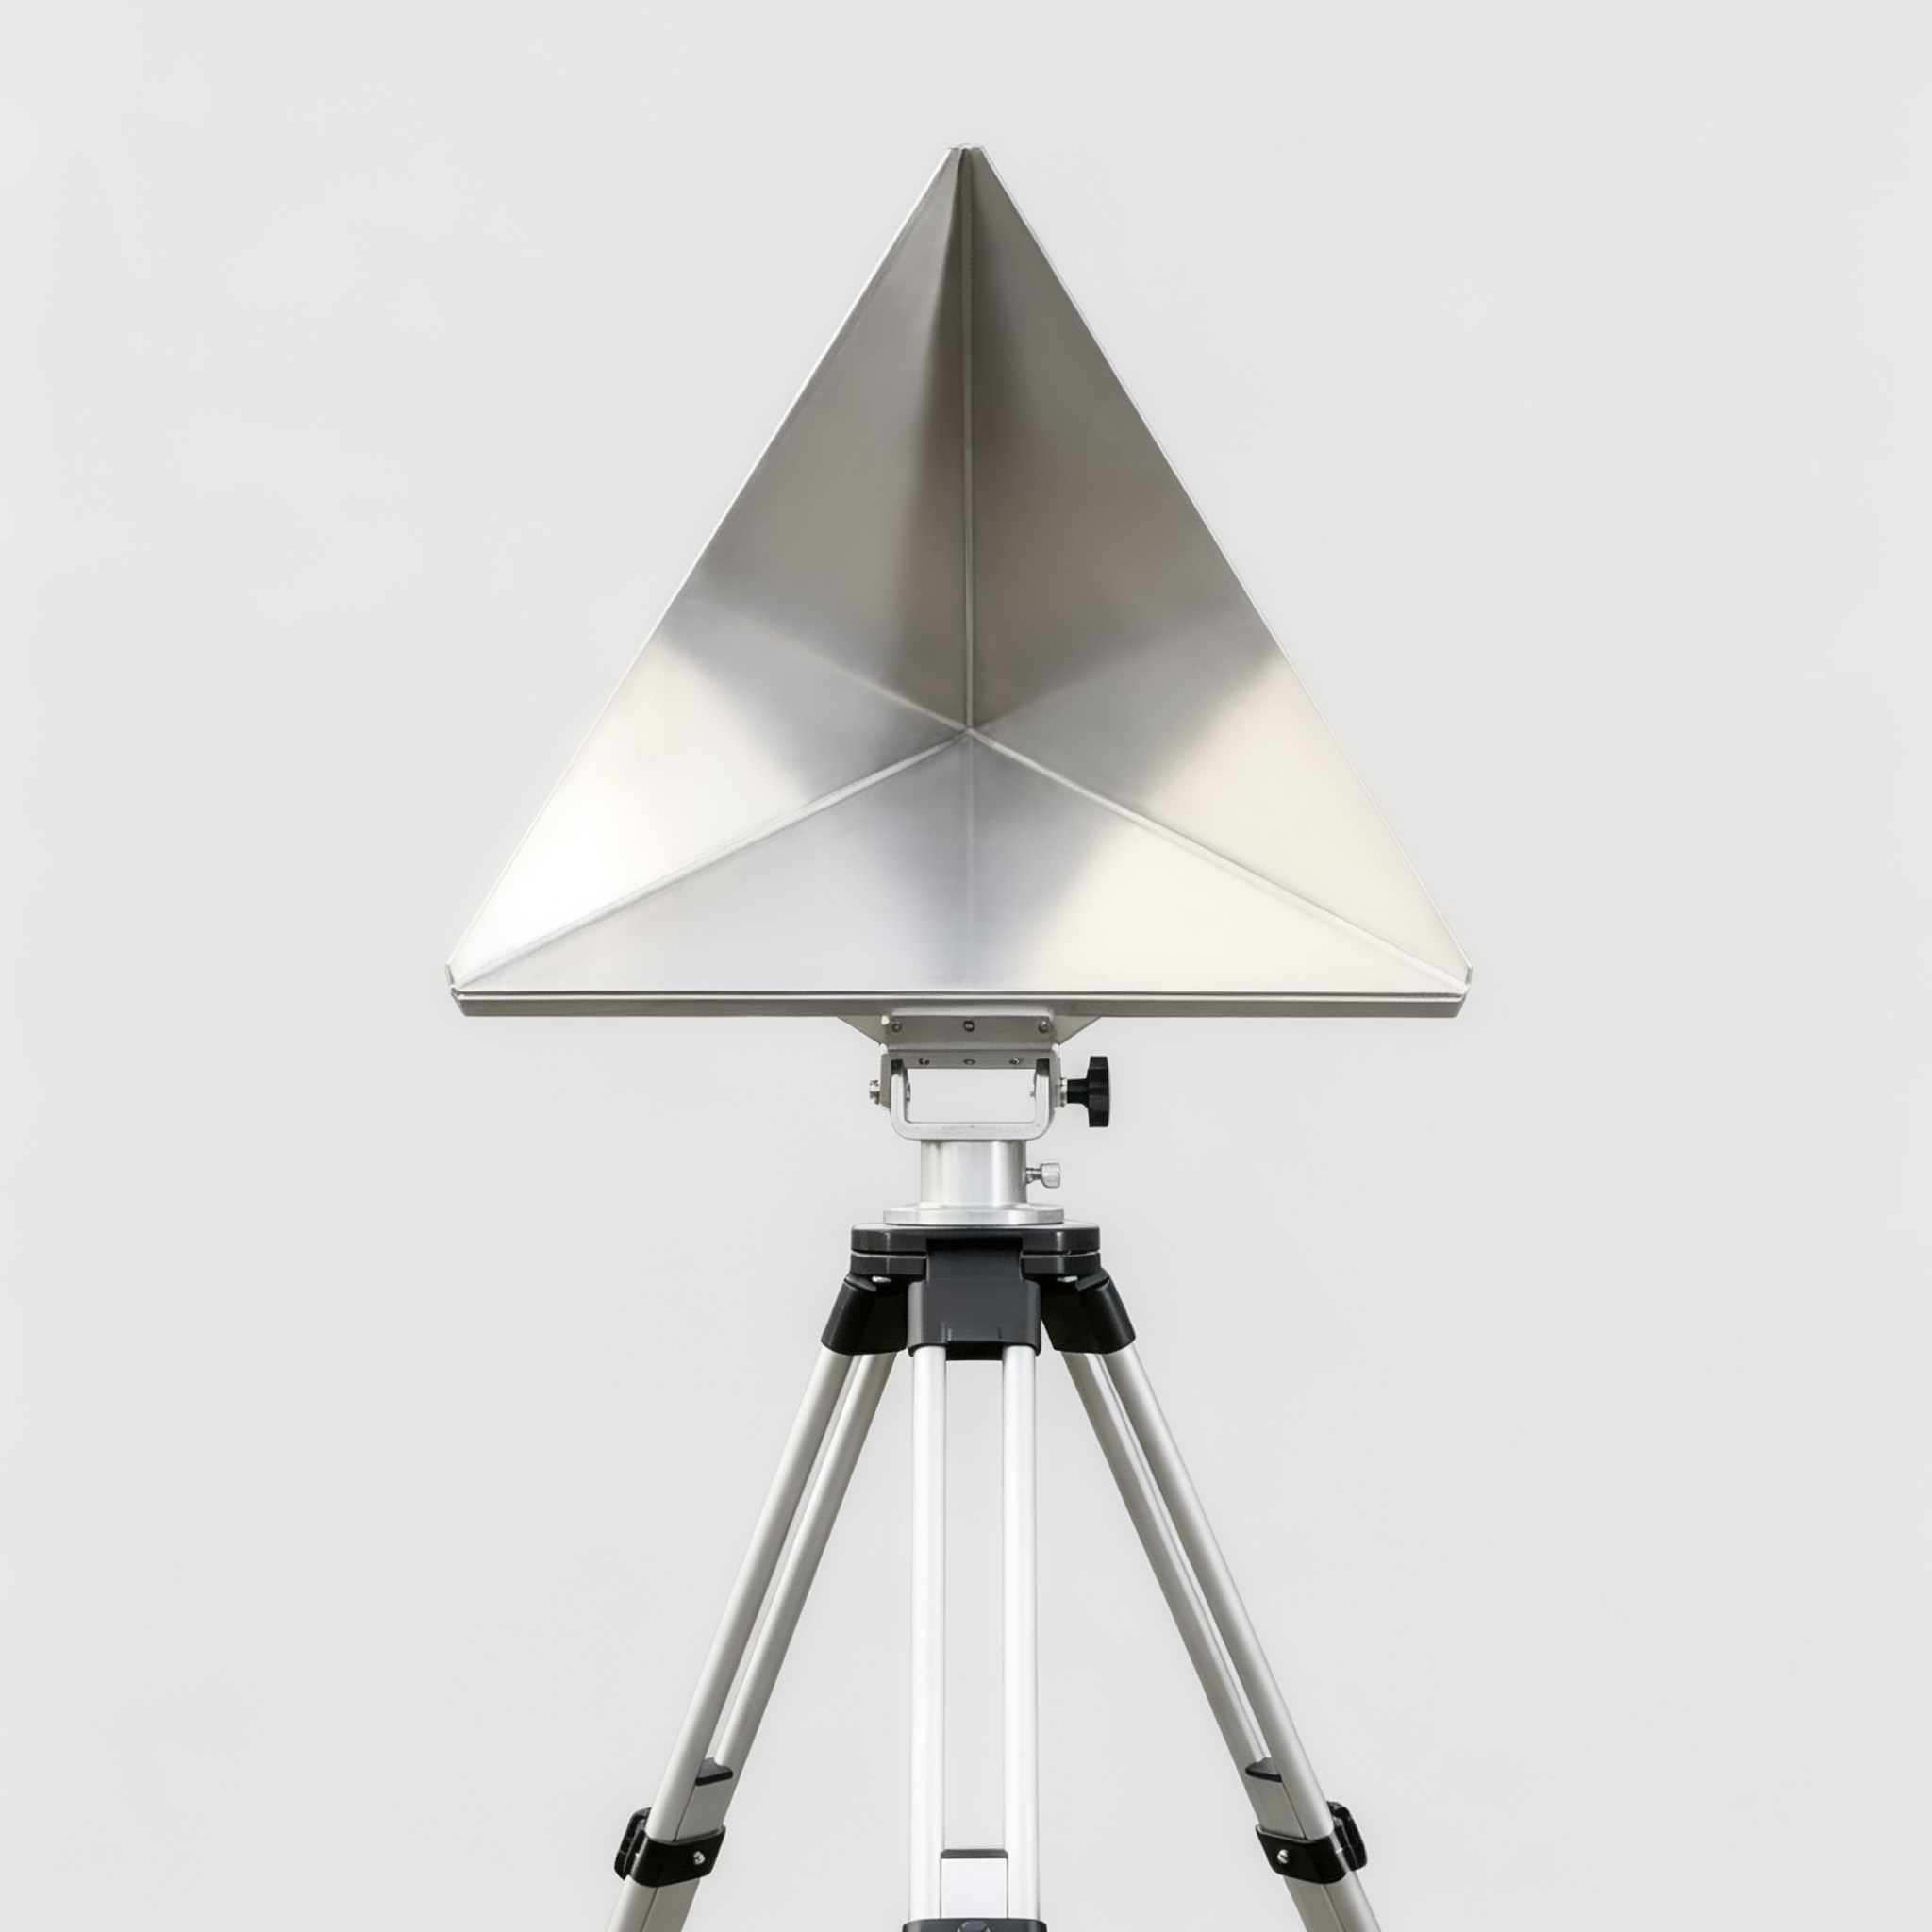
可结合需求定制毫米波雷达角反射器,用于雷达-相机-激光雷达联合标定。
(5)姿态可调、部署灵活
可根据需求定制支架、移动支架或可调节底座。方便传感器在不同距离、水平角、俯仰角等多姿态、多位置进行标定采集。
2、基本结构
组成部分 | 说明 |
大尺寸模块化拼接 /整体面板 | 尺寸通常在1.2*0.9m 至2*1.5m以上,满足远距离(5m~20m)标定需求,确保激光雷达能够打上足够密集的点云 |
高刚性低重量基材(防下垂/防风变形) | 板体多采用铝合金蜂窝板、碳纤维板或高张力金属框架贴合菲林,兼顾高平整度(平面度<0.5 )与轻量化,防止户外移动时风吹变形 |
可移动升降支架 | (1)自锁万向轮:底座配备工业级带刹车万向轮,方便在车间、实验室或户外测试场快速移动与布置。 (2)多轴可调与气动/机械升降:支持高度调节(如 1.0m-2.5m自由升降)、俯仰角与偏航角微调,满足不同底盘高度车辆及不同安装位置传感器的标定要求 |
哑光漫反射与多波段适应 | 三脚架、云台或可调节支架,用于固定标定板角度、高度和距离,部分支持电动云台实现多角度自动化标定 |
辅助定位 标识 | 表面做哑光抗眩光处理,防止太阳光或高功率补光灯引起图像过曝;同时材料需兼容905nm/1550nm 激光波段的高低反射率需求 |
3、核心原理与特征融合
标定板需要同时被相机(光学视觉)和激光雷达(激光点云)稳定识别:
(1)相机识别(2D 视觉特征)
采用大尺寸棋盘格、圆点阵列或ChArUco复合编码图案。
表面具备极高的黑白对比度(>80%),算法通过提取角点或圆心质心,计算标定板在相机坐标系下的3D姿态。
(2)激光雷达识别(3D点云特征)
反射率差异法:标定板黑白区域采用对激光(如905nm/1550nm 波段)反射率差异极大的材料(白格高反射,黑格高吸收),使激光雷达生成的点云“强度图(Intensity Image)”呈现出清晰的图案特征。
边缘与平面拟合法:标定板具备高平整度的硬质平面结构,算法通过 RANSAC 拟合出标定板的 3D 平面方程,并提取标定板的物理外框边缘或中心孔位作为 3D 几何特征。
(3)外参矩阵求解
结合相机提取的 2D/3D 特征点与激光雷达提取的 3D 点云特征,求解出激光雷达坐标系到相机坐标系的旋转矩阵R与平移向量T。
4、常见图案类型
图案类型 | 特征描述 | 优势 |
棋盘格/复合编码板(ChArUco) | 黑白相间方格,带有二进制编码 | 视觉角点精度极高,且支持部分遮挡,对姿态识别无歧义。 |
镂空孔位圆点板 | 标定板表面开有特定规则的圆孔/方孔 | 激光点云可直接穿透孔洞,形成极陡峭的几何边缘,利于3D提取。 |
高反射率阵列板 | 表面涂覆高反光/高吸收率材料 | 激光雷达强度图对比度极高,可直接使用图像级算法处理点云。 |
5、主要应用场景
(1)自动驾驶整车产线与售后标定
乘用车、商用车 ADAS 系统及高阶自动驾驶传感器的出厂外参标定与定期维护。
(2)无人物流车与环卫车
低速无人驾驶设备多传感器(多相机 + 多雷达)的空间统一建图。
(3)机器人与重工机械
室外大型移动机器人、港口/矿山自动化重卡的手眼与传感器联合标定。
(4)算法研发与科研院校
感知算法实验室对多传感器融合(LiDAR-Camera Fusion)算法的性能评估与数据采集。