相机标定核心参数:内参、外参、畸变系数一次讲透
相信做机器视觉项目的朋友,在“标定”过程中或多或少都遇到过这些问题:广角画面边缘的直线总有点弯,测出来的尺寸换个位置就飘,多相机拼接的接缝处总是对不齐。很多时候,我们第一反应是调算法、换光源,甚至反复调整安装位置。折腾一圈后才发现:问题未必...
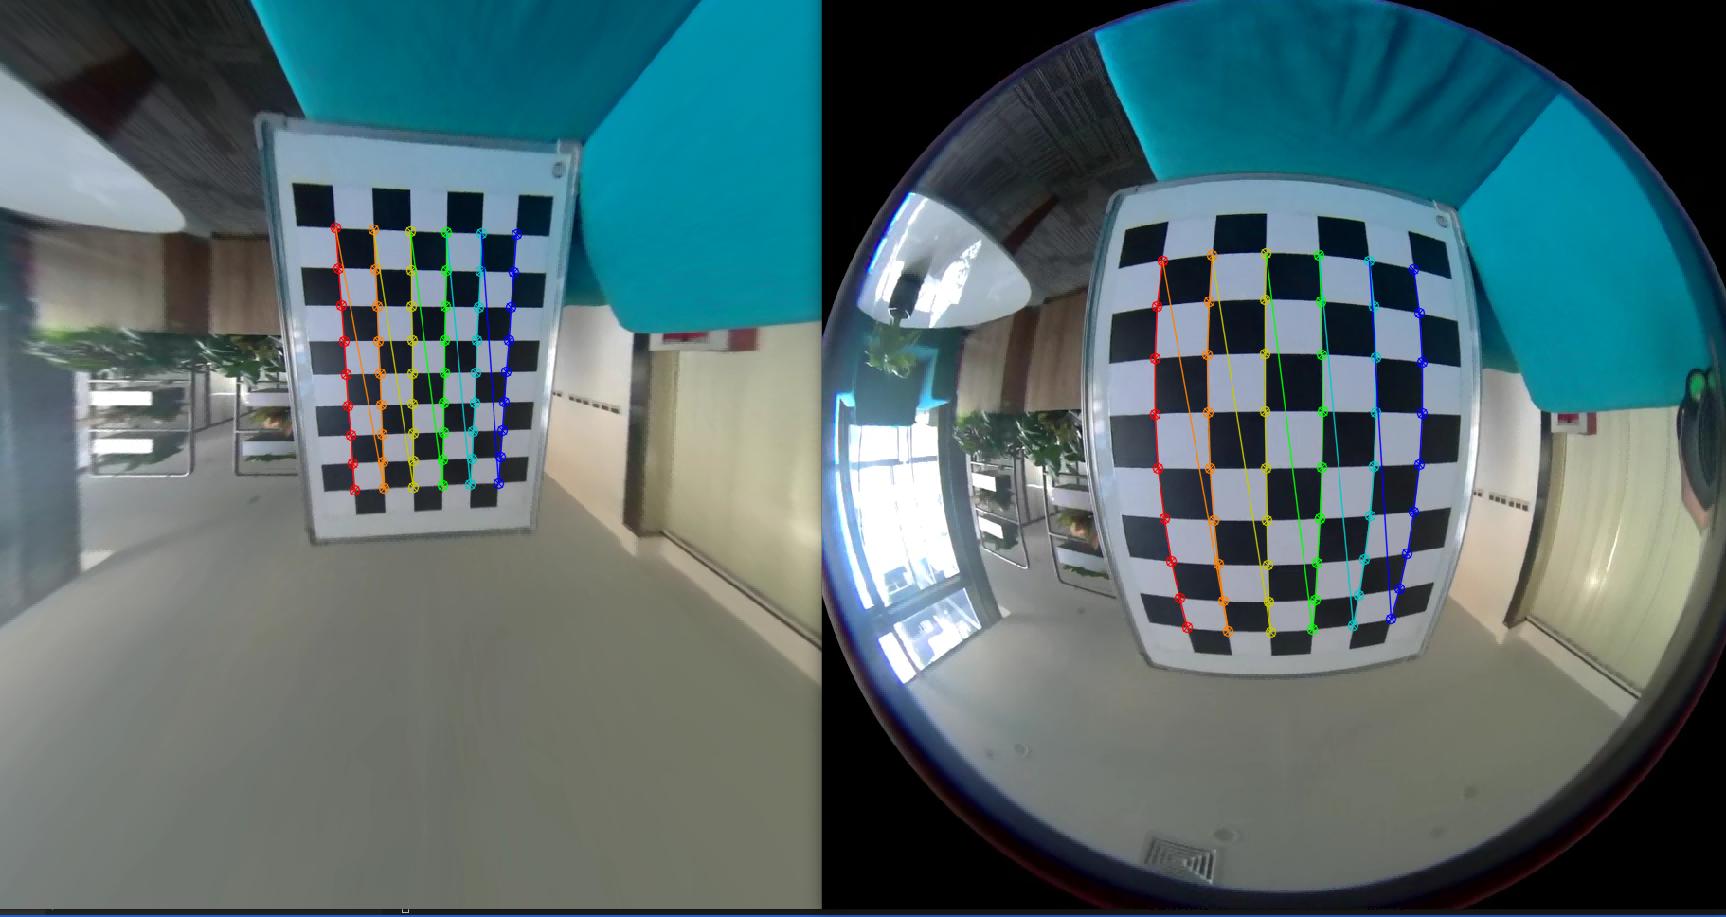
相信做机器视觉项目的朋友,在“标定”过程中或多或少都遇到过这些问题:广角画面边缘的直线总有点弯,测出来的尺寸换个位置就飘,多相机拼接的接缝处总是对不齐。很多时候,我们第一反应是调算法、换光源,甚至反复调整安装位置。折腾一圈后才发现:问题未必...
随着安防行业从单路监控向多目全景、鱼眼拼接全面升级,摄像模组出厂前的标定校准,已经从“可选项”变成了保障成像精度、拼接效果的必做工序。但量产线上动辄成百上千台的模组产能,逐台标定耗时长、节拍慢,传统刚性标定板部署笨重、换型成本高,很难匹配快...
做机器视觉项目的朋友,在调试过程中是不是经常遇到这样的场景:相机像素明明很高,算法也调通了,但测出来的尺寸就是有点飘,广角画面边缘总有点变形,多相机拼接时接缝处对不齐。很多人的第一反应是去调算法、换光源,不过有时候,答案其实就藏在最基础的标...
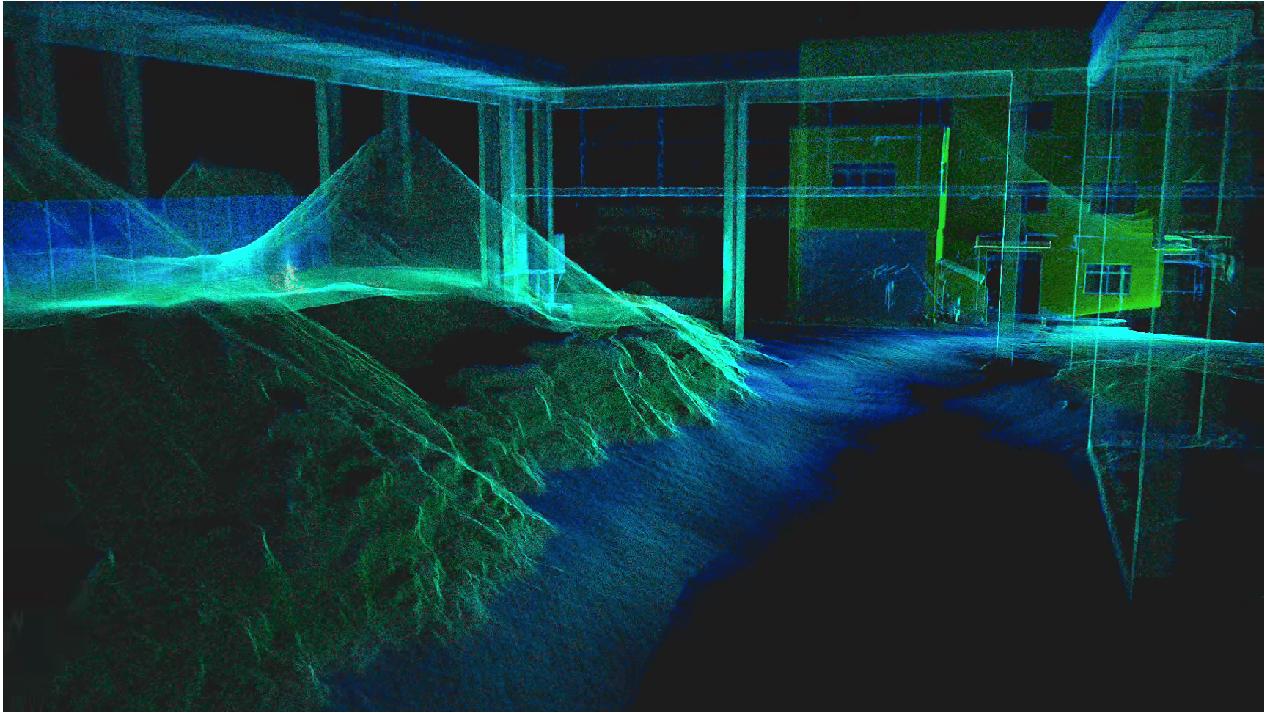
在机器视觉向三维感知升级的当下,双目立体视觉、多目3D重建已经成为精密检测、机器人引导、体积测量等场景的标配方案。很多团队调试系统时,会把大量精力花在算法调优上,却常常忽略标定工具的选型——同样的相机与算法,用平面标定板和三维立体标定板得到的...
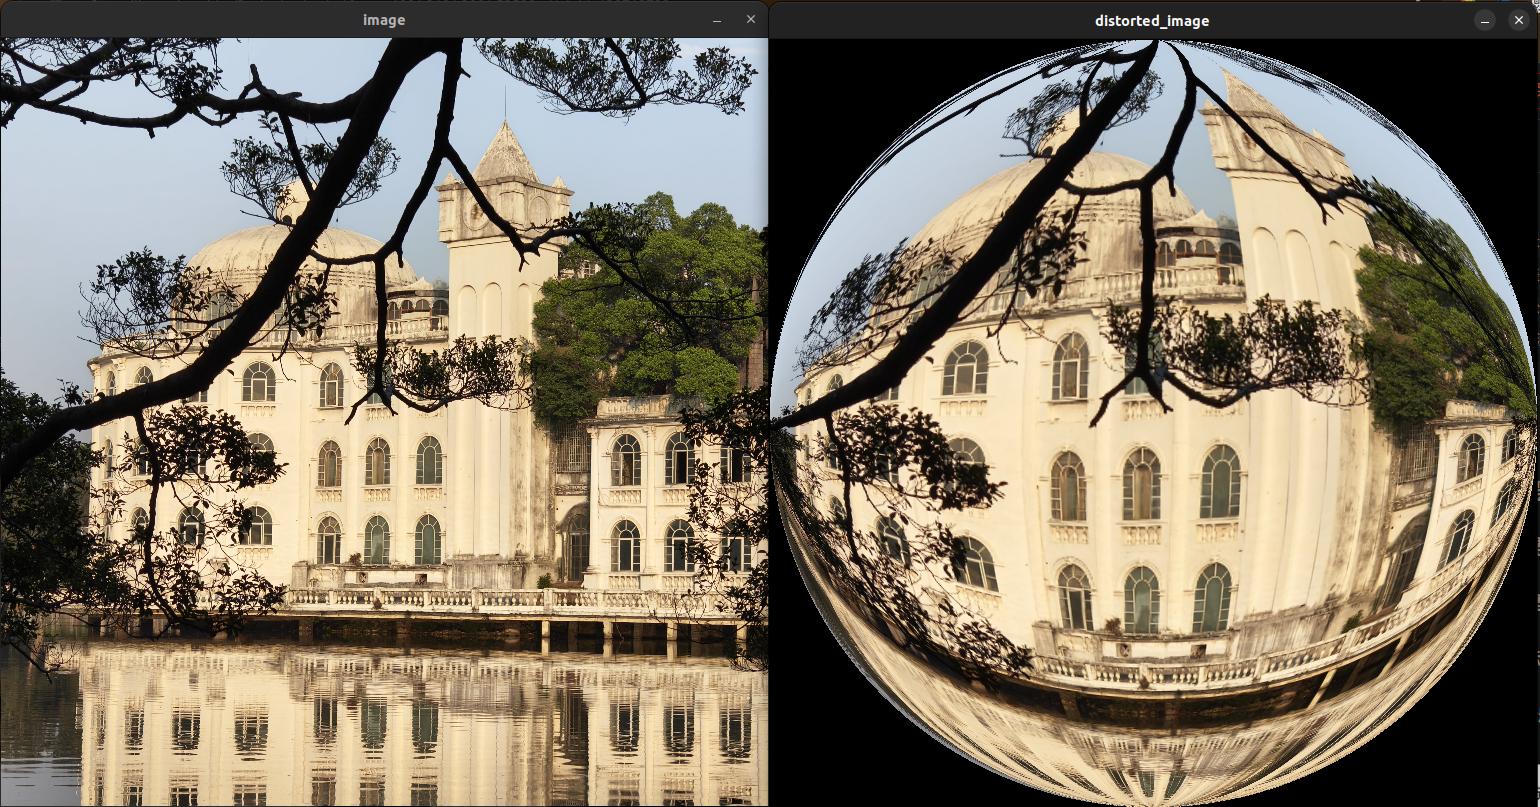
平时用广角拍照时,画面边缘的人脸会变弯;工业视觉检测中,同样的工件换个位置测出的尺寸就对不上——这些问题本质上都不是相机“坏了”,而是缺少一步精准的“光学校准”,也就是行业常说的相机标定。如果把相机比作一支绘画用的铅笔,标定就是给这支铅笔削...
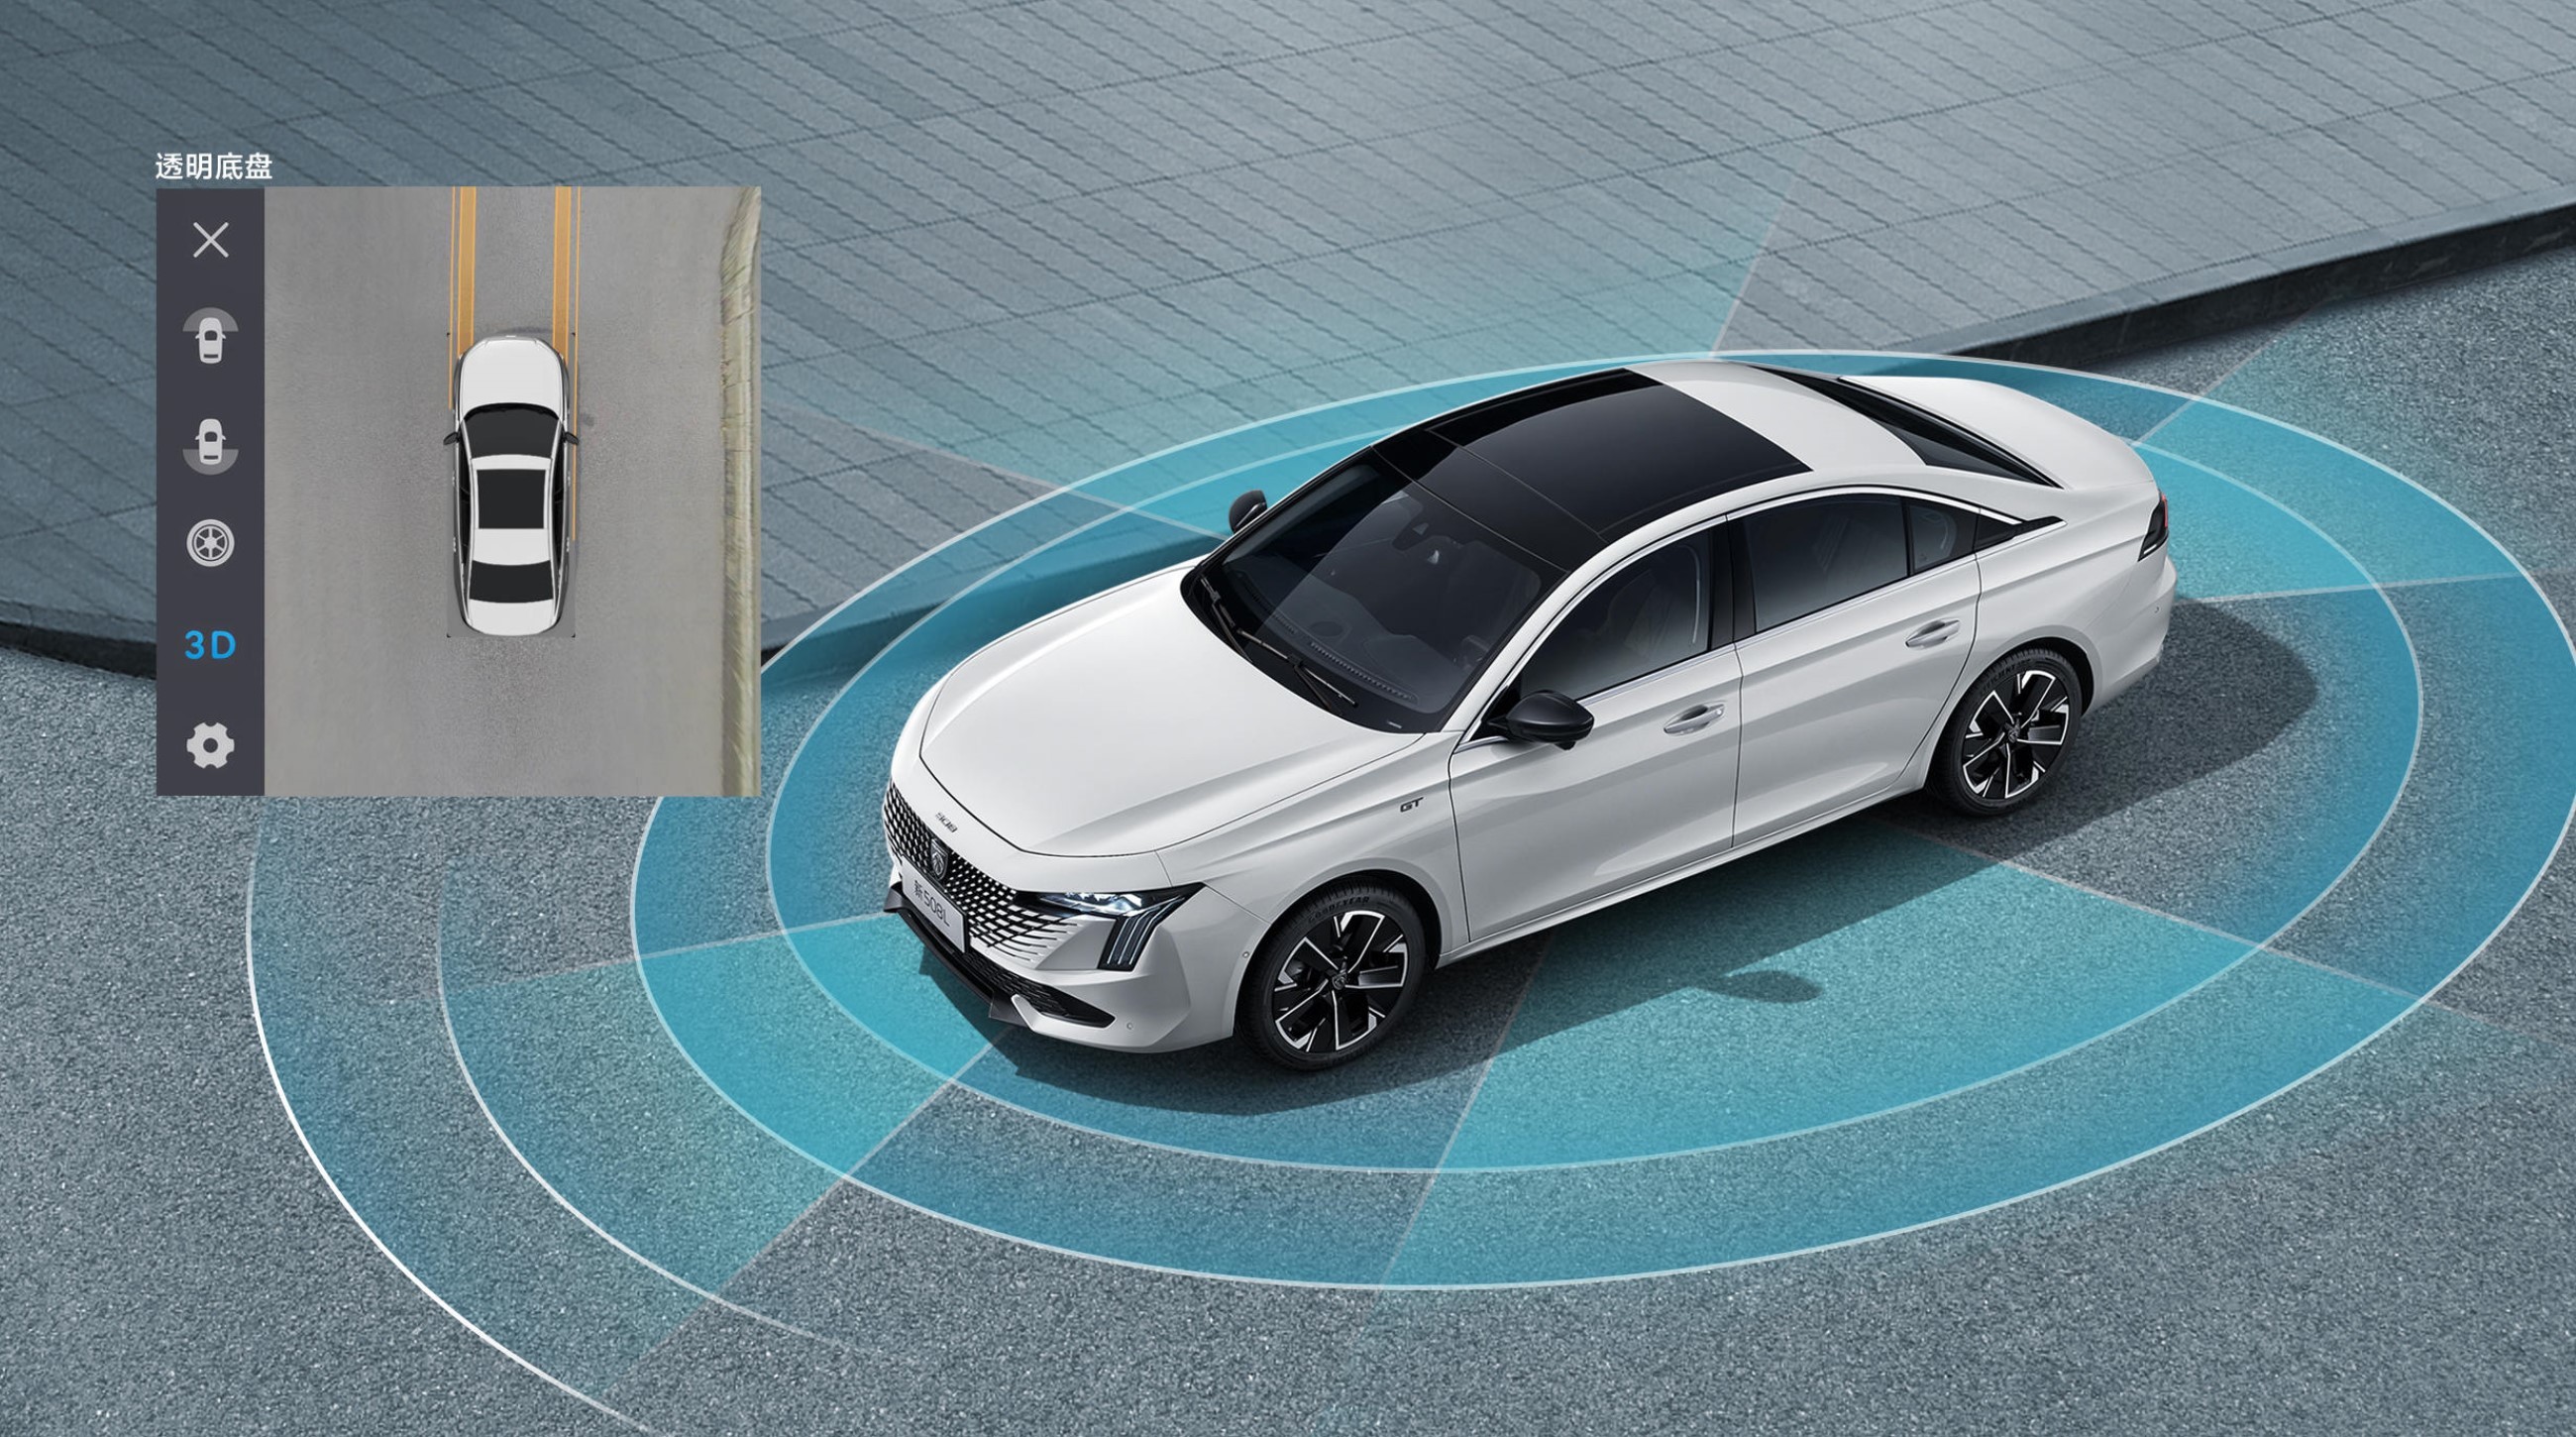
如今360全景行车记录仪早已从高端车型的专属配置,变成了很多新车的标配功能。窄路会车时看清轮边距离、地库泊车时避开低矮障碍物、雨天盲区规避突发状况,全景相机带来的画面实实在在降低了行车刮蹭风险。但不少车主也遇到过这样的体验:画面里的车道线边缘弯...
在南方湿热产区的自动化产线、户外光伏检测工位、食品医药高温蒸煮车间,工业视觉系统常常遇到一个隐形难题:刚校准完的设备运行两三个月,就慢慢出现精度下降、特征识别率降低、尺寸测量偏差变大的问题。排查一圈发现相机、算法都没问题,症结往往出在不起眼...
在3C电子装配、汽车零部件加工、物流分拣等工业场景中,工业机器人能否实现精准、稳定的视觉抓取,核心并不只取决于机械臂本身的重复定位精度,更在于“眼睛”(视觉相机)与“手”(末端执行器)之间的空间配合精度。这套建立相机与机械臂空间映射关系的技术...
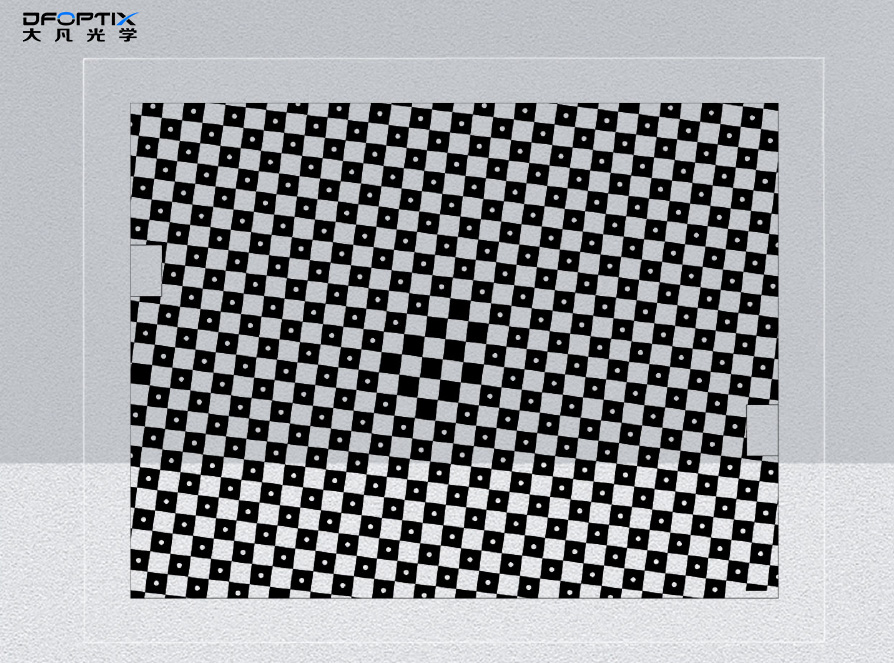
相机装好了、算法调通了,可测出来的数据总不对——尺寸偏差大、边缘畸变歪、定位总飘。这时候最先要排查的,往往不是相机也不是算法,而是标定基准没选对。今天我们讲讲标定菲林,它看着就是一张印着图案的薄膜,却是所有视觉测量、定位、检测的精度起点——...